La tecnologia LiDAR (Light Detection and Ranging) abbinata alla localizzazione e mappatura simultanee (SLAM) combina misurazioni di distanza basate sul laser con algoritmi che consentono a droni, robot e altre piattaforme autonome di stimare la propria posizione mentre creano mappe dell’ambiente circostante. I sistemi possono utilizzare LiDAR 2D o 3D, scanner meccanici o a stato solido, più unità LiDAR o la fusione tra sensori LiDAR e inerziali.
Questa pagina presenta i fornitori di tecnologia LiDAR SLAM per la navigazione autonoma, l’evitamento degli ostacoli, il rilevamento topografico, l’ispezione, la logistica e la mappatura.
Se progettate, costruite o fornite Tecnologia LiDAR SLAM, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa al LiDAR SLAM per droni, UAV e robot autonomi
Panoramica da
William Mackenzie
Aggiornato:
Introduzione al LiDAR SLAM
Il sistema LiDAR SLAM (Light Detection and Ranging – Rilevamento e misurazione della distanza tramite luce e Simultaneous Localization and Mapping – Localizzazione e mappatura simultanee) combina misurazioni di distanza basate sul laser con algoritmi che consentono a un sistema autonomo di stimare la propria posizione mentre costruisce una mappa dell’ambiente circostante. Tale tecnologia risulta particolarmente utile laddove non sia disponibile, sia compromessa o risulti inadatta una localizzazione esterna affidabile, ad esempio in spazi interni, gallerie, impianti industriali, foreste e ambienti urbani complessi.
Un sistema LiDAR SLAM elabora scansioni laser successive per stimare i cambiamenti di posizione e orientamento, allineare i dati della nuvola di punti e aggiornare continuamente la propria rappresentazione dell’ambiente. Attraverso l’abbinamento delle scansioni, la stima del movimento e l’ottimizzazione della mappa, il sistema è in grado di generare sia una mappa sia una stima della traiettoria o della posizione della piattaforma, supportando applicazioni quali la navigazione autonoma, l’evitamento degli ostacoli, il rilevamento topografico, l’ispezione e la mappatura robotica.
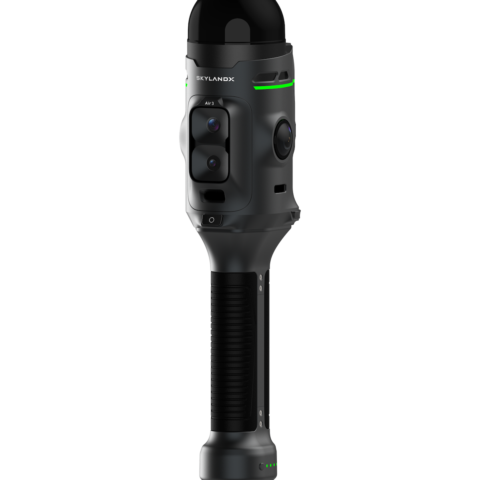
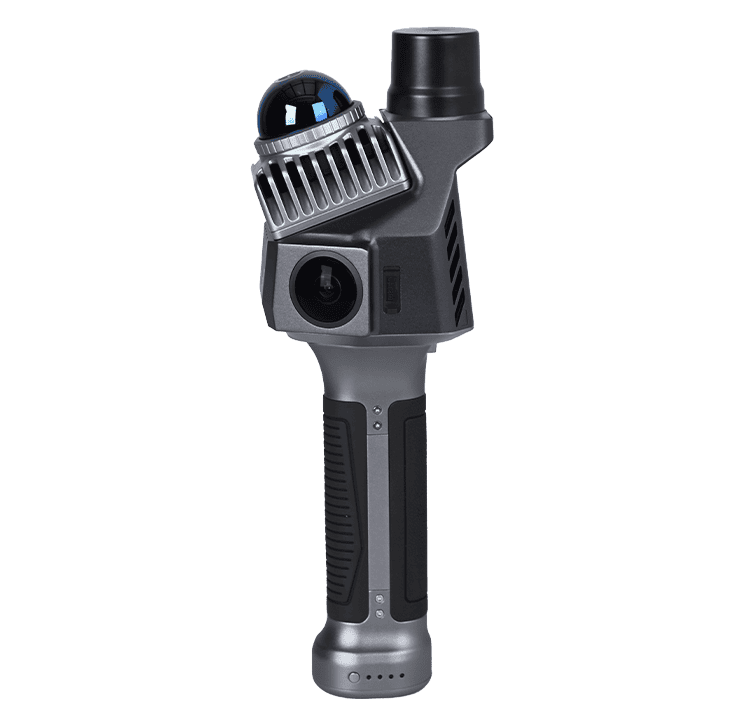
Scanner LiDAR SLAM, C01, di SKYLANDX.
Funzioni principali del LiDAR SLAM
Localizzazione in tempo reale
Il LiDAR SLAM stima la posizione e l’orientamento di un drone, di un robot o di un’altra piattaforma autonoma mentre questa si muove all’interno di un ambiente. Confrontando le misurazioni LiDAR attuali con le scansioni precedenti o con una mappa in continua evoluzione, il sistema è in grado di aggiornare costantemente la posizione della piattaforma senza fare affidamento esclusivamente su un sistema globale di navigazione satellitare (GNSS), mentre l’ottimizzazione della mappa e il riconoscimento delle aree già mappate possono contribuire a limitare la deriva di localizzazione accumulata.
Mappatura dell’ambiente in 2D e 3D
Lo SLAM basato su LiDAR è in grado di creare mappe di occupazione bidimensionali o nuvole di punti tridimensionali dettagliate, a seconda della configurazione dei sensori e del metodo di elaborazione. Lo SLAM LiDAR 3D risulta particolarmente utile in ambienti caratterizzati da strutture complesse, dislivelli, elementi sopraelevati o ostacoli che non possono essere rappresentati adeguatamente in una mappa piana.
Rilevamento degli ostacoli e consapevolezza spaziale
La scansione LiDAR continua fornisce misurazioni della distanza rispetto alle superfici e agli oggetti circostanti, offrendo alla piattaforma autonoma una visione aggiornata della geometria circostante mentre si muove. Queste misurazioni e le mappe SLAM risultanti possono essere utilizzate dal software di navigazione per identificare lo spazio libero, rilevare gli ostacoli e mantenere la consapevolezza delle strutture circostanti.
Navigazione in ambienti privi di copertura GNSS
Il LiDAR SLAM consente ai sistemi autonomi di mantenere una stima della posizione locale in ambienti in cui la navigazione satellitare non è disponibile o è inaffidabile. Le applicazioni tipiche includono strutture interne, gallerie, miniere, aree urbane densamente popolate e altri luoghi in cui i segnali GNSS possono essere ostacolati, riflessi, degradati o completamente assenti.
Supporto alla pianificazione autonoma dei percorsi
Le mappe generate tramite SLAM possono fornire le informazioni spaziali richieste dai sistemi di pianificazione del percorso per determinare come una piattaforma autonoma debba muoversi nell’ambiente circostante. Robot e droni possono utilizzare queste informazioni per identificare le aree percorribili, evitare ostacoli, selezionare percorsi e aggiornare il movimento pianificato man mano che diventano disponibili nuovi dati ambientali.
Mappatura di ambienti sconosciuti o mutevoli
Poiché la localizzazione e la mappatura avvengono simultaneamente, il LiDAR SLAM è particolarmente adatto ad ambienti che non sono stati mappati in precedenza o che potrebbero cambiare nel tempo. Un robot o un drone dotato di LiDAR SLAM è in grado di costruire la propria rappresentazione spaziale mentre si muove in un’area sconosciuta e di aggiornare tale mappa man mano che le strutture, gli ostacoli o altre caratteristiche cambiano.
Principali tipologie di LiDAR SLAM
I sistemi LiDAR SLAM possono essere classificati in base alla geometria di rilevamento, all’architettura dello scanner e ai sensori aggiuntivi utilizzati per supportare la stima della posizione; ciascuna configurazione presenta diversi compromessi in termini di copertura, livello di dettaglio, requisiti di carico utile e fabbisogno di elaborazione.
Tipo di LiDAR SLAM
Caratteristiche
Punti di forza tipici
Piattaforme senza pilota comuni
LiDAR SLAM 2D
Utilizza scansioni laser planari
Requisiti di elaborazione ridotti e localizzazione efficiente in ambienti interni
Robot mobili e veicoli terrestri senza pilota
SLAM LiDAR 3D
Genera nuvole di punti volumetriche
Mappatura dettagliata di ambienti complessi
Veicoli aerei senza pilota, veicoli terrestri senza pilota e robot di ispezione
LiDAR SLAM a scansione meccanica
Utilizza componenti ottici o sensori in movimento per eseguire la scansione dell’ambiente
Ampio campo visivo e copertura spaziale densa
Droni, robot mobili e piattaforme di rilevamento
SLAM LiDAR a stato solido
Utilizza architetture di scansione non rotanti o con meccanica ridotta
Fattore di forma compatto e potenziali riduzioni in termini di dimensioni e peso
Fonde le misurazioni LiDAR con i dati di movimento inerziali
Migliore stima della posizione durante movimenti rapidi o complessi
Droni, veicoli terrestri e sistemi di mappatura portatili
L’architettura dei sensori scelta influisce direttamente sulla copertura ambientale, sul livello di dettaglio della mappatura, sui requisiti di carico utile e sul carico di lavoro computazionale necessario per mantenere la localizzazione in tempo reale.
Sensori LiDAR utilizzati per lo SLAM
Vengono selezionate diverse configurazioni di sensori LiDAR in base alla piattaforma, all’ambiente operativo, al livello di dettaglio di mappatura richiesto e alla capacità di elaborazione disponibile; ciascun progetto influisce su portata, campo visivo, densità dei punti e integrazione del sistema.
Scanner laser 2D: misurano la distanza su un unico piano di scansione e sono ampiamente utilizzati nella robotica mobile per interni e in ambienti operativi relativamente pianeggianti, dove non è necessaria una mappatura volumetrica completa.
Scanner LiDAR 3D: acquisiscono dati spaziali tridimensionali e sono adatti a droni, robot di ispezione e sistemi di mappatura mobile che operano in prossimità di strutture complesse o su terreni irregolari.
LiDAR multiraggio rotante: utilizza più canali laser e la scansione rotazionale per generare nuvole di punti dense con un’ampia copertura ambientale, rendendolo utile per la mappatura mobile dettagliata e la navigazione autonoma.
LiDAR a stato solido: impiega architetture di scansione non rotanti o a meccanica ridotta anziché uno scanner convenzionale a rotazione continua, supportando applicazioni in cui dimensioni, peso e complessità meccanica rappresentano fattori importanti.
LiDAR a corto e lungo raggio: la portata del sensore viene selezionata in base alla scala operativa, dalla navigazione in interni a distanza ravvicinata alla mappatura in esterni e al rilevamento di ostacoli a lunga distanza.
Considerazioni relative al campo visivo e allo schema di scansione: la copertura orizzontale e verticale influisce sulla visibilità ambientale, sui punti ciechi, sulla sovrapposizione delle scansioni e sull’affidabilità dell’allineamento delle scansioni mentre la piattaforma si sposta.
La scelta di un sensore LiDAR SLAM adeguato richiede quindi di trovare un equilibrio tra le prestazioni di misurazione e i vincoli della piattaforma, quali la capacità di carico utile, il consumo energetico, le risorse di elaborazione e le condizioni dell’ambiente operativo.
Applicazioni principali del LiDAR SLAM per droni e robotica
Robot mobili autonomi (AMR) e logistica
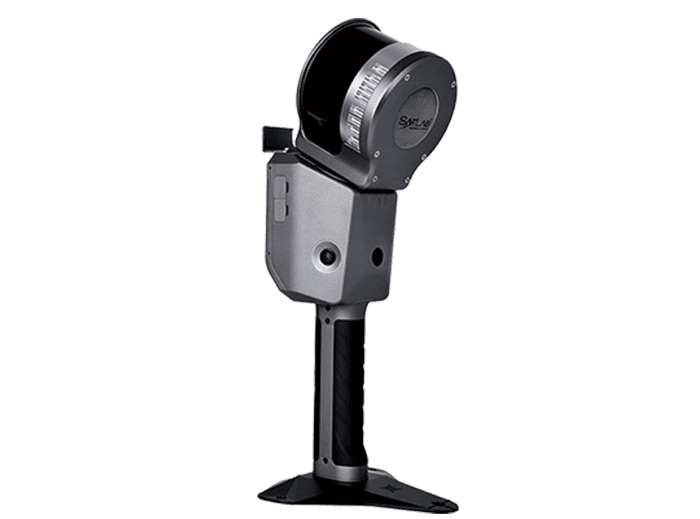
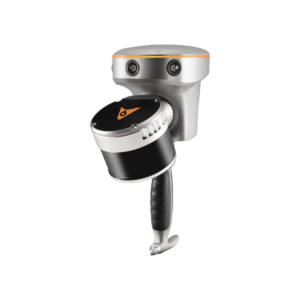
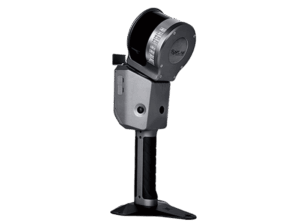
, Cygnus 2 Handheld, di SatLab Geosolutions.
I robot mobili autonomi (AMR) utilizzano il LiDAR SLAM per localizzarsi all’interno di magazzini, fabbriche e strutture logistiche, creando o facendo riferimento a mappe di corridoi, aree di stoccaggio e spazi di lavoro. Le stesse informazioni spaziali possono supportare la pianificazione dei percorsi, l’evitamento degli ostacoli e la navigazione autonoma laddove il GNSS non sia disponibile in ambienti interni.
Stato di avanzamento dei lavori e integrazione con il Building Information Modeling (BIM)
La scansione SLAM è in grado di acquisire dati tridimensionali del cantiere mentre operatori, robot o droni si spostano all’interno degli ambienti di costruzione, consentendo di raccogliere misurazioni senza dover fare affidamento su una posizione fissa di scansione. I risultati dei rilievi LiDAR SLAM possono quindi supportare il monitoraggio dello stato di avanzamento dei lavori, i controlli dimensionali, la documentazione «as-built» e il confronto con i dati del Building Information Modeling (BIM).
Ricerca e soccorso (SAR) e primo intervento
Le piattaforme robotiche e aeree dotate di LiDAR SLAM sono in grado di mappare ambienti sconosciuti o danneggiati in cui la visibilità, l’accessibilità o il posizionamento esterno potrebbero essere limitati. Le nuvole di punti e i dati di localizzazione possono supportare la navigazione all’interno di edifici, gallerie, aree disseminate di detriti e altre zone operative complesse, fornendo al contempo agli operatori di primo intervento una rappresentazione spaziale in continua evoluzione dell’ambiente circostante.
Silvicoltura e agricoltura di precisione
Il LiDAR SLAM può supportare la mappatura mobile sotto o intorno alla vegetazione, dove la ricezione GNSS potrebbe essere instabile o parzialmente ostruita. I droni e i robot terrestri possono utilizzare scanner LiDAR SLAM per mappare il terreno, la struttura della vegetazione, la geometria degli alberi, gli ambienti colturali e i percorsi attraverso aree con notevoli ostacoli visivi o fisici.
Difesa e ricognizione tattica
Il LiDAR SLAM può supportare la ricognizione, la mappatura e la navigazione senza equipaggio in ambienti privi di segnale GNSS o in cui la copertura GNSS è compromessa. I veicoli aerei senza pilota (UAV) e i veicoli terrestri senza pilota (UGV) possono utilizzare questa tecnologia per creare rappresentazioni tridimensionali di edifici, gallerie, terreni urbani e altre aree, mantenendo al contempo stime della posizione locale per il movimento autonomo o supervisionato a distanza.
Sviluppi emergenti nel LiDAR SLAM
Lo sviluppo del LiDAR SLAM è sempre più incentrato sulla riduzione delle dimensioni dei sensori, sul miglioramento della resilienza della localizzazione e sull’estrazione di informazioni più utili dagli ambienti mappati, mantenendo al contempo le prestazioni in tempo reale sulle piattaforme autonome.
LiDAR compatto a stato solido: i sensori più piccoli rendono lo SLAM basato su LiDAR più pratico per droni leggeri, robot compatti e sistemi autonomi integrati in cui la capacità di carico utile e la potenza sono limitate.
Elaborazione LiDAR-inerziale migliorata: una fusione più stretta tra i dati LiDAR e quelli dell’Unità di Misura Inerziale (IMU) può migliorare la stima della posizione durante movimenti rapidi, vibrazioni o riduzioni temporanee della geometria utile del LiDAR.
SLAM multisensore: la combinazione del LiDAR con telecamere, sensori inerziali e GNSS può migliorare la continuità della localizzazione in ambienti in cui nessun singolo metodo di rilevamento offre prestazioni costanti.
SLAM semantico: i sistemi avanzati sono in grado di associare i dati geometrici della mappa agli oggetti, alle strutture o alle classi ambientali rilevati, consentendo alle piattaforme autonome di interpretare gli elementi dell’ambiente circostante oltre che di mappare la loro geometria fisica.
Nel loro insieme, questi sviluppi stanno ampliando il ruolo del LiDAR SLAM oltre la semplice localizzazione e mappatura, verso una navigazione autonoma, ispezioni, rilievi e percezione robotica più avanzate.