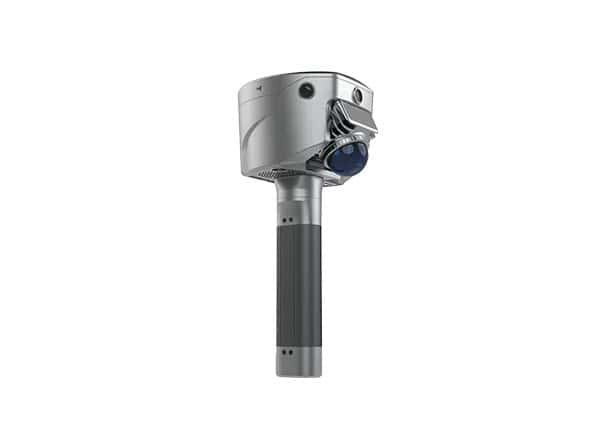

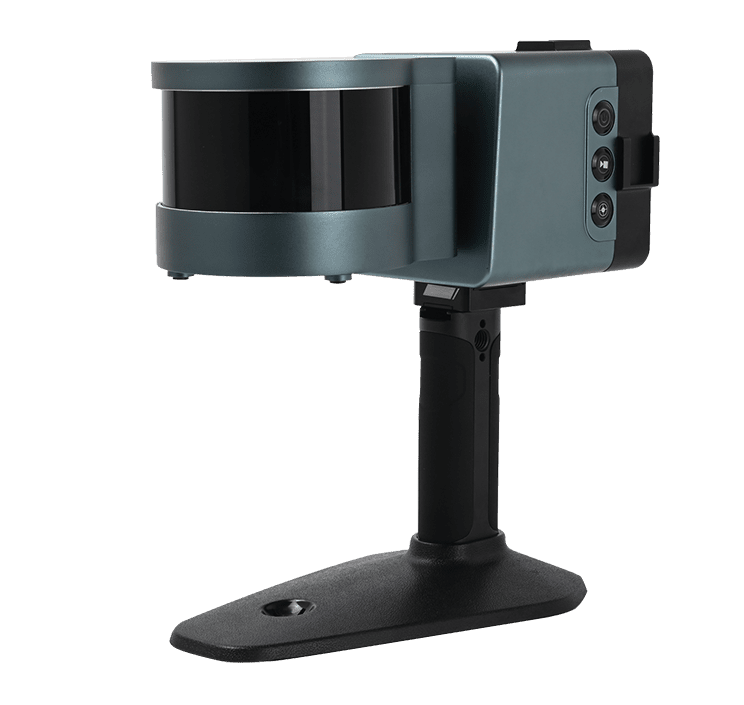
Demuestra tus capacidades.
Si diseñas, construyes o suministras Tecnología LiDAR SLAM, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.




La tecnología LiDAR (Light Detection and Ranging) combinada con SLAM (Simultaneous Localization and Mapping) integra mediciones de distancia basadas en láser con algoritmos que permiten a los drones, robots y otras plataformas autónomas estimar su posición al tiempo que crean mapas de su entorno. Los sistemas pueden utilizar LiDAR en 2D o 3D, escáneres mecánicos o de estado sólido, múltiples unidades LiDAR o la fusión de sensores LiDAR e inerciales.
En esta página se presentan los proveedores de tecnología LiDAR SLAM para la navegación autónoma, la evitación de obstáculos, la topografía, la inspección, la logística y la cartografía.



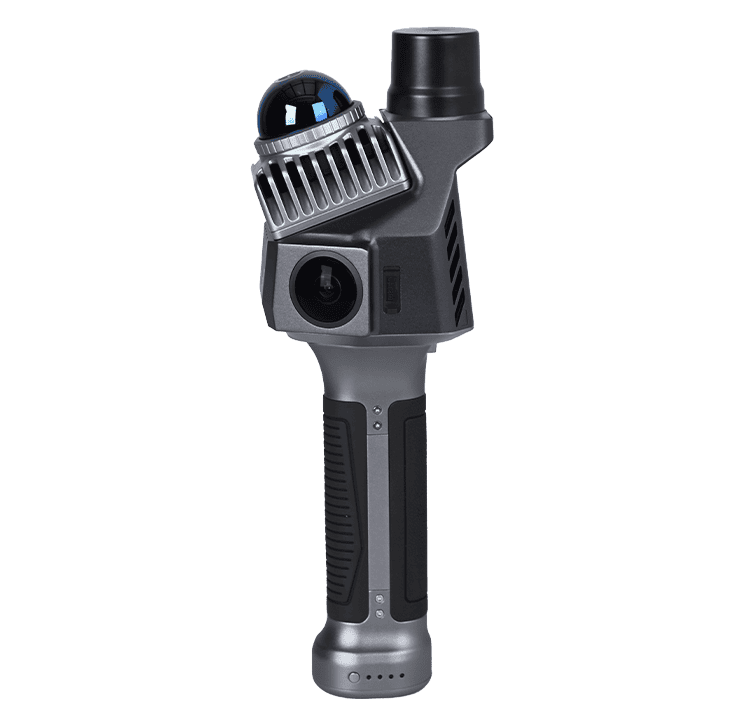

Soluciones de cartografía LiDAR y SLAM de alta precisión para drones y sistemas autónomos
Sistemas de posicionamiento GNSS, SLAM 3D y cartografía móvil, vehículos de superficie no tripulados
Sistemas de posicionamiento y navegación GNSS, cartografía móvil UAV LiDAR y vehículos de superficie no tripulados
Si diseñas, construyes o suministras Tecnología LiDAR SLAM, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.

La tecnología LiDAR (Light Detection and Ranging) combinada con SLAM (Simultaneous Localization and Mapping) integra mediciones de distancia basadas en láser con algoritmos que permiten a un sistema autónomo estimar su posición al tiempo que elabora un mapa del entorno que le rodea. Resulta especialmente útil en aquellos lugares en los que no se dispone de un posicionamiento externo fiable, este se ve mermado o resulta inadecuado, como en espacios interiores, túneles, instalaciones industriales, bosques y entornos urbanos complejos.
Un sistema LiDAR SLAM procesa escaneos láser sucesivos para estimar los cambios de posición y orientación, alinear los datos de la nube de puntos y actualizar continuamente su representación del entorno. Mediante la correspondencia de escaneos, la estimación del movimiento y la optimización del mapa, el sistema puede generar tanto un mapa como una estimación de la trayectoria o la posición de la plataforma, lo que permite aplicaciones como la navegación autónoma, la evitación de obstáculos, la topografía, la inspección y la cartografía robótica.
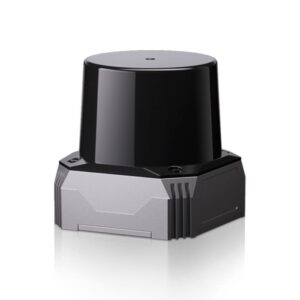
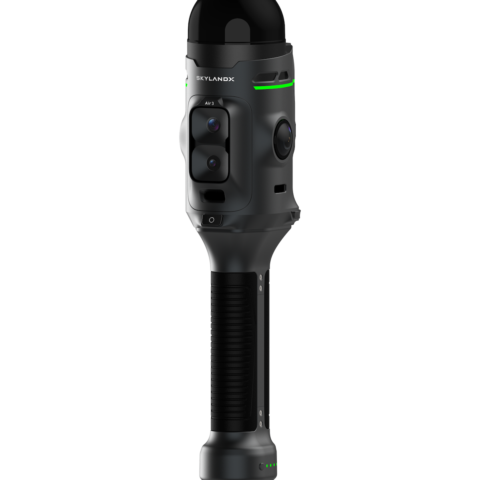
Escáner LiDAR SLAM, C01, de SKYLANDX.
El LiDAR SLAM calcula la posición y la orientación de un dron, un robot u otra plataforma autónoma a medida que se desplaza por un entorno. Al comparar las mediciones actuales del LiDAR con escaneos anteriores o con un mapa en constante evolución, el sistema puede actualizar continuamente la posición de la plataforma sin depender exclusivamente de un Sistema Global de Navegación por Satélite (GNSS), mientras que la optimización del mapa y el reconocimiento de las áreas ya cartografiadas pueden ayudar a limitar la deriva de localización acumulada.
El SLAM basado en LiDAR puede crear mapas de ocupación bidimensionales o nubes de puntos tridimensionales detalladas, en función de la configuración del sensor y del método de procesamiento. El SLAM LiDAR 3D resulta especialmente útil en entornos que contienen estructuras complejas, cambios de elevación, elementos aéreos u obstáculos que no pueden representarse adecuadamente en un mapa plano.
El escaneo continuo con LiDAR proporciona mediciones de distancia a las superficies y objetos circundantes, lo que ofrece a la plataforma autónoma una visión actualizada de la geometría cercana a medida que se desplaza. El software de navegación puede utilizar estas mediciones y los mapas SLAM resultantes para identificar espacios libres, detectar obstáculos y mantener la conciencia de las estructuras circundantes.
El LiDAR SLAM permite a los sistemas autónomos mantener una estimación de la posición local en entornos en los que la navegación por satélite no está disponible o no es fiable. Entre las aplicaciones típicas se incluyen instalaciones interiores, túneles, minas, zonas urbanas densas y otros lugares en los que las señales GNSS pueden verse obstruidas, reflejadas, degradadas o estar completamente ausentes.
Los mapas generados mediante SLAM pueden proporcionar la información espacial que necesitan los sistemas de planificación de rutas para determinar cómo debe desplazarse una plataforma autónoma por su entorno. Los robots y los drones pueden utilizar esta información para identificar zonas transitables, evitar obstáculos, seleccionar rutas y actualizar el movimiento planificado a medida que se dispone de nuevos datos ambientales.
Dado que la localización y la cartografía se producen simultáneamente, el SLAM con LiDAR resulta muy adecuado para entornos que no se han cartografiado previamente o que pueden cambiar con el tiempo. Un robot o dron con SLAM con LiDAR puede crear su propia representación espacial mientras se desplaza por una zona desconocida y actualizar ese mapa a medida que cambian las estructuras, los obstáculos u otras características.
Los sistemas LiDAR SLAM pueden clasificarse según la geometría de detección, la arquitectura del escáner y los sensores adicionales utilizados para facilitar la estimación de la pose, y cada configuración ofrece diferentes compensaciones en cuanto a cobertura, nivel de detalle, requisitos de carga útil y demanda de procesamiento.
| Tipo de LiDAR SLAM | Características | Puntos fuertes típicos | Plataformas no tripuladas habituales |
| LiDAR SLAM 2D | Utiliza escaneos láser planos | Menores requisitos de procesamiento y localización eficiente en interiores | Robots móviles y vehículos terrestres no tripulados |
| SLAM con LiDAR 3D | Genera nubes de puntos volumétricas | Cartografía detallada de entornos complejos | Vehículos aéreos no tripulados, vehículos terrestres no tripulados y robots de inspección |
| LiDAR SLAM de barrido mecánico | Utiliza componentes ópticos o sensores móviles para escanear el entorno | Amplio campo de visión y cobertura espacial densa | Drones, robots móviles y plataformas de topografía |
| LiDAR SLAM de estado sólido | Utiliza arquitecturas de escaneo sin rotación o con mecánica reducida | Formato compacto y posibilidades de reducción de tamaño y peso | Drones pequeños, robots y sistemas integrados |
| SLAM con múltiples LiDAR | Combina datos de varias unidades LiDAR | Mayor cobertura y reducción de las zonas ciegas | Robots y vehículos autónomos de mayor tamaño |
| SLAM LiDAR-inercial | Fusiona las mediciones del LiDAR con los datos de movimiento inercial | Estimación mejorada de la posición durante movimientos rápidos o complejos | Drones, vehículos terrestres y sistemas de cartografía portátiles |
La arquitectura de sensores elegida influye directamente en la cobertura del entorno, el nivel de detalle de la cartografía, los requisitos de carga útil y la carga de trabajo computacional necesaria para mantener la localización en tiempo real.
Se seleccionan diferentes configuraciones de sensores LiDAR en función de la plataforma, el entorno operativo, el nivel de detalle de cartografía requerido y la capacidad de procesamiento disponible; cada diseño influye en el alcance, el campo de visión, la densidad de puntos y la integración del sistema.
Por lo tanto, la selección de un sensor LiDAR SLAM adecuado requiere encontrar un equilibrio entre el rendimiento de la medición y las limitaciones de la plataforma, tales como la capacidad de carga útil, el consumo energético, los recursos de procesamiento y las condiciones del entorno operativo.
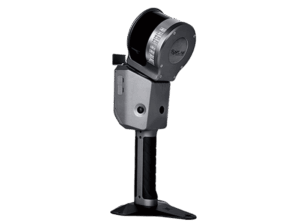
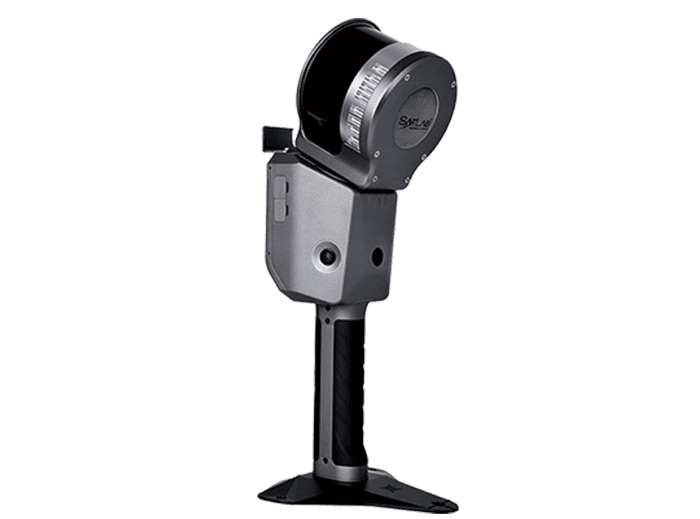
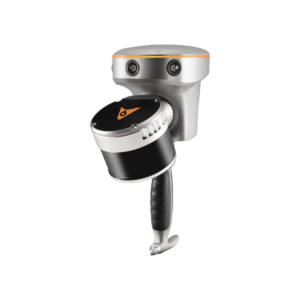
» , Cygnus 2 Handheld, de SatLab Geosolutions.
Los robots móviles autónomos (AMR) utilizan el LiDAR SLAM para orientarse en almacenes, fábricas e instalaciones logísticas, al tiempo que crean o consultan mapas de pasillos, zonas de almacenamiento y espacios de trabajo. Esa misma información espacial puede servir de apoyo para la planificación de rutas, la evitación de obstáculos y la navegación autónoma en aquellos casos en que el GNSS no esté disponible en interiores.
El escaneo SLAM permite capturar datos tridimensionales de la obra a medida que los operadores, los robots o los drones se desplazan por los entornos de construcción, lo que permite recopilar mediciones sin depender de una posición fija de escaneo. Los resultados de los levantamientos con LiDAR SLAM pueden servir, a su vez, para supervisar el avance de las obras, realizar comprobaciones dimensionales, elaborar la documentación «tal y como está construido» y comparar los datos con los del modelado de información de construcción (BIM).
Las plataformas robóticas y aéreas equipadas con LiDAR SLAM pueden cartografiar entornos desconocidos o dañados en los que la visibilidad, el acceso o el posicionamiento externo puedan verse limitados. Las nubes de puntos y los datos de localización pueden facilitar la navegación a través de edificios, túneles, zonas con escombros y otras áreas operativas complejas, al tiempo que proporcionan a los equipos de intervención una representación espacial en tiempo real del entorno.
El LiDAR SLAM puede facilitar la cartografía móvil bajo la vegetación o en torno a ella, donde la recepción del GNSS puede ser irregular o estar parcialmente obstruida. Los drones y los robots terrestres pueden utilizar escáneres LiDAR SLAM para cartografiar el terreno, la estructura de la vegetación, la geometría de los árboles, los entornos de cultivo y las rutas a través de zonas con obstrucciones visuales o físicas importantes.
El LiDAR SLAM puede facilitar el reconocimiento, la cartografía y la navegación no tripulados en entornos en los que la señal del GNSS no está disponible o se ve degradada. Los vehículos aéreos no tripulados (UAV) y los vehículos terrestres no tripulados (UGV) pueden utilizar esta tecnología para crear representaciones tridimensionales de edificios, túneles, terreno urbano y otras zonas, al tiempo que mantienen estimaciones de posición local para un desplazamiento autónomo o supervisado a distancia.
El desarrollo de LiDAR SLAM se centra cada vez más en reducir el tamaño de los sensores, mejorar la resiliencia de la localización y extraer información más útil de los entornos cartografiados, al tiempo que se mantiene el rendimiento en tiempo real en plataformas autónomas.
En conjunto, estos avances están ampliando el papel del SLAM con LiDAR más allá de la localización y la cartografía básicas, hacia una navegación autónoma, una inspección, una topografía y una percepción robótica más capaces.
 Búsqueda de empresas y productos

