





Demuestra tus capacidades.
Si diseñas, construyes o suministras Placas portadoras, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Las placas portadoras proporcionan la base eléctrica y mecánica necesaria para integrar módulos informáticos, controladores de vuelo, sensores, hardware de comunicaciones, almacenamiento y periféricos en drones y sistemas no tripulados. Entre los diseños se incluyen las placas portadoras Jetson para IA y visión en el borde, las plataformas COM Express y COM-HPC para la informática modular de misión, y las placas portadoras Pixhawk o Cube para la integración del control de vuelo.
En esta categoría se presentan los proveedores de placas base que ofrecen configuraciones compactas, resistentes, listas para su implementación y personalizadas.


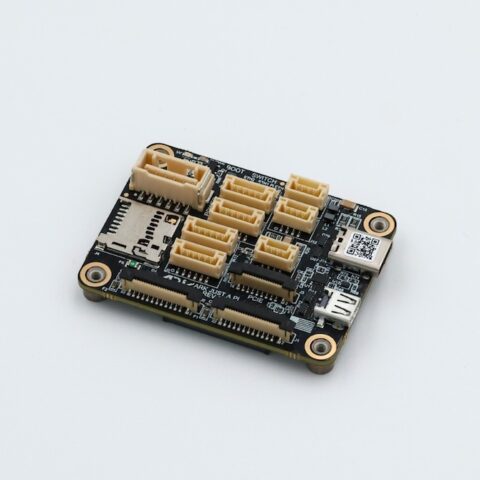


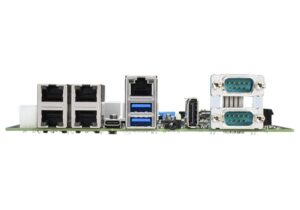
Sistemas informáticos integrados de grado industrial para computación periférica con IA y aprendizaje automático
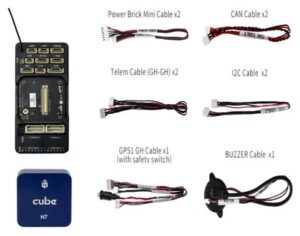
Piloto automático Cube, módulo GNSS, sistema de transmisión de vídeo HD y accesorios para UAV

Componentes y sensores profesionales para UAV: controladores de vuelo para drones, módulos GNSS, soluciones de telemetría.

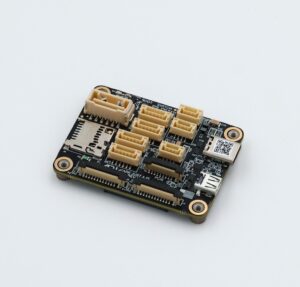
Controladores de vuelo, sensores y otras tecnologías electrónicas de vanguardia para drones y robótica
Si diseñas, construyes o suministras Placas portadoras, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Las placas portadoras proporcionan la base física y eléctrica necesaria para integrar módulos de procesamiento, controladores de vuelo, sensores, hardware de comunicaciones, almacenamiento y otros periféricos en drones y plataformas autónomas. Estas placas exponen las interfaces de un ordenador en módulo o de un piloto automático, al tiempo que añaden acondicionamiento de alimentación específico para cada aplicación, conectores, interfaces de expansión y componentes electrónicos de apoyo.
Para los diseñadores de UAV, una placa portadora adecuada puede simplificar la integración de la aviónica, al tiempo que reduce el cableado, el número de placas, el tamaño y el peso. Los diseños abarcan desde plataformas de desarrollo hasta placas portadoras compactas, resistentes y listas para su despliegue, diseñadas en función de módulos informáticos concretos, pilotos automáticos, cargas útiles, presupuestos de potencia, límites térmicos y requisitos ambientales.
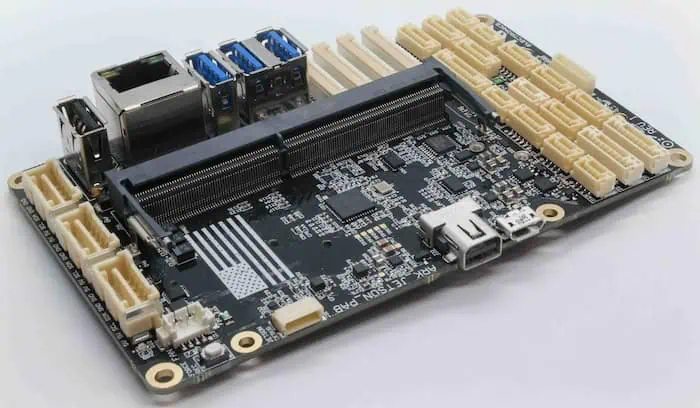
Una placa portadora Jetson conecta un módulo informático NVIDIA Jetson a cámaras, redes, almacenamiento, sensores y sistemas del vehículo. Los diseños de las placas portadoras NVIDIA Jetson resultan especialmente relevantes para la IA en el borde, la visión artificial, la navegación autónoma, la cartografía y el procesamiento multisensor. Las placas Jetson pueden ser compatibles con módulos como Jetson Orin Nano, Orin NX, AGX Orin y plataformas anteriores, como Xavier NX. La compatibilidad debe tener en cuenta la disposición de pines del módulo, la asignación de carriles de alta velocidad, los requisitos térmicos y de alimentación, así como la configuración de software específica de la placa portadora.
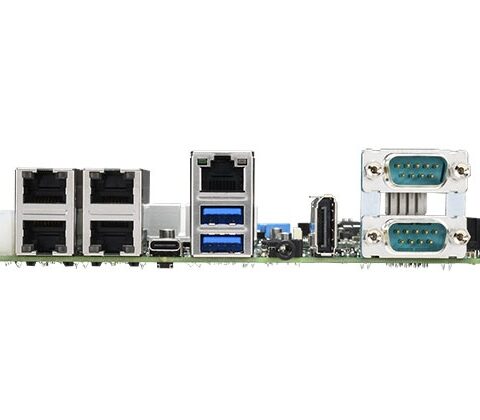
Una placa base COM Express proporciona E/S y alimentación específicas para cada aplicación en torno a un módulo de cálculo COM Express estandarizado. La arquitectura separa el procesador, la memoria y las funciones de cálculo principales de la placa base, lo que permite a los desarrolladores de UAV y sistemas robóticos personalizar las redes, el almacenamiento, las interfaces serie, la expansión y la integración mecánica. El tipo de módulo, el tamaño, la disposición de pines, la secuencia de encendido y la implementación de la placa base deben seguir siendo compatibles.

Placa portadora EDU450, de CubePilot.
Una placa portadora COM-HPC permite la informática modular de alto rendimiento en aplicaciones que requieren grandes conjuntos de datos de sensores, procesamiento acelerado o redes de gran ancho de banda. La arquitectura amplía el enfoque de «ordenador en módulo» a configuraciones de procesamiento exigentes y puede dar soporte a ordenadores de misión avanzados, sistemas autónomos y plataformas de computación periférica. Un mayor ancho de banda y una mayor potencia hacen que la refrigeración, el suministro de energía y la integridad de la señal cobren especial importancia.
Las placas portadoras de IA integrada están optimizadas para procesadores, GPU, NPU, FPGA u otros aceleradores utilizados para la inferencia a bordo. Pueden combinar entradas de cámara de alta velocidad, expansión PCIe, almacenamiento NVMe, Ethernet, señales de sincronización y medidas de gestión térmica para dar soporte a las cargas de trabajo de percepción e IA de forma local.
Una placa base Pixhawk proporciona las interfaces eléctricas necesarias para integrar un piloto automático compatible con el resto de una aeronave no tripulada. Dependiendo del diseño, las interfaces pueden incluir alimentación, GNSS, telemetría, CAN, RC, salidas de servos, control de la carga útil y otras conexiones de aviónica. Los diseños que utilizan el bus de autopiloto Pixhawk (PAB) pueden proporcionar interoperabilidad eléctrica y mecánica entre los módulos de control de vuelo compatibles y las placas base.
Las placas base CubePilot para Cube desempeñan una función de integración similar para los módulos de piloto automático en formato Cube. Las configuraciones estándar, las placas base Cube Mini y las personalizadas pueden ofrecer diferentes combinaciones de alimentación y conectividad periférica. Los diseños de las placas portadoras Cube Orange y Cube Orange Mini también pueden satisfacer los requisitos mecánicos y de E/S de sistemas de control de vuelo específicos basados en el formato Cube.
Las placas portadoras están disponibles en configuraciones optimizadas para diferentes fases de desarrollo y diferentes limitaciones de las plataformas no tripuladas.
La configuración adecuada depende del módulo de cálculo, la madurez del sistema y los requisitos operativos.
Las placas portadoras pueden consolidar la alimentación y la conectividad del controlador de vuelo, al tiempo que proporcionan interfaces para motores, actuadores, receptores GNSS, radios de telemetría, sistemas de datos de vuelo y controladores de carga útil. Las arquitecturas de las placas portadoras Pixhawk y Cube son ejemplos del enfoque modular utilizado para simplificar la integración de la aviónica en los UAV.
Una placa portadora ADS-B o una configuración de placa portadora de aviónica puede proporcionar la alimentación, las interfaces de datos y el sistema de montaje necesarios para incorporar equipos ADS-B compatibles en un UAV. Los requisitos de integración dependen de si el hardware conectado ofrece recepción de tráfico, funciones de vigilancia u otras capacidades de conocimiento del espacio aéreo.
Las placas portadoras pueden proporcionar interfaces serie, CAN, Ethernet o de alimentación dedicadas para el hardware de identificación remota. La integración de estas conexiones en la electrónica de la aeronave puede reducir el cableado independiente, al tiempo que permite que el subsistema de identificación remota intercambie los datos necesarios con equipos compatibles de control de vuelo o de navegación.

Placa portadora naranja en forma de cubo, PowerCube One, de NW Blue.
Los receptores GNSS, las IMU, los magnetómetros y los sistemas de navegación integrados pueden conectarse a través de interfaces serie, CAN, USB, Ethernet u otras. Un diseño eficaz de la placa portadora también tiene en cuenta la integridad de la alimentación, las interferencias electromagnéticas, la puesta a tierra, las entradas de sincronización —como las señales de pulso por segundo— y la separación física de los componentes electrónicos que generan ruido.
Las radios de telemetría, los módems celulares, las terminales satelitales y otros sistemas de comunicaciones requieren interfaces de datos adecuadas y una alimentación estable. Una placa portadora puede centralizar estas conexiones y proporcionar conversión de niveles, filtrado, zócalos de expansión o interfaces de red cuando sea necesario.
Las cámaras EO/IR, el LiDAR, el radar, los instrumentos multiespectrales, las cargas útiles de cartografía y los sensores especializados pueden requerir interfaces eléctricas muy diferentes. Las placas portadoras pueden conectar estas cargas útiles al ordenador de misión, al tiempo que admiten sincronización, señales de activación, transferencia de datos de alta velocidad y líneas de alimentación dedicadas.
Los ordenadores de misión utilizan placas portadoras para combinar el procesamiento a bordo con los datos de sensores, almacenamiento, redes y control de vuelo. Las placas portadoras con IA integrada resultan especialmente relevantes cuando los UAV deben realizar localmente tareas de visión artificial, detección de objetos, fusión de sensores, navegación u otras funciones autónomas.
La selección de la interfaz de la placa portadora debe tener en cuenta las velocidades de datos requeridas, la compatibilidad con los periféricos, la longitud de los cables, los niveles de tensión, la asignación de carriles, el entorno eléctrico y las necesidades de expansión de la aeronave.
| Interfaz | Función típica de la placa portadora |
| Ethernet y redes de alta velocidad | Cámaras, LiDAR, redes de misión, cargas útiles y enlaces entre sistemas informáticos |
| PCI Express | Aceleradores de gran ancho de banda, dispositivos de red y hardware de expansión |
| USB | Cámaras, módems, dispositivos de almacenamiento, dispositivos de configuración y periféricos en general |
| MIPI CSI-2 y enlaces de cámara en serie | Conectividad directa o remota de cámaras y sensores de visión de gran ancho de banda |
| CAN, CAN FD y DroneCAN | Aviónica distribuida, ESC, sensores, dispositivos GNSS y otros nodos CAN |
| UART e interfaces serie | GNSS, telemetría, piloto automático, carga útil y comunicaciones periféricas |
| RS-232, RS-422 y RS-485 | Dispositivos serie heredados, industriales, de larga distancia y diferenciales |
| I2C y SPI | Sensores a nivel de placa, circuitos integrados periféricos y comunicaciones de dispositivos de nivel inferior |
| GPIO y PWM | Control discreto, disparadores, líneas de estado, servos y señales específicas de la aplicación |
| Expansión M.2 y Mini PCIe | Módulos de comunicaciones, almacenamiento, redes y expansión especializada |
| Almacenamiento SATA y NVMe | Almacenamiento de datos integrado de alta capacidad o alto rendimiento |
La combinación de interfaces debe adaptarse a los sensores, al hardware de control de vuelo, a las cargas útiles y a la arquitectura informática, en lugar de centrarse en maximizar el número de conectores.
Es posible que las placas portadoras destinadas a aplicaciones aeroespaciales, de defensa y otras aplicaciones de alta fiabilidad deban cumplir requisitos ambientales, electromagnéticos, de fabricación y de materiales, tanto a nivel de placa como de sistema.
Los requisitos aplicables dependen del entorno operativo, las especificaciones del cliente, los requisitos de producción y los mercados en los que se implantará el sistema final.
El desarrollo de las placas portadoras se ve cada vez más marcado por una computación periférica más potente y por el traslado de las funciones de autonomía al propio vehículo.
Estos avances permiten desarrollar arquitecturas informáticas cada vez más compactas, modulares y fáciles de desplegar para drones y otros sistemas no tripulados.
 Búsqueda de empresas y productos



 Suscríbete al boletín semanal de eBrief
Las últimas novedades en ingeniería y tecnología directamente en tu bandeja de entrada: únete a miles de ingenieros que ya las reciben.