Technologia Light Detection and Ranging (LiDAR) w połączeniu z metodą jednoczesnej lokalizacji i mapowania (SLAM) łączy pomiary odległości oparte na technologii laserowej z algorytmami, które umożliwiają dronom, robotom i innym autonomicznym platformom szacowanie położenia przy jednoczesnym tworzeniu map otoczenia. Systemy te mogą wykorzystywać technologię LiDAR 2D lub 3D, skanery mechaniczne lub półprzewodnikowe, wiele jednostek LiDAR lub fuzję czujników LiDAR z czujnikami inercyjnymi.
Na tej stronie przedstawiono dostawców technologii LiDAR SLAM przeznaczonej do nawigacji autonomicznej, omijania przeszkód, pomiarów geodezyjnych, inspekcji, logistyki oraz tworzenia map.
Jeśli projektujesz, budujesz lub dostarczasz Technologia LiDAR SLAM, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompletny przewodnik po technologii LiDAR SLAM dla dronów, bezzałogowych statków powietrznych (UAV) i robotów autonomicznych
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do technologii LiDAR SLAM
Technologia Light Detection and Ranging (LiDAR) w połączeniu z metodą jednoczesnej lokalizacji i mapowania (SLAM) łączy pomiary odległości oparte na technologii laserowej z algorytmami, które umożliwiają systemowi autonomicznemu oszacowanie własnej pozycji przy jednoczesnym tworzeniu mapy otaczającego środowiska. Rozwiązanie to jest szczególnie przydatne w miejscach, gdzie nie ma dostępu do niezawodnego zewnętrznego systemu pozycjonowania, jego działanie jest ograniczone lub nieodpowiednie, w tym w pomieszczeniach, tunelach, obiektach przemysłowych, lasach oraz w złożonym środowisku miejskim.
System LiDAR SLAM przetwarza kolejne skany laserowe w celu oszacowania zmian położenia i orientacji, wyrównania danych chmury punktów oraz ciągłej aktualizacji obrazu otoczenia. Dzięki dopasowywaniu skanów, szacowaniu ruchu oraz optymalizacji mapy system może generować zarówno mapę, jak i oszacowanie trajektorii lub pozycji platformy, wspierając takie zastosowania, jak nawigacja autonomiczna, omijanie przeszkód, pomiary geodezyjne, inspekcje oraz mapowanie z wykorzystaniem robotów.
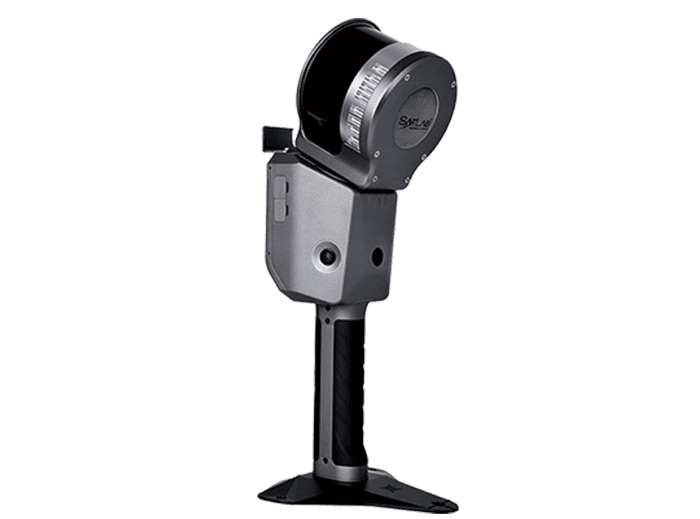
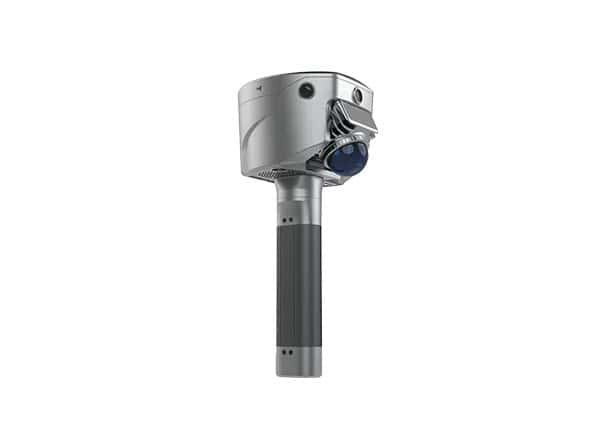
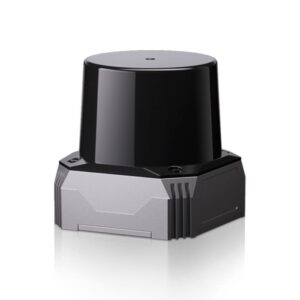
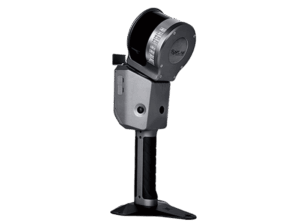
Skaner LiDAR SLAM, model C01, firmy SKYLANDX.
Podstawowe funkcje systemu LiDAR SLAM
Lokalizacja w czasie rzeczywistym
Technologia LiDAR SLAM szacuje położenie i orientację drona, robota lub innej autonomicznej platformy w trakcie jej przemieszczania się w otoczeniu. Dzięki porównywaniu bieżących pomiarów LiDAR z poprzednimi skanami lub aktualizowaną mapą system może na bieżąco aktualizować położenie platformy bez konieczności polegania wyłącznie na globalnym systemie nawigacji satelitarnej (GNSS), a optymalizacja mapy oraz rozpoznawanie wcześniej zmapowanych obszarów mogą pomóc w ograniczeniu skumulowanego odchylenia lokalizacji.
Mapowanie środowiska 2D i 3D
System SLAM oparty na technologii LiDAR może tworzyć dwuwymiarowe mapy zajętości lub szczegółowe trójwymiarowe chmury punktów, w zależności od konfiguracji czujników i metody przetwarzania. Trójwymiarowy system LiDAR SLAM jest szczególnie przydatny w środowiskach zawierających złożone struktury, zmiany wysokości terenu, obiekty znajdujące się nad platformą lub przeszkody, których nie da się odpowiednio przedstawić na płaskiej mapie.
Wykrywanie przeszkód i orientacja przestrzenna
Ciągłe skanowanie LiDAR zapewnia pomiary odległości do otaczających powierzchni i obiektów, dając platformie autonomicznej aktualny obraz pobliskiej geometrii w trakcie jej przemieszczania się. Pomiary te oraz wynikowe mapy SLAM mogą być wykorzystywane przez oprogramowanie nawigacyjne do identyfikacji wolnej przestrzeni, wykrywania przeszkód oraz utrzymywania świadomości otaczających struktur.
Nawigacja w środowiskach pozbawionych dostępu do GNSS
Technologia LiDAR SLAM umożliwia systemom autonomicznym utrzymywanie lokalnego oszacowania pozycji w środowiskach, w których nawigacja satelitarna jest niedostępna lub zawodna. Typowe zastosowania obejmują obiekty wewnętrzne, tunele, kopalnie, gęsto zabudowane obszary miejskie oraz inne lokalizacje, w których sygnały GNSS mogą być zasłonięte, odbijane, osłabione lub całkowicie nieobecne.
Wsparcie w zakresie autonomicznego planowania tras
Mapy generowane za pomocą technologii SLAM mogą dostarczać informacji przestrzennych wymaganych przez systemy planowania tras w celu określenia, w jaki sposób platforma autonomiczna powinna poruszać się po otoczeniu. Roboty i drony mogą wykorzystywać te informacje do identyfikacji obszarów, po których można się poruszać, omijania przeszkód, wyboru tras oraz aktualizowania zaplanowanego ruchu w miarę pojawiania się nowych danych dotyczących otoczenia.
Mapowanie nieznanych lub zmieniających się środowisk
Ponieważ lokalizacja i mapowanie odbywają się jednocześnie, technologia LiDAR SLAM doskonale sprawdza się w środowiskach, które nie zostały wcześniej zmapowane lub które mogą ulegać zmianom w miarę upływu czasu. Robot lub dron wykorzystujący technologię LiDAR SLAM może tworzyć własną reprezentację przestrzenną podczas poruszania się po nieznanym terenie oraz aktualizować tę mapę w miarę zmian dotyczących obiektów, przeszkód lub innych elementów otoczenia.
Główne typy systemów LiDAR SLAM
Systemy LiDAR SLAM można podzielić na kategorie według geometrii czujników, architektury skanera oraz dodatkowych czujników wykorzystywanych do wspomagania estymacji położenia, przy czym każda konfiguracja wiąże się z innymi kompromisami w zakresie zasięgu, szczegółowości, wymagań dotyczących ładowności oraz zapotrzebowania na moc obliczeniową.
Typ systemu LiDAR SLAM
Cechy charakterystyczne
Typowe zalety
Typowe platformy bezzałogowe
LiDAR SLAM 2D
Wykorzystuje płaskie skany laserowe
Mniejsze wymagania obliczeniowe i wydajna lokalizacja w pomieszczeniach
Roboty mobilne i bezzałogowe pojazdy naziemne
3D LiDAR SLAM
Tworzy wolumetryczne chmury punktów
Szczegółowe mapowanie złożonych środowisk
Bezzałogowe statki powietrzne, bezzałogowe pojazdy naziemne oraz roboty inspekcyjne
Mechaniczne skanowanie LiDAR SLAM
Wykorzystuje ruchome elementy optyczne lub czujniki do skanowania otoczenia
Szerokie pole widzenia i gęste pokrycie przestrzenne
Drony, roboty mobilne oraz platformy pomiarowe
LiDAR półprzewodnikowy SLAM
Wykorzystuje architektury skanowania bez elementów obrotowych lub o ograniczonej mechanice
Kompaktowa konstrukcja oraz potencjalne zmniejszenie rozmiarów i masy
SLAM z wykorzystaniem LiDAR i czujników inercyjnych
Łączy pomiary LiDAR z danymi inercyjnymi dotyczącymi ruchu
Ulepszone oszacowanie położenia podczas szybkich lub złożonych ruchów
Drony, pojazdy naziemne oraz ręczne systemy mapowania
Wybrana architektura czujników ma bezpośredni wpływ na zasięg pokrycia otoczenia, szczegółowość mapowania, wymagania dotyczące ładowności oraz obciążenie obliczeniowe niezbędne do utrzymania lokalizacji w czasie rzeczywistym.
Czujniki LiDAR wykorzystywane w systemie SLAM
Różne konfiguracje czujników LiDAR dobiera się w zależności od platformy, środowiska pracy, wymaganego poziomu szczegółowości mapowania oraz dostępnej mocy obliczeniowej, przy czym każda konstrukcja wpływa na zasięg, pole widzenia, gęstość punktów oraz integrację z systemem.
Skanery laserowe 2D: Mierzą zasięg w jednej płaszczyźnie skanowania i są szeroko stosowane w robotyce mobilnej wewnątrz budynków oraz w stosunkowo płaskich środowiskach operacyjnych, gdzie pełne mapowanie wolumetryczne nie jest konieczne.
Skanery LiDAR 3D: Rejestrują trójwymiarowe dane przestrzenne i nadają się do zastosowania w dronach, robotach inspekcyjnych oraz mobilnych systemach mapowania działających w pobliżu złożonych konstrukcji lub na nierównym terenie.
Obrotowy skaner LiDAR wielowiązkowy: Wykorzystuje wiele kanałów laserowych oraz skanowanie obrotowe w celu generowania gęstych chmur punktów o szerokim zasięgu pokrycia otoczenia, dzięki czemu sprawdza się w szczegółowym mapowaniu mobilnym oraz nawigacji autonomicznej.
LiDAR półprzewodnikowy: Wykorzystuje architekturę skanowania bezobrotową lub o ograniczonej mechanice zamiast konwencjonalnego skanera o ciągłym ruchu obrotowym, co pozwala na zastosowanie w sytuacjach, w których istotnymi czynnikami są rozmiar, waga oraz złożoność mechaniczna.
LiDAR krótkiego i dalekiego zasięgu: Zasięg czujnika dobiera się w zależności od skali działania – od nawigacji w pomieszczeniach z bliskiej odległości po mapowanie na zewnątrz oraz wykrywanie przeszkód na większych odległościach.
Kwestie związane z polem widzenia i wzorem skanowania: Zasięg poziomy i pionowy wpływają na widoczność otoczenia, martwe punkty, nakładanie się skanów oraz niezawodność dopasowywania skanów podczas ruchu platformy.
Wybór odpowiedniego czujnika LiDAR do systemu SLAM wymaga zatem znalezienia równowagi między wydajnością pomiarową a ograniczeniami platformy, takimi jak ładowność, zużycie energii, zasoby obliczeniowe oraz warunki środowiska pracy.
Główne zastosowania technologii LiDAR SLAM w dronach i robotyce
Autonomiczne roboty mobilne (AMR) i logistyka
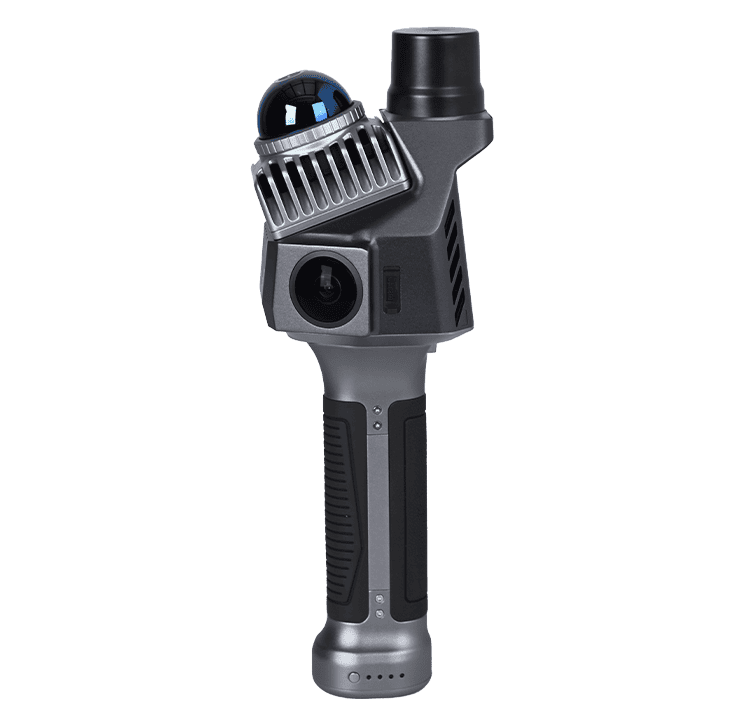
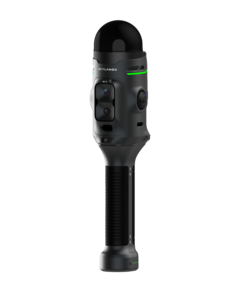
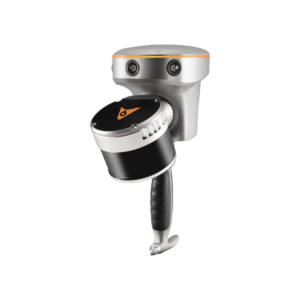
” , Cygnus 2 Handheld, firmy SatLab Geosolutions.
Autonomiczne roboty mobilne (AMR) wykorzystują technologię LiDAR SLAM do lokalizacji w magazynach, fabrykach i obiektach logistycznych, jednocześnie tworząc lub odwołując się do map korytarzy, obszarów magazynowych i przestrzeni roboczych. Te same informacje przestrzenne mogą wspierać planowanie tras, omijanie przeszkód oraz autonomiczną nawigację w miejscach, gdzie w pomieszczeniach nie jest dostępny system GNSS.
Postęp prac budowlanych i integracja z modelowaniem informacji o budynku (BIM)
Skanowanie SLAM pozwala na rejestrowanie trójwymiarowych danych z placu budowy w miarę przemieszczania się operatorów, robotów lub dronów po terenie budowy, umożliwiając gromadzenie pomiarów bez konieczności stosowania stałej pozycji skanowania. Wyniki pomiarów LiDAR SLAM mogą następnie służyć do monitorowania postępów prac, kontroli wymiarów, dokumentacji powykonawczej oraz porównania z danymi modelowania informacji o budynku (BIM).
Akcje poszukiwawczo-ratownicze (SAR) i pierwsze działania ratownicze
Platformy robotyczne i powietrzne wyposażone w technologię LiDAR SLAM mogą tworzyć mapy nieznanych lub zniszczonych obszarów, w których widoczność, dostęp lub pozycjonowanie zewnętrzne mogą być ograniczone. Chmury punktów i dane lokalizacyjne mogą wspomagać nawigację w budynkach, tunelach, na terenach pokrytych gruzem oraz w innych złożonych obszarach operacyjnych, zapewniając jednocześnie służbom ratowniczym na bieżąco aktualizowaną reprezentację przestrzenną otoczenia.
Leśnictwo i rolnictwo precyzyjne
Technologia LiDAR SLAM może wspierać mobilne mapowanie pod lub wokół roślinności, gdzie odbiór sygnału GNSS może być niestabilny lub częściowo zakłócony. Drony i roboty naziemne mogą wykorzystywać skanery LiDAR SLAM do mapowania terenu, struktury roślinności, geometrii drzew, środowisk upraw oraz tras przebiegających przez obszary o znacznych przeszkodach wizualnych lub fizycznych.
Obrona i rozpoznanie taktyczne
Technologia LiDAR SLAM może wspierać bezzałogowy rozpoznanie, mapowanie i nawigację w środowiskach pozbawionych sygnału GNSS lub o ograniczonej dostępności tego systemu. Bezzałogowe statki powietrzne (UAV) oraz bezzałogowe pojazdy naziemne (UGV) mogą wykorzystywać tę technologię do tworzenia trójwymiarowych modeli budynków, tuneli, terenów miejskich i innych obszarów, jednocześnie utrzymując lokalne oszacowania pozycji na potrzeby ruchu autonomicznego lub zdalnie nadzorowanego.
Najnowsze osiągnięcia w dziedzinie LiDAR SLAM
Rozwój technologii LiDAR SLAM coraz bardziej koncentruje się na zmniejszaniu rozmiarów czujników, poprawie odporności lokalizacji oraz pozyskiwaniu większej ilości użytecznych informacji z mapowanych środowisk, przy jednoczesnym zachowaniu wydajności w czasie rzeczywistym na platformach autonomicznych.
Kompaktowy LiDAR półprzewodnikowy: Mniejsze czujniki sprawiają, że system SLAM oparty na technologii LiDAR staje się bardziej praktyczny w przypadku lekkich dronów, kompaktowych robotów oraz wbudowanych systemów autonomicznych, w których nośność i moc są ograniczone.
Udoskonalone przetwarzanie danych z LiDAR i czujników inercyjnych: ściślejsza fuzja danych z LiDAR i inercyjnego zespołu pomiarowego (IMU) może poprawić szacowanie położenia podczas szybkiego ruchu, wibracji lub tymczasowego ograniczenia dostępności użytecznych danych geometrycznych z LiDAR.
SLAM z wykorzystaniem wielu czujników: Połączenie technologii LiDAR z kamerami, czujnikami inercyjnymi i systemem GNSS może poprawić ciągłość lokalizacji w środowiskach, w których żadna pojedyncza metoda wykrywania nie działa w sposób spójny.
SLAM semantyczny: Zaawansowane systemy potrafią powiązać geometryczne dane mapy z wykrytymi obiektami, strukturami lub klasami środowiskowymi, umożliwiając platformom autonomicznym interpretację elementów otoczenia, a także mapowanie ich fizycznej geometrii.
Wszystkie te osiągnięcia wspólnie poszerzają rolę systemu LiDAR SLAM poza podstawową lokalizację i mapowanie w kierunku bardziej zaawansowanej autonomicznej nawigacji, inspekcji, pomiarów geodezyjnych oraz percepcji robotycznej.