Technologia jednoczesnej lokalizacji i mapowania (SLAM)
Jednoczesna lokalizacja i mapowanie (SLAM) to technika nawigacji i percepcji, która umożliwia systemom autonomicznym szacowanie własnej pozycji przy jednoczesnym tworzeniu mapy nieznanego lub częściowo zmapowanego otoczenia. Do typowych zastosowań należą: nawigacja autonomiczna, mapowanie otoczenia, omijanie przeszkód oraz działanie w warunkach ograniczonej dostępności sygnałów GNSS.
Na tej stronie przedstawiono dostawców technologii SLAM przeznaczonej dla dronów, bezzałogowych statków powietrznych (UAV), bezzałogowych pojazdów lądowych (UGV), robotów mobilnych oraz pojazdów podwodnych.
Jeśli projektujesz, budujesz lub dostarczasz Jednoczesna lokalizacja i mapowanie (SLAM), Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompletny przewodnik po technologii jednoczesnej lokalizacji i mapowania (SLAM) w dronach i robotyce
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do jednoczesnej lokalizacji i mapowania (SLAM)
Jednoczesna lokalizacja i mapowanie (SLAM) to technika nawigacji i percepcji, która umożliwia robotowi lub pojazdowi autonomicznemu oszacowanie własnej pozycji przy jednoczesnym tworzeniu mapy nieznanego lub częściowo zmapowanego otoczenia. Lokalizacja i mapowanie w ramach SLAM są szczególnie cenne w sytuacjach, gdy nie ma dostępu do niezawodnego zewnętrznego systemu pozycjonowania, gdy jest on niestabilny lub niewystarczający do precyzyjnego działania autonomicznego.
W przypadku dronów, bezzałogowych pojazdów naziemnych (UGV), robotów mobilnych oraz systemów podwodnych technologia SLAM może łączyć dane z kamer, systemów wykrywania i pomiaru odległości za pomocą światła (LiDAR), czujników inercyjnych, radarów, czujników głębokości oraz innych źródeł, wspierając nawigację w czasie rzeczywistym oraz rozumienie otoczenia. Technologia SLAM dla dronów i systemów robotycznych jest zatem szczególnie przydatna w środowiskach wewnętrznych, podziemnych, miejskich, podwodnych oraz innych, w których sygnał GPS jest niedostępny lub jakość sygnału GNSS jest obniżona.
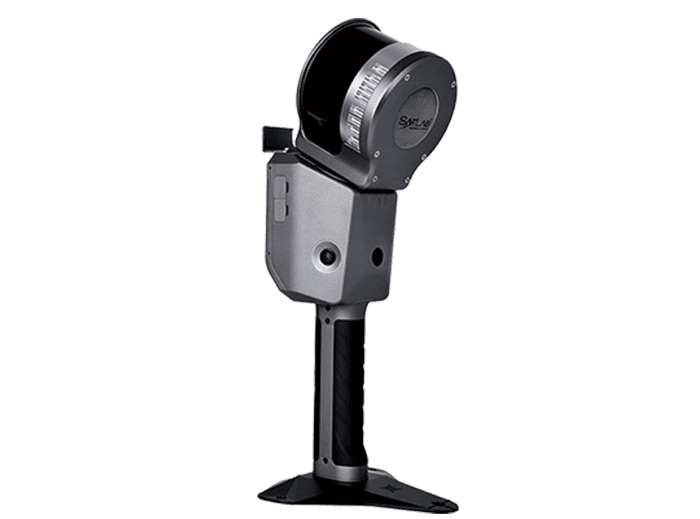
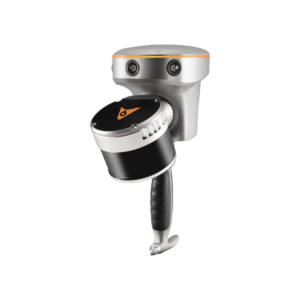
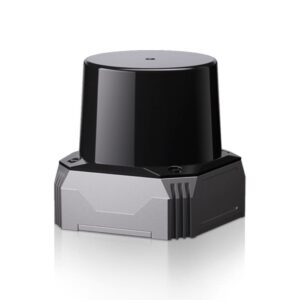
Jednoczesna lokalizacja i mapowanie, SLAM, SL9 firmy SatLab.
Podstawowe funkcje technologii SLAM dla dronów i systemów bezzałogowych
Systemy SLAM łączą lokalizację, mapowanie, estymację ruchu oraz postrzeganie otoczenia, aby umożliwić autonomiczny przemieszczanie się po obszarach wcześniej nieznanych lub tylko częściowo zmapowanych.
Lokalizacja w czasie rzeczywistym: System SLAM na bieżąco szacuje położenie i orientację platformy bezzałogowej względem otoczenia w trakcie jej przemieszczania się, dostarczając systemowi nawigacyjnemu aktualizowane dane dotyczące położenia pojazdu.
Mapowanie otoczenia: Dane z czujników są przetwarzane na reprezentację środowiska operacyjnego, która w zależności od czujników i zastosowania może przybierać formę map 2D, chmur punktów 3D, siatek zajętości lub map opartych na cechach charakterystycznych.
Szacowanie ruchu względnego: Zmiany położenia i orientacji są szacowane na podstawie kolejnych pomiarów czujników, co pozwala systemowi śledzić ruch pojazdu w czasie. Zamknięcie pętli i optymalizacja mapy mogą następnie zmniejszyć skumulowane odchylenie, gdy rozpoznane zostaną wcześniej obserwowane lokalizacje.
Nawigacja bez zewnętrznego pozycjonowania: Technologia SLAM może zapewnić lokalny punkt odniesienia nawigacyjnego, gdy system GNSS jest niedostępny, działa nieprawidłowo, jest zasłonięty lub nie jest w stanie zapewnić dokładności pozycjonowania wymaganej przez system autonomiczny.
Rozpoznawanie przeszkód i otoczenia: Czujniki mapujące mogą identyfikować otaczające struktury, ukształtowanie terenu i przeszkody, dostarczając informacji o otoczeniu, które mogą być również wykorzystywane przez systemy unikania kolizji, percepcji oraz systemy autonomiczne.
Wsparcie autonomicznego planowania trasy: Mapy i oszacowania pozycji generowane przez system SLAM dostarczają informacji przestrzennych, które oprogramowanie do planowania trasy może wykorzystać do wyboru tras, omijania przeszkód oraz aktualizowania zaplanowanego ruchu w miarę mapowania otoczenia.
Wszystkie te funkcje łącznie pozwalają platformom autonomicznym na bieżąco śledzić zarówno własny ruch, jak i otaczające je środowisko podczas działania.
Główne rodzaje jednoczesnej lokalizacji i mapowania (SLAM)
SLAM oparty na technologii LiDAR
LiDAR SLAM wykorzystuje pomiary ze skanerów laserowych do oszacowania ruchu pojazdu podczas tworzenia geometrycznych map otaczającego środowiska. Kolejne skany LiDAR można dopasować za pomocą dopasowywania skanów lub rejestracji chmury punktów, co pozwala systemowi SLAM śledzić ruch i stopniowo tworzyć szczegółowe dwuwymiarowe lub trójwymiarowe reprezentacje obszaru. Podejście to doskonale sprawdza się w przypadku dronów, robotów naziemnych oraz pojazdów autonomicznych działających w środowiskach o wystarczająco wyraźnych cechach geometrycznych.
Wizualny SLAM
Visual SLAM wykorzystuje obrazy z jednej lub kilku kamer do identyfikacji i śledzenia elementów otoczenia, jednocześnie szacując ruch kamery w przestrzeni. Konfiguracje kamer SLAM – monokularowe, stereoskopowe i inne – mogą zapewnić stosunkowo niewielkie obciążenie systemów percepcyjnych w przypadku platform bezzałogowych, w których rozmiar ładunku i moc są ograniczone, natomiast dron wyposażony w wizualny system SLAM może wykorzystywać cechy otoczenia do lokalizacji podczas lotów w pomieszczeniach, inspekcji oraz nawigacji wokół obiektów budowlanych.
Wizualno-inercyjny SLAM
Wizualno-inercyjny system SLAM łączy obserwacje z kamer z pomiarami pochodzącymi z inercyjnego układu pomiarowego (IMU), co pozwala na wzajemne wzmacnianie się zalet obu metod wykrywania. Dane inercyjne dostarczają informacji o ruchu w krótkim okresie z dużą częstotliwością, natomiast obserwacje wizualne pomagają ograniczyć skumulowane odchylenia, dzięki czemu podejście to jest szczególnie przydatne w nawigacji dronów opartej na SLAM, gdzie kompaktowe kamery i jednostki IMU mogą zapewnić skuteczną równowagę między masą, częstotliwością aktualizacji oraz postrzeganiem otoczenia.
SLAM oparty na LiDARze i czujnikach inercyjnych
SLAM oparty na LiDAR i czujnikach inercyjnych łączy pomiary LiDAR z danymi inercyjnymi w celu poprawy estymacji ruchu podczas szybkich przemieszczeń oraz pomiędzy kolejnymi skanami laserowymi. IMU dostarcza pomiary obrotów i przyspieszeń o wysokiej częstotliwości, natomiast LiDAR zapewnia informacje geometryczne dotyczące otaczającego środowiska, tworząc połączenie, które może wspierać systemy SLAM bezzałogowych statków powietrznych (UAV), robotykę mobilną, systemy SLAM pojazdów autonomicznych oraz inne systemy wymagające niezawodnej lokalizacji 3D.
SLAM typu RGB-D (czerwony-zielony-niebieski-głębokość)
System SLAM typu RGB-D wykorzystuje kamery dostarczające zarówno obrazy kolorowe, jak i informacje o głębokości dla poszczególnych pikseli, co pozwala systemowi na jednoczesne odtworzenie wyglądu wizualnego oraz trójwymiarowej geometrii sceny. Bezpośrednie pomiary głębokości mogą uprościć tworzenie gęstych map na stosunkowo krótkich odległościach, dzięki czemu systemy RGB-D nadają się szczególnie do robotyki wewnętrznej, inspekcji w ograniczonych przestrzeniach oraz innych zastosowań, w których zasięg działania czujnika głębokości jest wystarczający.
SLAM radarowy
System SLAM oparty na radarze wykorzystuje odbite sygnały o częstotliwości radiowej do oszacowania ruchu i mapowania elementów otoczenia, zapewniając opcję wykrywania niezależną od oświetlenia widzialnego. Radar może działać w ciemności i zachowuje użyteczną wydajność w warunkach zapylenia, mgły, dymu oraz innych warunkach ograniczających skuteczność wykrywania optycznego, co pozwala mu uzupełniać działanie kamer lub systemu LiDAR w systemach bezzałogowych przeznaczonych do pracy w trudnych warunkach.
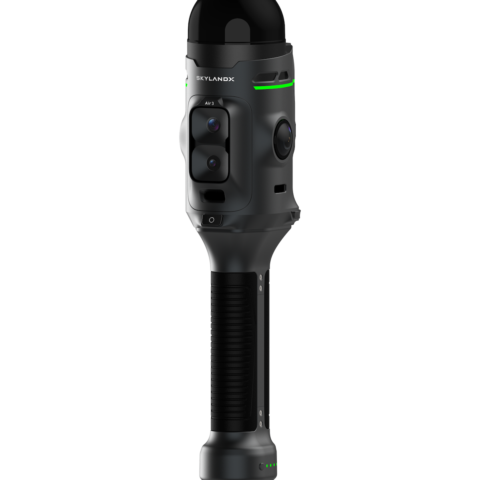
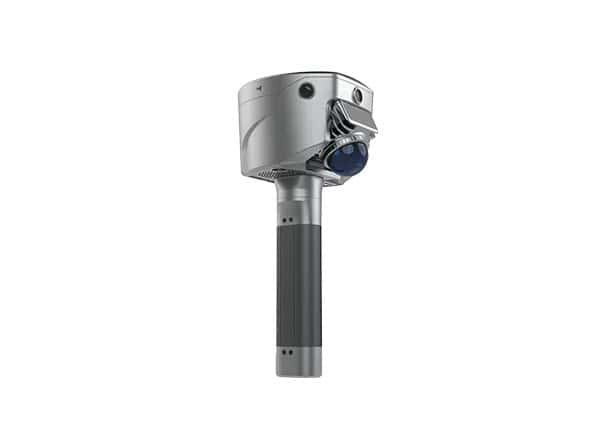
System jednoczesnej lokalizacji i mapowania (SLAM), C01 SLAM LiDAR firmy SKYLANDX.
SLAM z wykorzystaniem wielu czujników
SLAM z wykorzystaniem wielu czujników łączy pomiary pochodzące z kilku technologii wykrywania, takich jak LiDAR, kamery, radar, jednostki IMU, odbiorniki GNSS lub odometria pojazdu, dzięki czemu słabe punkty jednego źródła danych mogą zostać zrównoważone informacjami z innego źródła. Fuzja czujników może poprawić ciągłość działania w sytuacji, gdy poszczególne czujniki stają się zawodne, dostarczając jednocześnie uzupełniające się informacje geometryczne, wizualne, dotyczące ruchu oraz położenia bezwzględnego, co jest szczególnie przydatne w przypadku systemów autonomicznych działających w zróżnicowanych środowiskach wewnętrznych i zewnętrznych.
Czujniki wykorzystywane do jednoczesnej lokalizacji i mapowania
Wybór czujników wpływa na zasięg, dokładność, dostosowanie do warunków środowiskowych, wymagania dotyczące ładowności oraz zapotrzebowanie obliczeniowe systemu SLAM, dlatego kombinacje czujników dobiera się w zależności zarówno od pojazdu, jak i środowiska jego działania.
Czujniki LiDAR: LiDAR zapewnia precyzyjne pomiary odległości, które można przekształcić w skany 2D lub chmury punktów 3D, dostarczając systemom SLAM informacje geometryczne niezbędne do lokalizacji, generowania map oraz dopasowywania skanów.
Kamery monokularowe i stereoskopowe: Kamery dostarczają cech wizualnych, tekstury oraz informacji o scenie, które można śledzić w miarę przemieszczania się platformy. Systemy stereoskopowe mogą oszacować głębię na podstawie dysparności obrazu, natomiast systemy monokularowe odtwarzają strukturę sceny i ruch względny, ale zazwyczaj wymagają dodatkowych informacji lub ograniczeń w celu ustalenia skali bezwzględnej.
Kamery głębiowe: Kamery RGB-D, kamery typu „time-of-flight” oraz inne powiązane kamery wykrywające głębię zapewniają bezpośrednie pomiary odległości w obrębie obrazu, co czyni je szczególnie przydatnymi do mapowania i nawigacji w pomieszczeniach na krótkich odległościach.
Inercyjne jednostki pomiarowe ( IMU): IMU mierzą prędkość kątową i przyspieszenie liniowe, dostarczając informacje o ruchu o wysokiej częstotliwości, które mogą stabilizować i ograniczać oszacowania SLAM oparte na danych wizualnych lub LiDAR w okresie między aktualizacjami czujników zewnętrznych.
Czujniki radarowe: Radar dostarcza informacji o zasięgu, a w przypadku dostępności pomiarów dopplerowskich – również informacji o względnej prędkości promieniowej, wspomagając lokalizację w warunkach, w których słaba widoczność, ograniczone oświetlenie lub cząstki zawieszone w powietrzu sprawiają, że wykrywanie optyczne staje się mniej wiarygodne.
Odbiorniki GNSS: Tam, gdzie dostępne są sygnały satelitarne, system GNSS może zapewnić bezwzględny punkt odniesienia pozycji, który ogranicza dryft SLAM i pomaga dopasować mapy generowane lokalnie do współrzędnych globalnych.
Kombinacje czujników dobiera się w zależności od środowiska pracy, wymaganej dokładności lokalizacji, dynamiki pojazdu oraz dostępnych parametrów dotyczących rozmiarów, masy, mocy i wydajności obliczeniowej.
Zastosowania systemu SLAM w systemach bezzałogowych
SLAM w dronach i bezzałogowych statkach powietrznych (UAV)
Zastosowanie technologii SLAM w dronach umożliwia autonomiczny lot w obszarach, w których system GNSS nie jest w stanie zapewnić niezawodnego rozwiązania nawigacyjnego, pozwalając statkowi powietrznemu oszacować swoją pozycję względem pobliskich powierzchni i elementów otoczenia. Nawigacja dronów w pomieszczeniach, inspekcja infrastruktury, mapowanie magazynów, operacje w tunelach oraz nawigacja wokół budynków – we wszystkich tych zastosowaniach można wykorzystać technologię SLAM dla dronów, a autonomiczny system SLAM dla dronów może również dostarczać informacje kartograficzne do oprogramowania służącego do unikania kolizji i planowania trasy. Systemy składające się z wielu bezzałogowych statków powietrznych (UAV) mogą jeszcze bardziej rozszerzyć te możliwości dzięki wspólnemu lub skoordynowanemu mapowaniu realizowanemu przez kilka statków powietrznych.
Pojazdy naziemne i roboty mobilne
Robotyka SLAM jest szeroko stosowana do autonomicznej nawigacji naziemnej w magazynach, kopalniach, tunelach, obiektach przemysłowych oraz innych środowiskach, w których mapowana infrastruktura lub pozycjonowanie satelitarne mogą być niekompletne lub niedostępne. Robot wykorzystujący technologię SLAM może tworzyć lub aktualizować mapę otoczenia, jednocześnie szacując swoją pozycję w tym otoczeniu, co pozwala oprogramowaniu nawigacyjnemu planować trasy omijające przeszkody. Podobna technologia lokalizacji i mapowania pojazdów autonomicznych jest wykorzystywana przez roboty inspekcyjne, platformy poszukiwawczo-ratownicze, bezzałogowe pojazdy naziemne (UGV) służące do ochrony oraz inne mobilne systemy robotyczne.
SLAM w pojazdach podwodnych
Autonomiczne pojazdy podwodne (AUV) oraz zdalnie sterowane pojazdy podwodne (ROV) mogą wykorzystywać technologię SLAM do lokalizacji i mapowania w miejscach, gdzie sygnały GNSS nie docierają poniżej powierzchni wody. SLAM oparty na sonarze może wykorzystywać pomiary akustyczne do identyfikacji elementów dna morskiego, struktur lub innych punktów odniesienia w otoczeniu, natomiast metody wizualno-inercyjne mogą być stosowane tam, gdzie zapewniona jest odpowiednia widoczność i oświetlenie. Techniki te mogą uzupełniać inercyjne, akustyczne i oparte na prędkości systemy nawigacyjne podczas podwodnych inspekcji, mapowania oraz autonomicznych misji podwodnych.
Porównanie z technologiami odometrii i lokalizacji
SLAM jest ściśle powiązany z kilkoma technikami nawigacji i mapowania, choć ich podstawowe cele i wyniki różnią się. Wiele z tych technologii może również funkcjonować jako elementy w ramach szerszej architektury SLAM.
Technologia
Podstawowa funkcja
Typowe czujniki
Związek z technologią SLAM
Odometria wizualna
Szacuje ruch względny na podstawie kolejnych obrazów
Kamery monokularowe lub stereoskopowe
Mogą dostarczać oszacowania ruchu w ramach wizualnego systemu SLAM, ale niekoniecznie tworzą ani globalnie optymalizują trwałą mapę.
Odometria LiDAR
Szacuje ruch poprzez dopasowywanie kolejnych skanów laserowych
LiDAR 2D lub 3D
Często stanowi część systemu LiDAR SLAM, przy czym szersze przetwarzanie SLAM obejmuje tworzenie map, zamykanie pętli oraz optymalizację mapy.
Nawigacja inercyjna
Szacuje położenie, prędkość i orientację na podstawie pomiarów inercyjnych
Akcelerometry i żyroskopy
Zapewniają ciągłe oszacowanie ruchu, jednak z czasem dochodzi do dryftu, dlatego dane inercyjne są często łączone z danymi z czujników SLAM.
Lokalizacja oparta na systemie GNSS
Zapewnia pozycję względem globalnego układu odniesienia
Odbiornik GNSS i antena
Zapewnia pozycjonowanie bezwzględne w obszarach, gdzie dostępne są sygnały satelitarne, a ponadto może służyć do precyzjonowania rozwiązań SLAM.
Skanowanie 3D za pomocą LiDAR
Pozwala na rejestrowanie pomiarów geometrycznych otaczających powierzchni
Skaner LiDAR 3D
Generuje dane w postaci chmury punktów, jednak sam skaner nie stanowi z natury systemu SLAM. System SLAM zapewnia ciągłe szacowanie położenia oraz dopasowywanie mapy w trakcie przemieszczania się czujnika.
Technologie te są często łączone, a nie stosowane osobno; na przykład systemy SLAM w bezzałogowych statkach powietrznych (UAV) mogą potencjalnie integrować odometrię wizualną lub LiDAR, nawigację inercyjną oraz GNSS w ramach jednej architektury nawigacji i mapowania.
Najnowsze osiągnięcia w technologii SLAM
Technologia SLAM nieustannie się rozwija wraz ze wzrostem możliwości czujników, obliczeń pokładowych i autonomicznej percepcji, co pozwala systemom działać przez dłuższy czas i pozyskiwać więcej informacji z mapowanych środowisk.
Postrzeganie wspomagane sztuczną inteligencją (AI): Uczenie maszynowe może poprawić rozpoznawanie cech, rozumienie sceny, identyfikację obiektów oraz mapowanie semantyczne, umożliwiając systemom SLAM przedstawianie znaczących informacji o otoczeniu oprócz struktury geometrycznej.
SLAM oparty na radarze: Postępy w zakresie wykrywania i przetwarzania danych radarowych poszerzają zakres zastosowań radaru do autonomicznej lokalizacji w ciemności, w warunkach zapylenia, mgły, dymu oraz w innych środowiskach utrudniających widoczność, w których czujniki optyczne mogą być mniej skuteczne.
Współpracujący system SLAM: Wiele dronów, robotów lub pojazdów autonomicznych może dostarczać dane obserwacyjne do wspólnych map, potencjalnie rozszerzając zasięg i poprawiając orientację w otoczeniu na rozproszonych platformach.
Długoterminowa autonomia: Bardziej zaawansowane funkcje utrzymania map, ponownej lokalizacji oraz wykrywania zmian zwiększają zdolność systemów autonomicznych do ponownego odwiedzania i działania w środowiskach, które zmieniają się w miarę upływu czasu.
Wszystkie te osiągnięcia przyczyniają się do rozszerzenia zakresu jednoczesnej lokalizacji i mapowania z poziomu pojedynczych systemów nawigacyjnych w kierunku bardziej trwałego, rozproszonego i uwzględniającego kontekst działania autonomicznego.