Light Detection and Ranging (LiDAR) Simultaneous Localization and Mapping (SLAM) kombiniert laserbasierte Entfernungsmessungen mit Algorithmen, die es Drohnen, Robotern und anderen autonomen Plattformen ermöglichen, ihre Position zu schätzen und gleichzeitig Karten ihrer Umgebung zu erstellen. Die Systeme können 2D- oder 3D-LiDAR, mechanische oder Festkörperscanner, mehrere LiDAR-Einheiten oder eine Fusion aus LiDAR- und Trägheitssensoren nutzen.
Auf dieser Seite werden Anbieter von LiDAR-SLAM-Technologie für autonome Navigation, Hindernisvermeidung, Vermessung, Inspektion, Logistik und Kartierung vorgestellt.
Wenn Sie entwerfen, bauen oder liefern LiDAR-SLAM-Technologie, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Der umfassende Leitfaden zu LiDAR-SLAM für Drohnen, UAVs und autonome Roboter
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in LiDAR-SLAM
Light Detection and Ranging (LiDAR) Simultaneous Localization and Mapping (SLAM) kombiniert laserbasierte Entfernungsmessungen mit Algorithmen, die es einem autonomen System ermöglichen, seine Position zu schätzen und gleichzeitig eine Karte der Umgebung zu erstellen. Dies ist besonders nützlich, wenn keine zuverlässige externe Positionsbestimmung verfügbar, beeinträchtigt oder ungeeignet ist, beispielsweise in Innenräumen, Tunneln, Industrieanlagen, Wäldern und komplexen städtischen Umgebungen.
Ein LiDAR-SLAM-System verarbeitet aufeinanderfolgende Laserscans, um Änderungen der Position und Ausrichtung zu schätzen, Punktwolkendaten auszurichten und seine Darstellung der Umgebung kontinuierlich zu aktualisieren. Durch Scan-Abgleich, Bewegungsschätzung und Kartenoptimierung kann das System sowohl eine Karte als auch eine Schätzung der Bewegungsbahn oder Pose der Plattform erstellen und unterstützt damit Anwendungen wie autonome Navigation, Hindernisvermeidung, Vermessung, Inspektion und robotergestützte Kartierung.
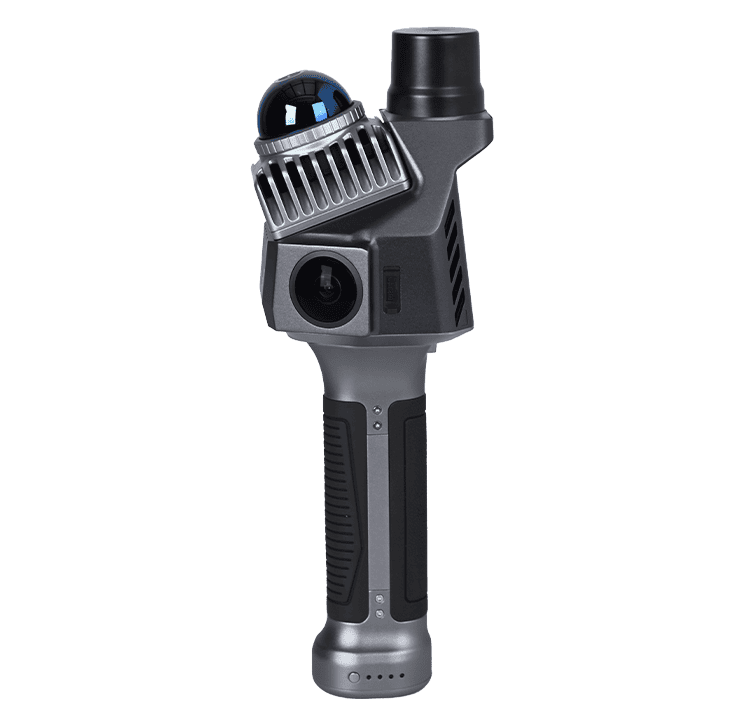
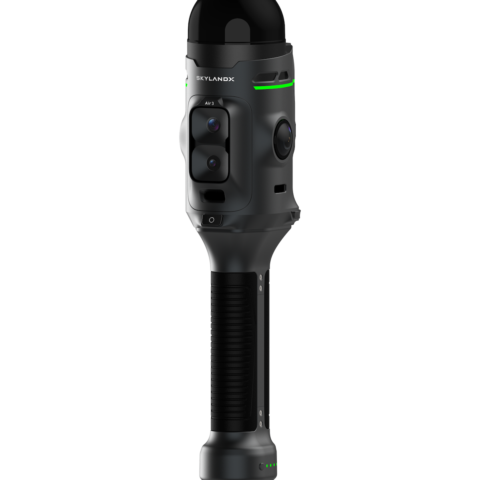
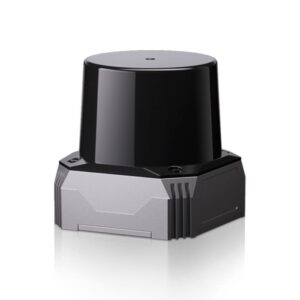
SLAM-LiDAR-Scanner C01 von SKYLANDX.
Kernfunktionen von LiDAR-SLAM
Echtzeit-Lokalisierung
LiDAR-SLAM schätzt die Position und Ausrichtung einer Drohne, eines Roboters oder einer anderen autonomen Plattform, während diese sich durch eine Umgebung bewegt. Durch den Abgleich aktueller LiDAR-Messungen mit früheren Scans oder einer sich weiterentwickelnden Karte kann das System die Lage der Plattform kontinuierlich aktualisieren, ohne sich ausschließlich auf ein globales Navigationssatellitensystem (GNSS) zu verlassen, während die Kartenoptimierung und die Erkennung zuvor kartierter Bereiche dazu beitragen können, die kumulierte Lokalisierungsabweichung zu begrenzen.
2D- und 3D-Umgebungskartierung
LiDAR-basiertes SLAM kann je nach Sensorkonfiguration und Verarbeitungsmethode zweidimensionale Belegungskarten oder detaillierte dreidimensionale Punktwolken erstellen. 3D-LiDAR-SLAM ist besonders nützlich in Umgebungen mit komplexen Strukturen, Höhenunterschieden, überkopfliegenden Merkmalen oder Hindernissen, die in einer flachen Karte nicht angemessen dargestellt werden können.
Hinderniserkennung und räumliches Bewusstsein
Kontinuierliches LiDAR-Scannen liefert Entfernungsmessungen zu umgebenden Oberflächen und Objekten und verschafft der autonomen Plattform während der Bewegung einen aktuellen Überblick über die Geometrie in ihrer Nähe. Diese Messungen und die daraus resultierenden SLAM-Karten können von der Navigationssoftware genutzt werden, um freien Raum zu identifizieren, Hindernisse zu erkennen und den Überblick über umgebende Strukturen zu behalten.
Navigation in Umgebungen ohne GNSS-Empfang
LiDAR-SLAM ermöglicht es autonomen Systemen, eine lokale Positionsschätzung aufrechtzuerhalten, selbst in Umgebungen, in denen Satellitennavigation nicht verfügbar oder unzuverlässig ist. Zu den typischen Anwendungsbereichen zählen Innenräume, Tunnel, Bergwerke, dicht bebaute Stadtgebiete und andere Orte, an denen GNSS-Signale behindert, reflektiert, beeinträchtigt oder gänzlich nicht vorhanden sein können.
Unterstützung bei der autonomen Routenplanung
Durch SLAM erstellte Karten können die räumlichen Informationen liefern, die Wegplanungssysteme benötigen, um zu bestimmen, wie sich eine autonome Plattform durch ihre Umgebung bewegen soll. Roboter und Drohnen können diese Informationen nutzen, um befahrbare Bereiche zu identifizieren, Hindernissen auszuweichen, Routen auszuwählen und geplante Bewegungen zu aktualisieren, sobald neue Umgebungsdaten verfügbar werden.
Kartierung unbekannter oder sich verändernder Umgebungen
Da Lokalisierung und Kartierung gleichzeitig erfolgen, eignet sich LiDAR-SLAM besonders gut für Umgebungen, die nicht im Voraus kartiert wurden oder sich im Laufe der Zeit verändern können. Ein LiDAR-SLAM-Roboter oder eine Drohne kann während der Bewegung durch ein unbekanntes Gebiet eine eigene räumliche Darstellung erstellen und diese Karte aktualisieren, sobald sich Strukturen, Hindernisse oder andere Merkmale ändern.
Haupttypen von LiDAR-SLAM
LiDAR-SLAM-Systeme lassen sich nach der Erfassungsgeometrie, der Scannerarchitektur und den zusätzlichen Sensoren zur Unterstützung der Posenschätzung kategorisieren, wobei jede Konfiguration unterschiedliche Kompromisse hinsichtlich Abdeckung, Detailgenauigkeit, Anforderungen an die Nutzlast und Verarbeitungsaufwand mit sich bringt.
LiDAR-SLAM-Typ
Merkmale
Typische Stärken
Gängige unbemannte Plattformen
2D-LiDAR-SLAM
Verwendet planare Laserscans
Geringere Rechenanforderungen und effiziente Lokalisierung in Innenräumen
Mobile Roboter und unbemannte Bodenfahrzeuge
3D-LiDAR-SLAM
Erzeugt volumetrische Punktwolken
Detaillierte Kartierung komplexer Umgebungen
Unbemannte Luftfahrzeuge, unbemannte Bodenfahrzeuge und Inspektionsroboter
Mechanisches Scanning-LiDAR-SLAM
Verwendet bewegliche optische oder Sensorkomponenten zum Abtasten der Umgebung
Breites Sichtfeld und dichte räumliche Abdeckung
Drohnen, mobile Roboter und Vermessungsplattformen
Solid-State-LiDAR-SLAM
Verwendet nicht rotierende oder mechanisch vereinfachte Abtastarchitekturen
Kompakte Bauform sowie potenzielle Reduzierungen bei Größe und Gewicht
Kleine Drohnen, Roboter und eingebettete Systeme
Multi-LiDAR-SLAM
Kombiniert Daten aus mehreren LiDAR-Einheiten
Größere Erfassungsreichweite und reduzierte tote Winkel
Fügt LiDAR-Messungen mit inertialen Bewegungsdaten zusammen
Verbesserte Lagebestimmung bei schnellen oder komplexen Bewegungen
Drohnen, Bodenfahrzeuge und handgeführte Kartierungssysteme
Die gewählte Sensorarchitektur wirkt sich unmittelbar auf die Umgebungsabdeckung, die Kartierungsgenauigkeit, die Anforderungen an die Nutzlast sowie den Rechenaufwand aus, der zur Aufrechterhaltung der Lokalisierung in Echtzeit erforderlich ist.
Für SLAM verwendete LiDAR-Sensoren
Je nach Plattform, Betriebsumgebung, erforderlicher Kartierungsgenauigkeit und verfügbarer Rechenkapazität werden unterschiedliche LiDAR-Sensorkonfigurationen ausgewählt, wobei jedes Design Auswirkungen auf Reichweite, Sichtfeld, Punktdichte und Systemintegration hat.
2D-Laserscanner: Messen die Reichweite über eine einzige Scanebene und werden häufig für mobile Robotik in Innenräumen sowie in relativ ebenen Einsatzumgebungen eingesetzt, in denen eine vollständige volumetrische Kartierung nicht erforderlich ist.
3D-LiDAR-Scanner: Erfassen dreidimensionale Raumdaten und eignen sich für Drohnen, Inspektionsroboter und mobile Kartierungssysteme, die in der Nähe komplexer Strukturen oder auf unebenem Gelände eingesetzt werden.
Rotierender Multi-Beam-LiDAR: Nutzt mehrere Laserkanäle und rotierende Abtastung, um dichte Punktwolken mit breiter Umgebungsabdeckung zu erzeugen, was ihn für detaillierte mobile Kartierung und autonome Navigation nützlich macht.
Solid-State-LiDAR: Verwendet nicht rotierende oder mechanisch vereinfachte Abtastarchitekturen anstelle eines herkömmlichen, kontinuierlich rotierenden Scanners und eignet sich somit für Anwendungen, bei denen Größe, Gewicht und mechanische Komplexität wichtige Faktoren sind.
Kurzstrecken- und Langstrecken-LiDAR: Die Sensorreichweite wird entsprechend dem Einsatzbereich ausgewählt – von der Navigation in unmittelbarer Nähe in Innenräumen bis hin zur Kartierung im Freien und der Hinderniserkennung über größere Entfernungen.
Überlegungen zu Sichtfeld und Scanmuster: Die horizontale und vertikale Abdeckung beeinflussen die Sichtbarkeit der Umgebung, tote Winkel, die Überlappung der Scans sowie die Zuverlässigkeit des Scan-Abgleichs während der Bewegung der Plattform.
Die Auswahl eines geeigneten SLAM-LiDAR-Sensors erfordert daher einen Kompromiss zwischen der Messleistung und den Einschränkungen der Plattform, wie z. B. Nutzlastkapazität, Stromverbrauch, Rechenressourcen und den Bedingungen der Betriebsumgebung.
Kernanwendungen von LiDAR-SLAM für Drohnen und Robotik
Autonome mobile Roboter (AMRs) und Logistik
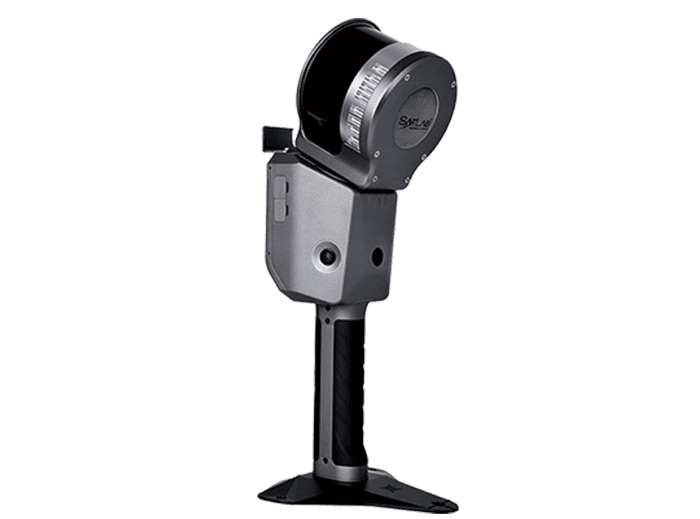
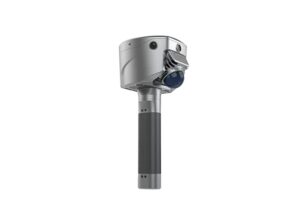
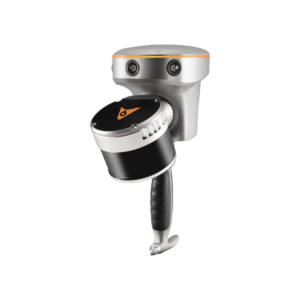
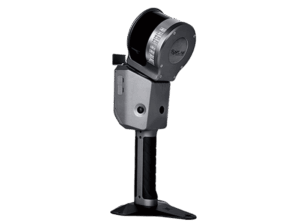
SLAM-Scanner „Cygnus 2 Handheld“ von SatLab Geosolutions.
Autonome mobile Roboter (AMRs) nutzen LiDAR-SLAM zur Positionsbestimmung in Lagerhäusern, Fabriken und Logistikanlagen, während sie gleichzeitig Karten von Gängen, Lagerbereichen und Arbeitsbereichen erstellen oder darauf zurückgreifen. Dieselben räumlichen Informationen können die Routenplanung, die Hindernisvermeidung und die autonome Navigation unterstützen, wenn GNSS in Innenräumen nicht verfügbar ist.
Baufortschritt und Integration von Building Information Modeling (BIM)
SLAM-Scans können dreidimensionale Baustellendaten erfassen, während sich Bediener, Roboter oder Drohnen durch Bauumgebungen bewegen, sodass Messungen ohne Abhängigkeit von einer festen Scanposition erhoben werden können. Die Ergebnisse von LiDAR-SLAM-Vermessungen können anschließend die Fortschrittsüberwachung, Maßkontrollen, die Bestandsdokumentation sowie den Abgleich mit Building-Information-Modeling-Daten (BIM) unterstützen.
Such- und Rettungsdienste (SAR) sowie Erstversorgung
Mit LiDAR-SLAM ausgestattete Roboter- und Luftplattformen können unbekannte oder beschädigte Umgebungen kartieren, in denen Sichtverhältnisse, Zugänglichkeit oder externe Positionsbestimmung eingeschränkt sein können. Punktwolken und Lokalisierungsdaten können die Navigation durch Gebäude, Tunnel, Trümmerfelder und andere komplexe Einsatzgebiete unterstützen und den Einsatzkräften gleichzeitig eine sich dynamisch entwickelnde räumliche Darstellung der Umgebung liefern.
Forstwirtschaft und Präzisionslandwirtschaft
LiDAR-SLAM kann die mobile Kartierung unter oder um Vegetation herum unterstützen, wo der GNSS-Empfang unregelmäßig oder teilweise behindert sein kann. Drohnen und Bodenroboter können SLAM-LiDAR-Scanner einsetzen, um Gelände, Vegetationsstruktur, Baumgeometrie, Anbauflächen und Routen durch Gebiete mit erheblichen visuellen oder physischen Hindernissen zu kartieren.
Verteidigung und taktische Aufklärung
LiDAR-SLAM kann die unbemannte Aufklärung, Kartierung und Navigation in Umgebungen unterstützen, in denen GNSS-Signale nicht oder nur eingeschränkt verfügbar sind. Unbemannte Luftfahrzeuge (UAVs) und unbemannte Bodenfahrzeuge (UGVs) können diese Technologie nutzen, um dreidimensionale Darstellungen von Gebäuden, Tunneln, städtischem Gelände und anderen Bereichen zu erstellen und dabei lokale Positionsschätzungen für autonome oder ferngesteuerte Bewegungen aufrechtzuerhalten.
Neueste Entwicklungen im Bereich LiDAR-SLAM
Die Entwicklung von LiDAR-SLAM konzentriert sich zunehmend darauf, die Sensorgröße zu reduzieren, die Robustheit der Lokalisierung zu verbessern und mehr nützliche Informationen aus kartierten Umgebungen zu gewinnen, während die Echtzeitleistung auf autonomen Plattformen gewahrt bleibt.
Kompakte Festkörper-LiDAR-Sensoren: Dank kleinerer Sensoren wird LiDAR-basiertes SLAM für leichte Drohnen, kompakte Roboter und eingebettete autonome Systeme, bei denen Nutzlastkapazität und Energieversorgung begrenzt sind, immer praktischer.
Verbesserte LiDAR-Inertial-Verarbeitung: Eine engere Fusion zwischen LiDAR- und IMU -Daten (Inertial Measurement Unit) kann die Positionsschätzung bei schnellen Bewegungen, Vibrationen oder vorübergehenden Einschränkungen der nutzbaren LiDAR-Geometrie verbessern.
Multisensor-SLAM: Die Kombination von LiDAR mit Kameras, Inertialsensoren und GNSS kann die Kontinuität der Lokalisierung in Umgebungen verbessern, in denen keine einzelne Erfassungsmethode konsistent funktioniert.
Semantisches SLAM: Fortgeschrittene Systeme können geometrische Kartendaten mit erkannten Objekten, Strukturen oder Umgebungsklassen verknüpfen, wodurch autonome Plattformen in die Lage versetzt werden, Elemente ihrer Umgebung zu interpretieren und deren physikalische Geometrie abzubilden.
Zusammen erweitern diese Entwicklungen die Rolle von LiDAR-SLAM über die grundlegende Lokalisierung und Kartierung hinaus hin zu leistungsfähigeren autonomen Navigations-, Inspektions-, Vermessungs- und Roboterwahrnehmungsanwendungen.