Simultaneous Localization and Mapping (SLAM) ist eine Navigations- und Wahrnehmungstechnik, die es autonomen Systemen ermöglicht, ihre Position zu schätzen und gleichzeitig eine Karte einer unbekannten oder teilweise kartierten Umgebung zu erstellen. Zu den gängigen Anwendungsbereichen zählen autonome Navigation, Umgebungskartierung, Hindernisvermeidung sowie der Einsatz in Umgebungen mit eingeschränktem GNSS-Empfang.
Auf dieser Seite werden Anbieter von SLAM-Technologie für Drohnen, UAVs, UGVs, mobile Roboter und Unterwasserfahrzeuge vorgestellt.
Wenn Sie entwerfen, bauen oder liefern Simultane Lokalisierung und Kartierung (SLAM), Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Der umfassende Leitfaden zu Simultaneous Localization & Mapping (SLAM) für Drohnen und Robotik
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in die simultane Lokalisierung und Kartierung (SLAM)
Simultaneous Localization and Mapping (SLAM) ist eine Navigations- und Wahrnehmungstechnik, die es einem Roboter oder einem autonomen Fahrzeug ermöglicht, seine Position zu schätzen und gleichzeitig eine Karte einer unbekannten oder nur teilweise kartierten Umgebung zu erstellen. Die SLAM-Lokalisierung und -Kartierung ist besonders wertvoll, wenn keine zuverlässige externe Positionsbestimmung verfügbar ist, diese nur zeitweise erfolgt oder für einen präzisen autonomen Betrieb nicht ausreicht.
Bei Drohnen, unbemannten Bodenfahrzeugen (UGVs), mobilen Robotern und Unterwassersystemen kann SLAM Daten von Kameras, LiDAR (Light Detection and Ranging), Trägheitssensoren, Radar, Tiefensensoren und anderen Quellen kombinieren, um die Navigation in Echtzeit und das Verständnis der Umgebung zu unterstützen. SLAM für Drohnen und Robotersysteme ist daher besonders nützlich in Innenräumen, unterirdischen, städtischen, unterwasserbasierten und anderen Umgebungen, in denen kein GPS-Empfang möglich ist oder die GNSS-Signale beeinträchtigt sind.
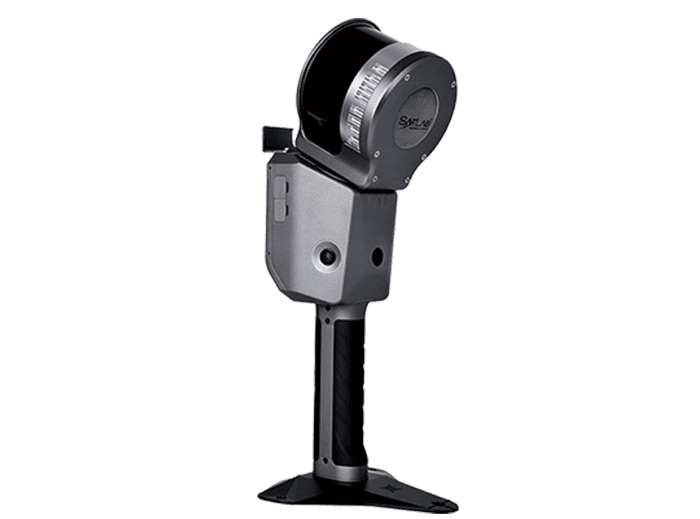
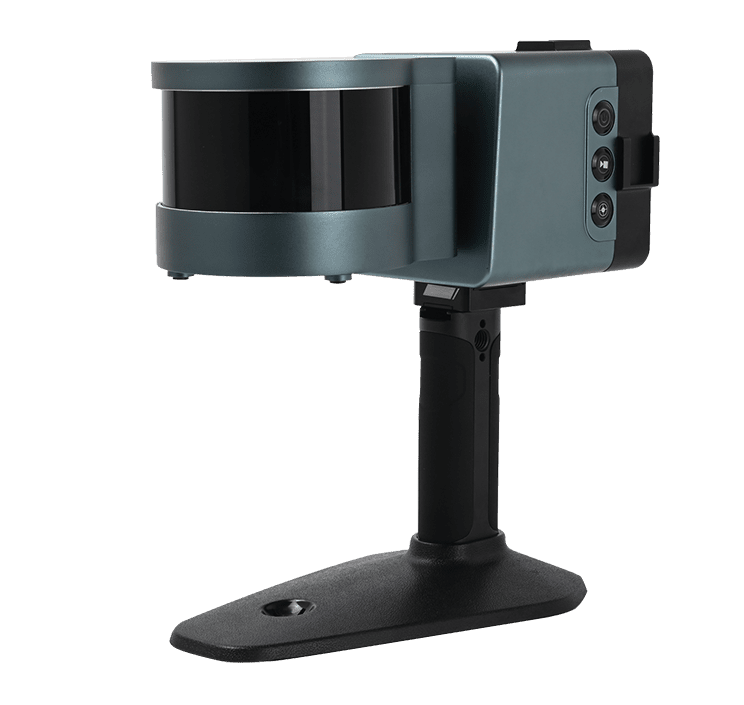
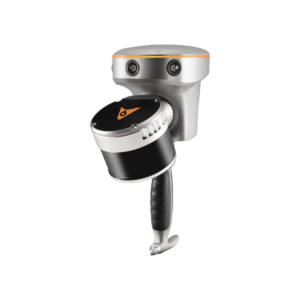
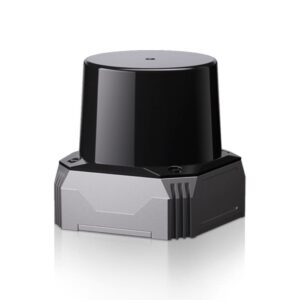
Simultane Lokalisierung und Kartierung, SLAM, SL9 von SatLab.
Kernfunktionen von SLAM für Drohnen und unbemannte Systeme
SLAM-Systeme kombinieren Lokalisierung, Kartierung, Bewegungsschätzung und Umgebungswahrnehmung, um die autonome Fortbewegung durch zuvor unbekannte oder nur teilweise kartierte Gebiete zu unterstützen.
Echtzeit-Lokalisierung: SLAM schätzt während der Bewegung kontinuierlich die Position und Ausrichtung der unbemannten Plattform relativ zu ihrer Umgebung und liefert dem Navigationssystem eine aktualisierte Schätzung der Fahrzeuglage.
Umgebungskartierung: Sensorbeobachtungen werden zu einer Darstellung der Betriebsumgebung verarbeitet, die je nach Sensoren und Anwendung in Form von 2D-Karten, 3D-Punktwolken, Belegungsgittern oder merkmalsbasierten Karten vorliegen kann.
Schätzung der Relativbewegung: Änderungen von Position und Ausrichtung werden zwischen aufeinanderfolgenden Sensormessungen geschätzt, wodurch das System die Fahrzeugbewegung im Zeitverlauf verfolgen kann. Durch Schleifenschluss und Kartenoptimierung kann dann die akkumulierte Abweichung reduziert werden, sobald zuvor beobachtete Standorte wiedererkannt werden.
Navigation ohne externe Positionsbestimmung: SLAM kann eine lokale Navigationsreferenz bereitstellen, wenn GNSS nicht verfügbar ist, gestört oder blockiert ist oder nicht die vom autonomen System geforderte Positionsgenauigkeit liefern kann.
Erkennung von Hindernissen und Umgebungsinformationen: Kartierungssensoren können umgebende Strukturen, Gelände und Hindernisse identifizieren und liefern Umgebungsinformationen, die auch von Systemen zur Kollisionsvermeidung, Wahrnehmung und Autonomie genutzt werden können.
Unterstützung bei der autonomen Routenplanung: Die von SLAM erstellten Karten und Positionsschätzungen liefern räumliche Informationen, die von der Routenplanungssoftware genutzt werden können, um Routen auszuwählen, Hindernissen auszuweichen und die geplante Bewegung zu aktualisieren, während die Umgebung kartiert wird.
Zusammen ermöglichen diese Funktionen autonomen Plattformen, während des Betriebs sowohl ihre eigene Bewegung als auch die sie umgebende Umgebung im Blick zu behalten.
Wichtige Arten der simultanen Lokalisierung und Kartierung
LiDAR-SLAM
LiDAR-SLAM nutzt Messdaten von Laserscannern, um die Fahrzeugbewegung abzuschätzen und gleichzeitig geometrische Karten der Umgebung zu erstellen. Aufeinanderfolgende LiDAR-Scans können durch Scan-Matching oder Punktwolkenregistrierung ausgerichtet werden, wodurch ein SLAM-Mapper Bewegungen verfolgen und schrittweise detaillierte 2D- oder 3D-Darstellungen des Gebiets erstellen kann. Dieser Ansatz eignet sich besonders gut für Drohnen, Bodenroboter und autonome Fahrzeuge, die in Umgebungen mit ausreichend deutlichen geometrischen Merkmalen eingesetzt werden.
Visuelles SLAM
Visuelles SLAM nutzt Bildmaterial von einer oder mehreren Kameras, um Umgebungsmerkmale zu identifizieren und zu verfolgen und gleichzeitig die Kamerabewegung durch die Szene zu schätzen. Monokulare, stereoskopische und andere SLAM-Kamerakonfigurationen können eine relativ ressourcenschonende Wahrnehmung für unbemannte Plattformen bieten, bei denen Nutzlastgröße und Energieversorgung begrenzt sind, während eine visuelle SLAM-Drohne Umgebungsmerkmale zur Lokalisierung bei Flügen in Innenräumen, Inspektionen und der Navigation um Bauwerke herum nutzen kann.
Visuell-inertiales SLAM
Visuell-inertiales SLAM kombiniert Kameraaufnahmen mit Messungen einer Trägheitsmesseinheit (IMU), wodurch sich die Stärken der jeweiligen Erfassungsmethode gegenseitig ergänzen. Inertialdaten liefern hochfrequente Kurzzeit-Bewegungsinformationen, während visuelle Beobachtungen dazu beitragen, die kumulierte Abweichung einzugrenzen, was diesen Ansatz besonders nützlich für die SLAM-Navigation von Drohnen macht, bei der kompakte Kameras und IMUs ein effektives Gleichgewicht zwischen Gewicht, Aktualisierungsrate und Umgebungswahrnehmung bieten können.
LiDAR-Inertial-SLAM
LiDAR-Inertial-SLAM kombiniert LiDAR-Messungen mit Inertialdaten, um die Bewegungsschätzung bei schnellen Bewegungen und zwischen aufeinanderfolgenden Laserscans zu verbessern. Die IMU liefert hochfrequente Messungen von Drehung und Beschleunigung, während LiDAR geometrische Informationen aus der Umgebung bereitstellt. Diese Kombination eignet sich für SLAM bei unbemannten Luftfahrzeugen (UAV), in der mobilen Robotik, bei autonomen Fahrzeugen sowie für andere Systeme, die eine robuste 3D-Lokalisierung erfordern.
Rot-Grün-Blau-Tiefe (RGB-D)-SLAM
RGB-D-SLAM nutzt Kameras, die sowohl Farbbilder als auch pixelgenaue Tiefeninformationen liefern, wodurch das System gleichzeitig das visuelle Erscheinungsbild und die dreidimensionale Geometrie der Szene rekonstruieren kann. Direkte Tiefenmessungen können die dichte Kartierung über relativ kurze Entfernungen vereinfachen, wodurch sich RGB-D-Systeme besonders für die Innenraumrobotik, die Inspektion beengter Räume und andere Anwendungen eignen, bei denen die Reichweite des Tiefensensors ausreicht.
Radar-SLAM
Radar-SLAM nutzt reflektierte Hochfrequenzsignale, um Bewegungen abzuschätzen und Umgebungsmerkmale zu kartieren, und bietet damit eine Erfassungsmöglichkeit, die nicht von sichtbarer Beleuchtung abhängig ist. Radar kann im Dunkeln betrieben werden und behält unter Umständen auch bei Staub, Nebel, Rauch und anderen Bedingungen, die die Wirksamkeit optischer Sensorik beeinträchtigen, eine brauchbare Leistungsfähigkeit bei, wodurch es Kameras oder LiDAR in unbemannten Systemen ergänzen kann, die für anspruchsvolle Umgebungen konzipiert sind.
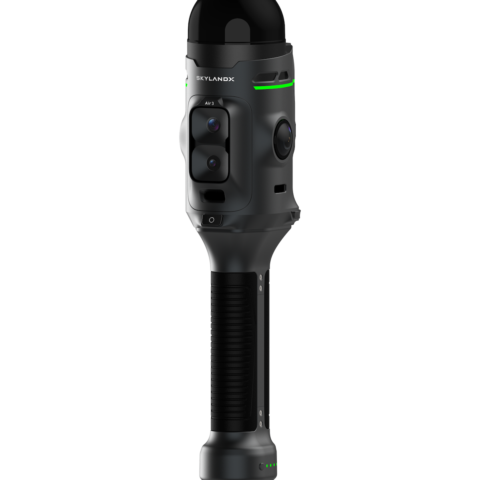
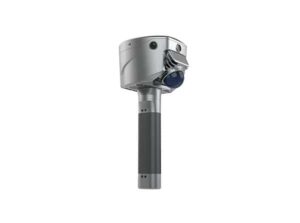
Simultaneous Localization and Mapping (SLAM), C01 SLAM LiDAR von SKYLANDX.
Multisensor-SLAM
Multisensor-SLAM kombiniert Messdaten aus verschiedenen Sensortechnologien wie LiDAR, Kameras, Radar, IMUs, GNSS-Empfängern oder Fahrzeugodometrie, sodass Schwächen einer Datenquelle durch Informationen aus einer anderen ausgeglichen werden können. Die Sensorfusion kann die Kontinuität verbessern, wenn einzelne Sensoren unzuverlässig werden, und liefert gleichzeitig ergänzende Informationen zu Geometrie, Bilddaten, Bewegung und absoluter Position, was insbesondere für autonome Systeme nützlich ist, die in unterschiedlichen Innen- und Außenumgebungen eingesetzt werden.
Für die simultane Lokalisierung und Kartierung verwendete Sensoren
Die Wahl der Sensoren beeinflusst die Reichweite, Genauigkeit, Eignung für die jeweilige Umgebung, Anforderungen an die Nutzlast sowie den Rechenaufwand eines SLAM-Systems; daher werden Sensorkombinationen sowohl unter Berücksichtigung des Fahrzeugs als auch seiner Betriebsumgebung ausgewählt.
LiDAR-Sensoren: LiDAR liefert präzise Entfernungsmessungen, die in 2D-Scans oder 3D-Punktwolken umgewandelt werden können und SLAM-Systemen geometrische Informationen für die Lokalisierung, Kartenerstellung und Scan-Abgleichung liefern.
Monokulare und Stereokameras: Kameras liefern visuelle Merkmale, Texturen und Szeneninformationen, die während der Bewegung der Plattform verfolgt werden können. Stereosysteme können die Tiefe anhand der Bilddisparität abschätzen, während monokulare Systeme die Szenenstruktur und relative Bewegung erfassen, jedoch in der Regel zusätzliche Informationen oder Einschränkungen benötigen, um einen absoluten Maßstab zu ermitteln.
Tiefenkameras: RGB-D-, Time-of-Flight- und ähnliche Tiefenmesskameras liefern direkte Entfernungsmessungen über das gesamte Bild hinweg, wodurch sie sich besonders für die Kartierung und Navigation im Innenbereich über kurze Entfernungen eignen.
Trägheitsmesseinheiten (IMUs): IMUs messen Winkelgeschwindigkeit und lineare Beschleunigung und liefern hochfrequente Bewegungsdaten, die visuelle oder LiDAR-basierte SLAM-Schätzungen zwischen den Aktualisierungen externer Sensoren stabilisieren und einschränken können.
Radarsensoren: Radar liefert Entfernungsinformationen und, sofern Doppler-Messungen verfügbar sind, Informationen zur relativen Radialgeschwindigkeit. Dies unterstützt die Lokalisierung unter Bedingungen, bei denen schlechte Sichtverhältnisse, eingeschränkte Beleuchtung oder Schwebeteilchen die Zuverlässigkeit optischer Sensorik beeinträchtigen.
GNSS-Empfänger: Sofern Satellitensignale verfügbar sind, kann GNSS eine absolute Positionsreferenz liefern, die die SLAM-Drift begrenzt und dabei hilft, lokal erstellte Karten mit globalen Koordinaten abzugleichen.
Die Auswahl der Sensorkombinationen richtet sich nach der Betriebsumgebung, der erforderlichen Lokalisierungsgenauigkeit, der Fahrzeugdynamik sowie den verfügbaren Größen-, Gewichts-, Leistungs- und Rechenkapazitäten.
Anwendungen von SLAM in unbemannten Systemen
SLAM für Drohnen und UAVs
SLAM für Drohnen ermöglicht den autonomen Flug in Gebieten, in denen GNSS keine zuverlässige Navigationslösung bieten kann, sodass das Fluggerät seine Position relativ zu nahegelegenen Oberflächen und Umgebungsmerkmalen abschätzen kann. Die Navigation von Drohnen in Innenräumen, die Inspektion von Infrastruktur, die Kartierung von Lagerhallen, der Tunnelbetrieb sowie die Navigation um Gebäude herum können alle von Drohnen-SLAM profitieren, während ein autonomes Drohnen-SLAM-System zudem Kartierungsinformationen an Software zur Kollisionsvermeidung und Wegplanung liefern kann. Multi-UAV-Systeme können diese Fähigkeiten durch gemeinsame oder koordinierte Kartierung über mehrere Fluggeräte hinweg weiter ausbauen.
Bodenfahrzeuge und mobile Roboter
SLAM-Robotik wird in großem Umfang für die autonome Navigation am Boden in Lagerhäusern, Bergwerken, Tunneln, Industrieanlagen und anderen Umgebungen eingesetzt, in denen kartierte Infrastruktur oder Satellitenortung unvollständig oder nicht verfügbar sein kann. Ein SLAM-Roboter kann eine Umgebungskarte erstellen oder aktualisieren und gleichzeitig seine eigene Position innerhalb dieser Umgebung schätzen, wodurch die Navigationssoftware Routen um Hindernisse herum planen kann. Eine ähnliche Technologie zur Lokalisierung und Kartierung autonomer Fahrzeuge wird von Inspektionsrobotern, Such- und Rettungsplattformen, Sicherheits-UGVs und anderen mobilen Robotersystemen genutzt.
SLAM für Unterwasserfahrzeuge
Autonome Unterwasserfahrzeuge (AUVs) und ferngesteuerte Unterwasserfahrzeuge (ROVs) können SLAM zur Unterstützung der Lokalisierung und Kartierung einsetzen, wenn GNSS-Signale die Wasseroberfläche nicht durchdringen. Sonarbasiertes SLAM kann akustische Messungen nutzen, um Merkmale des Meeresbodens, Strukturen oder andere Umgebungsreferenzpunkte zu identifizieren, während visuell-inertiale Ansätze zum Einsatz kommen können, sofern ausreichende Sichtverhältnisse und Beleuchtung gegeben sind. Diese Techniken können inertiale, akustische und geschwindigkeitsbasierte Navigationssysteme bei Unterwasserinspektionen, Kartierungen und autonomen Unterwassermissionen ergänzen.
Vergleich mit Odometrie- und Lokalisierungstechnologien
SLAM steht in engem Zusammenhang mit verschiedenen Navigations- und Kartierungstechniken, obwohl sich deren zugrunde liegende Ziele und Ergebnisse unterscheiden. Viele dieser Technologien können auch als Komponenten innerhalb einer umfassenderen SLAM-Architektur eingesetzt werden.
Technologie
Hauptfunktion
Typische Sensoren
Bezug zu SLAM
Visuelle Odometrie
Schätzt die relative Bewegung anhand aufeinanderfolgender Bilder
Monokulare oder Stereokameras
Können Bewegungsschätzungen innerhalb eines visuellen SLAM-Systems liefern, erstellen jedoch nicht zwangsläufig eine persistente Karte und optimieren diese auch nicht global.
LiDAR-Odometrie
Schätzt die Bewegung durch den Abgleich aufeinanderfolgender Laserscans
2D- oder 3D-LiDAR
Ist häufig Bestandteil von LiDAR-SLAM, wobei eine umfassendere SLAM-Verarbeitung Kartierung, Schleifenschluss und Kartenoptimierung umfasst.
Trägheitsnavigation
Schätzt Position, Geschwindigkeit und Lage anhand von Trägheitsmessungen
Beschleunigungsmesser und Gyroskope
Liefern eine kontinuierliche Bewegungsschätzung, weisen jedoch eine Drift auf, weshalb Trägheitsdaten häufig mit SLAM-Sensoren fusioniert werden.
GNSS-basierte Lokalisierung
Liefert die Position relativ zu einem globalen Bezugssystem
GNSS-Empfänger und Antenne
Liefert eine absolute Positionsbestimmung, sofern Satellitensignale verfügbar sind, und kann zudem zur Eingrenzung von SLAM-Lösungen herangezogen werden.
3D-LiDAR-Scanning
Erfasst geometrische Messdaten der umgebenden Oberflächen
3D-LiDAR-Scanner
Erzeugt Punktwolkendaten, doch ein Scanner ist an sich kein SLAM-System. SLAM ergänzt dies um eine kontinuierliche Lagebestimmung und Kartenausrichtung, während sich der Sensor bewegt.
Diese Technologien werden häufig kombiniert und nicht isoliert eingesetzt; so können beispielsweise UAV-SLAM-Systeme visuelle oder LiDAR-Odometrie, Trägheitsnavigation und GNSS in einer einzigen Navigations- und Kartierungsarchitektur integrieren.
Neueste Entwicklungen in der SLAM-Technologie
Die SLAM-Technologie entwickelt sich weiter, da Sensorik, Onboard-Rechenleistung und autonome Wahrnehmung immer leistungsfähiger werden, wodurch Systeme über längere Zeiträume betrieben werden können und mehr Informationen aus den von ihnen kartierten Umgebungen extrahieren können.
Künstliche Intelligenz (KI)-gestützte Wahrnehmung: Maschinelles Lernen kann die Merkmalserkennung, das Szenenverständnis, die Objektidentifizierung und die semantische Kartierung verbessern, sodass SLAM-Systeme neben der geometrischen Struktur auch aussagekräftige Umgebungsinformationen darstellen können.
Radarbasiertes SLAM: Verbesserungen bei der Radarsensorik und -verarbeitung erweitern den Einsatz von Radar für die autonome Lokalisierung bei Dunkelheit, Staub, Nebel, Rauch und anderen visuell schwierigen Umgebungen, in denen optische Sensoren möglicherweise weniger effektiv sind.
Kollaboratives SLAM: Mehrere Drohnen, Roboter oder autonome Fahrzeuge können Beobachtungen zu gemeinsamen Karten beitragen, wodurch sich die Abdeckung potenziell erweitern und das Umgebungsbewusstsein über verteilte Plattformen hinweg verbessern lässt.
Langfristige Autonomie: Fortgeschrittenere Verfahren zur Kartenpflege, Neulokalisierung und Änderungserkennung verbessern die Fähigkeit autonomer Systeme, Umgebungen, die sich im Laufe der Zeit verändern, erneut zu besuchen und darin zu operieren.
Zusammen führen diese Entwicklungen dazu, dass sich die simultane Lokalisierung und Kartierung von einzelnen Navigationssystemen hin zu einem beständigeren, verteilten und kontextbezogenen autonomen Betrieb erweitert.