Tecnologia di localizzazione e mappatura simultanee (SLAM)
La localizzazione e mappatura simultanee (SLAM) è una tecnica di navigazione e percezione che consente ai sistemi autonomi di stimare la propria posizione mentre costruiscono una mappa di un ambiente sconosciuto o parzialmente mappato. Tra le applicazioni più comuni figurano la navigazione autonoma, la mappatura ambientale, l’evitamento degli ostacoli e il funzionamento in ambienti con segnale GNSS compromesso.
Questa pagina presenta i fornitori di tecnologia SLAM per droni, UAV, UGV, robot mobili e veicoli subacquei.
Se progettate, costruite o fornite Localizzazione e mappatura simultanee (SLAM), Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa alla localizzazione e mappatura simultanee (SLAM) per droni e robotica
Panoramica da
William Mackenzie
Aggiornato:
Introduzione alla localizzazione e mappatura simultanee (SLAM)
La localizzazione e mappatura simultanee (SLAM) è una tecnica di navigazione e percezione che consente a un robot o a un veicolo autonomo di stimare la propria posizione mentre costruisce una mappa di un ambiente sconosciuto o parzialmente mappato. La localizzazione e la mappatura SLAM risultano particolarmente preziose laddove il posizionamento esterno affidabile non sia disponibile, sia intermittente o insufficiente per un funzionamento autonomo preciso.
Per i droni, i veicoli terrestri senza pilota (UGV), i robot mobili e i sistemi subacquei, la tecnologia SLAM è in grado di combinare dati provenienti da telecamere, sistemi LiDAR (Light Detection and Ranging), sensori inerziali, radar, sensori di profondità e altre fonti per supportare la navigazione in tempo reale e la comprensione dell’ambiente circostante. La tecnologia SLAM per droni e sistemi robotici risulta pertanto particolarmente utile in ambienti interni, sotterranei, urbani, sottomarini e in altri contesti in cui il segnale GPS è assente o la copertura GNSS è compromessa.
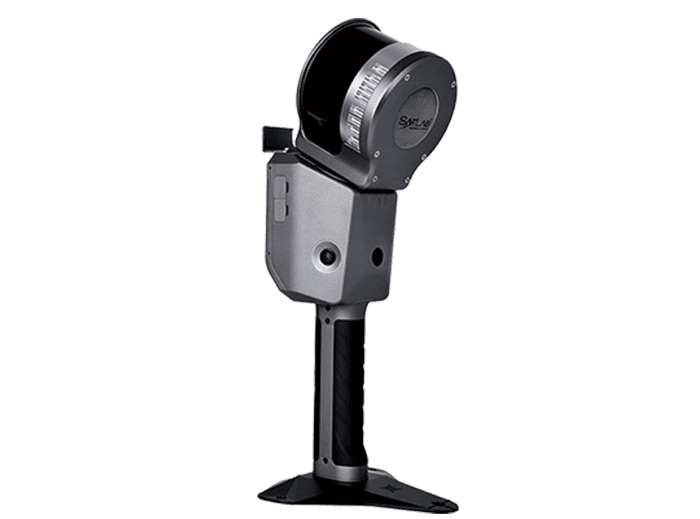
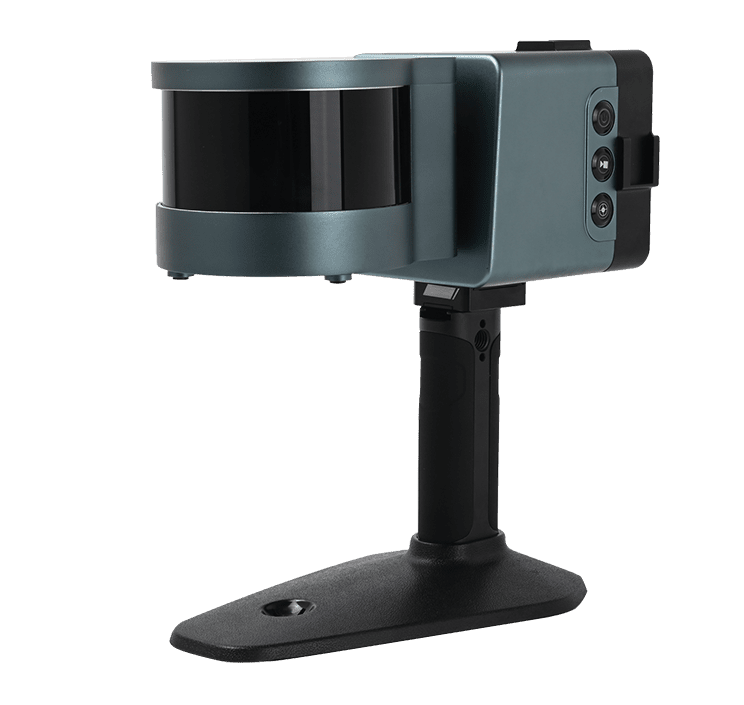
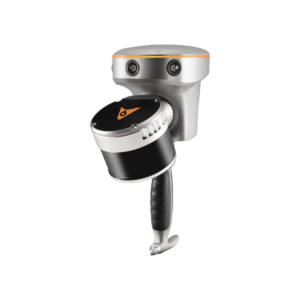
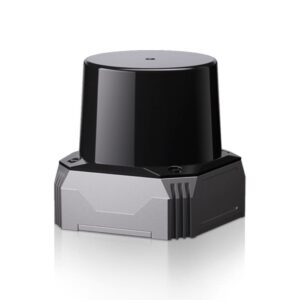
Localizzazione e mappatura simultanee, SLAM, SL9 di SatLab.
Funzioni principali dello SLAM per droni e sistemi senza pilota
I sistemi SLAM combinano localizzazione, mappatura, stima del movimento e percezione dell’ambiente per supportare il movimento autonomo attraverso aree precedentemente sconosciute o mappate solo parzialmente.
Localizzazione in tempo reale: lo SLAM stima continuamente la posizione e l’orientamento della piattaforma senza pilota rispetto all’ambiente circostante mentre questa si muove, fornendo al sistema di navigazione una stima aggiornata della posizione del veicolo.
Mappatura ambientale: le osservazioni dei sensori vengono elaborate per ottenere una rappresentazione dell’ambiente operativo, che può assumere la forma di mappe 2D, nuvole di punti 3D, griglie di occupazione o mappe basate su caratteristiche, a seconda dei sensori e dell’applicazione.
Stima del movimento relativo: le variazioni di posizione e orientamento vengono stimate tra una misurazione dei sensori e l’altra, consentendo al sistema di tracciare il movimento del veicolo nel tempo. La chiusura del ciclo e l’ottimizzazione della mappa possono quindi ridurre la deriva accumulata quando vengono riconosciute posizioni osservate in precedenza.
Navigazione senza posizionamento esterno: la tecnologia SLAM è in grado di fornire un riferimento di navigazione locale quando il GNSS non è disponibile, presenta un funzionamento compromesso, è ostacolato o non è in grado di fornire la precisione di posizionamento richiesta dal sistema autonomo.
Consapevolezza degli ostacoli e dell’ambiente: i sensori di mappatura sono in grado di identificare le strutture circostanti, il terreno e gli ostacoli, fornendo informazioni ambientali che possono essere utilizzate anche dai sistemi di prevenzione delle collisioni, di percezione e di autonomia.
Supporto alla pianificazione autonoma del percorso: le mappe e le stime di posizione generate dallo SLAM forniscono informazioni spaziali che il software di pianificazione del percorso può utilizzare per selezionare i percorsi, evitare gli ostacoli e aggiornare il movimento pianificato man mano che l’ambiente viene mappato.
Nel loro insieme, queste funzioni consentono alle piattaforme autonome di mantenere la consapevolezza sia del proprio movimento che dell’ambiente circostante durante il funzionamento.
Principali tipologie di localizzazione e mappatura simultanee
SLAM LiDAR
Il LiDAR SLAM utilizza le misurazioni provenienti da scanner laser per stimare il movimento del veicolo, costruendo al contempo mappe geometriche dell’ambiente circostante. Le scansioni LiDAR successive possono essere allineate tramite la corrispondenza delle scansioni o la registrazione della nuvola di punti, consentendo a un mappatore SLAM di tracciare il movimento e costruire progressivamente rappresentazioni dettagliate in 2D o 3D dell’area. Questo approccio è particolarmente adatto a droni, robot terrestri e veicoli autonomi che operano in ambienti con caratteristiche geometriche sufficientemente distinte.
SLAM visivo
Lo SLAM visivo utilizza le immagini provenienti da una o più telecamere per identificare e tracciare le caratteristiche ambientali, stimando al contempo il movimento della telecamera all’interno della scena. Configurazioni di telecamere SLAM monoculari, stereo e di altro tipo possono fornire una percezione relativamente leggera per piattaforme senza pilota in cui le dimensioni del carico utile e la potenza sono limitate, mentre un drone con SLAM visivo può utilizzare le caratteristiche circostanti per la localizzazione durante il volo in ambienti interni, l’ispezione e la navigazione attorno a strutture.
SLAM visivo-inerziale
Lo SLAM visivo-inerziale combina le osservazioni delle telecamere con le misurazioni provenienti da un’unità di misura inerziale (IMU), consentendo ai punti di forza di ciascun metodo di rilevamento di supportarsi a vicenda. I dati inerziali forniscono informazioni sul movimento a breve termine ad alta frequenza, mentre le osservazioni visive contribuiscono a limitare la deriva accumulata, rendendo questo approccio particolarmente utile per la navigazione SLAM dei droni, dove telecamere compatte e IMU possono garantire un equilibrio efficace tra peso, frequenza di aggiornamento e percezione ambientale.
SLAM LiDAR-inerziale
Lo SLAM LiDAR-inerziale combina le misurazioni LiDAR con i dati inerziali per migliorare la stima del movimento durante gli spostamenti rapidi e tra una scansione laser e l’altra. L’IMU fornisce misurazioni ad alta frequenza di rotazione e accelerazione, mentre il LiDAR fornisce informazioni geometriche dall’ambiente circostante, creando una combinazione in grado di supportare lo SLAM per veicoli aerei senza pilota (UAV), la robotica mobile, lo SLAM per veicoli autonomi e altri sistemi che richiedono una localizzazione 3D robusta.
SLAM RGB-D (Rosso-Verde-Blu-Profondità)
Lo SLAM RGB-D utilizza telecamere che forniscono sia immagini a colori sia informazioni di profondità per ogni pixel, consentendo al sistema di ricostruire contemporaneamente l’aspetto visivo e la geometria tridimensionale della scena. Le misurazioni dirette della profondità possono semplificare la mappatura ad alta densità su distanze relativamente brevi, rendendo i sistemi RGB-D particolarmente adatti alla robotica per interni, all’ispezione di spazi ristretti e ad altre applicazioni in cui il raggio d’azione del sensore di profondità è sufficiente.
SLAM radar
Lo SLAM radar utilizza segnali a radiofrequenza riflessi per stimare il movimento e mappare le caratteristiche ambientali, fornendo un’opzione di rilevamento che non dipende dall’illuminazione visibile. Il radar può funzionare al buio e può mantenere prestazioni utili in presenza di polvere, nebbia, fumo e altre condizioni che riducono l’efficacia del rilevamento ottico, consentendogli di integrare telecamere o LiDAR in sistemi senza pilota progettati per ambienti difficili.
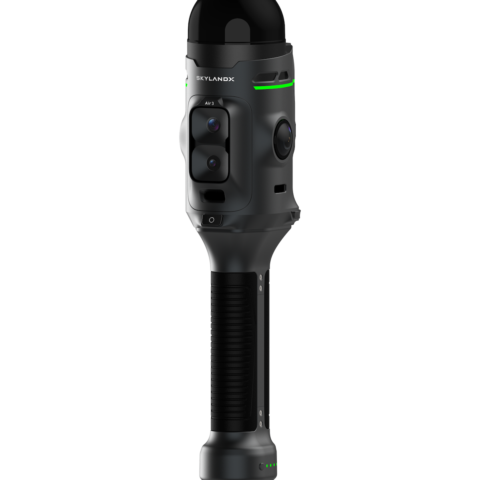
Localizzazione e mappatura simultanee (SLAM), C01 SLAM LiDAR di SKYLANDX.
SLAM multisensore
Il sistema SLAM multisensore combina le misurazioni provenienti da diverse tecnologie di rilevamento, quali LiDAR, telecamere, radar, IMU, ricevitori GNSS o odometria del veicolo, in modo che i punti deboli di una fonte di dati possano essere compensati dalle informazioni provenienti da un’altra. La fusione dei sensori può migliorare la continuità quando i singoli sensori diventano inaffidabili, fornendo al contempo informazioni complementari di natura geometrica, visiva, di movimento e di posizione assoluta, il che risulta particolarmente utile per i sistemi autonomi che operano in ambienti vari, sia interni che esterni.
Sensori utilizzati per la localizzazione e la mappatura simultanee
La scelta dei sensori influisce sulla portata, sulla precisione, sull’idoneità ambientale, sui requisiti di carico utile e sulle esigenze computazionali di un sistema SLAM; pertanto, le combinazioni di sensori vengono selezionate in base sia al veicolo che al suo ambiente operativo.
Sensori LiDAR: il LiDAR fornisce misurazioni precise della distanza che possono essere convertite in scansioni 2D o nuvole di punti 3D, fornendo ai sistemi SLAM informazioni geometriche per la localizzazione, la generazione di mappe e l’allineamento delle scansioni.
Telecamere monoculari e stereo: le telecamere forniscono caratteristiche visive, texture e informazioni sulla scena che possono essere tracciate mentre la piattaforma si muove. I sistemi stereo sono in grado di stimare la profondità dalla disparità delle immagini, mentre i sistemi monoculari rilevano la struttura della scena e il movimento relativo, ma in genere richiedono informazioni o vincoli aggiuntivi per stabilire la scala assoluta.
Telecamere di profondità: le telecamere RGB-D, a tempo di volo e altre telecamere di rilevamento della profondità correlate forniscono misurazioni dirette della distanza sull’immagine, rendendole particolarmente utili per la mappatura e la navigazione in ambienti interni a corto raggio.
Unità di misura inerziale ( IMU): le IMU misurano la velocità angolare e l’accelerazione lineare, fornendo informazioni sul movimento ad alta frequenza in grado di stabilizzare e vincolare le stime SLAM visive o basate su LiDAR tra un aggiornamento e l’altro dei sensori esterni.
Sensori radar: il radar fornisce informazioni sulla distanza e, laddove siano disponibili misurazioni Doppler, informazioni sulla velocità radiale relativa, supportando la localizzazione in condizioni in cui scarsa visibilità, illuminazione limitata o particolato sospeso nell’aria rendono il rilevamento ottico meno affidabile.
Ricevitori GNSS: laddove siano disponibili segnali satellitari, il GNSS può fornire un riferimento di posizione assoluto che limita la deriva SLAM e contribuisce ad allineare le mappe generate localmente con le coordinate globali.
Le combinazioni di sensori vengono selezionate in base all’ambiente operativo, alla precisione di localizzazione richiesta, alla dinamica del veicolo e alle caratteristiche disponibili in termini di dimensioni, peso, potenza e capacità di elaborazione.
Applicazioni dello SLAM nei sistemi senza pilota
SLAM per droni e UAV
Lo SLAM per i droni consente il volo autonomo in aree in cui il GNSS non è in grado di fornire una soluzione di navigazione affidabile, permettendo al velivolo di stimare la propria posizione rispetto alle superfici circostanti e alle caratteristiche ambientali. La navigazione dei droni in ambienti interni, l’ispezione delle infrastrutture, la mappatura dei magazzini, le operazioni all’interno di gallerie e la navigazione intorno agli edifici possono tutte avvalersi dello SLAM per droni, mentre un sistema SLAM autonomo per droni può anche fornire informazioni di mappatura ai software di prevenzione delle collisioni e di pianificazione del percorso. I sistemi multi-UAV possono estendere ulteriormente queste capacità attraverso la mappatura condivisa o coordinata tra diversi velivoli.
Veicoli terrestri e robot mobili
La robotica SLAM è ampiamente utilizzata per la navigazione terrestre autonoma in magazzini, miniere, gallerie, impianti industriali e altri ambienti in cui le infrastrutture mappate o il posizionamento satellitare potrebbero essere incompleti o non disponibili. Un robot SLAM è in grado di costruire o aggiornare una mappa dell’ambiente circostante stimando al contempo la propria posizione al suo interno, consentendo al software di navigazione di pianificare percorsi aggirando gli ostacoli; una tecnologia simile di mappatura e localizzazione per veicoli autonomi viene impiegata da robot di ispezione, piattaforme di ricerca e soccorso, veicoli terrestri non presidiati (UGV) per la sicurezza e altri sistemi robotici mobili.
SLAM per veicoli subacquei
I veicoli subacquei autonomi (AUV) e i veicoli telecomandati (ROV) possono avvalersi della tecnologia SLAM per supportare la localizzazione e la mappatura laddove i segnali GNSS non penetrano al di sotto della superficie dell’acqua. Lo SLAM basato su sonar può utilizzare misurazioni acustiche per identificare caratteristiche del fondale marino, strutture o altri punti di riferimento ambientali, mentre gli approcci visivo-inerziali possono essere impiegati laddove siano disponibili visibilità e illuminazione adeguate. Queste tecniche possono integrare i sistemi di navigazione inerziali, acustici e basati sulla velocità durante le ispezioni sottomarine, la mappatura e le missioni subacquee autonome.
Confronto con le tecnologie di odometria e localizzazione
Lo SLAM è strettamente correlato a diverse tecniche di navigazione e mappatura, sebbene i loro obiettivi e risultati di fondo differiscano. Molte di queste tecnologie possono inoltre operare come componenti all’interno di un’architettura SLAM più ampia.
Tecnologia
Funzione principale
Sensori tipici
Relazione con lo SLAM
Odometria visiva
Stima il movimento relativo a partire da immagini sequenziali
Telecamere monoculari o stereo
Possono fornire stime di movimento all’interno di un sistema SLAM visivo, ma non necessariamente costruiscono né ottimizzano globalmente una mappa persistente.
Odometria LiDAR
Stima il movimento tramite la corrispondenza di scansioni laser successive
LiDAR 2D o 3D
Spesso fa parte del LiDAR SLAM, con un’elaborazione SLAM più ampia che aggiunge la mappatura, la chiusura del ciclo e l’ottimizzazione della mappa.
Navigazione inerziale
Stima la posizione, la velocità e l’assetto sulla base di misurazioni inerziali
Accelerometri e giroscopi
Forniscono una stima continua del movimento, ma accumulano deriva; pertanto, i dati inerziali vengono spesso fusi con quelli dei sensori SLAM.
Localizzazione basata su GNSS
Fornisce la posizione rispetto a un sistema di riferimento globale
Ricevitore GNSS e antenna
Forniscono il posizionamento assoluto laddove siano disponibili segnali satellitari e possono essere utilizzati anche per restringere le soluzioni SLAM.
Scansione LiDAR 3D
Acquisisce le misure geometriche delle superfici circostanti
Scanner LiDAR 3D
Produce dati di nuvola di punti, ma uno scanner non è di per sé un sistema SLAM. Il sistema SLAM aggiunge la stima continua della posizione e l’allineamento con la mappa mentre il sensore è in movimento.
Queste tecnologie vengono spesso combinate anziché utilizzate isolatamente; i sistemi SLAM per UAV, ad esempio, possono integrare odometria visiva o LiDAR, navigazione inerziale e GNSS all’interno di un’unica architettura di navigazione e mappatura.
Sviluppi emergenti nella tecnologia SLAM
La tecnologia SLAM continua a evolversi man mano che i sistemi di rilevamento, l’elaborazione a bordo e la percezione autonoma diventano più avanzati, consentendo ai sistemi di operare per periodi più lunghi ed estrarre maggiori informazioni dagli ambienti che mappano.
Percezione assistita dall’intelligenza artificiale (IA): l’apprendimento automatico può migliorare il riconoscimento delle caratteristiche, la comprensione delle scene, l’identificazione degli oggetti e la mappatura semantica, consentendo ai sistemi SLAM di rappresentare informazioni ambientali significative oltre alla struttura geometrica.
SLAM basato su radar: i miglioramenti nel rilevamento e nell’elaborazione radar stanno ampliando l’uso del radar per la localizzazione autonoma al buio, in presenza di polvere, nebbia, fumo e in altri ambienti visivamente difficili in cui i sensori ottici potrebbero risultare meno efficaci.
SLAM collaborativo: più droni, robot o veicoli autonomi possono contribuire con le proprie osservazioni alla creazione di mappe condivise, estendendo potenzialmente la copertura e migliorando la consapevolezza ambientale su piattaforme distribuite.
Autonomia a lungo termine: una gestione più avanzata delle mappe, la rilocalizzazione e il rilevamento delle variazioni stanno migliorando la capacità dei sistemi autonomi di tornare a visitare e operare all’interno di ambienti che si evolvono nel tempo.
Nel loro insieme, questi sviluppi stanno estendendo la localizzazione e la mappatura simultanee dai singoli sistemi di navigazione verso un funzionamento autonomo più persistente, distribuito e sensibile al contesto.