Tecnologia de Localização e Mapeamento Simultâneos (SLAM)
A Localização e Mapeamento Simultâneos (SLAM) é uma técnica de navegação e perceção que permite aos sistemas autónomos estimar a sua posição enquanto criam um mapa de um ambiente desconhecido ou parcialmente mapeado. As aplicações mais comuns incluem a navegação autónoma, o mapeamento ambiental, a evasão de obstáculos e a operação em ambientes com sinal GNSS enfraquecido.
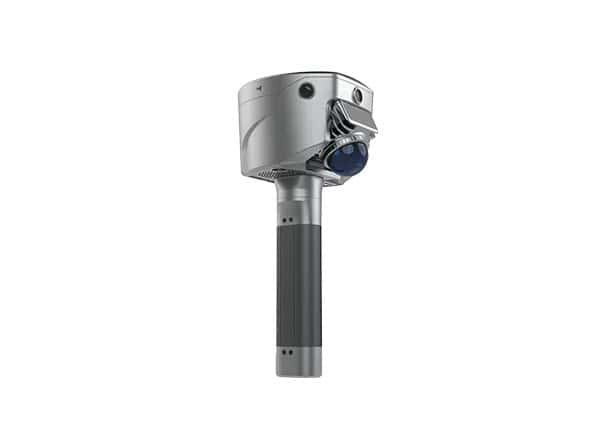
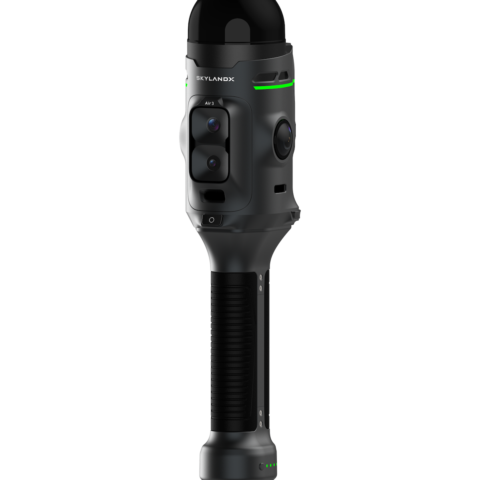
Esta página apresenta fornecedores de tecnologia SLAM para drones, UAVs, UGVs, robôs móveis e veículos subaquáticos.
Se você projeta, constrói ou fornece Localização e Mapeamento Simultâneos (SLAM), Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo sobre Localização e Mapeamento Simultâneos (SLAM) para Drones e Robótica
Visão geral por
William Mackenzie
Atualizado:
Introdução à Localização e Mapeamento Simultâneos (SLAM)
A Localização e Mapeamento Simultâneos (SLAM) é uma técnica de navegação e perceção que permite a um robô ou veículo autónomo estimar a sua posição enquanto constrói um mapa de um ambiente desconhecido ou parcialmente mapeado. A localização e o mapeamento SLAM revelam-se particularmente valiosos quando o posicionamento externo fiável não está disponível, é intermitente ou insuficiente para uma operação autónoma precisa.
No caso de drones, veículos terrestres não tripulados (UGVs), robôs móveis e sistemas subaquáticos, o SLAM pode combinar dados provenientes de câmaras, detecção e medição de distância por luz (LiDAR), sensores inerciais, radar, sensores de profundidade e outras fontes, para apoiar a navegação em tempo real e a compreensão do ambiente. O SLAM para drones e sistemas robóticos é, por conseguinte, especialmente útil em ambientes interiores, subterrâneos, urbanos, submarinos e outros em que o GPS não está disponível ou o GNSS apresenta desempenho reduzido.
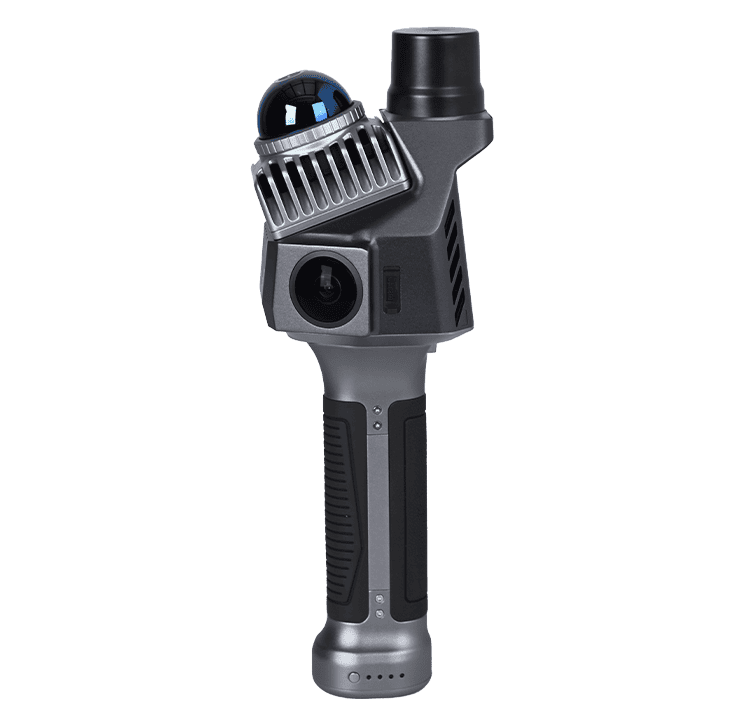
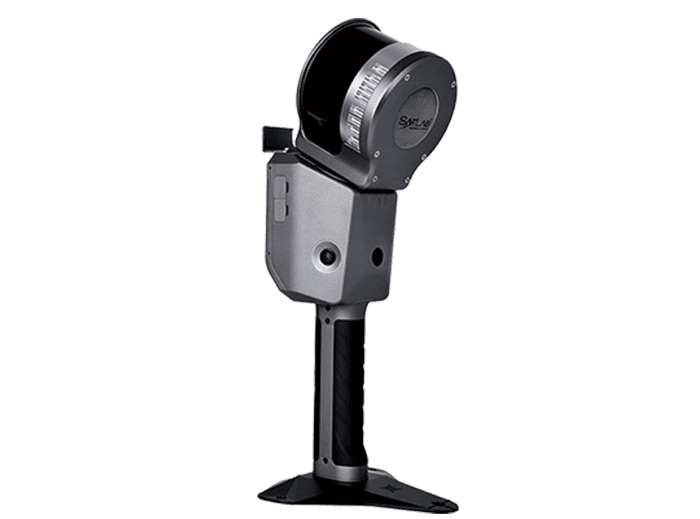
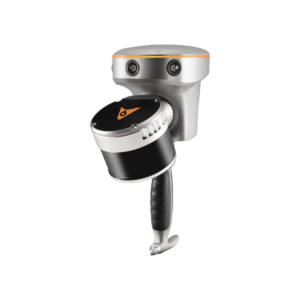
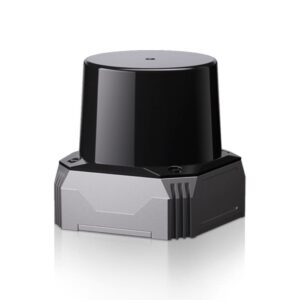
Localização e mapeamento simultâneos, SLAM, SL9 da SatLab.
Funções essenciais do SLAM para drones e sistemas não tripulados
Os sistemas SLAM combinam localização, mapeamento, estimativa de movimento e perceção ambiental para apoiar o movimento autónomo através de áreas anteriormente desconhecidas ou apenas parcialmente mapeadas.
Localização em tempo real: o SLAM estima continuamente a posição e a orientação da plataforma não tripulada em relação ao ambiente à sua volta à medida que esta se desloca, fornecendo ao sistema de navegação uma estimativa atualizada da posição do veículo.
Mapeamento ambiental: as observações dos sensores são processadas para criar uma representação do ambiente operacional, que pode assumir a forma de mapas 2D, nuvens de pontos 3D, grelhas de ocupação ou mapas baseados em características, dependendo dos sensores e da aplicação.
Estimativa do movimento relativo: As alterações na posição e na orientação são estimadas entre medições sucessivas dos sensores, permitindo que o sistema acompanhe o movimento do veículo ao longo do tempo. O fecho do ciclo e a otimização do mapa podem, então, reduzir o desvio acumulado quando são reconhecidas localizações observadas anteriormente.
Navegação sem posicionamento externo: O SLAM pode fornecer uma referência de navegação local quando o GNSS não está disponível, apresenta degradação, está obstruído ou é incapaz de fornecer a precisão de posicionamento exigida pelo sistema autónomo.
Detecção de obstáculos e do ambiente: Os sensores de mapeamento podem identificar estruturas circundantes, terreno e obstáculos, fornecendo informações ambientais que também podem ser utilizadas por sistemas de prevenção de colisões, de perceção e de autonomia.
Apoio ao planeamento autónomo de percursos: Os mapas e as estimativas de posição gerados pelo SLAM fornecem informação espacial que o software de planeamento de percursos pode utilizar para selecionar percursos, evitar obstáculos e atualizar o movimento planeado à medida que o ambiente é mapeado.
Em conjunto, estas funções permitem que as plataformas autónomas mantenham a consciência tanto do seu próprio movimento como do ambiente circundante enquanto operam.
Principais tipos de localização e mapeamento simultâneos
SLAM LiDAR
O LiDAR SLAM utiliza medições de scanners a laser para estimar o movimento do veículo, ao mesmo tempo que constrói mapas geométricos do ambiente circundante. As varreduras sucessivas do LiDAR podem ser alinhadas através da correspondência de varreduras ou do registo de nuvens de pontos, permitindo que um mapeador SLAM acompanhe o movimento e construa progressivamente representações detalhadas em 2D ou 3D da área. Esta abordagem é particularmente adequada para drones, robôs terrestres e veículos autónomos que operam em ambientes com características geométricas suficientemente distintas.
SLAM visual
O SLAM visual utiliza imagens de uma ou mais câmaras para identificar e acompanhar características ambientais, ao mesmo tempo que estima o movimento da câmara ao longo da cena. Configurações de câmara SLAM monoculares, estéreo e outras podem proporcionar uma perceção relativamente leve para plataformas não tripuladas, nas quais a capacidade de carga útil e a potência são limitadas, enquanto um drone com SLAM visual pode utilizar características do ambiente circundante para a localização durante voos em recintos fechados, inspeções e navegação em torno de estruturas.
SLAM visual-inercial
O SLAM visual-inercial combina observações da câmara com medições de uma Unidade de Medição Inercial (IMU), permitindo que os pontos fortes de cada método de deteção se complementem mutuamente. Os dados inerciais fornecem informações de movimento a curto prazo e a alta frequência, enquanto as observações visuais ajudam a limitar o desvio acumulado, tornando esta abordagem particularmente útil para a navegação SLAM com drones, em que câmaras compactas e IMUs podem proporcionar um equilíbrio eficaz entre peso, taxa de atualização e perceção ambiental.
SLAM LiDAR-inercial
O SLAM LiDAR-inercial combina medições LiDAR com dados inerciais para melhorar a estimativa de movimento durante movimentos rápidos e entre varreduras a laser sucessivas. A IMU fornece medições de alta frequência de rotação e aceleração, enquanto o LiDAR fornece informação geométrica do ambiente circundante, criando uma combinação capaz de apoiar o SLAM em Veículos Aéreos Não Tripulados (UAV), a robótica móvel, o SLAM em veículos autónomos e outros sistemas que requerem uma localização 3D robusta.
SLAM Vermelho-Verde-Azul-Profundidade (RGB-D)
O SLAM RGB-D utiliza câmaras que fornecem tanto imagens a cores como informações de profundidade por pixel, permitindo ao sistema recuperar simultaneamente a aparência visual e a geometria tridimensional da cena. As medições diretas de profundidade podem simplificar o mapeamento denso em distâncias relativamente curtas, tornando os sistemas RGB-D particularmente adequados para robótica em ambientes interiores, inspeção de espaços confinados e outras aplicações em que o alcance operacional do sensor de profundidade é suficiente.
SLAM por radar
O SLAM por radar utiliza sinais de radiofrequência refletidos para estimar o movimento e mapear características ambientais, proporcionando uma opção de deteção que não depende da iluminação visível. O radar pode funcionar na escuridão e manter um desempenho útil em condições de poeira, nevoeiro, fumo e outras situações que reduzem a eficácia da deteção ótica, permitindo-lhe complementar câmaras ou LiDAR em sistemas não tripulados concebidos para ambientes desafiantes.
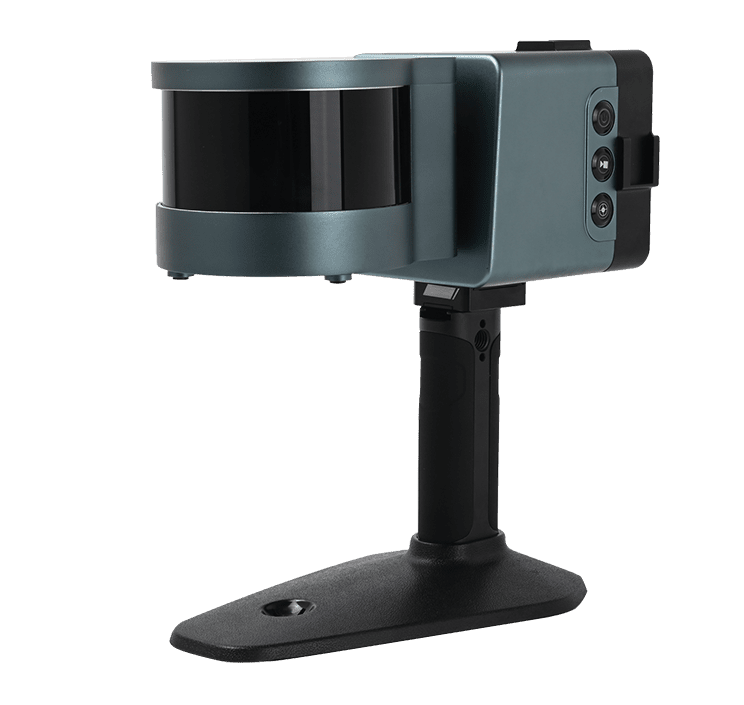
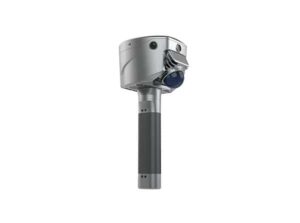
Localização e Mapeamento Simultâneos (SLAM), C01 SLAM LiDAR da SKYLANDX.
SLAM multissensor
O SLAM multissensor combina medições de várias tecnologias de deteção, tais como LiDAR, câmaras, radar, IMUs, recetores GNSS ou odometria veicular, de modo a que as deficiências de uma fonte de dados possam ser compensadas pela informação proveniente de outra. A fusão de sensores pode melhorar a continuidade quando os sensores individuais se tornam pouco fiáveis, ao mesmo tempo que fornece informações complementares geométricas, visuais, de movimento e de posição absoluta, o que é particularmente útil para sistemas autónomos que operam em diversos ambientes interiores e exteriores.
Sensores utilizados para a localização e mapeamento simultâneos
A escolha dos sensores influencia o alcance, a precisão, a adequação ambiental, os requisitos de carga útil e as exigências computacionais de um sistema SLAM, pelo que as combinações de sensores são selecionadas de acordo tanto com o veículo como com o seu ambiente de funcionamento.
Sensores LiDAR: O LiDAR fornece medições precisas de alcance que podem ser convertidas em digitalizações 2D ou nuvens de pontos 3D, proporcionando aos sistemas SLAM informações geométricas para localização, geração de mapas e correspondência de digitalizações.
Câmaras monoculares e estéreo: As câmaras fornecem características visuais, textura e informações sobre a cena que podem ser rastreadas à medida que a plataforma se move. Os sistemas estéreo podem estimar a profundidade a partir da disparidade de imagens, enquanto os sistemas monoculares recuperam a estrutura da cena e o movimento relativo, mas geralmente requerem informações adicionais ou restrições para estabelecer uma escala absoluta.
Câmaras de profundidade: As câmaras RGB-D, de tempo de voo e outras câmaras de deteção de profundidade relacionadas fornecem medições diretas de distância em toda a imagem, tornando-as particularmente úteis para o mapeamento e a navegação em interiores a curta distância.
Unidades de Medição Inercial ( IMUs): As IMUs medem a velocidade angular e a aceleração linear, fornecendo informações de movimento de alta frequência que podem estabilizar e restringir as estimativas SLAM visuais ou baseadas em LiDAR entre atualizações de sensores externos.
Sensores de radar: O radar fornece informações de alcance e, quando estão disponíveis medições Doppler, informações de velocidade radial relativa, apoiando a localização em condições em que a fraca visibilidade, a iluminação limitada ou as partículas em suspensão no ar tornam a deteção ótica menos fiável.
Receptores GNSS: Quando os sinais de satélite estão disponíveis, o GNSS pode fornecer uma referência de posição absoluta que limita o desvio do SLAM e ajuda a alinhar os mapas gerados localmente com as coordenadas globais.
As combinações de sensores são selecionadas de acordo com o ambiente operacional, a precisão de localização exigida, a dinâmica do veículo e as limitações disponíveis em termos de dimensão, peso, potência e capacidade de processamento.
Aplicações do SLAM em sistemas não tripulados
SLAM para drones e UAVs
O SLAM para drones permite o voo autónomo em áreas onde o GNSS não consegue fornecer uma solução de navegação fiável, permitindo que a aeronave estime a sua posição em relação a superfícies próximas e características ambientais. A navegação de drones em espaços interiores, a inspeção de infraestruturas, o mapeamento de armazéns, as operações em túneis e a navegação em torno de edifícios podem todos recorrer ao SLAM para drones, enquanto um sistema SLAM autónomo para drones também pode fornecer informações de mapeamento a software de prevenção de colisões e de planeamento de percursos. Os sistemas com múltiplos UAV podem alargar ainda mais estas capacidades através do mapeamento partilhado ou coordenado entre várias aeronaves.
Veículos terrestres e robôs móveis
A robótica SLAM é amplamente utilizada para a navegação terrestre autónoma em armazéns, minas, túneis, instalações industriais e outros ambientes onde a infraestrutura mapeada ou o posicionamento por satélite possam estar incompletos ou indisponíveis. Um robô SLAM pode criar ou atualizar um mapa do ambiente enquanto estima a sua própria posição no mesmo, permitindo que o software de navegação planeie percursos contornando obstáculos; por sua vez, tecnologia semelhante de mapeamento e localização para veículos autónomos é utilizada por robôs de inspeção, plataformas de busca e salvamento, UGVs de segurança e outros sistemas robóticos móveis.
SLAM para veículos subaquáticos
Os Veículos Subaquáticos Autónomos (AUV) e os Veículos Operados à Distância (ROV) podem utilizar o SLAM para apoiar a localização e o mapeamento em locais onde os sinais GNSS não penetram abaixo da superfície da água. O SLAM baseado em sonar pode utilizar medições acústicas para identificar características do leito marinho, estruturas ou outras referências ambientais, enquanto as abordagens visuais-inerciais podem ser utilizadas quando houver visibilidade e iluminação adequadas. Estas técnicas podem complementar os sistemas de navegação inerciais, acústicos e baseados na velocidade durante a inspeção submarina, o mapeamento e as missões subaquáticas autónomas.
Comparação com tecnologias de odometria e localização
O SLAM está intimamente relacionado com várias técnicas de navegação e mapeamento, embora os seus objetivos e resultados subjacentes sejam diferentes. Muitas destas tecnologias podem também funcionar como componentes no âmbito de uma arquitetura SLAM mais ampla.
Tecnologia
Função principal
Sensores típicos
Relação com o SLAM
Odometria visual
Estima o movimento relativo a partir de imagens sequenciais
Câmaras monoculares ou estéreo
Podem fornecer estimativas de movimento no âmbito de um sistema SLAM visual, mas não criam nem otimizam globalmente um mapa persistente.
Odometria LiDAR
Estima o movimento através da correspondência de varreduras a laser sucessivas
LiDAR 2D ou 3D
Faz frequentemente parte do LiDAR SLAM, com um processamento SLAM mais abrangente que inclui mapeamento, fecho de laços e otimização do mapa.
Navegação inercial
Estima a posição, a velocidade e a atitude a partir de medições inerciais
Acelerómetros e giroscópios
Proporcionam uma estimativa contínua do movimento, mas acumulam desvio; por isso, os dados inerciais são frequentemente combinados com os sensores SLAM.
Localização baseada em GNSS
Fornece a posição em relação a um sistema de referência global
Receptor e antena GNSS
Fornecem posicionamento absoluto nos locais onde existem sinais de satélite e podem também ser utilizados para restringir as soluções SLAM.
Digitalização LiDAR 3D
Captura medições geométricas das superfícies circundantes
Scanner LiDAR 3D
Produz dados de nuvem de pontos, mas um scanner não é, por si só, um sistema SLAM. O SLAM acrescenta a estimativa contínua da pose e o alinhamento do mapa enquanto o sensor se move.
Estas tecnologias são frequentemente combinadas, em vez de utilizadas isoladamente; os sistemas SLAM para UAV, por exemplo, podem integrar odometria visual ou LiDAR, navegação inercial e GNSS numa única arquitetura de navegação e mapeamento.
Desenvolvimentos emergentes na tecnologia SLAM
A tecnologia SLAM continua a evoluir à medida que a deteção, a computação a bordo e a perceção autónoma se tornam mais capazes, permitindo que os sistemas operem durante períodos mais longos e extraiam mais informação dos ambientes que mapeiam.
Perceção assistida por Inteligência Artificial (IA): A aprendizagem automática pode melhorar o reconhecimento de características, a compreensão de cenas, a identificação de objetos e o mapeamento semântico, permitindo que os sistemas SLAM representem informações ambientais significativas, para além da estrutura geométrica.
SLAM baseado em radar: As melhorias na deteção e no processamento por radar estão a alargar a utilização do radar para a localização autónoma na escuridão, poeira, nevoeiro, fumo e outros ambientes visualmente desafiantes, onde os sensores óticos podem revelar-se menos eficazes.
SLAM colaborativo: Vários drones, robôs ou veículos autónomos podem contribuir com observações para mapas partilhados, alargando potencialmente a cobertura e melhorando a perceção do ambiente em plataformas distribuídas.
Autonomia a longo prazo: A manutenção de mapas mais avançada, a relocalização e a deteção de alterações estão a melhorar a capacidade dos sistemas autónomos de revisitar e operar em ambientes que evoluem ao longo do tempo.
Em conjunto, estes desenvolvimentos estão a alargar a localização e o mapeamento simultâneos, passando de sistemas de navegação individuais para uma operação autónoma mais persistente, distribuída e sensível ao contexto.