A tecnologia LiDAR (Light Detection and Ranging) combinada com SLAM (Simultaneous Localization and Mapping) integra medições de distância baseadas em laser com algoritmos que permitem que drones, robôs e outras plataformas autónomas estimem a sua posição enquanto criam mapas do ambiente circundante. Os sistemas podem utilizar LiDAR 2D ou 3D, scanners mecânicos ou de estado sólido, múltiplas unidades LiDAR ou fusão de sensores LiDAR com sensores inerciais.
Esta página apresenta fornecedores de tecnologia LiDAR SLAM para navegação autónoma, evasão de obstáculos, levantamentos topográficos, inspeção, logística e cartografia.
Se você projeta, constrói ou fornece Tecnologia LiDAR SLAM, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo sobre LiDAR SLAM para Drones, UAVs e Robôs Autónomos
Visão geral por
William Mackenzie
Atualizado:
Introdução ao LiDAR SLAM
A Localização e Mapeamento Simultâneos (SLAM) com Detecção e Medição de Distâncias por Luz (LiDAR) combinam medições de distância baseadas em laser com algoritmos que permitem a um sistema autónomo estimar a sua posição enquanto constrói um mapa do ambiente circundante. É particularmente útil em situações em que o posicionamento externo fiável não está disponível, está comprometido ou é inadequado, incluindo espaços interiores, túneis, instalações industriais, florestas e ambientes urbanos complexos.
Um sistema LiDAR SLAM processa varreduras a laser sucessivas para estimar alterações na posição e orientação, alinhar dados de nuvem de pontos e atualizar continuamente a sua representação do ambiente. Através da correspondência de varreduras, da estimativa de movimento e da otimização do mapa, o sistema pode gerar tanto um mapa como uma estimativa da trajetória ou pose da plataforma, suportando aplicações como a navegação autónoma, a evasão de obstáculos, o levantamento topográfico, a inspeção e o mapeamento robótico.
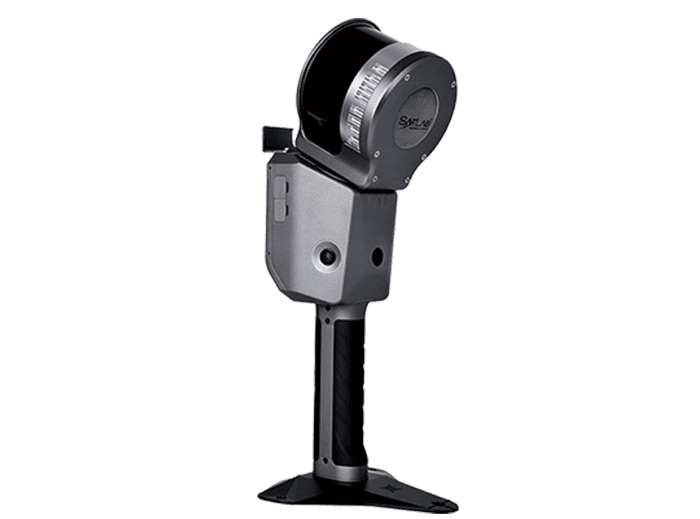
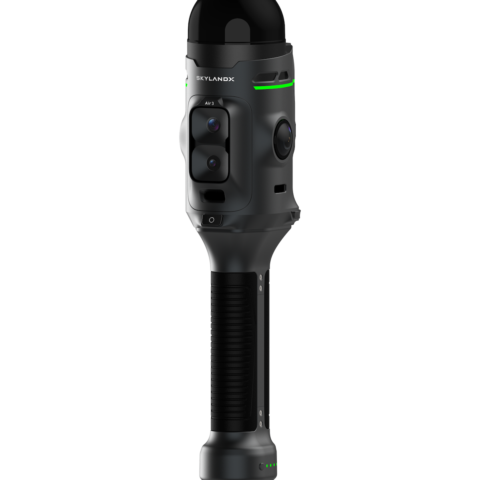
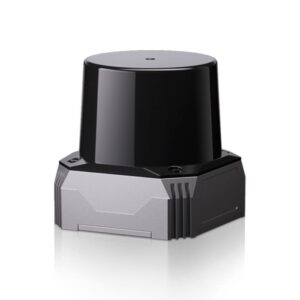
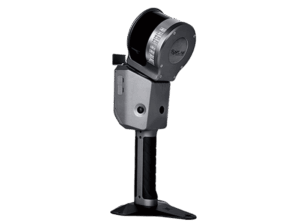
Scanner LiDAR SLAM, C01, da SKYLANDX.
Funções principais do LiDAR SLAM
Localização em tempo real
O LiDAR SLAM estima a posição e a orientação de um drone, robô ou outra plataforma autónoma à medida que esta se desloca num ambiente. Ao comparar as medições LiDAR atuais com varreduras anteriores ou com um mapa em evolução, o sistema consegue atualizar continuamente a pose da plataforma sem depender exclusivamente de um Sistema Global de Navegação por Satélite (GNSS), enquanto a otimização do mapa e o reconhecimento de áreas previamente mapeadas podem ajudar a limitar o desvio de localização acumulado.
Mapeamento de ambientes em 2D e 3D
O SLAM baseado em LiDAR pode criar mapas de ocupação bidimensionais ou nuvens de pontos tridimensionais detalhadas, dependendo da configuração do sensor e do método de processamento. O SLAM LiDAR 3D é particularmente útil em ambientes que contenham estruturas complexas, variações de elevação, elementos suspensos ou obstáculos que não possam ser representados adequadamente num mapa plano.
Detecção de obstáculos e perceção espacial
A varredura contínua do LiDAR fornece medições de distância em relação às superfícies e objetos circundantes, proporcionando à plataforma autónoma uma visão atualizada da geometria próxima à medida que esta se desloca. Estas medições e os mapas SLAM resultantes podem ser utilizados pelo software de navegação para identificar espaço livre, detetar obstáculos e manter a consciência das estruturas circundantes.
Navegação em ambientes sem cobertura GNSS
O LiDAR SLAM permite que os sistemas autónomos mantenham uma estimativa da posição local em ambientes onde a navegação por satélite não está disponível ou não é fiável. As aplicações típicas incluem instalações interiores, túneis, minas, áreas urbanas densas e outros locais onde os sinais GNSS possam ser obstruídos, refletidos, degradados ou estar completamente ausentes.
Apoio ao planeamento autónomo de percursos
Os mapas gerados através do SLAM podem fornecer a informação espacial necessária aos sistemas de planeamento de percursos para determinar como uma plataforma autónoma se deve deslocar no seu entorno. Os robôs e os drones podem utilizar esta informação para identificar áreas transitáveis, evitar obstáculos, selecionar percursos e atualizar o movimento planeado à medida que novos dados ambientais se tornam disponíveis.
Mapeamento de ambientes desconhecidos ou em mudança
Uma vez que a localização e o mapeamento ocorrem simultaneamente, o LiDAR SLAM é particularmente adequado para ambientes que não tenham sido mapeados previamente ou que possam sofrer alterações ao longo do tempo. Um robô ou drone com LiDAR SLAM pode construir a sua própria representação espacial enquanto se desloca por uma área desconhecida e atualizar esse mapa à medida que as estruturas, os obstáculos ou outras características se alteram.
Principais tipos de LiDAR SLAM
Os sistemas LiDAR SLAM podem ser categorizados de acordo com a geometria de deteção, a arquitetura do scanner e os sensores adicionais utilizados para apoiar a estimativa de pose, sendo que cada configuração apresenta diferentes compromissos em termos de cobertura, detalhe, requisitos de carga útil e exigências de processamento.
Tipo de LiDAR SLAM
Características
Pontos fortes típicos
Plataformas não tripuladas comuns
LiDAR SLAM 2D
Utiliza varreduras a laser planas
Requisitos de processamento reduzidos e localização eficiente em ambientes interiores
Robôs móveis e veículos terrestres não tripulados
SLAM com LiDAR 3D
Produz nuvens de pontos volumétricas
Mapeamento detalhado de ambientes complexos
Veículos aéreos não tripulados, veículos terrestres não tripulados e robôs de inspeção
LiDAR SLAM com varredura mecânica
Utiliza componentes óticos ou sensores móveis para digitalizar o ambiente
Amplo campo de visão e cobertura espacial densa
Drones, robôs móveis e plataformas de levantamento topográfico
LiDAR SLAM de estado sólido
Utiliza arquiteturas de digitalização não rotativas ou com mecânica reduzida
Formato compacto e potencial de redução de dimensões e peso
Combina medições LiDAR com dados de movimento inercial
Estimativa de pose melhorada durante movimentos rápidos ou complexos
Drones, veículos terrestres e sistemas de mapeamento portáteis
A arquitetura de sensores escolhida afeta diretamente a cobertura ambiental, o nível de detalhe do mapeamento, os requisitos de carga útil e a carga de trabalho computacional necessária para manter a localização em tempo real.
Sensores LiDAR utilizados para SLAM
São selecionadas diferentes configurações de sensores LiDAR de acordo com a plataforma, o ambiente operacional, o nível de detalhe de mapeamento necessário e a capacidade de processamento disponível, sendo que cada configuração afeta o alcance, o campo de visão, a densidade de pontos e a integração do sistema.
Scanners a laser 2D: medem o alcance num único plano de digitalização e são amplamente utilizados na robótica móvel em interiores e em ambientes operacionais relativamente planos, onde o mapeamento volumétrico completo não é necessário.
Scanners LiDAR 3D: Captam dados espaciais tridimensionais e são adequados para drones, robôs de inspeção e sistemas de mapeamento móvel que operam em torno de estruturas complexas ou em terrenos irregulares.
LiDAR multifeixe rotativo: Utiliza múltiplos canais de laser e digitalização rotativa para gerar nuvens de pontos densas com ampla cobertura ambiental, tornando-o útil para mapeamento móvel detalhado e navegação autónoma.
LiDAR de estado sólido: Utiliza arquiteturas de digitalização não rotativas ou com mecânica reduzida, em vez de um scanner convencional de rotação contínua, sendo adequado para aplicações em que o tamanho, o peso e a complexidade mecânica são fatores importantes a ter em conta.
LiDAR de curto e longo alcance: O alcance do sensor é selecionado de acordo com a escala de operação, desde a navegação em interiores a curta distância até ao mapeamento no exterior e à deteção de obstáculos a distâncias mais longas.
Considerações sobre o campo de visão e o padrão de varredura: A cobertura horizontal e vertical influencia a visibilidade ambiental, os ângulos mortos, a sobreposição da varredura e a fiabilidade da correspondência de varreduras à medida que a plataforma se desloca.
A seleção de um sensor LiDAR SLAM adequado requer, portanto, um equilíbrio entre o desempenho de medição e as restrições da plataforma, tais como a capacidade de carga útil, o consumo de energia, os recursos de processamento e as condições do ambiente operacional.
Aplicações principais do LiDAR SLAM para drones e robótica
Robôs Móveis Autónomos (AMRs) e Logística
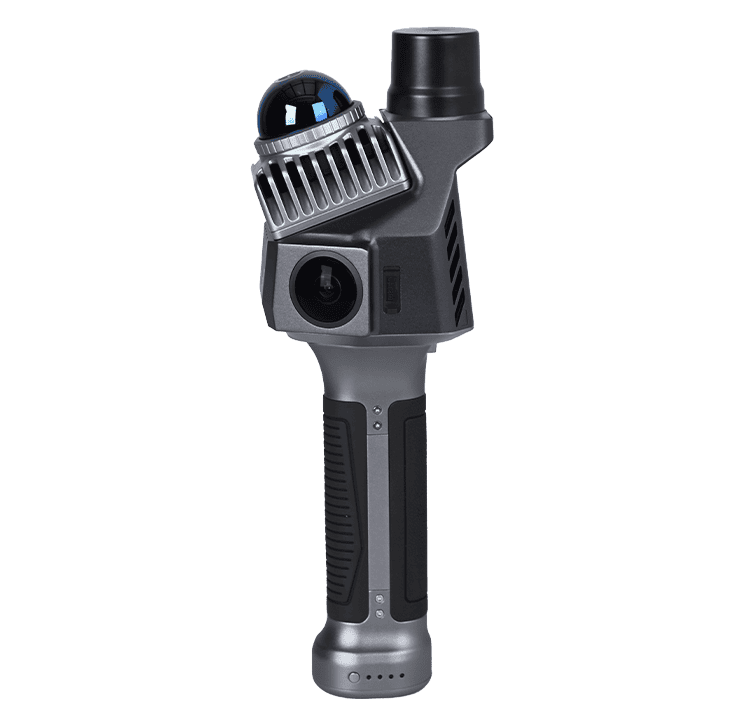
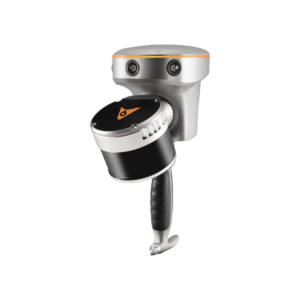
» , Cygnus 2 Handheld, da SatLab Geosolutions.
Os robôs móveis autónomos (AMRs) utilizam o LiDAR SLAM para se localizarem em armazéns, fábricas e instalações logísticas, ao mesmo tempo que criam ou consultam mapas de corredores, áreas de armazenamento e espaços de trabalho. A mesma informação espacial pode apoiar o planeamento de percursos, a evasão de obstáculos e a navegação autónoma em locais interiores onde o GNSS não está disponível.
Integração do progresso da construção e da Modelagem de Informação da Construção (BIM)
A digitalização SLAM permite capturar dados tridimensionais do local à medida que operadores, robôs ou drones se deslocam em ambientes de construção, permitindo a recolha de medições sem depender de uma posição fixa de digitalização. Os resultados dos levantamentos LiDAR SLAM podem, assim, apoiar a monitorização do progresso, verificações dimensionais, documentação «as-built» e comparação com dados de Modelação de Informação da Construção (BIM).
Busca e Salvamento (SAR) e Primeira Intervenção
As plataformas robóticas e aéreas equipadas com LiDAR SLAM podem mapear ambientes desconhecidos ou danificados, onde a visibilidade, o acesso ou o posicionamento externo possam ser limitados. As nuvens de pontos e os dados de localização podem apoiar a navegação através de edifícios, túneis, zonas de escombros e outras áreas operacionais complexas, ao mesmo tempo que proporcionam às equipas de intervenção uma representação espacial dinâmica do ambiente.
Silvicultura e Agricultura de Precisão
O LiDAR SLAM pode apoiar o mapeamento móvel por baixo ou em torno da vegetação, onde a receção do GNSS pode ser inconsistente ou parcialmente obstruída. Os drones e os robôs terrestres podem utilizar scanners LiDAR SLAM para mapear o terreno, a estrutura da vegetação, a geometria das árvores, os ambientes de cultivo e as rotas através de áreas com obstruções visuais ou físicas substanciais.
Defesa e Reconhecimento Tático
O LiDAR SLAM pode apoiar o reconhecimento, o mapeamento e a navegação não tripulados em ambientes sem cobertura GNSS ou com cobertura GNSS degradada. Os Veículos Aéreos Não Tripulados (UAV) e os Veículos Terrestres Não Tripulados (UGV) podem utilizar esta tecnologia para criar representações tridimensionais de edifícios, túneis, terreno urbano e outras áreas, mantendo simultaneamente estimativas de posição local para movimentos autónomos ou supervisionados remotamente.
Desenvolvimentos emergentes no LiDAR SLAM
O desenvolvimento do LiDAR SLAM está cada vez mais focado na redução do tamanho dos sensores, na melhoria da resiliência da localização e na extração de informações mais úteis dos ambientes mapeados, mantendo simultaneamente o desempenho em tempo real em plataformas autónomas.
LiDAR compacto de estado sólido: os sensores mais pequenos estão a tornar o SLAM baseado em LiDAR mais prático para drones leves, robôs compactos e sistemas autónomos incorporados, onde a capacidade de carga útil e a potência são limitadas.
Processamento LiDAR-inercial melhorado: Uma fusão mais estreita entre os dados do LiDAR e da Unidade de Medição Inercial (IMU) pode melhorar a estimativa da pose durante movimentos rápidos, vibrações ou reduções temporárias na geometria útil do LiDAR.
SLAM multissensor: A combinação do LiDAR com câmaras, sensores inerciais e GNSS pode melhorar a continuidade da localização em ambientes onde nenhum método de deteção isolado apresenta um desempenho consistente.
SLAM semântico: Os sistemas avançados podem associar dados geométricos de mapas a objetos, estruturas ou classes ambientais detetados, permitindo que as plataformas autónomas interpretem elementos do seu entorno, bem como mapeiem a sua geometria física.
Em conjunto, estes desenvolvimentos estão a alargar o papel do LiDAR SLAM para além da localização e mapeamento básicos, rumo a uma navegação autónoma, inspeção, levantamento topográfico e perceção robótica mais capazes.