La technologie LiDAR (Light Detection and Ranging) associée à la localisation et cartographie simultanées (SLAM) combine des mesures de distance par laser à des algorithmes permettant aux drones, robots et autres plateformes autonomes d’estimer leur position tout en établissant des cartes de leur environnement. Ces systèmes peuvent utiliser des LiDAR 2D ou 3D, des scanners mécaniques ou à semi-conducteurs, plusieurs unités LiDAR, ou encore une fusion de capteurs LiDAR et inertiels.
Cette page présente les fournisseurs de technologies LiDAR-SLAM destinées à la navigation autonome, à l'évitement d'obstacles, à la topographie, à l'inspection, à la logistique et à la cartographie.
Si vous concevez, construisez ou fournissez Technologie LiDAR SLAM, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet du LiDAR SLAM pour les drones, les UAV et les robots autonomes
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction au SLAM LiDAR
La localisation et la cartographie simultanées (SLAM) par détection et télémétrie par la lumière (LiDAR) combinent des mesures de distance par laser avec des algorithmes permettant à un système autonome d’estimer sa position tout en établissant une carte de l’environnement qui l’entoure. Cette technique s’avère particulièrement utile lorsque le positionnement externe fiable est indisponible, dégradé ou inadapté, notamment dans les espaces intérieurs, les tunnels, les installations industrielles, les forêts et les environnements urbains complexes.
Un système LiDAR SLAM traite des balayages laser successifs afin d’estimer les changements de position et d’orientation, d’aligner les données de nuages de points et de mettre à jour en continu sa représentation de l’environnement. Grâce à la mise en correspondance des balayages, à l’estimation du mouvement et à l’optimisation de la carte, le système peut générer à la fois une carte et une estimation de la trajectoire ou de la posture de la plateforme, ce qui permet des applications telles que la navigation autonome, l’évitement d’obstacles, l’arpentage, l’inspection et la cartographie robotisée.
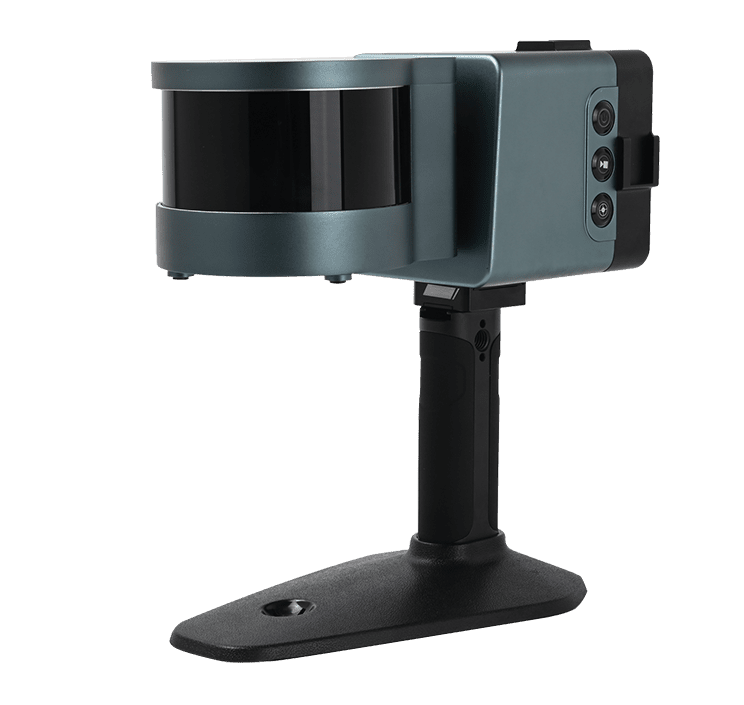
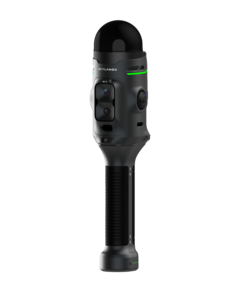
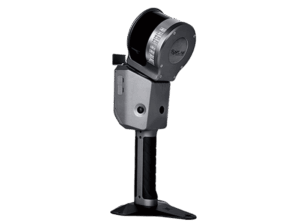
Scanner LiDAR SLAM, C01, de SKYLANDX.
Fonctions principales du LiDAR SLAM
Localisation en temps réel
Le LiDAR SLAM estime la position et l’orientation d’un drone, d’un robot ou de toute autre plateforme autonome à mesure qu’elle se déplace dans un environnement. En comparant les mesures LiDAR actuelles aux balayages précédents ou à une carte évolutive, le système peut mettre à jour en continu la pose de la plateforme sans s’appuyer uniquement sur un système mondial de navigation par satellite (GNSS), tandis que l’optimisation de la carte et la reconnaissance des zones déjà cartographiées peuvent contribuer à limiter la dérive de localisation accumulée.
Cartographie d’environnement en 2D et 3D
Le SLAM basé sur le LiDAR permet de créer des cartes d’occupation en deux dimensions ou des nuages de points tridimensionnels détaillés, en fonction de la configuration des capteurs et de la méthode de traitement. Le SLAM LiDAR 3D est particulièrement utile dans les environnements comportant des structures complexes, des changements d’altitude, des éléments en hauteur ou des obstacles qui ne peuvent pas être représentés de manière adéquate sur une carte plane.
Détection des obstacles et perception spatiale
Le balayage LiDAR continu fournit des mesures de distance par rapport aux surfaces et objets environnants, offrant ainsi à la plateforme autonome une vue actualisée de la géométrie environnante au fur et à mesure de son déplacement. Ces mesures et les cartes SLAM qui en résultent peuvent être utilisées par le logiciel de navigation pour identifier les espaces libres, détecter les obstacles et maintenir une perception des structures environnantes.
Navigation dans des environnements sans couverture GNSS
Le LiDAR SLAM permet aux systèmes autonomes de conserver une estimation de leur position locale dans des environnements où la navigation par satellite est indisponible ou peu fiable. Parmi les applications typiques, on peut citer les installations intérieures, les tunnels, les mines, les zones urbaines denses et d’autres lieux où les signaux GNSS peuvent être obstrués, réfléchis, dégradés ou totalement absents.
Aide à la planification d’itinéraires autonomes
Les cartes générées par le SLAM peuvent fournir les informations spatiales requises par les systèmes de planification d’itinéraire afin de déterminer comment une plateforme autonome doit se déplacer dans son environnement. Les robots et les drones peuvent utiliser ces informations pour identifier les zones praticables, éviter les obstacles, sélectionner des itinéraires et mettre à jour le déplacement prévu à mesure que de nouvelles données environnementales deviennent disponibles.
Cartographie d’environnements inconnus ou changeants
La localisation et la cartographie s’effectuant simultanément, le SLAM LiDAR est particulièrement adapté aux environnements qui n’ont pas été cartographiés au préalable ou qui sont susceptibles d’évoluer au fil du temps. Un robot ou un drone équipé du SLAM LiDAR peut construire sa propre représentation spatiale tout en se déplaçant dans une zone inconnue et mettre à jour cette carte à mesure que les structures, les obstacles ou d’autres éléments changent.
Principaux types de LiDAR SLAM
Les systèmes LiDAR SLAM peuvent être classés en fonction de la géométrie de détection, de l’architecture du scanner et des capteurs supplémentaires utilisés pour faciliter l’estimation de la pose, chaque configuration présentant des compromis différents en termes de couverture, de niveau de détail, d’exigences en matière de charge utile et de besoins de traitement.
Type de LiDAR SLAM
Caractéristiques
Atouts typiques
Plateformes sans pilote courantes
SLAM LiDAR 2D
Utilise des balayages laser planaires
Exige moins de puissance de calcul et permet une localisation efficace en intérieur
Robots mobiles et véhicules terrestres sans pilote
SLAM LiDAR 3D
Génère des nuages de points volumétriques
Cartographie détaillée d’environnements complexes
Véhicules aériens sans pilote, véhicules terrestres sans pilote et robots d’inspection
SLAM LiDAR à balayage mécanique
Utilise des composants optiques ou des capteurs mobiles pour balayer l’environnement
Large champ de vision et couverture spatiale dense
Drones, robots mobiles et plateformes de levé
SLAM LiDAR à semi-conducteurs
Utilise des architectures de balayage sans rotation ou à mécanique réduite
Format compact et réductions potentielles de la taille et du poids
Petits drones, robots et systèmes embarqués
SLAM multi-LiDAR
Combine les données provenant de plusieurs unités LiDAR
Couverture plus étendue et zones d’angle mort réduites
Fusionne les mesures LiDAR avec les données de mouvement inertielles
Amélioration de l’estimation de la posture lors de mouvements rapides ou complexes
Drones, véhicules terrestres et systèmes de cartographie portables
L’architecture des capteurs choisie a une incidence directe sur la couverture de l’environnement, le niveau de détail de la cartographie, les exigences en matière de charge utile et la charge de travail informatique nécessaire pour maintenir la localisation en temps réel.
Capteurs LiDAR utilisés pour le SLAM
Différentes configurations de capteurs LiDAR sont sélectionnées en fonction de la plateforme, de l’environnement d’exploitation, du niveau de détail de cartographie requis et de la capacité de traitement disponible, chaque conception ayant une incidence sur la portée, le champ de vision, la densité des points et l’intégration du système.
Scanners laser 2D : ils mesurent la portée sur un seul plan de balayage et sont largement utilisés pour la robotique mobile en intérieur et dans des environnements d’exploitation relativement plats où une cartographie volumétrique complète n’est pas nécessaire.
Scanners LiDAR 3D: ils capturent des données spatiales tridimensionnelles et conviennent aux drones, aux robots d’inspection et aux systèmes de cartographie mobile opérant à proximité de structures complexes ou sur des terrains accidentés.
LiDAR multifaiseaux rotatif : utilise plusieurs canaux laser et un balayage rotatif pour générer des nuages de points denses offrant une large couverture de l’environnement, ce qui le rend utile pour la cartographie mobile détaillée et la navigation autonome.
LiDAR à semi-conducteurs : utilise des architectures de balayage non rotatives ou à mécanique réduite plutôt qu’un scanner conventionnel à rotation continue, ce qui permet des applications où la taille, le poids et la complexité mécanique sont des critères importants.
LiDAR à courte et longue portée : la portée du capteur est choisie en fonction de l’échelle d’exploitation, allant de la navigation en intérieur à très courte distance à la cartographie en extérieur et à la détection d’obstacles à plus grande distance.
Considérations relatives au champ de vision et au schéma de balayage : la couverture horizontale et verticale influe sur la visibilité de l’environnement, les angles morts, le chevauchement des balayages et la fiabilité de l’alignement des balayages lorsque la plateforme se déplace.
Le choix d’un capteur LiDAR SLAM approprié nécessite donc de trouver un équilibre entre les performances de mesure et les contraintes de la plateforme, telles que la capacité de charge utile, la consommation d’énergie, les ressources de traitement et les conditions de l’environnement d’exploitation.
Applications principales du LiDAR SLAM pour les drones et la robotique
Robots mobiles autonomes (AMR) et logistique
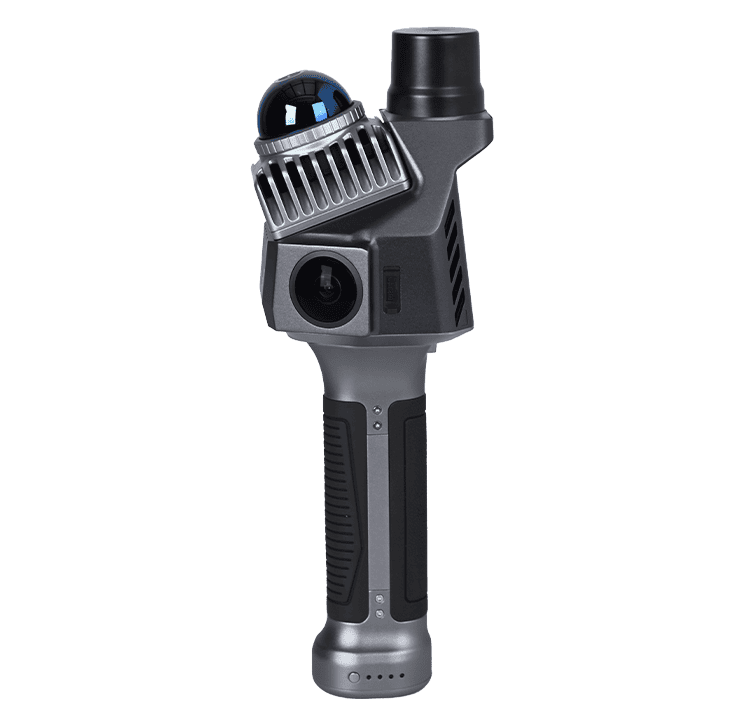
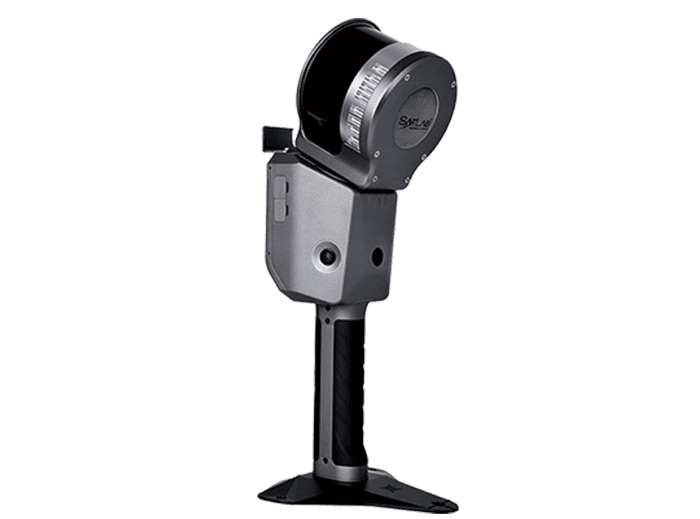
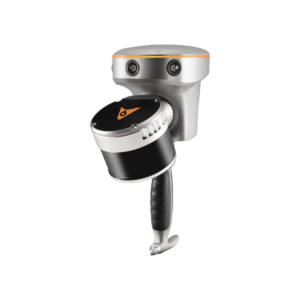
» , Cygnus 2 Handheld, de SatLab Geosolutions.
Les robots mobiles autonomes (AMR) utilisent le LiDAR SLAM pour se localiser au sein d’entrepôts, d’usines et d’installations logistiques, tout en créant ou en se référant à des cartes des allées, des zones de stockage et des espaces de travail. Ces mêmes informations spatiales peuvent faciliter la planification d’itinéraires, l’évitement d’obstacles et la navigation autonome lorsque le GNSS n’est pas disponible en intérieur.
Suivi de l’avancement des travaux et intégration de la modélisation des informations du bâtiment (BIM)
Le balayage SLAM permet de capturer des données tridimensionnelles du chantier à mesure que des opérateurs, des robots ou des drones se déplacent dans les environnements de construction, ce qui permet de collecter des mesures sans dépendre d’une position de balayage fixe. Les résultats des levés LiDAR SLAM peuvent ensuite servir au suivi de l’avancement des travaux, aux contrôles dimensionnels, à la documentation « tel que construit » et à la comparaison avec les données de modélisation des informations du bâtiment (BIM).
Recherche et sauvetage (SAR) et première intervention
Les plateformes robotiques et aériennes équipées de la technologie LiDAR SLAM permettent de cartographier des environnements inconnus ou endommagés où la visibilité, l’accès ou le positionnement externe peuvent être limités. Les nuages de points et les données de localisation facilitent la navigation à travers des bâtiments, des tunnels, des zones encombrées de débris et d’autres zones opérationnelles complexes, tout en fournissant aux intervenants une représentation spatiale évolutive de l’environnement.
Sylviculture et agriculture de précision
La technologie LiDAR SLAM permet la cartographie mobile sous ou autour de la végétation, là où la réception GNSS peut être irrégulière ou partiellement obstruée. Les drones et les robots terrestres peuvent utiliser des scanners LiDAR SLAM pour cartographier le terrain, la structure de la végétation, la géométrie des arbres, les environnements de culture et les itinéraires à travers des zones présentant d’importants obstacles visuels ou physiques.
Défense et reconnaissance tactique
Le LiDAR SLAM peut faciliter la reconnaissance, la cartographie et la navigation sans pilote dans des environnements où le GNSS est indisponible ou dont la couverture est dégradée. Les véhicules aériens sans pilote (UAV) et les véhicules terrestres sans pilote (UGV) peuvent utiliser cette technologie pour créer des représentations tridimensionnelles de bâtiments, de tunnels, de terrains urbains et d’autres zones, tout en conservant des estimations de position locales pour un déplacement autonome ou supervisé à distance.
Évolutions récentes du LiDAR SLAM
Le développement du LiDAR SLAM se concentre de plus en plus sur la réduction de la taille des capteurs, l’amélioration de la résilience de la localisation et l’extraction d’informations plus utiles à partir des environnements cartographiés, tout en conservant des performances en temps réel sur les plateformes autonomes.
LiDAR compact à semi-conducteurs : grâce à des capteurs plus petits, le SLAM basé sur le LiDAR devient plus pratique pour les drones légers, les robots compacts et les systèmes autonomes embarqués, où la capacité de charge utile et la puissance sont limitées.
Traitement LiDAR-inertiel amélioré : une fusion plus étroite entre les données LiDAR et celles de l’unité de mesure inertielle (IMU) peut améliorer l’estimation de la pose lors de mouvements rapides, de vibrations ou de réductions temporaires de la géométrie LiDAR utile.
SLAM multicapteurs : la combinaison du LiDAR avec des caméras, des capteurs inertiels et le GNSS permet d’améliorer la continuité de la localisation dans des environnements où aucune méthode de détection ne fonctionne de manière constante.
SLAM sémantique : les systèmes avancés peuvent associer des données cartographiques géométriques à des objets, des structures ou des classes environnementales détectés, ce qui permet aux plateformes autonomes d’interpréter les éléments de leur environnement tout en cartographiant leur géométrie physique.
Ensemble, ces avancées élargissent le rôle du SLAM LiDAR au-delà de la localisation et de la cartographie de base, pour s’orienter vers une navigation autonome, une inspection, une topographie et une perception robotique plus performantes.