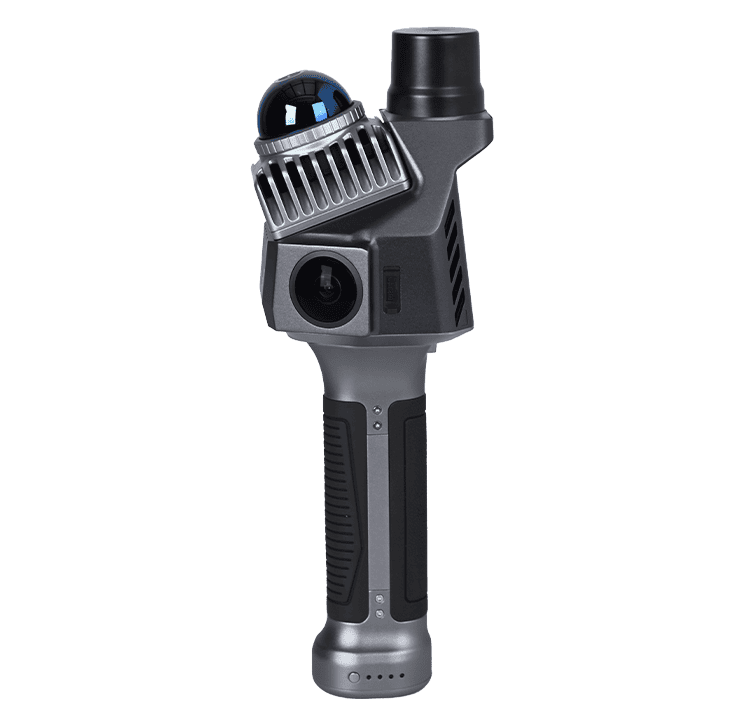
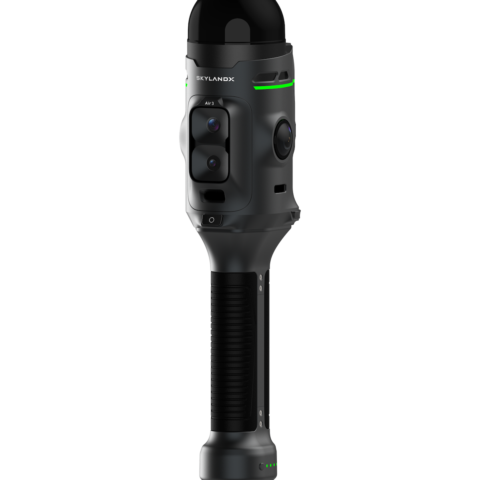
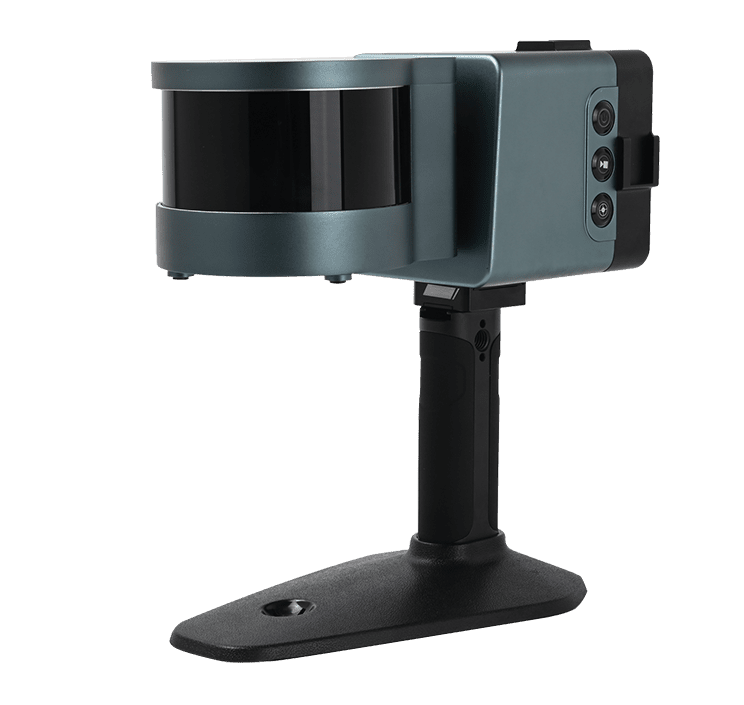
Technologie de localisation et de cartographie simultanées (SLAM)
La localisation et la cartographie simultanées (SLAM) constituent une technique de navigation et de perception qui permet aux systèmes autonomes d’estimer leur position tout en établissant une carte d’un environnement inconnu ou partiellement cartographié. Parmi les applications courantes, on peut citer la navigation autonome, la cartographie environnementale, l’évitement d’obstacles et l’exploitation dans des environnements où la couverture GNSS est dégradée.
Cette page présente les fournisseurs de technologies SLAM destinées aux drones, aux UAV, aux UGV, aux robots mobiles et aux véhicules sous-marins.
Si vous concevez, construisez ou fournissez Localisation et cartographie simultanées (SLAM), Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet de la localisation et de la cartographie simultanées (SLAM) pour les drones et la robotique
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction à la localisation et à la cartographie simultanées (SLAM)
La localisation et la cartographie simultanées (SLAM) constituent une technique de navigation et de perception qui permet à un robot ou à un véhicule autonome d’estimer sa position tout en établissant une carte d’un environnement inconnu ou partiellement cartographié. La localisation et la cartographie SLAM s’avèrent particulièrement utiles lorsque le positionnement externe fiable n’est pas disponible, est intermittent ou s’avère insuffisant pour garantir un fonctionnement autonome précis.
Pour les drones, les véhicules terrestres sans pilote (UGV), les robots mobiles et les systèmes sous-marins, le SLAM peut combiner des données provenant de caméras, de systèmes de détection et de télémétrie par la lumière (LiDAR), de capteurs inertiels, de radars, de capteurs de profondeur et d’autres sources afin de faciliter la navigation en temps réel et la compréhension de l’environnement. Le SLAM pour les drones et les systèmes robotiques s’avère donc particulièrement utile en intérieur, sous terre, en milieu urbain, sous-marin et dans d’autres environnements où le GPS est indisponible ou où la couverture GNSS est dégradée.
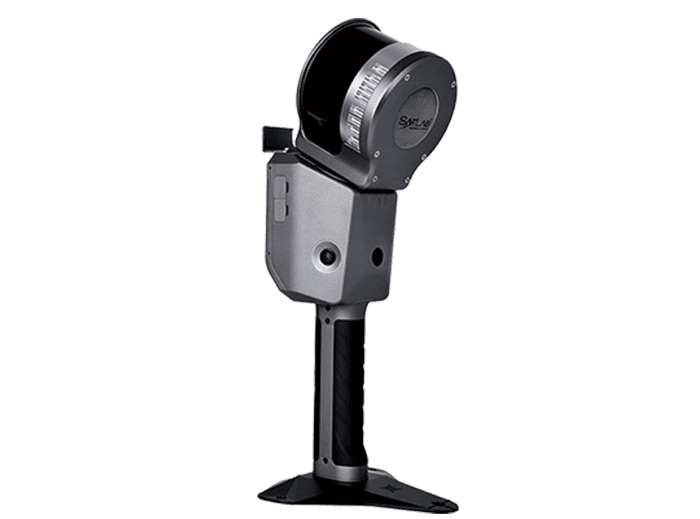
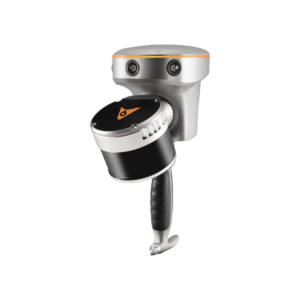
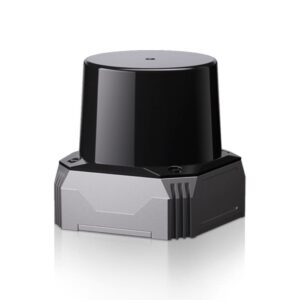
Localisation et cartographie simultanées, SLAM, SL9 de SatLab.
Fonctions essentielles du SLAM pour les drones et les systèmes sans pilote
Les systèmes SLAM combinent la localisation, la cartographie, l’estimation du mouvement et la perception de l’environnement afin de permettre un déplacement autonome dans des zones jusque-là inconnues ou seulement partiellement cartographiées.
Localisation en temps réel : le SLAM estime en continu la position et l’orientation de la plateforme sans pilote par rapport à son environnement au fur et à mesure de son déplacement, fournissant ainsi au système de navigation une estimation actualisée de la posture du véhicule.
Cartographie de l’environnement : les observations des capteurs sont traitées pour former une représentation de l’environnement d’exploitation, qui peut prendre la forme de cartes 2D, de nuages de points 3D, de grilles d’occupation ou de cartes basées sur des caractéristiques, selon les capteurs et l’application.
Estimation du mouvement relatif : les variations de position et d’orientation sont estimées entre deux mesures successives des capteurs, ce qui permet au système de suivre le mouvement du véhicule au fil du temps. La fermeture de boucle et l’optimisation de la carte permettent ensuite de réduire la dérive accumulée lorsque des emplacements précédemment observés sont reconnus.
Navigation sans positionnement externe : le SLAM peut fournir une référence de navigation locale lorsque le GNSS n’est pas disponible, est dégradé, obstrué ou incapable de fournir la précision de positionnement requise par le système autonome.
Détection des obstacles et de l’environnement : les capteurs de cartographie peuvent identifier les structures, le relief et les obstacles environnants, fournissant ainsi des informations environnementales pouvant également être utilisées par les systèmes d’évitement de collision, de perception et d’autonomie.
Aide à la planification autonome d’itinéraires : les cartes et les estimations de position générées par le SLAM fournissent des informations spatiales que les logiciels de planification de trajectoire peuvent utiliser pour sélectionner des itinéraires, éviter les obstacles et mettre à jour les déplacements prévus à mesure que l’environnement est cartographié.
Ensemble, ces fonctions permettent aux plateformes autonomes de garder une perception à la fois de leurs propres déplacements et de l’environnement qui les entoure pendant leur fonctionnement.
Principaux types de localisation et cartographie simultanées (SLAM)
SLAM LiDAR
Le SLAM LiDAR utilise les mesures issues de scanners laser pour estimer le mouvement du véhicule tout en construisant des cartes géométriques de l’environnement environnant. Les balayages LiDAR successifs peuvent être alignés par correspondance de balayages ou par enregistrement de nuages de points, ce qui permet à un système de cartographie SLAM de suivre les mouvements et de construire progressivement des représentations détaillées en 2D ou en 3D de la zone. Cette approche est particulièrement adaptée aux drones, aux robots terrestres et aux véhicules autonomes évoluant dans des environnements présentant des caractéristiques géométriques suffisamment distinctes.
SLAM visuel
Le SLAM visuel utilise les images provenant d’une ou plusieurs caméras pour identifier et suivre les caractéristiques de l’environnement tout en estimant le mouvement de la caméra à travers la scène. Les configurations de caméras SLAM monoculaires, stéréoscopiques et autres peuvent offrir une perception relativement peu gourmande en ressources pour les plateformes sans pilote dont la charge utile et la puissance sont limitées, tandis qu’un drone équipé du SLAM visuel peut utiliser les caractéristiques de son environnement pour se localiser lors de vols en intérieur, d’inspections et de navigation autour de structures.
SLAM visuo-inertiel
Le SLAM visuo-inertiel combine les observations des caméras avec les mesures provenant d’une unité de mesure inertielle (IMU), ce qui permet aux atouts de chaque méthode de détection de se compléter mutuellement. Les données inertielles fournissent des informations de mouvement à court terme et à haut débit, tandis que les observations visuelles contribuent à limiter la dérive accumulée, ce qui rend cette approche particulièrement utile pour la navigation SLAM par drone, où des caméras et des IMU compactes peuvent offrir un équilibre efficace entre poids, fréquence de mise à jour et perception de l’environnement.
SLAM LiDAR-inertiel
Le SLAM LiDAR-inertiel combine les mesures LiDAR avec les données inertielles afin d’améliorer l’estimation du mouvement lors de déplacements rapides et entre deux balayages laser successifs. L’IMU fournit des mesures à haute fréquence de la rotation et de l’accélération, tandis que le LiDAR fournit des informations géométriques sur l’environnement immédiat, créant ainsi une combinaison capable de prendre en charge le SLAM des véhicules aériens sans pilote (UAV), la robotique mobile, le SLAM des véhicules autonomes et d’autres systèmes nécessitant une localisation 3D robuste.
SLAM rouge-vert-bleu-profondeur (RGB-D)
Le SLAM RGB-D utilise des caméras qui fournissent à la fois des images en couleur et des informations de profondeur par pixel, ce qui permet au système de restituer simultanément l’aspect visuel et la géométrie tridimensionnelle de la scène. Les mesures directes de profondeur peuvent simplifier la cartographie dense sur des portées relativement courtes, ce qui rend les systèmes RGB-D particulièrement adaptés à la robotique d’intérieur, à l’inspection d’espaces confinés et à d’autres applications où la portée du capteur de profondeur est suffisante.
SLAM radar
Le SLAM radar utilise des signaux radiofréquences réfléchis pour estimer les mouvements et cartographier les caractéristiques de l’environnement, offrant ainsi une option de détection qui ne dépend pas de l’éclairage visible. Le radar peut fonctionner dans l’obscurité et conserver des performances satisfaisantes en présence de poussière, de brouillard, de fumée et dans d’autres conditions qui réduisent l’efficacité de la détection optique, ce qui lui permet de compléter les caméras ou le LiDAR dans les systèmes sans pilote conçus pour des environnements difficiles.
Localisation et cartographie simultanées (SLAM), C01 SLAM LiDAR de SKYLANDX.
SLAM multicapteurs
Le SLAM multicapteurs combine les mesures issues de plusieurs technologies de détection, telles que le LiDAR, les caméras, les radars, les IMU, les récepteurs GNSS ou l’odométrie du véhicule, de sorte que les faiblesses d’une source de données puissent être compensées par les informations provenant d’une autre. La fusion des capteurs permet d’améliorer la continuité lorsque certains capteurs deviennent peu fiables, tout en fournissant des informations complémentaires sur la géométrie, la vision, le mouvement et la position absolue, ce qui s’avère particulièrement utile pour les systèmes autonomes évoluant dans des environnements variés, tant en intérieur qu’en extérieur.
Capteurs utilisés pour la localisation et la cartographie simultanées
Le choix des capteurs influe sur la portée, la précision, l’adéquation à l’environnement, les exigences en matière de charge utile et les besoins en calcul d’un système SLAM ; les combinaisons de capteurs sont donc sélectionnées en fonction à la fois du véhicule et de son environnement d’exploitation.
Capteurs LiDAR : le LiDAR fournit des mesures de distance précises pouvant être converties en balayages 2D ou en nuages de points 3D, offrant ainsi aux systèmes SLAM des informations géométriques pour la localisation, la génération de cartes et la mise en correspondance des balayages.
Caméras monoculaires et stéréoscopiques : les caméras fournissent des caractéristiques visuelles, des textures et des informations sur la scène qui peuvent être suivies au fur et à mesure que la plateforme se déplace. Les systèmes stéréoscopiques peuvent estimer la profondeur à partir de la disparité des images, tandis que les systèmes monoculaires restituent la structure de la scène et les mouvements relatifs, mais nécessitent généralement des informations ou des contraintes supplémentaires pour établir une échelle absolue.
Caméras de profondeur : les caméras RVB-D, à temps de vol et autres caméras de détection de profondeur associées fournissent des mesures directes de distance sur l’ensemble de l’image, ce qui les rend particulièrement utiles pour la cartographie et la navigation en intérieur à courte portée.
Unités de mesure inertielle ( IMU) : les IMU mesurent la vitesse angulaire et l’accélération linéaire, fournissant ainsi des informations de mouvement à haute fréquence qui permettent de stabiliser et de contraindre les estimations SLAM visuelles ou basées sur le LiDAR entre deux mises à jour des capteurs externes.
Capteurs radar : le radar fournit des informations de distance et, lorsque des mesures Doppler sont disponibles, des informations de vitesse radiale relative, facilitant la localisation dans des conditions où une mauvaise visibilité, un éclairage limité ou la présence de particules en suspension dans l’air rendent la détection optique moins fiable.
Récepteurs GNSS: lorsque des signaux satellites sont disponibles, le GNSS peut fournir une référence de position absolue qui limite la dérive du SLAM et aide à aligner les cartes générées localement avec les coordonnées mondiales.
Les combinaisons de capteurs sont choisies en fonction de l’environnement d’exploitation, de la précision de localisation requise, de la dynamique du véhicule, ainsi que des contraintes en matière de taille, de poids, de consommation d’énergie et de capacité de traitement.
Applications du SLAM aux systèmes sans pilote
Le SLAM pour les drones et les UAV
Le SLAM pour drones permet un vol autonome dans des zones où le GNSS ne peut pas fournir de solution de navigation fiable, ce qui permet à l’appareil d’estimer sa position par rapport aux surfaces et aux éléments environnementaux environnants. La navigation de drones en intérieur, l’inspection des infrastructures, la cartographie d’entrepôts, les opérations dans les tunnels et la navigation autour des bâtiments peuvent toutes recourir au SLAM pour drones, tandis qu’un système SLAM autonome pour drones peut également fournir des informations cartographiques à des logiciels d’évitement de collisions et de planification de trajectoire. Les systèmes multi-UAV peuvent étendre encore davantage ces capacités grâce à une cartographie partagée ou coordonnée entre plusieurs appareils.
Véhicules terrestres et robots mobiles
La robotique SLAM est largement utilisée pour la navigation terrestre autonome dans les entrepôts, les mines, les tunnels, les installations industrielles et d’autres environnements où la cartographie des infrastructures ou le positionnement par satellite peuvent être incomplets ou indisponibles. Un robot SLAM peut créer ou mettre à jour une carte de l’environnement tout en estimant sa propre position au sein de celui-ci, ce qui permet au logiciel de navigation de planifier des itinéraires contournant les obstacles ; une technologie similaire de cartographie et de localisation pour véhicules autonomes est utilisée par les robots d’inspection, les plateformes de recherche et de sauvetage, les véhicules terrestres non habités (UGV) de sécurité et d’autres systèmes robotiques mobiles.
Le SLAM pour les véhicules sous-marins
Les véhicules sous-marins autonomes (AUV) et les véhicules télécommandés (ROV) peuvent utiliser le SLAM pour faciliter la localisation et la cartographie lorsque les signaux GNSS ne pénètrent pas sous la surface de l’eau. Le SLAM basé sur le sonar peut utiliser des mesures acoustiques pour identifier les caractéristiques des fonds marins, les structures ou d’autres repères environnementaux, tandis que des approches visuelles-inertelles peuvent être utilisées lorsque la visibilité et l’éclairage sont suffisants. Ces techniques peuvent compléter les systèmes de navigation inertiels, acoustiques et basés sur la vitesse lors d’inspections sous-marines, de cartographie et de missions sous-marines autonomes.
Comparaison avec les technologies d’odométrie et de localisation
Le SLAM est étroitement lié à plusieurs techniques de navigation et de cartographie, bien que leurs objectifs sous-jacents et leurs résultats diffèrent. Bon nombre de ces technologies peuvent également fonctionner en tant que composants au sein d’une architecture SLAM plus large.
Technologie
Fonction principale
Capteurs typiques
Lien avec le SLAM
Odométrie visuelle
Estime le mouvement relatif à partir d’images séquentielles
Caméras monoculaires ou stéréoscopiques
Peuvent fournir des estimations de mouvement au sein d’un système SLAM visuel, mais ne permettent pas nécessairement de construire ou d’optimiser globalement une carte persistante.
Odométrie LiDAR
Estime le mouvement en faisant correspondre des balayages laser successifs
LiDAR 2D ou 3D
Fait souvent partie du SLAM LiDAR, le traitement SLAM plus complet incluant la cartographie, la fermeture de boucle et l’optimisation de la carte.
Navigation inertielle
Estime la position, la vitesse et l’assiette à partir de mesures inertielles
Accéléromètres et gyroscopes
Ils fournissent une estimation continue du mouvement mais accumulent une dérive ; les données inertielles sont donc fréquemment fusionnées avec celles des capteurs SLAM.
Localisation basée sur le GNSS
Fournit la position par rapport à un référentiel mondial
Récepteur GNSS et antenne
Permet un positionnement absolu lorsque des signaux satellites sont disponibles et peut également servir à contraindre les solutions SLAM.
Balayage LiDAR 3D
Permet de capturer les mesures géométriques des surfaces environnantes
Scanner LiDAR 3D
Il génère des données de nuage de points, mais un scanner n’est pas en soi un système SLAM. Le SLAM ajoute une estimation continue de la pose et un alignement de la carte pendant que le capteur se déplace.
Ces technologies sont souvent combinées plutôt qu’utilisées isolément ; les systèmes SLAM pour drones, par exemple, peuvent intégrer l’odométrie visuelle ou LiDAR, la navigation inertielle et le GNSS au sein d’une architecture unique de navigation et de cartographie.
Évolutions récentes de la technologie SLAM
La technologie SLAM continue de se développer à mesure que les capteurs, le calcul embarqué et la perception autonome gagnent en performances, ce qui permet aux systèmes de fonctionner plus longtemps et d’extraire davantage d’informations des environnements qu’ils cartographient.
Perception assistée par l’intelligence artificielle (IA) : l’apprentissage automatique peut améliorer la reconnaissance des caractéristiques, la compréhension des scènes, l’identification des objets et la cartographie sémantique, permettant ainsi aux systèmes SLAM de représenter des informations environnementales pertinentes en plus de la structure géométrique.
SLAM basé sur le radar : les progrès en matière de détection et de traitement radar élargissent l’utilisation du radar pour la localisation autonome dans l’obscurité, la poussière, le brouillard, la fumée et d’autres environnements difficiles sur le plan visuel, où les capteurs optiques peuvent s’avérer moins efficaces.
SLAM collaboratif : plusieurs drones, robots ou véhicules autonomes peuvent contribuer à enrichir des cartes partagées par leurs observations, ce qui permet potentiellement d’étendre la couverture et d’améliorer la perception de l’environnement sur l’ensemble des plateformes distribuées.
Autonomie à long terme : des techniques plus avancées de mise à jour des cartes, de relocalisation et de détection des changements améliorent la capacité des systèmes autonomes à revisiter et à opérer au sein d’environnements qui évoluent au fil du temps.
Ensemble, ces avancées font évoluer la localisation et la cartographie simultanées (SLAM), passant de systèmes de navigation individuels à un fonctionnement autonome plus persistant, distribué et sensible au contexte.