Tecnología de localización y cartografía simultáneas (SLAM)
La localización y cartografía simultáneas (SLAM) es una técnica de navegación y percepción que permite a los sistemas autónomos estimar su posición al tiempo que crean un mapa de un entorno desconocido o parcialmente cartografiado. Entre sus aplicaciones más habituales se incluyen la navegación autónoma, la cartografía del entorno, la evitación de obstáculos y el funcionamiento en entornos con señal GNSS degradada.
En esta página se presentan proveedores de tecnología SLAM para drones, UAV, UGV, robots móviles y vehículos submarinos.
Si diseñas, construyes o suministras Localización y cartografía simultáneas (SLAM), Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Guía completa sobre la localización y cartografía simultáneas (SLAM) para drones y robótica
Resumen por
William Mackenzie
Actualizado:
Introducción a la localización y cartografía simultáneas (SLAM)
La localización y cartografía simultáneas (SLAM) es una técnica de navegación y percepción que permite a un robot o a un vehículo autónomo estimar su posición al tiempo que elabora un mapa de un entorno desconocido o parcialmente cartografiado. La localización y cartografía SLAM resultan especialmente valiosas cuando no se dispone de un posicionamiento externo fiable, este es intermitente o resulta insuficiente para un funcionamiento autónomo preciso.
En el caso de los drones, los vehículos terrestres no tripulados (UGV), los robots móviles y los sistemas submarinos, la tecnología SLAM puede combinar datos procedentes de cámaras, sistemas de detección y medición de distancias por luz (LiDAR), sensores inerciales, radares, sensores de profundidad y otras fuentes para facilitar la navegación en tiempo real y la comprensión del entorno. Por lo tanto, el SLAM para drones y sistemas robóticos resulta especialmente útil en entornos interiores, subterráneos, urbanos, submarinos y otros en los que no se dispone de GPS o en los que la señal del GNSS es deficiente.
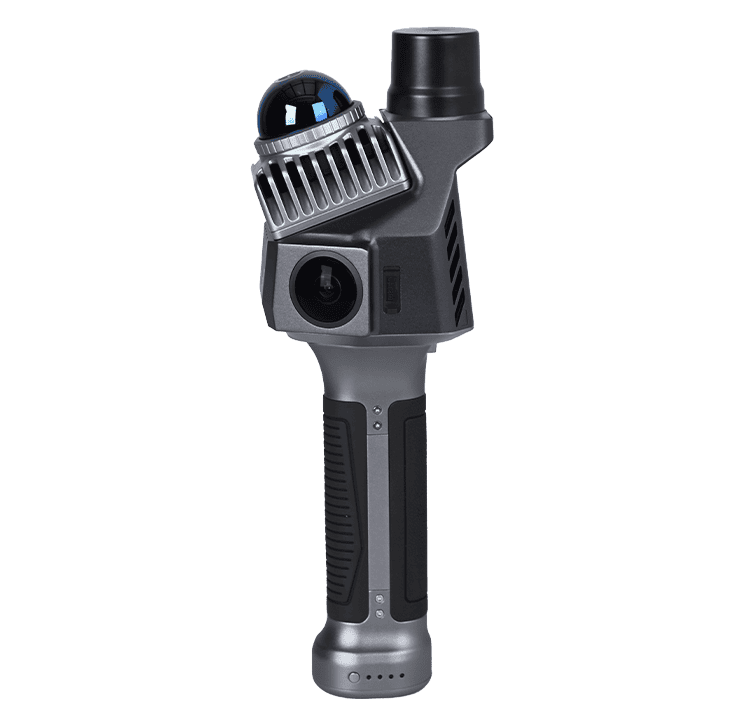
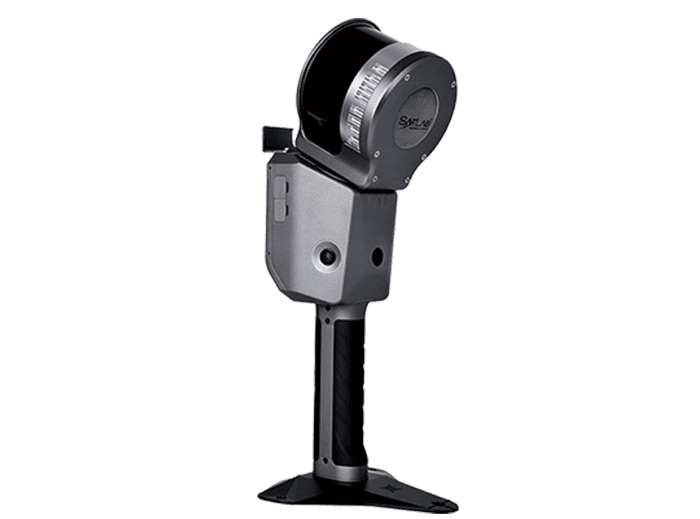
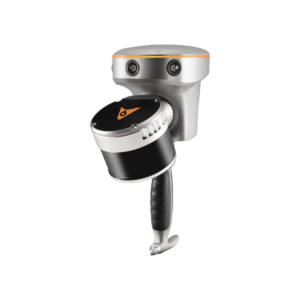
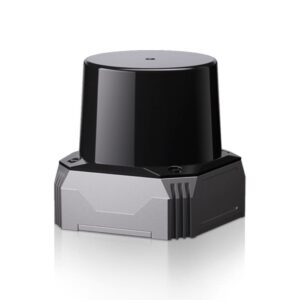
Localización y cartografía simultáneas, SLAM, SL9 de SatLab.
Funciones principales del SLAM para drones y sistemas no tripulados
Los sistemas SLAM combinan la localización, la cartografía, la estimación del movimiento y la percepción del entorno para facilitar el desplazamiento autónomo por zonas previamente desconocidas o cartografiadas solo parcialmente.
Localización en tiempo real: el SLAM estima de forma continua la posición y la orientación de la plataforma no tripulada con respecto a su entorno a medida que se desplaza, proporcionando al sistema de navegación una estimación actualizada de la posición del vehículo.
Cartografía del entorno: Las observaciones de los sensores se procesan para obtener una representación del entorno operativo, que puede adoptar la forma de mapas 2D, nubes de puntos 3D, cuadrículas de ocupación o mapas basados en características, en función de los sensores y la aplicación.
Estimación del movimiento relativo: Se estiman los cambios de posición y orientación entre mediciones sucesivas de los sensores, lo que permite al sistema realizar un seguimiento del movimiento del vehículo a lo largo del tiempo. El cierre de bucle y la optimización del mapa pueden, a continuación, reducir la deriva acumulada cuando se reconocen ubicaciones observadas anteriormente.
Navegación sin posicionamiento externo: El SLAM puede proporcionar una referencia de navegación local cuando el GNSS no está disponible, presenta un rendimiento reducido, está obstruido o es incapaz de proporcionar la precisión de posicionamiento requerida por el sistema autónomo.
Detección de obstáculos y del entorno: Los sensores de cartografía pueden identificar las estructuras, el terreno y los obstáculos circundantes, proporcionando información sobre el entorno que también pueden utilizar los sistemas de prevención de colisiones, de percepción y de autonomía.
Apoyo a la planificación autónoma de rutas: Los mapas y las estimaciones de posición generados por el SLAM proporcionan información espacial que el software de planificación de trayectorias puede utilizar para seleccionar rutas, evitar obstáculos y actualizar el movimiento planificado a medida que se cartografía el entorno.
En conjunto, estas funciones permiten a las plataformas autónomas mantener la conciencia tanto de su propio movimiento como del entorno que las rodea mientras operan.
Tipos clave de localización y cartografía simultáneas
SLAM LiDAR
El SLAM con LiDAR utiliza mediciones de escáneres láser para estimar el movimiento del vehículo al tiempo que construye mapas geométricos del entorno circundante. Los escaneos sucesivos del LiDAR pueden alinearse mediante la coincidencia de escaneos o el registro de nubes de puntos, lo que permite a un mapeador SLAM seguir el movimiento y construir progresivamente representaciones detalladas en 2D o 3D de la zona. Este enfoque resulta muy adecuado para drones, robots terrestres y vehículos autónomos que operan en entornos con características geométricas suficientemente diferenciadas.
SLAM visual
El SLAM visual utiliza imágenes de una o varias cámaras para identificar y seguir las características del entorno, al tiempo que estima el movimiento de la cámara a lo largo de la escena. Las configuraciones de cámara SLAM monoculares, estéreo y de otro tipo pueden proporcionar una percepción relativamente ligera para plataformas no tripuladas en las que el tamaño de la carga útil y la potencia son limitados, mientras que un dron con SLAM visual puede utilizar las características del entorno para la localización durante el vuelo en interiores, la inspección y la navegación alrededor de estructuras.
SLAM visual-inercial
El SLAM visual-inercial combina las observaciones de la cámara con las mediciones de una unidad de medición inercial (IMU), lo que permite que las ventajas de cada método de detección se complementen entre sí. Los datos inerciales proporcionan información de movimiento a corto plazo y a alta frecuencia, mientras que las observaciones visuales ayudan a limitar la deriva acumulada, lo que hace que este enfoque resulte especialmente útil para la navegación SLAM con drones, en la que las cámaras compactas y las IMU pueden ofrecer un equilibrio eficaz entre peso, frecuencia de actualización y percepción del entorno.
SLAM LiDAR-inercial
El SLAM inercial-LiDAR combina las mediciones del LiDAR con los datos inerciales para mejorar la estimación del movimiento durante los desplazamientos rápidos y entre escaneos láser sucesivos. La IMU proporciona mediciones de alta frecuencia de rotación y aceleración, mientras que el LiDAR aporta información geométrica del entorno circundante, creando una combinación capaz de dar soporte al SLAM de vehículos aéreos no tripulados (UAV), la robótica móvil, el SLAM de vehículos autónomos y otros sistemas que requieren una localización 3D robusta.
SLAM rojo-verde-azul-profundidad (RGB-D)
El SLAM RGB-D utiliza cámaras que proporcionan tanto imágenes en color como información de profundidad por píxel, lo que permite al sistema reconstruir el aspecto visual y la geometría tridimensional de la escena al mismo tiempo. Las mediciones directas de profundidad pueden simplificar la cartografía densa en distancias relativamente cortas, lo que hace que los sistemas RGB-D resulten especialmente adecuados para la robótica en interiores, la inspección de espacios reducidos y otras aplicaciones en las que el alcance operativo del sensor de profundidad sea suficiente.
SLAM por radar
El SLAM por radar utiliza señales de radiofrecuencia reflejadas para estimar el movimiento y cartografiar las características del entorno, lo que ofrece una opción de detección que no depende de la iluminación visible. El radar puede funcionar en la oscuridad y puede mantener un rendimiento útil en presencia de polvo, niebla, humo y otras condiciones que reducen la eficacia de la detección óptica, lo que le permite complementar a las cámaras o al LiDAR en sistemas no tripulados diseñados para entornos difíciles.
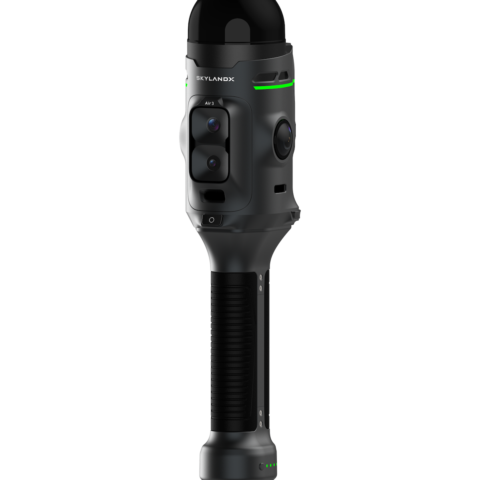
Localización y cartografía simultáneas (SLAM), C01 SLAM LiDAR de SKYLANDX.
SLAM multisensor
El SLAM multisensor combina mediciones procedentes de diversas tecnologías de detección, como el LiDAR, las cámaras, el radar, las IMU, los receptores GNSS o la odometría del vehículo, de modo que las deficiencias de una fuente de datos puedan compensarse con la información de otra. La fusión de sensores puede mejorar la continuidad cuando los sensores individuales dejan de ser fiables, al tiempo que proporciona información complementaria geométrica, visual, de movimiento y de posición absoluta, lo cual resulta especialmente útil para los sistemas autónomos que operan en diversos entornos, tanto interiores como exteriores.
Sensores utilizados para la localización y cartografía simultáneas
La elección de los sensores influye en el alcance, la precisión, la idoneidad ambiental, los requisitos de carga útil y las exigencias computacionales de un sistema SLAM, por lo que las combinaciones de sensores se seleccionan en función tanto del vehículo como de su entorno operativo.
Sensores LiDAR: El LiDAR proporciona mediciones de distancia precisas que pueden convertirse en escaneos 2D o nubes de puntos 3D, lo que aporta a los sistemas SLAM información geométrica para la localización, la generación de mapas y la correspondencia de escaneos.
Cámaras monoculares y estereoscópicas: Las cámaras proporcionan características visuales, texturas e información sobre la escena que pueden seguirse a medida que se desplaza la plataforma. Los sistemas estereoscópicos pueden estimar la profundidad a partir de la disparidad de imágenes, mientras que los sistemas monoculares recogen la estructura de la escena y el movimiento relativo, aunque suelen requerir información adicional o restricciones para establecer una escala absoluta.
Cámaras de profundidad: Las cámaras RGB-D, de tiempo de vuelo y otras cámaras de detección de profundidad relacionadas proporcionan mediciones directas de distancia a lo largo de la imagen, lo que las hace especialmente útiles para la cartografía y la navegación en interiores a corta distancia.
Unidades de medición inercial ( IMU): Las IMU miden la velocidad angular y la aceleración lineal, proporcionando información de movimiento de alta frecuencia que puede estabilizar y restringir las estimaciones SLAM basadas en datos visuales o LiDAR entre las actualizaciones de los sensores externos.
Sensores de radar: El radar proporciona información sobre la distancia y, cuando se dispone de mediciones Doppler, información sobre la velocidad radial relativa, lo que facilita la localización en condiciones en las que la escasa visibilidad, la iluminación limitada o las partículas en suspensión en el aire hacen que la detección óptica sea menos fiable.
Receptores GNSS: cuando hay señales de satélite disponibles, el GNSS puede proporcionar una referencia de posición absoluta que limita la deriva del SLAM y ayuda a alinear los mapas generados localmente con las coordenadas globales.
Las combinaciones de sensores se seleccionan en función del entorno operativo, la precisión de localización requerida, la dinámica del vehículo y las limitaciones en cuanto a tamaño, peso, potencia y capacidad de procesamiento.
Aplicaciones del SLAM en los sistemas no tripulados
SLAM para drones y UAV
El SLAM para drones permite el vuelo autónomo en zonas en las que el GNSS no puede proporcionar una solución de navegación fiable, lo que permite a la aeronave estimar su posición con respecto a las superficies cercanas y a los elementos del entorno. La navegación de drones en interiores, la inspección de infraestructuras, la cartografía de almacenes, las operaciones en túneles y la navegación alrededor de edificios pueden utilizar el SLAM para drones, mientras que un sistema SLAM autónomo para drones también puede proporcionar información cartográfica al software de prevención de colisiones y de planificación de rutas. Los sistemas con múltiples UAV pueden ampliar aún más estas capacidades mediante la cartografía compartida o coordinada entre varias aeronaves.
Vehículos terrestres y robots móviles
La robótica SLAM se utiliza ampliamente para la navegación terrestre autónoma en almacenes, minas, túneles, instalaciones industriales y otros entornos en los que la infraestructura cartografiada o el posicionamiento por satélite pueden ser incompletos o no estar disponibles. Un robot SLAM puede crear o actualizar un mapa del entorno al tiempo que estima su propia posición dentro del mismo, lo que permite al software de navegación planificar rutas sorteando obstáculos; por su parte, una tecnología similar de cartografía y localización para vehículos autónomos es utilizada por robots de inspección, plataformas de búsqueda y rescate, vehículos terrestres no tripulados (UGV) de seguridad y otros sistemas robóticos móviles.
SLAM para vehículos submarinos
Los vehículos submarinos autónomos (AUV) y los vehículos operados a distancia (ROV) pueden utilizar SLAM para facilitar la localización y la cartografía en aquellos lugares donde las señales GNSS no penetran por debajo de la superficie del agua. El SLAM basado en sonar puede utilizar mediciones acústicas para identificar características del lecho marino, estructuras u otras referencias ambientales, mientras que los enfoques visuales-inerciales pueden emplearse cuando se dispone de visibilidad e iluminación adecuadas. Estas técnicas pueden complementar los sistemas de navegación inerciales, acústicos y basados en la velocidad durante la inspección submarina, la cartografía y las misiones submarinas autónomas.
Comparación con las tecnologías de odometría y localización
El SLAM está estrechamente relacionado con varias técnicas de navegación y cartografía, aunque sus objetivos y resultados subyacentes difieren. Muchas de estas tecnologías también pueden funcionar como componentes dentro de una arquitectura SLAM más amplia.
Tecnología
Función principal
Sensores típicos
Relación con SLAM
Odometría visual
Estima el movimiento relativo a partir de imágenes secuenciales
Cámaras monoculares o estereoscópicas
Pueden proporcionar estimaciones de movimiento dentro de un sistema SLAM visual, pero no construyen ni optimizan globalmente un mapa persistente.
Odometría LiDAR
Estima el movimiento mediante la comparación de escaneos láser sucesivos
LiDAR en 2D o 3D
A menudo forma parte del LiDAR SLAM, en el que un procesamiento SLAM más amplio incorpora la cartografía, el cierre de bucles y la optimización del mapa.
Navegación inercial
Estima la posición, la velocidad y la actitud a partir de mediciones inerciales
Acelerómetros y giroscopios
Proporcionan una estimación continua del movimiento, pero acumulan desviación, por lo que los datos inerciales se fusionan con frecuencia con los sensores SLAM.
Localización basada en GNSS
Proporciona la posición relativa a un sistema de referencia global
Receptor y antena GNSS
Proporcionan un posicionamiento absoluto cuando hay señales de satélite disponibles y también pueden utilizarse para refinar las soluciones SLAM.
Escaneo LiDAR en 3D
Captura mediciones geométricas de las superficies circundantes
Escáner LiDAR 3D
Genera datos de nube de puntos, pero un escáner no es, en sí mismo, un sistema SLAM. El SLAM añade la estimación continua de la pose y la alineación del mapa mientras el sensor se desplaza.
Estas tecnologías suelen combinarse en lugar de utilizarse de forma aislada; por ejemplo, los sistemas SLAM para UAV pueden integrar odometría visual o LiDAR, navegación inercial y GNSS en una única arquitectura de navegación y cartografía.
Novedades en la tecnología SLAM
La tecnología SLAM sigue desarrollándose a medida que la detección, la computación a bordo y la percepción autónoma ganan en capacidad, lo que permite a los sistemas funcionar durante períodos más prolongados y extraer más información de los entornos que cartografían.
Percepción asistida por inteligencia artificial (IA): El aprendizaje automático puede mejorar el reconocimiento de características, la comprensión de escenas, la identificación de objetos y la cartografía semántica, lo que permite a los sistemas SLAM representar información ambiental significativa además de la estructura geométrica.
SLAM basado en radar: Las mejoras en la detección y el procesamiento por radar están ampliando el uso de esta tecnología para la localización autónoma en la oscuridad, en presencia de polvo, niebla, humo y otros entornos que plantean dificultades visuales, en los que los sensores ópticos pueden resultar menos eficaces.
SLAM colaborativo: Varios drones, robots o vehículos autónomos pueden aportar observaciones a mapas compartidos, lo que podría ampliar la cobertura y mejorar la percepción del entorno en plataformas distribuidas.
Autonomía a largo plazo: Un mantenimiento de mapas, una relocalización y una detección de cambios más avanzados están mejorando la capacidad de los sistemas autónomos para volver a visitar y operar en entornos que evolucionan con el tiempo.
En conjunto, estos avances están ampliando la localización y cartografía simultáneas, pasando de los sistemas de navegación individuales a un funcionamiento autónomo más persistente, distribuido y sensible al contexto.