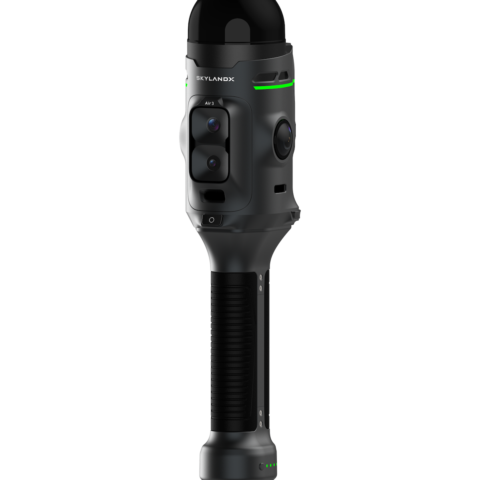
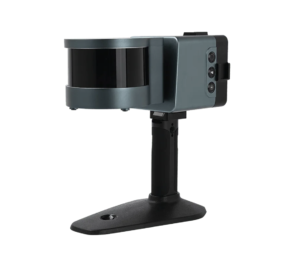
Gli scanner LiDAR 3D sono sistemi di rilevamento basati su tecnologia laser che misurano le superfici circostanti per generare nuvole di punti tridimensionali destinate a droni, veicoli terrestri non pilotati (UGV), robot mobili e altre piattaforme autonome. Essi supportano la mappatura 3D, il rilevamento degli ostacoli, la misurazione del terreno, la localizzazione, la navigazione, l’ispezione e la consapevolezza spaziale.
Questa categoria presenta i produttori di scanner LiDAR 3D che supportano attività di rilevamento, ispezione delle infrastrutture, monitoraggio ambientale e operazioni autonome.
Se progettate, costruite o fornite Scanner LiDAR 3D, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa agli scanner LiDAR 3D per droni e robotica
Panoramica da
William Mackenzie
Aggiornato:
Introduzione agli scanner LiDAR 3D per droni e robotica
Gli scanner LiDAR 3D utilizzano l’energia laser per misurare le distanze dalle superfici circostanti e generare rappresentazioni tridimensionali di un ambiente. Installati su droni, veicoli terrestri senza pilota (UGV), robot mobili e altre piattaforme autonome, questi sensori sono in grado di acquisire dati spaziali ad alta densità per la mappatura, la navigazione, il rilevamento topografico, l’ispezione e la percezione ambientale.
Un tipico scanner LiDAR 3D combina una sorgente laser, un sistema di orientamento del fascio o ottiche di illuminazione, un ricevitore fotorilevatore, un’elettronica di temporizzazione e un’elaborazione a bordo per determinare la distanza dalle superfici circostanti sulla base dei segnali laser di ritorno. Un gran numero di misurazioni raccolte in campi visivi orizzontali e verticali viene combinato in una nuvola di punti 3D che rappresenta il terreno, le strutture, la vegetazione, gli ostacoli e altri oggetti; i dati risultanti vengono elaborati a bordo per garantire l’autonomia in tempo reale oppure in un secondo momento per la mappatura e l’analisi.
Funzioni principali degli scanner LiDAR 3D
Mappatura 3D
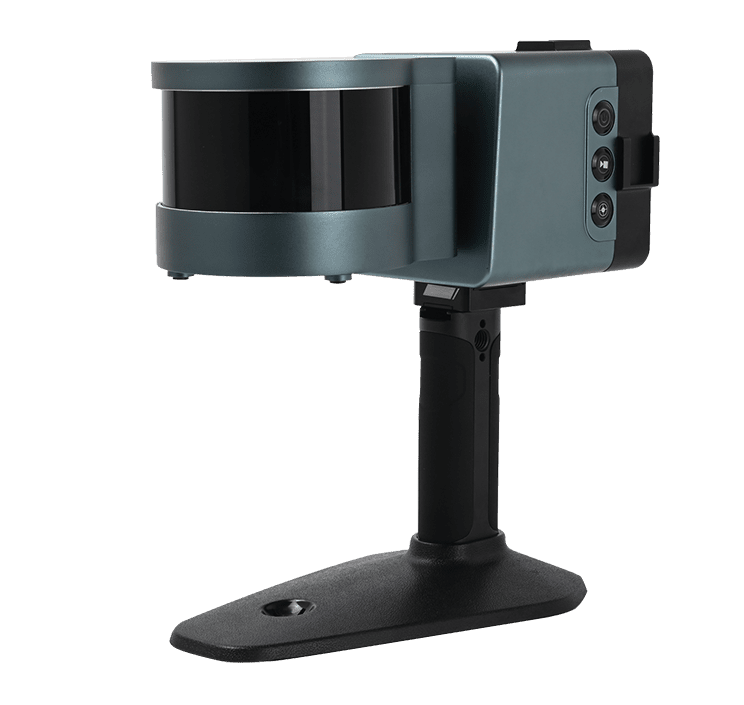
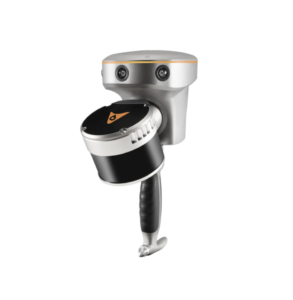
RS10, uno scanner laser 3D SLAM portatile, prodotto da CHC Navigation
La mappatura 3D LiDAR utilizza misurazioni di distanza successive per creare nuvole di punti dettagliate di edifici, terreni, infrastrutture e altri ambienti. Se combinate con i dati di posizionamento e orientamento, queste misurazioni possono essere trasformate in mappe 3D georeferenziate per il rilevamento topografico, la documentazione delle risorse, la misurazione volumetrica e la navigazione autonoma.
Rilevamento degli ostacoli
Un sensore LiDAR 3D è in grado di rilevare oggetti all’interno del proprio campo visivo misurandone la distanza e la posizione spaziale rispetto alla piattaforma, fornendo a droni e robot una rappresentazione aggiornata dei pericoli nelle vicinanze. Gli aggiornamenti rapidi della nuvola di punti possono supportare il rilevamento di muri, alberi, veicoli, strutture e altri ostacoli lungo un percorso pianificato o generato dinamicamente.
Misurazione del terreno e delle superfici
Gli scanner LiDAR 3D misurano la forma, l’elevazione e la geometria delle superfici senza richiedere alcun contatto fisico, rendendoli utili sia per le misurazioni aeree che a terra. I sistemi montati su droni possono raccogliere dati sul terreno su aree più estese, mentre i robot terrestri possono caratterizzare pendenze, gradini, superfici irregolari e altre caratteristiche che influenzano la mobilità e la pianificazione del percorso.
Rilevamento degli oggetti e consapevolezza spaziale
I dati della nuvola di punti forniscono ai sistemi autonomi informazioni relative alle dimensioni, alla posizione, alla forma e alla posizione relativa degli oggetti circostanti, contribuendo a costruire una comprensione tridimensionale dell’ambiente operativo. Il software di elaborazione è in grado di segmentare o classificare le caratteristiche all’interno della nuvola di punti per supportare la percezione, la navigazione e l’interazione con ambienti complessi o mutevoli.
Supporto alla localizzazione e alla navigazione
Il LiDAR 3D può supportare la localizzazione confrontando le scansioni in tempo reale con misurazioni precedenti o con una mappa esistente, rendendolo particolarmente utile laddove il posizionamento tramite il Sistema Globale di Navigazione Satellitare (GNSS) non sia disponibile, sia inaffidabile o non sufficientemente preciso. Il sensore LiDAR fornisce di per sé misurazioni di distanza, mentre gli algoritmi di localizzazione o mappatura elaborano tali misurazioni per stimare la posizione e il movimento della piattaforma.
Rilevamento delle variazioni e ispezione
La scansione 3D LiDAR ripetuta può rivelare differenze geometriche tra set di dati raccolti in momenti diversi, consentendo di misurare e documentare i cambiamenti nelle superfici o nelle strutture. Le applicazioni includono il monitoraggio strutturale, la valutazione delle deformazioni, il monitoraggio dello stato di avanzamento dei lavori, la misurazione delle scorte e il rilevamento di cambiamenti nel terreno o nelle infrastrutture.
Principali tipologie di scanner LiDAR 3D
Gli scanner LiDAR 3D utilizzano diversi metodi per dirigere o distribuire l’energia laser nell’ambiente circostante; ciascuna architettura offre caratteristiche diverse in termini di copertura, complessità meccanica, densità di misurazione, dimensioni, consumo energetico e idoneità per piattaforme senza equipaggio.
Tipo
Metodo di scansione
Caratteristiche tipiche
Rilevanza per i sistemi senza pilota
LiDAR a rotazione meccanica
Rotazione fisica del gruppo ottico o del sensore
Ampia copertura orizzontale e scansione 3D ad alta densità
Comunemente utilizzato laddove è richiesta un’ampia percezione dell’ambiente circostante
LiDAR 3D a stato solido
Orientamento del fascio non rotante o illuminazione dell’area
Struttura compatta priva di grandi gruppi rotanti
Adatto a piattaforme con limitazioni di spazio e peso
LiDAR a scansione MEMS
Uno specchio microelettromeccanico orienta il raggio laser
Orientamento compatto del fascio con schemi di scansione configurabili
Utile per droni, robot e sistemi di percezione integrati
LiDAR a flash
Illumina un’area simultaneamente e rileva un’immagine di profondità
Utile per la percezione 3D a corto raggio e l’acquisizione rapida della scena
LiDAR multiraggio
Utilizza più canali o fasci laser
Acquisisce simultaneamente più misurazioni di distanza
Supporta frequenze di acquisizione dei punti più elevate e una copertura verticale più ampia
Applicazioni del LiDAR 3D per droni e robotica
Mappatura aerea e rilievi topografici
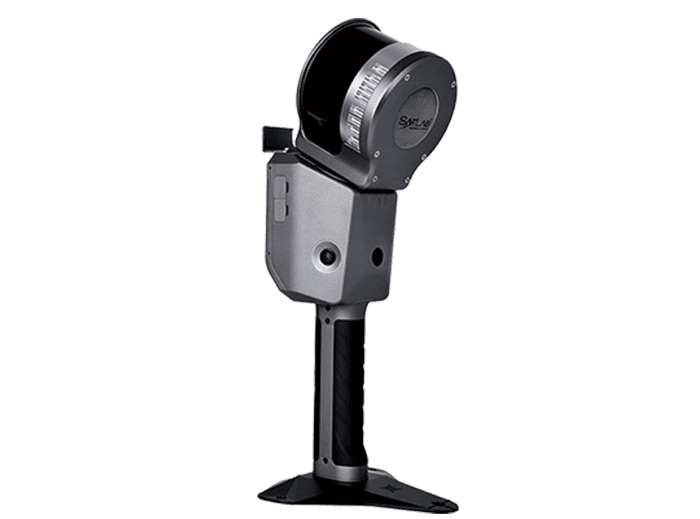
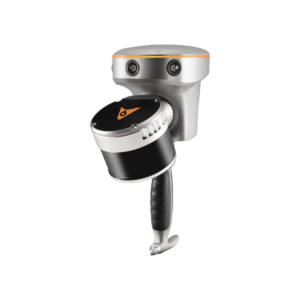
Scanner 3D SLAM portatile Cygnus di SatLab Geosolutions
Il LiDAR 3D per droni consente alle piattaforme aeree di acquisire dati altimetrici e di superficie su terreni, cantieri edili, infrastrutture, aree forestali e altre zone oggetto di rilevamento. L’integrazione con i sistemi GNSS e inerziali permette di posizionare e orientare con precisione le nuvole di punti per i flussi di lavoro relativi alla mappatura, alla misurazione e all’analisi geospaziale.
Navigazione autonoma
I robot e i droni possono utilizzare i dati LiDAR 3D in tempo reale per stimare lo spazio libero, rilevare la geometria circostante e supportare la pianificazione del percorso mentre si muovono all’interno di un ambiente. Le misurazioni LiDAR possono inoltre essere combinate con sensori inerziali, telecamere, odometria a ruote o altri dati di navigazione per migliorare la localizzazione e la consapevolezza ambientale.
Seguimento del terreno
Un drone dotato di scanner LiDAR 3D è in grado di misurare la distanza dal terreno, dalle strutture o dalla vegetazione situate sotto e intorno al velivolo, fornendo informazioni utili a supportare il volo in relazione al terreno. Tali misurazioni possono aiutare la piattaforma a mantenere una distanza di sicurezza adeguata durante le operazioni su superfici irregolari, in pendenza o mutevoli.
Prevenzione di collisioni e ostacoli
Le misurazioniLiDAR in tempo reale consentono ai sistemi autonomi di identificare potenziali pericoli di collisione e di stimarne la posizione relativa, la distanza e la forma. I sistemi di elaborazione possono quindi utilizzare queste informazioni per rallentare, arrestarsi, deviare o modificare una traiettoria di volo quando gli ostacoli entrano in zone di sicurezza definite.
Mappatura di corridoi e infrastrutture lineari
Gli scanner LiDAR 3D montati su droni possono raccogliere dati spaziali lungo strade, ferrovie, condutture, linee elettriche, corsi d’acqua e altre infrastrutture lineari, garantendo una copertura efficiente di percorsi estesi. L’acquisizione su vasta area, combinata con dati precisi sulle traiettorie, può supportare la mappatura dei corridoi, l’analisi delle distanze di sicurezza, la pianificazione delle ispezioni e il monitoraggio delle variazioni.
Navigazione in ambienti con segnale GNSS compromesso
In spazi interni, gallerie, aree urbane, foreste e altri ambienti in cui il posizionamento satellitare è limitato, il LiDAR 3D è in grado di fornire misurazioni per l’allineamento delle scansioni e per la localizzazione e mappatura simultanee (SLAM). Lo SLAM non è di per sé un tipo di scanner LiDAR, bensì una tecnica di localizzazione e mappatura che elabora scansioni LiDAR successive per stimare il movimento della piattaforma, costruendo o aggiornando al contempo una mappa dell’ambiente.
Scanner LiDAR 3D a confronto con altre tecnologie di rilevamento
Il LiDAR 3D viene spesso utilizzato in combinazione con altre tecnologie di percezione e mappatura piuttosto che come sostituto diretto di ogni tipo di sensore, poiché ciascun metodo di rilevamento fornisce informazioni diverse e risponde in modo diverso alle condizioni ambientali.
Telecamere stereo: la visione stereo stima la profondità a partire da immagini acquisite da diversi punti di vista, fornendo al contempo informazioni sul colore e sulla texture, mentre il LiDAR misura direttamente la distanza ed è meno dipendente dalla texture visibile della scena.
Fotogrammetria: la fotogrammetria ricostruisce la geometria 3D a partire da immagini sovrapposte ed è ampiamente utilizzata per la mappatura visiva dettagliata, mentre la scansione laser 3D LiDAR misura direttamente le distanze e può fornire dati geometrici utili su superfici con texture visiva limitata.
Radar: il radar è in grado di fornire un rilevamento a lungo raggio e di operare efficacemente in alcune condizioni ambientali che riducono le prestazioni dei sensori ottici, mentre il LiDAR 3D fornisce generalmente dettagli spaziali più precisi per la mappatura e la geometria degli oggetti.
Telecamere di profondità: le telecamere di profondità producono informazioni sulla distanza in un campo visivo simile a quello di un’immagine e sono comunemente utilizzate per la robotica a corto raggio, mentre gli scanner LiDAR 3D sono disponibili con campi visivi più ampi e portate operative più estese per robot mobili e piattaforme aeree.
La combinazione del LiDAR con telecamere, radar e sensori inerziali può fornire misurazioni complementari per la percezione, la localizzazione e la navigazione autonome.
Sviluppi emergenti nel LiDAR 3D per droni e robotica
Gli sviluppi nel campo del LiDAR 3D sono sempre più incentrati sulla riduzione delle dimensioni dei sensori, sul miglioramento dell’integrazione e su un migliore utilizzo dei dati di distanza attraverso l’elaborazione a bordo e la fusione multisensoriale.
Architetture a stato solido: si stanno sviluppando architetture non rotanti più compatte per droni e piattaforme robotiche in cui le dimensioni, il peso, la complessità meccanica e lo spazio di integrazione sono limitati.
LiDAR integrato e sistemi inerziali: la combinazione di sensori LiDAR 3D con unità di misura inerziale (IMU) può semplificare la compensazione del movimento, la stima della traiettoria, la mappatura e i flussi di lavoro SLAM basati sul LiDAR.
Elaborazione della percezione a bordo: l’aumento della capacità di elaborazione consente di filtrare, classificare, mappare e interpretare le nuvole di punti direttamente sul drone o sul robot, per un processo decisionale autonomo più rapido.
Autonomia multisensoriale: il LiDAR viene sempre più integrato con telecamere, radar, GNSS e sensori di navigazione inerziale per fornire dati ambientali e di posizionamento complementari in una gamma più ampia di condizioni operative.
Questi sviluppi stanno estendendo l’ambito di applicazione del LiDAR 3D dai sistemi di mappatura dedicati a sistemi di percezione sempre più integrati per droni autonomi e robotica.