Les scanners LiDAR 3D sont des systèmes de détection à laser qui mesurent les surfaces environnantes afin de générer des nuages de points tridimensionnels destinés aux drones, aux véhicules terrestres sans pilote (UGV), aux robots mobiles et à d’autres plateformes autonomes. Ils permettent la cartographie 3D, la détection d’obstacles, la mesure du terrain, la localisation, la navigation, l’inspection et la perception spatiale.
Cette catégorie présente les fabricants de scanners LiDAR 3D spécialisés dans la topographie, l’inspection des infrastructures, la surveillance environnementale et les opérations autonomes.
Si vous concevez, construisez ou fournissez Scanners LiDAR 3D, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet des scanners LiDAR 3D pour drones et robotique
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux scanners LiDAR 3D pour drones et robotique
Les scanners LiDAR 3D utilisent l’énergie laser pour mesurer les distances par rapport aux surfaces environnantes et générer des représentations tridimensionnelles d’un environnement. Montés sur des drones, des véhicules terrestres sans pilote (UGV), des robots mobiles et d’autres plateformes autonomes, ces capteurs peuvent acquérir des données spatiales denses à des fins de cartographie, de navigation, de levés topographiques, d’inspection et de perception de l’environnement.
Un scanner LiDAR 3D classique combine une source laser, un système d’orientation du faisceau ou d’optique d’éclairage, un récepteur photodétecteur, une électronique de synchronisation et un système de traitement embarqué permettant de déterminer la distance par rapport aux surfaces environnantes à partir des signaux laser renvoyés. Un grand nombre de mesures recueillies sur des champs de vision horizontaux et verticaux sont combinées pour former un nuage de points 3D représentant le terrain, les structures, la végétation, les obstacles et d’autres objets ; les données ainsi obtenues sont traitées soit à bord pour une autonomie en temps réel, soit ultérieurement à des fins de cartographie et d’analyse.
Fonctions principales des scanners LiDAR 3D
Cartographie 3D
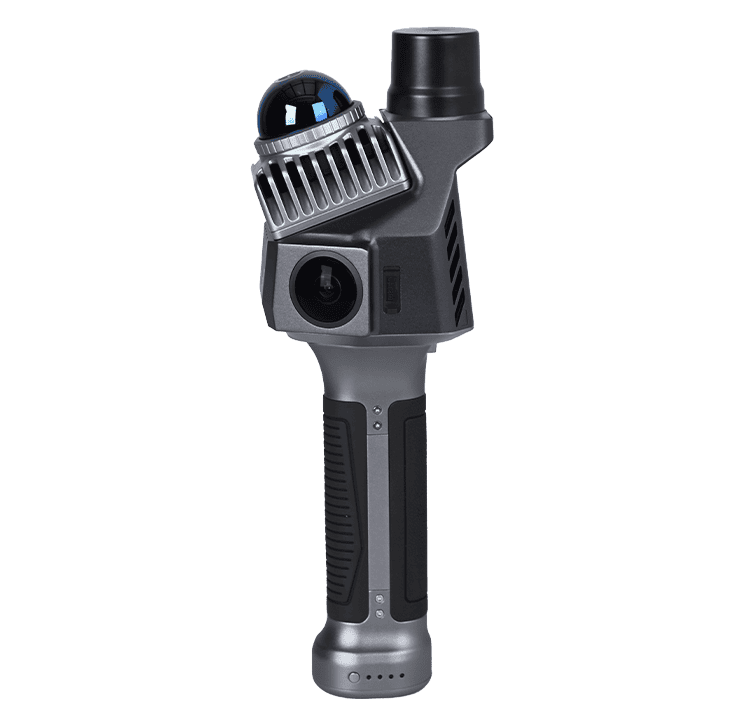
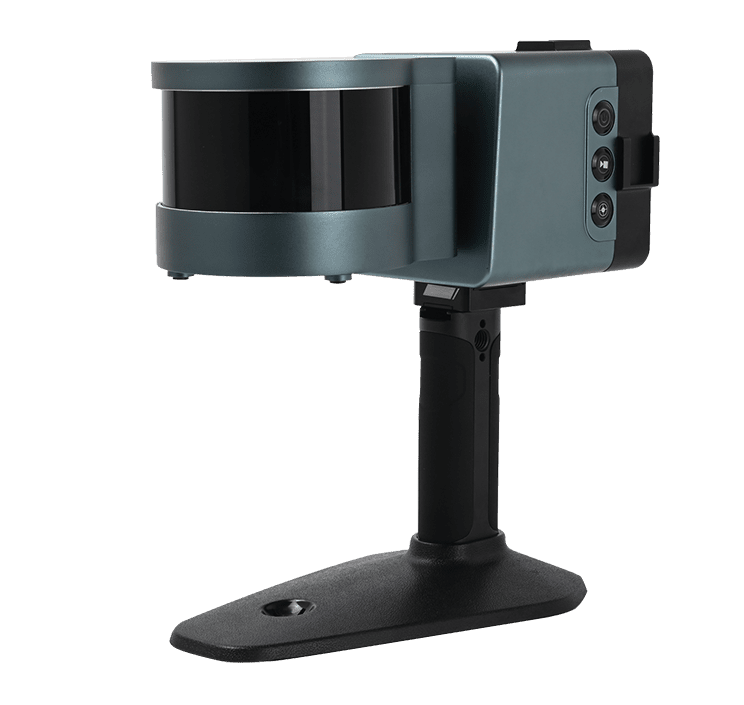
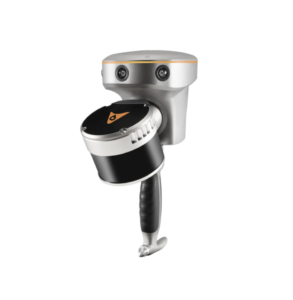
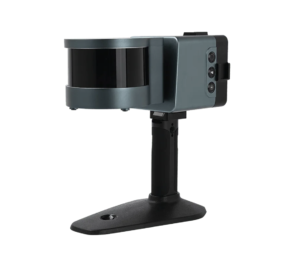
Le RS10, un scanner laser 3D SLAM portable, de CHC Navigation
La cartographie 3D LiDAR utilise des mesures de distance successives pour créer des nuages de points détaillés représentant des bâtiments, des terrains, des infrastructures et d’autres environnements. Associées à des données de positionnement et d’orientation, ces mesures peuvent être transformées en cartes 3D géoréférencées destinées à la topographie, à la documentation des actifs, à la mesure volumétrique et à la navigation autonome.
Détection d’obstacles
Un capteur LiDAR 3D peut détecter des objets situés dans son champ de vision en mesurant leur distance et leur position spatiale par rapport à la plateforme, offrant ainsi aux drones et aux robots une représentation actualisée des dangers à proximité. Les mises à jour rapides du nuage de points permettent de détecter les murs, les arbres, les véhicules, les structures et autres obstacles le long d’un itinéraire planifié ou généré de manière dynamique.
Mesure du terrain et des surfaces
Les scanners LiDAR 3D mesurent la forme, l’altitude et la géométrie des surfaces sans nécessiter de contact physique, ce qui les rend utiles aussi bien pour les mesures aériennes que terrestres. Les systèmes montés sur drone peuvent collecter des données topographiques sur de vastes zones, tandis que les robots terrestres peuvent caractériser les pentes, les marches, les surfaces irrégulières et d’autres éléments influençant la mobilité et la planification d’itinéraires.
Détection d’objets et perception spatiale
Les données de nuages de points fournissent aux systèmes autonomes des informations sur la taille, l’emplacement, la forme et la position relative des objets environnants, ce qui contribue à établir une compréhension tridimensionnelle de l’environnement d’exploitation. Les logiciels de traitement peuvent segmenter ou classer les caractéristiques au sein du nuage de points afin de faciliter la perception, la navigation et l’interaction avec des environnements complexes ou changeants.
Aide à la localisation et à la navigation
Le LiDAR 3D peut faciliter la localisation en comparant des balayages en temps réel à des mesures antérieures ou à une carte existante, ce qui le rend particulièrement utile lorsque le positionnement par le Système mondial de navigation par satellite (GNSS) n’est pas disponible, n’est pas fiable ou n’est pas suffisamment précis. Le capteur LiDAR fournit lui-même des mesures de distance, tandis que des algorithmes de localisation ou de cartographie traitent ces mesures pour estimer la position et les déplacements de la plateforme.
Détection des changements et inspection
Des balayages LiDAR 3D répétés permettent de mettre en évidence les différences géométriques entre des jeux de données collectés à des moments différents, ce qui permet de mesurer et de documenter les changements survenus au niveau des surfaces ou des structures. Parmi les applications, on peut citer la surveillance des structures, l’évaluation des déformations, le suivi de l’avancement des travaux de construction, la mesure des stocks et la détection des changements au niveau du terrain ou des infrastructures.
Principaux types de scanners LiDAR 3D
Les scanners LiDAR 3D utilisent plusieurs méthodes pour diriger ou répartir l’énergie laser dans l’environnement environnant, chaque architecture présentant des caractéristiques différentes en termes de couverture, de complexité mécanique, de densité de mesure, de taille, de consommation d’énergie et d’adéquation aux plateformes sans pilote.
Type
Méthode de balayage
Caractéristiques typiques
Pertinence pour les systèmes sans pilote
LiDAR à rotation mécanique
Rotation physique de l’ensemble optique ou du capteur
Large couverture horizontale et balayage 3D dense
Couramment utilisé lorsque une perception globale de l’environnement est requise
LiDAR 3D à semi-conducteurs
Orientation du faisceau ou éclairage de zone sans rotation
Conception compacte sans grands ensembles rotatifs
Adapté aux plateformes soumises à des contraintes d’espace et de poids
LiDAR à balayage MEMS
Un miroir microélectromécanique oriente le faisceau laser
Orientation compacte du faisceau avec des schémas de balayage configurables
Utile pour les drones, les robots et les systèmes de perception embarqués
LiDAR à flash
Éclaire simultanément une zone et mesure une image de profondeur
Pas de balayage mécanique séquentiel de la scène
Utile pour la perception 3D à courte portée et la capture rapide de la scène
LiDAR multifaisceaux
Utilise plusieurs canaux ou faisceaux laser
Capture simultanément plusieurs mesures de distance
Permet des taux d’acquisition de points plus élevés et une couverture verticale plus étendue
Applications du LiDAR 3D pour les drones et la robotique
Cartographie et levés aériens
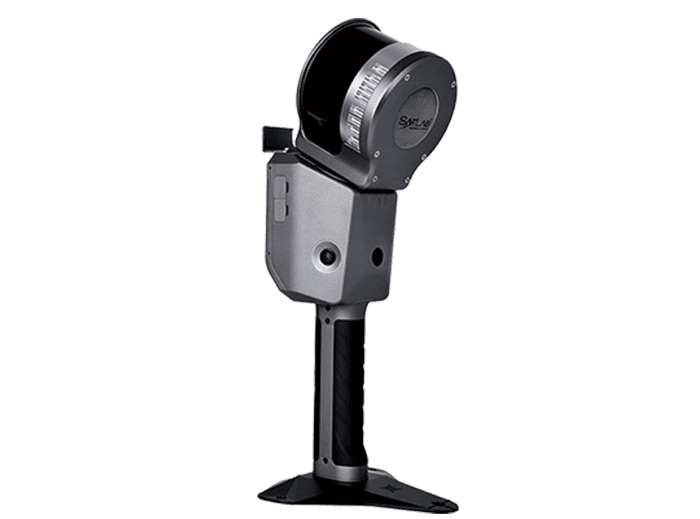
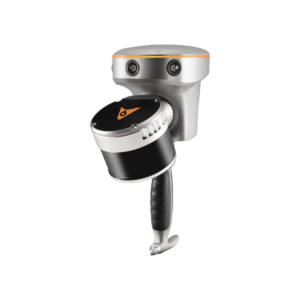
Scanner 3D SLAM portable Cygnus de SatLab Geosolutions
Le LiDAR 3D pour drones permet aux plateformes aériennes de collecter des données altimétriques et de surface sur des terrains, des chantiers de construction, des infrastructures, des zones forestières et d’autres zones à étudier. L’intégration avec les systèmes GNSS et inertiels permet de positionner et d’orienter avec précision les nuages de points pour les processus de cartographie, de mesure et d’analyse géospatiale.
Navigation autonome
Les robots et les drones peuvent utiliser des données LiDAR 3D en temps réel pour estimer l’espace libre, détecter la géométrie environnante et faciliter la planification d’itinéraires lorsqu’ils se déplacent dans un environnement. Les mesures LiDAR peuvent également être combinées avec des capteurs inertiels, des caméras, l’odométrie sur roues ou d’autres sources d’informations de navigation afin d’améliorer la localisation et la perception de l’environnement.
Suivi du relief
Un drone équipé d’un scanner LiDAR 3D peut mesurer la distance par rapport au terrain, aux structures ou à la végétation situées sous et autour de l’appareil, fournissant ainsi des informations utiles pour un vol en fonction du relief. Ces mesures peuvent aider la plateforme à maintenir une distance de sécurité appropriée lorsqu’elle opère au-dessus de surfaces irrégulières, en pente ou changeantes.
Évitement des collisions et des obstacles
Les mesuresLiDAR en temps réel permettent aux systèmes autonomes d’identifier les risques de collision potentiels et d’estimer leur position relative, leur distance et leur forme. Les systèmes de traitement peuvent ensuite utiliser ces informations pour ralentir, s’arrêter, modifier l’itinéraire ou ajuster la trajectoire de vol lorsque des obstacles pénètrent dans des zones de sécurité définies.
Cartographie des corridors et des infrastructures linéaires
Les scanners LiDAR 3D montés sur drones peuvent collecter des données spatiales le long des routes, des voies ferrées, des pipelines, des lignes électriques, des voies navigables et d’autres infrastructures linéaires, offrant ainsi une couverture efficace des itinéraires étendus. L’acquisition à grande échelle, combinée à des données de trajectoire précises, peut faciliter la cartographie des corridors, l’analyse des marges de sécurité, la planification des inspections et le suivi des modifications.
Navigation dans des environnements où la couverture GNSS est dégradée
Dans les espaces intérieurs, les tunnels, les zones urbaines, les forêts et d’autres environnements où le positionnement par satellite est limité, le LiDAR 3D peut fournir des mesures permettant la mise en correspondance des balayages et la localisation et cartographie simultanées (SLAM). Le SLAM n’est pas un type de scanner LiDAR en soi, mais une technique de localisation et de cartographie qui traite des balayages LiDAR successifs afin d’estimer le mouvement de la plateforme tout en construisant ou en mettant à jour une carte de l’environnement.
Comparaison des scanners LiDAR 3D avec d’autres technologies de détection
Le LiDAR 3D est souvent utilisé en complément d’autres technologies de perception et de cartographie plutôt que comme substitut direct à tous les types de capteurs, car chaque méthode de détection fournit des informations différentes et réagit différemment aux conditions environnementales.
Caméras stéréoscopiques : la vision stéréoscopique estime la profondeur à partir d’images capturées sous différents angles tout en fournissant des informations sur la couleur et la texture, tandis que le LiDAR mesure directement la distance et dépend moins de la texture visible de la scène.
Photogrammétrie : la photogrammétrie reconstitue la géométrie 3D à partir d’images qui se chevauchent et est largement utilisée pour la cartographie visuelle détaillée, tandis que le balayage laser LiDAR 3D mesure directement les distances et peut fournir des données géométriques utiles sur des surfaces présentant une texture visuelle limitée.
Radar: le radar permet une détection à longue portée et fonctionne efficacement dans certaines conditions environnementales qui réduisent les performances des capteurs optiques, tandis que le LiDAR 3D fournit généralement des détails spatiaux plus fins pour la cartographie et la géométrie des objets.
Caméras de profondeur : les caméras de profondeur fournissent des informations de distance sur un champ de vision similaire à celui d’une image et sont couramment utilisées pour la robotique à courte portée, tandis que les scanners LiDAR 3D sont disponibles avec des champs de vision plus larges et des portées de fonctionnement plus longues pour les robots mobiles et les plateformes aériennes.
La combinaison du LiDAR avec des caméras, des radars et des capteurs inertiels permet d’obtenir des mesures complémentaires pour la perception, la localisation et la navigation autonomes.
Évolutions récentes du LiDAR 3D pour les drones et la robotique
Les développements dans le domaine du LiDAR 3D se concentrent de plus en plus sur la réduction de la taille des capteurs, l’amélioration de l’intégration et une meilleure exploitation des données de distance grâce au traitement embarqué et à la fusion multicapteurs.
Architectures à semi-conducteurs : des architectures non rotatives plus compactes sont en cours de développement pour les drones et les plateformes robotiques, où la taille, le poids, la complexité mécanique et l’espace d’intégration sont limités.
Systèmes LiDAR et inertiels intégrés : la combinaison de capteurs LiDAR 3D avec des unités de mesure inertielle (IMU) permet de simplifier la compensation de mouvement, l’estimation de trajectoire, la cartographie et les flux de travail SLAM basés sur le LiDAR.
Traitement de la perception embarqué : l’augmentation de la puissance de traitement permet de filtrer, classer, cartographier et interpréter les nuages de points directement sur le drone ou le robot, pour une prise de décision autonome plus rapide.
Autonomie multicapteurs : le LiDAR est de plus en plus souvent intégré à des caméras, des radars, des systèmes GNSS et des capteurs de navigation inertielle afin de fournir des données complémentaires sur l’environnement et le positionnement dans un éventail plus large de conditions d’exploitation.
Ces avancées font évoluer le LiDAR 3D, qui passe de charges utiles dédiées à la cartographie à des systèmes de perception de plus en plus intégrés destinés aux drones et à la robotique autonomes.