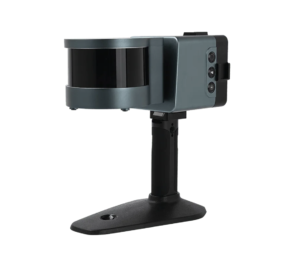
Os scanners LiDAR 3D são sistemas de deteção baseados em laser que medem as superfícies circundantes para gerar nuvens de pontos tridimensionais para drones, UGVs, robôs móveis e outras plataformas autónomas. Estes sistemas permitem o mapeamento 3D, a deteção de obstáculos, a medição do terreno, a localização, a navegação, a inspeção e a perceção espacial.
Esta categoria apresenta fabricantes de scanners LiDAR 3D que apoiam a topografia, a inspeção de infraestruturas, a monitorização ambiental e as operações autónomas.
Se você projeta, constrói ou fornece Scanners LiDAR 3D, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo sobre Scanners LiDAR 3D para Drones e Robótica
Visão geral por
William Mackenzie
Atualizado:
Introdução aos scanners LiDAR 3D para drones e robótica
Os scanners LiDAR 3D utilizam energia laser para medir distâncias até às superfícies circundantes e gerar representações tridimensionais de um ambiente. Montados em drones, veículos terrestres não tripulados (UGVs), robôs móveis e outras plataformas autónomas, estes sensores podem capturar dados espaciais densos para fins de mapeamento, navegação, levantamento topográfico, inspeção e perceção ambiental.
Um scanner LiDAR 3D típico combina uma fonte de laser, ótica de orientação do feixe ou de iluminação, um recetor fotodetetor, eletrónica de temporização e processamento integrado para determinar a distância até às superfícies circundantes a partir dos sinais de laser refletidos. Um grande número de medições recolhidas em campos de visão horizontais e verticais é combinado numa nuvem de pontos 3D que representa o terreno, as estruturas, a vegetação, os obstáculos e outros objetos, sendo os dados resultantes processados quer a bordo para autonomia em tempo real, quer posteriormente para mapeamento e análise.
Funções principais dos scanners LiDAR 3D
Mapeamento 3D
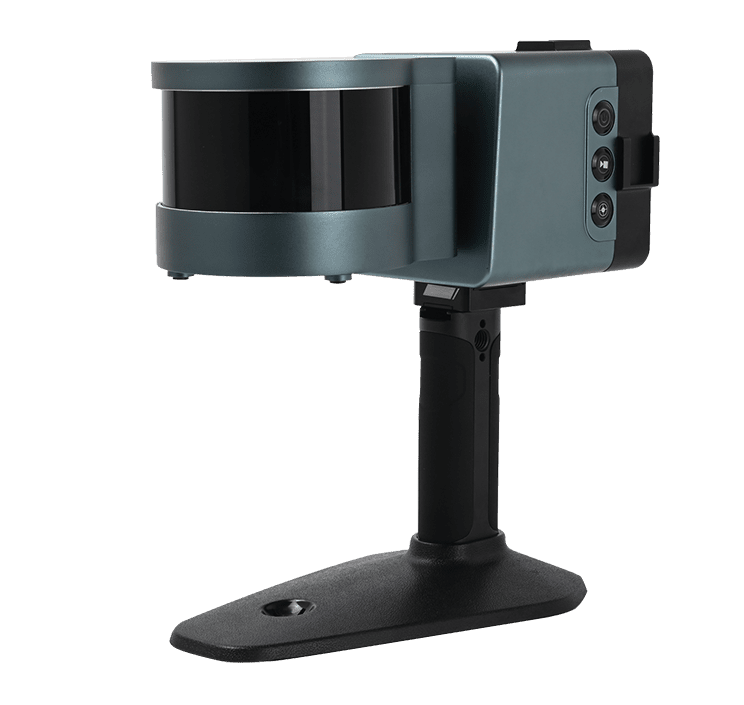
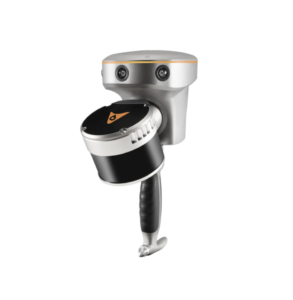
RS10, um scanner a laser 3D SLAM portátil, da CHC Navigation
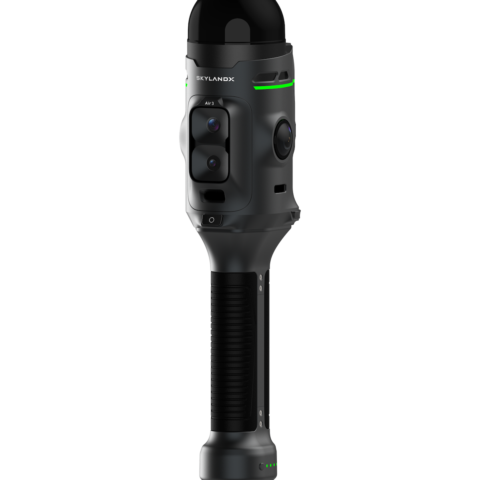
O mapeamento 3D LiDAR utiliza medições sucessivas de distância para criar nuvens de pontos detalhadas de edifícios, terreno, infraestruturas e outros ambientes. Quando combinadas com dados de posicionamento e orientação, estas medições podem ser transformadas em mapas 3D georreferenciados para levantamentos topográficos, documentação de ativos, medição volumétrica e navegação autónoma.
Detecção de obstáculos
Um sensor LiDAR 3D consegue detetar objetos dentro do seu campo de visão, medindo a sua distância e posição espacial em relação à plataforma, proporcionando aos drones e robôs uma representação atualizada dos perigos nas proximidades. As atualizações rápidas da nuvem de pontos podem apoiar a deteção de paredes, árvores, veículos, estruturas e outros obstáculos ao longo de um percurso planeado ou gerado dinamicamente.
Medição do terreno e da superfície
Os scanners LiDAR 3D medem a forma, a elevação e a geometria das superfícies sem necessidade de contacto físico, tornando-os úteis tanto para medições aéreas como terrestres. Os sistemas montados em drones podem recolher dados do terreno em áreas mais vastas, enquanto os robôs terrestres podem caracterizar inclinações, degraus, superfícies irregulares e outras características que influenciam a mobilidade e o planeamento de percursos.
Detecção de objetos e perceção espacial
Os dados de nuvem de pontos fornecem aos sistemas autónomos informações sobre o tamanho, a localização, a forma e a posição relativa dos objetos circundantes, ajudando a construir uma compreensão tridimensional do ambiente operacional. O software de processamento pode segmentar ou classificar características dentro da nuvem de pontos para apoiar a perceção, a navegação e a interação com ambientes complexos ou em constante mudança.
Apoio à localização e navegação
O LiDAR 3D pode apoiar a localização através da comparação de varreduras em tempo real com medições anteriores ou com um mapa existente, tornando-o particularmente útil em situações em que o posicionamento por meio do Sistema Global de Navegação por Satélite (GNSS) não está disponível, não é fiável ou não é suficientemente preciso. O próprio sensor LiDAR fornece medições de distância, enquanto os algoritmos de localização ou mapeamento processam essas medições para estimar a posição e o movimento da plataforma.
Detecção de Alterações e Inspeção
A realização repetida de digitalizações 3D com LiDAR pode revelar diferenças geométricas entre conjuntos de dados recolhidos em momentos diferentes, permitindo que as alterações nas superfícies ou estruturas sejam medidas e documentadas. As aplicações incluem a monitorização estrutural, a avaliação de deformações, o acompanhamento do progresso da construção, a medição de pilhas de material e a deteção de alterações no terreno ou nas infraestruturas.
Principais tipos de scanners LiDAR 3D
Os scanners LiDAR 3D utilizam vários métodos para direcionar ou distribuir a energia laser pelo ambiente circundante, sendo que cada arquitetura oferece características diferentes em termos de cobertura, complexidade mecânica, densidade de medição, dimensão, consumo de energia e adequação a plataformas não tripuladas.
Tipo
Método de digitalização
Características típicas
Relevância para sistemas não tripulados
LiDAR mecânico rotativo
Rotação física do conjunto ótico ou do sensor
Ampla cobertura horizontal e digitalização 3D densa
Comum em situações em que é necessária uma ampla perceção do ambiente
LiDAR 3D de estado sólido
Orientação do feixe ou iluminação de área sem rotação
Construção compacta sem grandes conjuntos rotativos
Adequado para plataformas com restrições de espaço e peso
LiDAR de varredura MEMS
Um espelho microeletromecânico orienta o feixe de laser
Orientação compacta do feixe com padrões de varredura configuráveis
Útil para drones, robôs e sistemas de perceção incorporados
LiDAR Flash
Ilumina uma área simultaneamente e mede uma imagem de profundidade
Sem varredura mecânica sequencial ao longo da cena
Útil para perceção 3D de curto alcance e captura rápida da cena
LiDAR multifeixe
Utiliza múltiplos canais ou feixes de laser
Captura simultaneamente várias medições de distância
Suporta taxas de aquisição de pontos mais elevadas e uma cobertura vertical mais ampla
Aplicações do LiDAR 3D em drones e robótica
Cartografia aérea e levantamentos topográficos
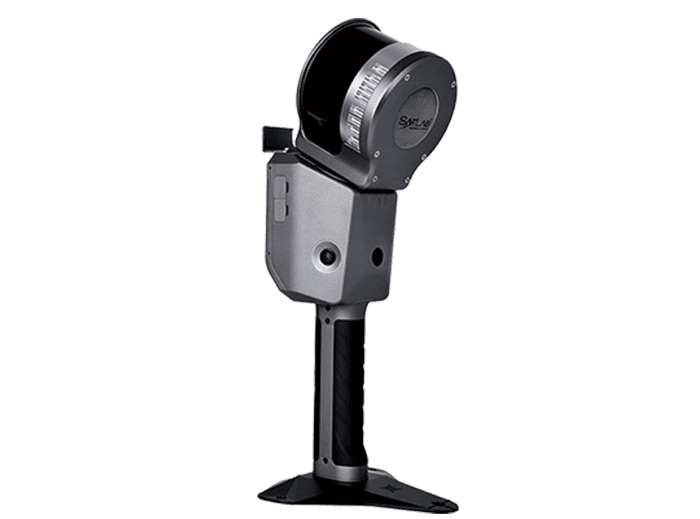
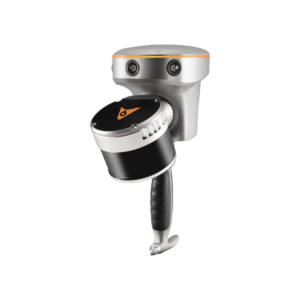
Scanner 3D SLAM portátil Cygnus da SatLab Geosolutions
O LiDAR 3D para drones permite que as plataformas aéreas recolham dados de elevação e de superfície em terrenos, estaleiros de construção, infraestruturas, silvicultura e outras áreas de levantamento. A integração com o GNSS e com sistemas inerciais permite que as nuvens de pontos sejam posicionadas e orientadas com precisão para fluxos de trabalho de mapeamento, medição e análise geoespacial.
Navegação autónoma
Os robôs e os drones podem utilizar dados LiDAR 3D em tempo real para estimar o espaço livre, detetar a geometria circundante e apoiar o planeamento de percursos à medida que se deslocam num ambiente. As medições LiDAR também podem ser combinadas com sensores inerciais, câmaras, odometria de rodas ou outros dados de navegação para melhorar a localização e a perceção do ambiente.
Acompanhamento do terreno
Um drone equipado com um scanner LiDAR 3D pode medir a distância até ao terreno, estruturas ou vegetação por baixo e à volta da aeronave, fornecendo informações que podem apoiar o voo em relação ao terreno. Estas medições podem ajudar a plataforma a manter uma distância de segurança adequada enquanto opera sobre superfícies irregulares, inclinadas ou variáveis.
Prevenção de colisões e obstáculos
As mediçõesLiDAR em tempo real permitem que os sistemas autónomos identifiquem potenciais riscos de colisão e estimem a sua posição relativa, distância e forma. Os sistemas de processamento podem, então, utilizar esta informação para abrandar, parar, redirecionar ou alterar uma trajetória de voo à medida que os obstáculos entram em zonas de segurança definidas.
Mapeamento de corredores e infraestruturas lineares
Os scanners LiDAR 3D montados em drones podem recolher dados espaciais ao longo de estradas, vias férreas, condutas, linhas elétricas, vias navegáveis e outras infraestruturas lineares, proporcionando uma cobertura eficiente de percursos extensos. A aquisição de dados em áreas extensas, combinada com dados precisos sobre a trajetória, pode apoiar o mapeamento de corredores, a análise de espaço livre, o planeamento de inspeções e a monitorização de alterações.
Navegação em ambientes com sinal GNSS enfraquecido
Em espaços interiores, túneis, áreas urbanas, florestas e outros ambientes onde o posicionamento por satélite é limitado, o LiDAR 3D pode fornecer medições para a correspondência de digitalizações e para a Localização e Mapeamento Simultâneos (SLAM). O SLAM não é, por si só, um tipo de scanner LiDAR, mas sim uma técnica de localização e mapeamento que processa digitalizações LiDAR sucessivas para estimar o movimento da plataforma, ao mesmo tempo que constrói ou atualiza um mapa do ambiente.
Scanners LiDAR 3D em comparação com outras tecnologias de deteção
O LiDAR 3D é frequentemente utilizado em conjunto com outras tecnologias de perceção e mapeamento, em vez de servir como substituto direto de todos os tipos de sensores, uma vez que cada método de deteção fornece informações diferentes e responde de forma distinta às condições ambientais.
Câmaras estéreo: A visão estéreo estima a profundidade a partir de imagens captadas de diferentes pontos de vista, fornecendo simultaneamente informações sobre cor e textura, enquanto o LiDAR mede diretamente a distância e é menos dependente da textura visível da cena.
Fotogrametria: A fotogrametria reconstrói a geometria 3D a partir de imagens sobrepostas e é amplamente utilizada para o mapeamento visual detalhado, enquanto a digitalização a laser 3D LiDAR mede diretamente as distâncias e pode fornecer dados geométricos úteis em superfícies com textura visual limitada.
Radar: O radar permite a deteção de longo alcance e funciona eficazmente em algumas condições ambientais que reduzem o desempenho dos sensores óticos, enquanto o LiDAR 3D geralmente fornece detalhes espaciais mais precisos para o mapeamento e a geometria dos objetos.
Câmaras de profundidade: As câmaras de profundidade produzem informações de alcance num campo de visão semelhante ao de uma imagem e são habitualmente utilizadas na robótica de curto alcance, enquanto os scanners LiDAR 3D estão disponíveis com campos de visão mais amplos e alcances operacionais mais longos para robôs móveis e plataformas aéreas.
A combinação do LiDAR com câmaras, radar e sensores inerciais pode proporcionar medições complementares para a perceção, localização e navegação autónomas.
Desenvolvimentos emergentes no LiDAR 3D para drones e robótica
Os desenvolvimentos no LiDAR 3D estão cada vez mais centrados na redução do tamanho dos sensores, na melhoria da integração e na melhor utilização dos dados de alcance através do processamento a bordo e da fusão multissensor.
Arquiteturas de estado sólido: Estão a ser desenvolvidas arquiteturas não rotativas mais compactas para drones e plataformas robóticas, onde o tamanho, o peso, a complexidade mecânica e o espaço de integração são limitados.
LiDAR integrado e sistemas inerciais: a combinação de sensores LiDAR 3D com Unidades de Medição Inercial (IMUs) pode simplificar a compensação de movimento, a estimativa de trajetória, o mapeamento e os fluxos de trabalho SLAM baseados em LiDAR.
Processamento de perceção a bordo: O aumento da capacidade de processamento permite que as nuvens de pontos sejam filtradas, classificadas, mapeadas e interpretadas diretamente no drone ou no robô, para uma tomada de decisão autónoma mais rápida.
Autonomia multissensor: O LiDAR está cada vez mais integrado com câmaras, radares, GNSS e sensores de navegação inercial para fornecer dados ambientais e de posicionamento complementares numa gama mais ampla de condições operacionais.
Estes desenvolvimentos estão a alargar a aplicação do LiDAR 3D, passando de cargas úteis dedicadas ao mapeamento para sistemas de perceção cada vez mais integrados destinados a drones autónomos e robótica.