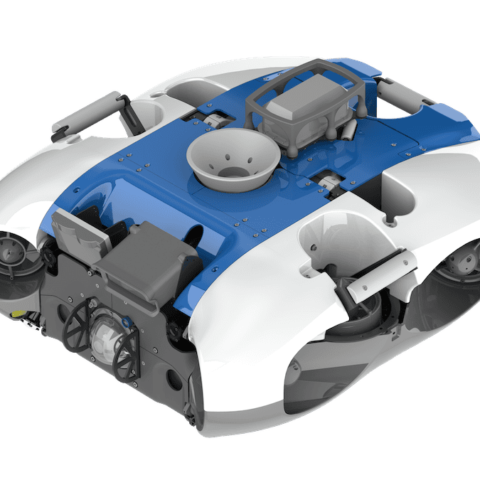
Unterwasser-Inspektionsdrohnen sind ferngesteuerte oder autonome Roboterfahrzeuge, die zur Untersuchung von unter Wasser liegenden Bauwerken, Schiffen und Unterwasserinfrastrukturen eingesetzt werden. Diese Systeme sind als kompakte ferngesteuerte Unterwasserfahrzeuge (ROVs), industrielle Unterwasserdrohnen, autonome Unterwasserfahrzeuge (AUVs) und an der Oberfläche haftende Crawler erhältlich und unterstützen die Untersuchung von Schiffsrümpfen, die Inspektion von Offshore-Infrastruktur, die Überwachung von Pipelines, die Aquakultur sowie die Meeresforschung.
Auf dieser Seite werden Anbieter von Unterwasser-Inspektionsdrohnen vorgestellt, deren Systeme Unterwasserkameras, Beleuchtung, Bildgebungssonar sowie optionale Sensoren für die zerstörungsfreie Prüfung (NDT) unterstützen.
Innovative hochauflösende Unterwasserbildgebung und Energietechnologien für kommerzielle, wissenschaftliche und militärische Unterwasservermessungsmissionen
Wenn Sie entwerfen, bauen oder liefern Unterwasser-Inspektionsdrohnen, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Überblick über Unterwasser-Inspektionsdrohnen für den Einsatz in der Unterwasser- und Offshore-Technik
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Unterwasser-Inspektionsdrohnen
Unterwasser-Inspektionsdrohnen sind ferngesteuerte oder autonome Roboterfahrzeuge, die zur Inspektion von unter Wasser befindlichen Bauwerken, Schiffen und Unterwasserinfrastrukturen eingesetzt werden. Ausgestattet mit Unterwasserkameras, Beleuchtung, Sonar und speziellen Sensoren erfassen diese Systeme Bild- und Messdaten in Unterwasserumgebungen, in denen ein direkter Zugang durch Menschen schwierig, gefährlich oder unpraktisch sein kann.
Die verfügbaren Konfigurationen reichen von kompakten, tragbaren Unterwasserdrohnen für Inspektionen in flachen Gewässern bis hin zu industriellen Unterwasserdrohensystemen, die für anspruchsvolle Offshore- und Tiefsee-Einsätze konzipiert sind. Die meisten frei schwimmenden Plattformen nutzen elektrische Triebwerke für Antrieb und Manövrierung, unterstützt durch Auftriebssysteme, bordseitige Steuerungen, Navigationssensoren sowie eine Stromversorgung über Batterien oder eine Verbindung zur Oberfläche. Unterwasserdrohnen werden typischerweise von Inspektionsdiensten für Schiffsrumpfuntersuchungen, Rohrleitungsinspektionen, die Überwachung von Offshore-Energieinfrastrukturen, die Aquakultur und die Unterwasserforschung eingesetzt.
Kernanwendungen von Unterwasser-Inspektionsdrohnen
Offshore-Energie und Unterwasserinfrastruktur
Unterwasser-Inspektionsdrohnen werden zur Untersuchung von Offshore-Öl- und Gasinfrastruktur, Windkraftanlagenfundamenten, Unterwasserpipelines, Kabeln, Steigleitungen und Verankerungssystemen eingesetzt. Inspektionskameras dokumentieren Korrosion, Bewuchs, mechanische Schäden sowie den Zustand der unter Wasser liegenden Komponenten. Industrielle Unterwasserdrohnen können zudem Bildsonar, Ultraschall-Dickenmessgeräte und Sensoren zur Messung des kathodischen Korrosionsschutzes für detailliertere Bewertungen integrieren. Diese Funktionen unterstützen die vorbeugende Instandhaltung und das Asset-Integrity-Management und reduzieren gleichzeitig die Notwendigkeit von Taucher-Einsätzen bei Routineinspektionen.
Seeschiffe und Unterwasserinspektionen als Alternative zum Trockendock (UWILD)
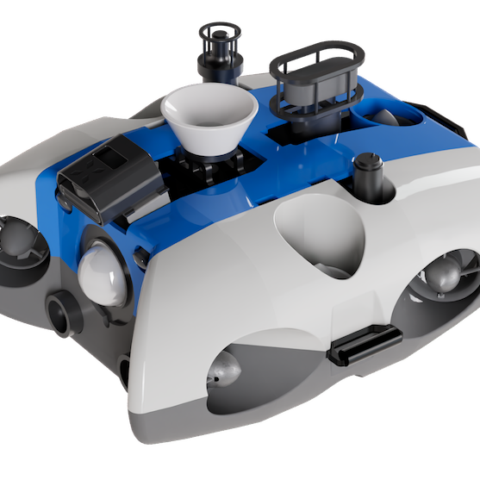
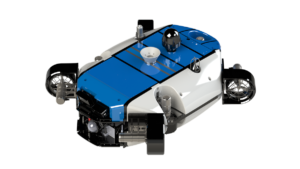
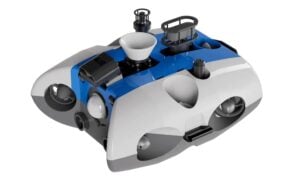
A.IKANBILIS Unterwasser-Inspektionsdrohne von BeeX.
Unterwasser-Drohneninspektionen ermöglichen es Betreibern, Schiffsrümpfe, Propeller, Ruder, Seekästen und andere unter Wasser liegende Schiffskomponenten zu untersuchen. Ferngesteuerte Inspektionsdrohnen, die mit hochauflösenden Kameras und Beleuchtung ausgestattet sind, können visuelle Nachweise für die Wartungsplanung und für Unterwasserinspektionen als Ersatz für Trockendockarbeiten (UWILD) erfassen, sofern dies von der zuständigen Klassifikationsgesellschaft akzeptiert wird. Ausgewählte Systeme können zudem Ultraschall-Dickenmessgeräte oder andere Instrumente zur zerstörungsfreien Prüfung (NDT) mitführen, vorbehaltlich der geltenden Vermessungsverfahren, Inspektionsbedingungen und Genehmigungsanforderungen.
“„Als weltweit kleinste autonome Inspektionsdrohne, die Vermessung, Inspektion und Georeferenzierung in einem einzigen Einsatz durchführen kann, macht A.IKANBILIS USBL-Systeme und umfangreiche Start- und Bergungsinfrastrukturen überflüssig und gewährleistet gleichzeitig hohe Standards bei der Datenerfassung.“ – BeeX
Häfen, Hafenanlagen und zivile Küsteninfrastruktur
Kommerzielle Unterwasserdrohnen werden zur Inspektion von Kaimauern, Pfählen, Brückenpfeilern, Wellenbrechern und anderer unter Wasser liegender Infrastruktur eingesetzt. Kameras und Bildsonar helfen den Bedienern dabei, bauliche Schäden, Unterspülungen, Korrosion, Ablagerungen und Aufprallschäden zu erkennen. Eine tragbare Unterwasserdrohne kann von einem Kai, einem kleinen Wasserfahrzeug oder einem anderen geeigneten Zugangspunkt aus eingesetzt werden, wodurch sich der Aufwand an Ausrüstung und Vorbereitung für routinemäßige Sichtprüfungen verringert.
Dämme, Stauseen und Wasserkraftanlagen
Unterwasser-Inspektionsdrohnen unterstützen die Inspektion von Staumauern, Einlaufbauwerken, Überläufen, Schleusentoren, Rechen und unter Wasser liegenden Wasserkraftanlagen. Die Fernsteuerung ermöglicht es dem Inspektionspersonal, schwer zugängliche Bereiche zu untersuchen, während es sich außerhalb des Wassers aufhält. Bildgebendes Sonar kann die Navigation und die bauliche Begutachtung in trüben Stauseen unterstützen, während Kamerasysteme sichtbare Mängel, Sedimentablagerungen und Hindernisse dokumentieren. Bei der Inspektionsplanung müssen Strömungen, Zugangsbeschränkungen und Soggefahren in der Nähe von in Betrieb befindlichen Einläufen berücksichtigt werden.
Industrielle Wasserspeicher und beengte Räume
Kleine Unterwasserdrohnen können Wasserspeichertanks, Kühlwassersysteme, überflutete Kammern und industrielle Stauseen inspizieren. Kompakte Bauweisen und Schutzvorrichtungen an den Triebwerken helfen den Bedienern, um interne Stützen, Rohrleitungen und andere Hindernisse herum zu manövrieren. Unterwasser-Videodrohnen können Oberflächenzustände, Sedimentablagerungen, Korrosion und sichtbare Schäden aufzeichnen, ohne dass eine vollständige Entleerung erforderlich ist, sofern die Betriebsbedingungen dies zulassen. Einsätze in beengten Räumen erfordern besondere Aufmerksamkeit hinsichtlich der Zugangsmaße, des Kabelführungsmanagements und der Bergung des Fahrzeugs.
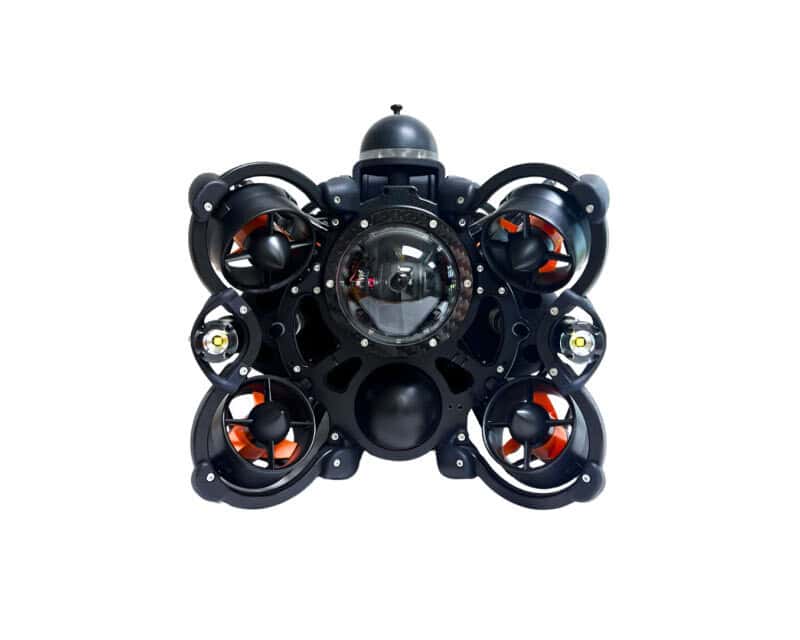
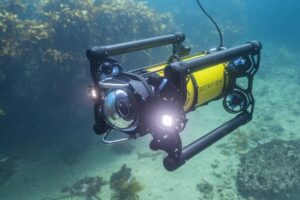
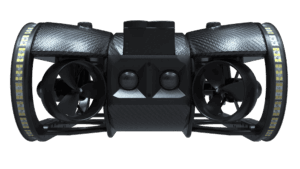
Professionelle Unterwasserdrohne „SPECTRA ROV“ von Deep Trekker.
Aquakultur und Meereslandwirtschaft
Unterwasser-Inspektionsdrohnen werden zur Untersuchung von Netzen, Käfigen, Verankerungen, Fütterungsanlagen und untergetauchten Aquakultur-Infrastrukturen in Fischzuchtbetrieben eingesetzt. Unterwasserkameras helfen dabei, Netzschäden, Biofouling, lose Verbindungen und potenzielle Fluchtstellen zu identifizieren. Die Bediener können zudem das Verhalten der Fische beobachten und die Ausrüstung unter schwimmenden Anlagen inspizieren. Routinemäßige Drohneninspektionen unterstützen die Wartungsplanung und reduzieren gleichzeitig die Notwendigkeit häufiger Tauchereinsätze.
Umweltvermessung und Meeresforschung
Unterwasser-Vermessungsdrohnen unterstützen die Beobachtung von Lebensräumen, benthische Erhebungen, ökologische Überwachung sowie Umweltgutachten unter Wasser. Kameras dokumentieren Meeresorganismen und den Zustand des Meeresbodens, während optionale Sensoren Parameter wie Wassertemperatur, Salzgehalt, gelösten Sauerstoff und Trübung messen. Unterwasser-Forschungsdrohnen können zudem Sonar, Ortungsgeräte oder spezialisierte Bildgebungssysteme für wiederholbare Vermessungsmissionen integrieren. Diese Plattformen ermöglichen Forschern den Zugang zu flachen, beengten und tieferen Unterwasserumgebungen, ohne dass eine direkte Beobachtung durch Menschen erforderlich ist.
Wichtige Typen von Unterwasser-Inspektionsdrohnen
Unterwasser-Drohnensysteme sind in verschiedenen Konfigurationen erhältlich, die sich hinsichtlich Fahrzeugsteuerung, Mobilität, Stromversorgung und Inspektionsfähigkeiten unterscheiden. Einige Klassifizierungen überschneiden sich, da kompakte Plattformen, Plattformen der Beobachtungsklasse und der Arbeitsklasse alle unbemannte Unterwasserfahrzeuge (UUVs) nutzen können, wie beispielsweise kabelgebundene ferngesteuerte Unterwasserfahrzeuge (ROVs). Autonome Unterwasserfahrzeuge (AUVs) hingegen stützen sich auf bordeigene Navigations- und Steuerungssysteme, um programmierte Missionen ohne fortlaufende Befehle des Bedieners auszuführen.
Typ der Unterwasserdrohne
Betriebskonfiguration
Typische Anwendungsbereiche
Kabelgebundene Unterwasser-Inspektionsdrohnen
Ferngesteuerte Fahrzeuge, die über ein Kommunikationskabel mit einer Oberflächenstation verbunden sind, mit Stromversorgung an Bord oder von der Oberfläche sowie Echtzeit-Rückmeldung an den Bediener.
Rumpfinspektion, Zustandsbewertung, Infrastrukturüberwachung und Inspektionen in beengten Räumen.
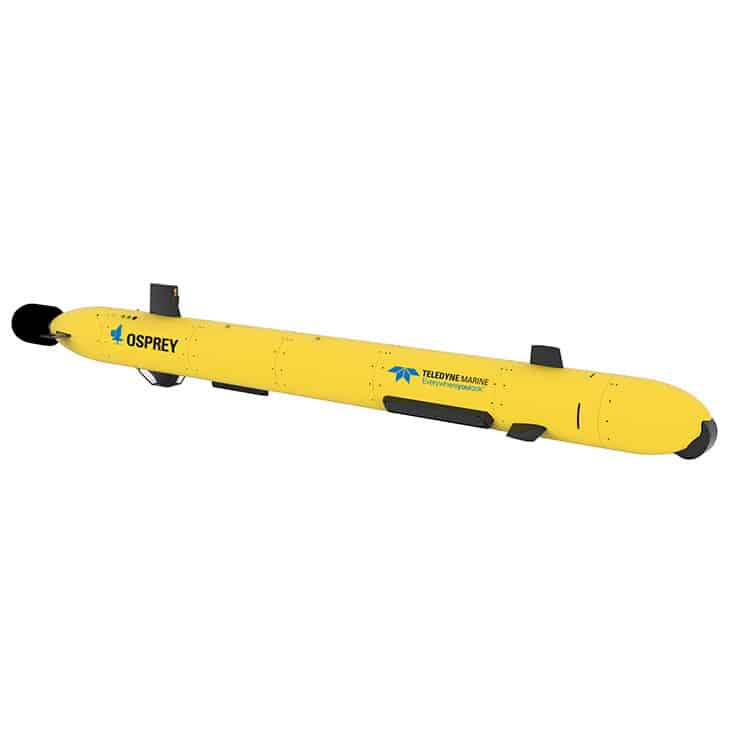
Unverkabelte und autonome Unterwasser-Inspektionsdrohnen
Batteriebetriebene Fahrzeuge, die ohne physisches Verbindungskabel operieren und über integrierte Steuerungs- und Navigationssensoren verfügen. Autonome Konfigurationen können programmierte Missionen ausführen, wobei die Unterwasserkommunikation jedoch eingeschränkt sein kann.
Autonome Unterwasservermessungen, Rohrleitungsinspektionen, Umweltüberwachung und wiederholbare Inspektionsmissionen.
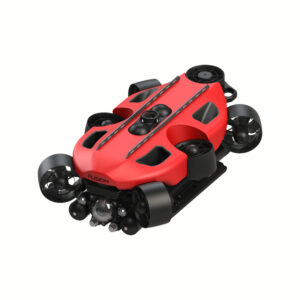
Kleine, leichte, kabelgebundene Fahrzeuge, die für den schnellen Einsatz und Manöver im Nahbereich konzipiert sind.
Tanks, Aquakulturanlagen, Schiffsinspektionen und Infrastrukturvermessungen in flachen Gewässern.
Unterwasserdrohnen der Beobachtungsklasse
Kamerazentrierte ROVs, die in erster Linie für die visuelle Inspektion konzipiert sind und optional mit zusätzlichen Sensoren ausgestattet werden können.
Routinemäßige visuelle Vermessungen, Meeresforschung, Strukturbeobachtung und Zustandsüberwachung von Anlagen.
Inspektions-ROVs der Arbeitsklasse
Größere, leistungsstarke, kabelgebundene Fahrzeuge mit erheblicher Nutzlastkapazität, die häufig mithilfe spezieller Start- und Bergungssysteme eingesetzt werden.
Inspektion von Tiefsee-Infrastruktur, komplexe Offshore-Einsätze sowie Inspektionsaufgaben, die spezielle Werkzeuge oder Eingriffe erfordern.
Hybride ROV/AUV-Inspektionsplattformen
Fahrzeuge, die ferngesteuerten Betrieb mit autonomer Navigation oder Missionsfähigkeiten kombinieren, wobei einige Konfigurationen sowohl den kabelgebundenen als auch den kabellosen Modus unterstützen.
Inspektion von Offshore-Konstruktionen, gezielte Eingriffe und programmierte Inspektionsrouten.
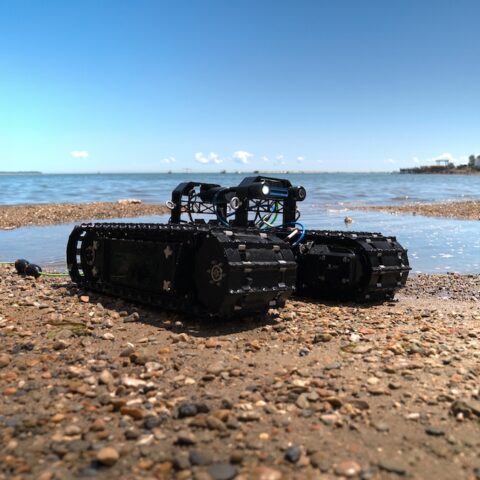
Unterwasser-Crawler und an Oberflächen haftende Inspektionsroboter
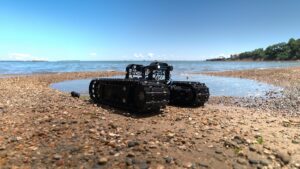
Ketten-, Rad-, Magnet- oder Saugsysteme, die sich entlang untergetauchter Oberflächen fortbewegen, anstatt sich hauptsächlich auf einen frei schwimmenden Antrieb zu stützen.
Prüfung der Rumpfwandstärke, Tankinspektion, Begutachtung von Rohrleitungen und strukturelle Messungen im Nahbereich.
Sensoren und Nutzlasten für Unterwasser-Inspektionsdrohnen
Unterwasser-Inspektionsdrohnen können neben ihren primären Kamera- und Beleuchtungssystemen auch Sensoren für Navigation, Umgebungsüberwachung und spezielle Messungen integrieren. Bordprozessoren nutzen die Sensormesswerte in Verbindung mit Bedienerbefehlen oder autonomen Steuerungsalgorithmen, um die Stabilisierung und Navigation des Fahrzeugs zu unterstützen. Die Auswahl der Nutzlasten hängt von den Inspektionszielen, der Fahrzeugkapazität und den Umgebungsbedingungen ab.
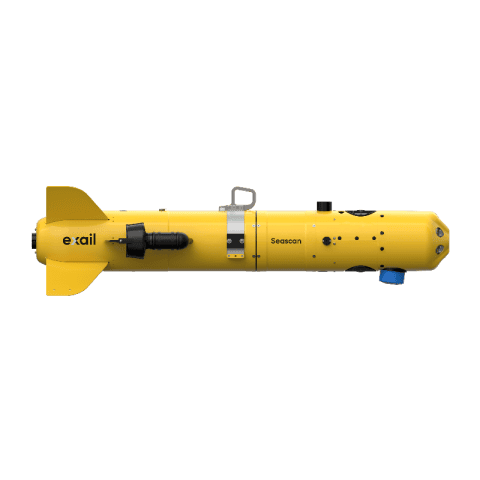
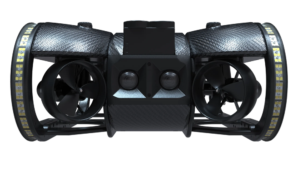
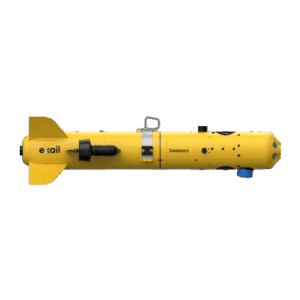
Unterwasser-Inspektionsdrohnenplattform von Exail, die Seascan Mk2.
Tiefen- und Drucksensoren: Messen den hydrostatischen Druck, um die Betriebstiefe abzuschätzen, und unterstützen so die Tiefenregelung, die Navigation sowie die Referenzierung von Inspektionsdaten.
Trägheitsmesseinheiten (IMUs) und Kompasse: Verwenden Beschleunigungsmesser, Gyroskope und Kurssensoren zur Messung von Bewegung und Ausrichtung und unterstützen so die Schätzung der Fahrzeuglage, die Stabilisierung sowie die Navigation.
Doppler-Geschwindigkeitsmesser (DVLs): Ermitteln anhand akustischer Messungen die Geschwindigkeit des Fahrzeugs relativ zum Meeresboden oder zum umgebenden Wasser und unterstützen so die Navigation und Positionsbestimmung, wenn keine Satellitenortung verfügbar ist.
Wassertemperatur- und Umweltsensoren: Messen Parameter wie Temperatur, Leitfähigkeit, Salzgehalt, Trübung und gelösten Sauerstoff zur Umweltüberwachung und im Rahmen von Inspektionen.
Sensoren zur Messung des kathodischen Korrosionsschutzes: Messen elektrische Potentiale im Zusammenhang mit Korrosionsschutzsystemen an untergetauchten metallischen Strukturen und unterstützen so die Begutachtung von Offshore-Anlagen, Pipelines und Schiffsrümpfen.
Sensoren für die zerstörungsfreie Prüfung (NDT): Dazu gehören Ultraschall-Dickenmessgeräte und andere Spezialinstrumente, die zur Beurteilung des Materialzustands eingesetzt werden, ohne die geprüfte Struktur zu beschädigen. Einige Messungen erfordern eine kontrollierte Sensorpositionierung oder direkten Oberflächenkontakt.
Zu den zusätzlichen Nutzlasten können Bildsonare für die Navigation und Inspektion bei schlechter Sicht, Laser-Entfernungsmesser für Maßbestimmungen, Manipulatoren sowie hochauflösende Unterwasserfotografieausrüstung gehören. Bei der Sensorintegration müssen die verfügbare elektrische Leistung, die Befestigungsvorrichtungen, die Kommunikationsschnittstellen und die Nutzlastkapazität des Fahrzeugs berücksichtigt werden.
Neueste Entwicklungen bei Unterwasser-Inspektionsdrohnen
Entwicklungen in der Unterwasserrobotik verbessern die Automatisierung von Inspektionen, die Navigation, die Datenverarbeitung sowie die Fähigkeit, wiederholbare Unterwasservermessungen durchzuführen. Fortschritte in den Bereichen Bordcomputertechnik, Sensorik und Fahrzeugsteuerung ermöglichen immer leistungsfähigere Unterwasserinspektionssysteme.
Zunehmende Autonomie: Automatisierte Navigation, Routenverfolgung, Hindernisvermeidung und wiederholbare Inspektionsmissionen verringern in geeigneten Betriebsumgebungen den Bedarf an kontinuierlicher manueller Steuerung.
Künstliche Intelligenz (KI)-gestützte Fehlererkennung: Computervision und maschinelles Lernen können Inspektionsbilder und -videos auf Anzeichen von Korrosion, Rissen, Bewuchs und anderen strukturellen Anomalien analysieren und so die anschließende Überprüfung durch den Menschen unterstützen.
Simultane Lokalisierung und Kartierung (SLAM) unter Wasser: SLAM-Verfahren nutzen visuelle, akustische oder trägheitsgestützte Messungen, um die Position des Fahrzeugs zu schätzen und Karten in Umgebungen zu erstellen, in denen keine Signale des Globalen Navigationssatellitensystems (GNSS) verfügbar sind.
Stationäre Unterwasser-Inspektionssysteme: Eine Unterwasser-Infrastruktur für Andockvorgänge, Aufladung und Kommunikation ermöglicht es kompatiblen Roboterfahrzeugen, über längere Zeiträume im Einsatz zu bleiben und wiederkehrende Inspektionen durchzuführen, ohne nach jedem Einsatz geborgen werden zu müssen.
Diese Technologien ermöglichen stärker automatisierte und datenreiche Unterwasserinspektionsvorgänge, insbesondere für Offshore-Infrastrukturen, die Überwachung industrieller Anlagen und lang andauernde Unterwassereinsätze.