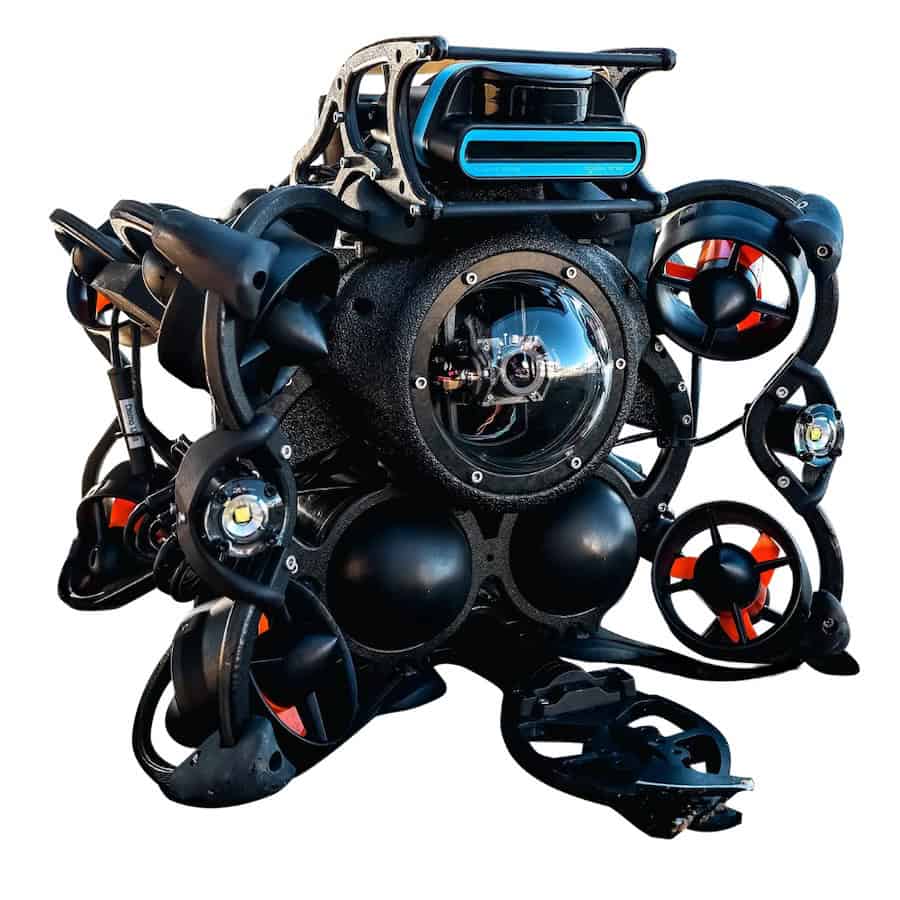
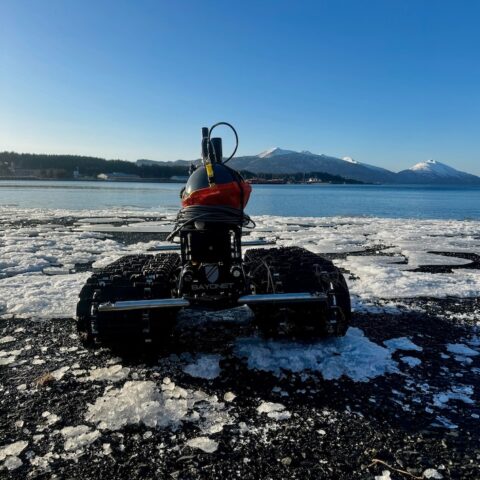
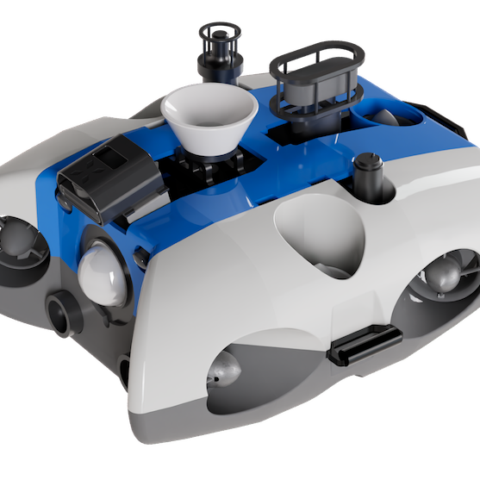
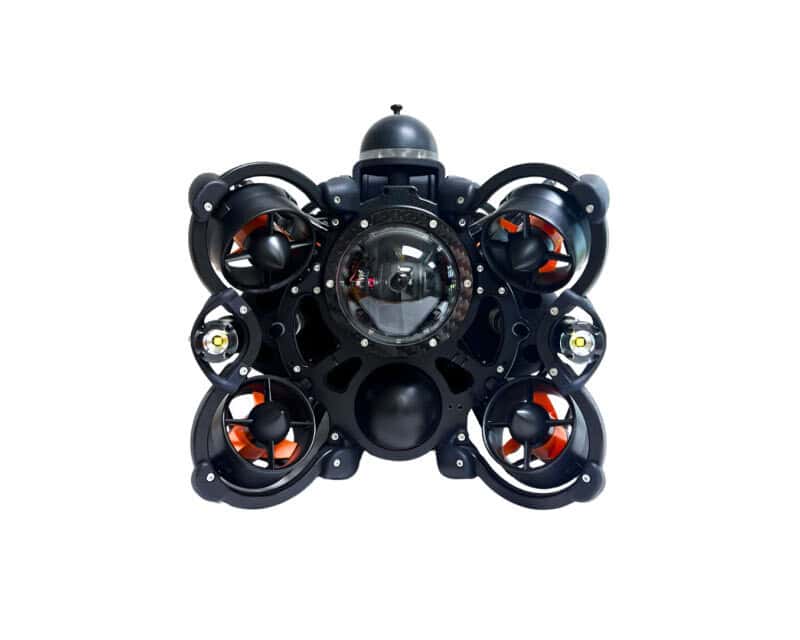
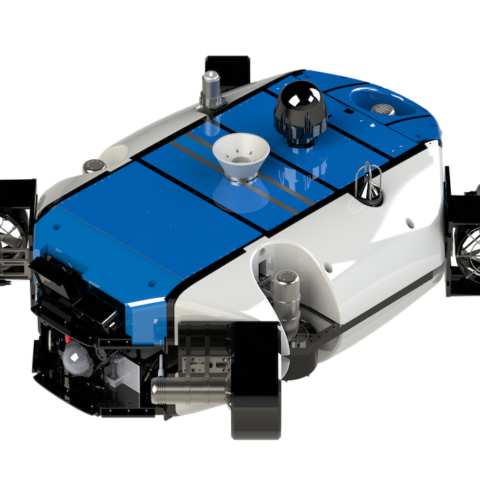
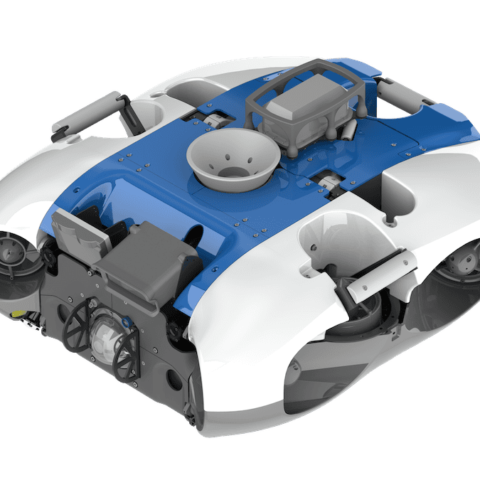
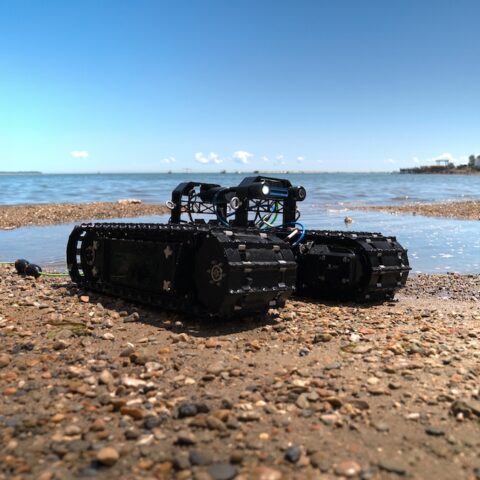
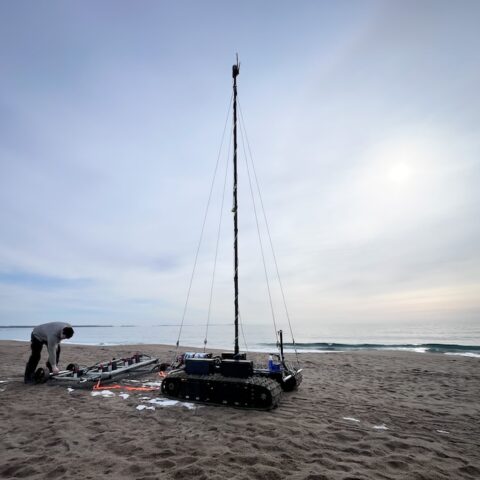
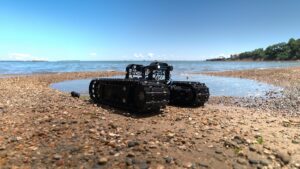
Les drones d'inspection sous-marine sont des véhicules robotiques télécommandés ou autonomes utilisés pour examiner des structures immergées, des navires et des infrastructures sous-marines. Disponibles sous forme de véhicules télécommandés (ROV) compacts, de drones sous-marins industriels, de véhicules sous-marins autonomes (AUV) et de chenillettes adhérant à la surface, ces systèmes permettent de réaliser des expertises de coques de navires, l’inspection d’infrastructures offshore, la surveillance de conduites, l’aquaculture et la recherche marine.
Cette page présente des fournisseurs de drones d’inspection sous-marine, proposant des systèmes équipés de caméras sous-marines, d’éclairage, de sonars d’imagerie et, en option, de capteurs de contrôle non destructif (CND).
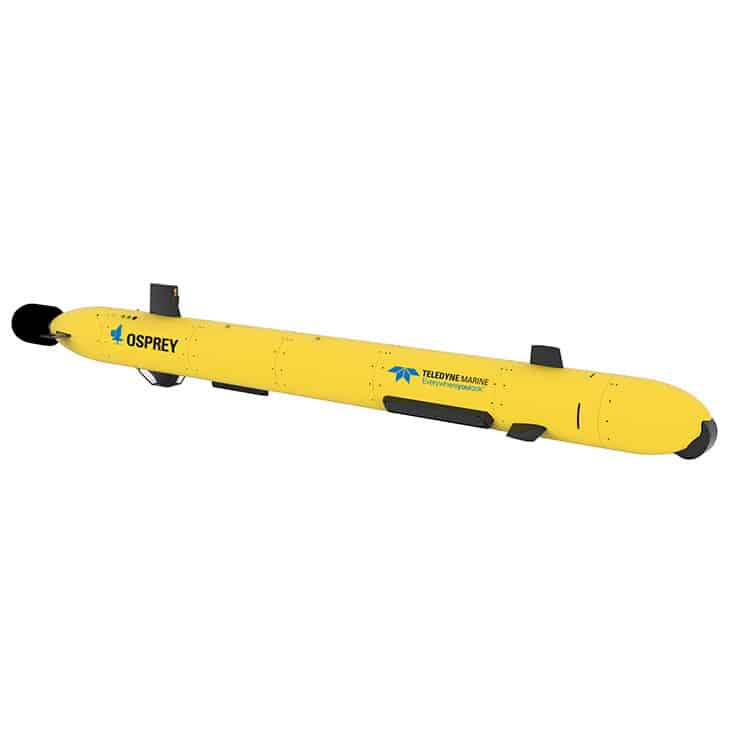
Technologies innovantes d'imagerie sous-marine haute résolution et d'alimentation électrique pour les missions d'exploration sous-marine commerciales, scientifiques et militaires
Si vous concevez, construisez ou fournissez Drones d’inspection sous-marine, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Présentation générale des drones d'inspection sous-marine destinés aux opérations sous-marines et offshore
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux drones d’inspection sous-marine
Les drones d’inspection sous-marine sont des véhicules robotisés télécommandés ou autonomes utilisés pour inspecter des structures immergées, des navires et des infrastructures sous-marines. Équipés de caméras sous-marines, d’un système d’éclairage, d’un sonar et de capteurs spécialisés, ces systèmes collectent des données visuelles et des mesures dans des environnements sous-marins où l’accès direct par l’homme peut s’avérer difficile, dangereux ou irréalisable.
Les configurations disponibles vont des drones sous-marins compacts et portables destinés aux inspections en eaux peu profondes aux systèmes de drones sous-marins industriels conçus pour des opérations exigeantes en mer et en eaux profondes. La plupart des plateformes à nage libre utilisent des propulseurs électriques pour la propulsion et les manœuvres, assistées par des systèmes de flottabilité, des contrôleurs embarqués, des capteurs de navigation et une alimentation électrique fournie par des batteries ou une connexion en surface. Les drones sous-marins sont généralement utilisés par les services d’inspection pour l’expertise des coques de navires, l’inspection des conduites, la surveillance des infrastructures énergétiques offshore, l’aquaculture et la recherche sous-marine.
Principales applications des drones d’inspection sous-marins
Énergie offshore et infrastructures sous-marines
Les drones d’inspection sous-marins sont utilisés pour examiner les infrastructures pétrolières et gazières offshore, les fondations d’éoliennes, les pipelines sous-marins, les câbles, les colonnes montantes et les systèmes d’amarrage. Des caméras d’inspection permettent de documenter la corrosion, les salissures marines, les dommages mécaniques et l’état des composants immergés. Les drones sous-marins industriels peuvent également intégrer un sonar d’imagerie, des équipements de mesure d’épaisseur par ultrasons et des capteurs de mesure de la protection cathodique pour des évaluations plus détaillées. Ces capacités facilitent la maintenance préventive et la gestion de l’intégrité des actifs tout en réduisant le recours aux plongeurs lors des inspections de routine.
Navires et inspections sous-marines en remplacement de la mise en cale sèche (UWILD)
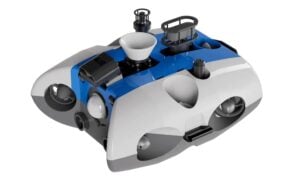
Drone d’inspection sous-marine A.IKANBILIS de BeeX
L’inspection par drone sous-marin permet aux opérateurs d’examiner les coques, les hélices, les gouvernails, les prises d’eau et d’autres composants submergés des navires. Les drones d’inspection télécommandés, équipés de caméras haute résolution et d’un système d’éclairage, peuvent recueillir des preuves visuelles utiles à la planification de la maintenance et aux inspections sous-marines en lieu et place de la mise en cale sèche (UWILD), lorsque celles-ci sont acceptées par la société de classification compétente. Certains systèmes peuvent également embarquer des équipements de mesure d’épaisseur par ultrasons ou d’autres instruments de contrôle non destructif (CND), sous réserve des procédures d’expertise, des conditions d’inspection et des exigences d’homologation applicables.
“« En tant que plus petit drone d’inspection autonome au monde capable d’effectuer des relevés, des inspections et un géoréférencement en une seule mission, A.IKANBILIS élimine le recours aux systèmes USBL et aux infrastructures de lancement et de récupération de grande envergure, tout en maintenant des normes d’acquisition de données de haute qualité. » – BeeX
Ports, havres et infrastructures civiles côtières
Les drones sous-marins commerciaux sont utilisés pour inspecter les murs de quai, les pieux, les appuis de ponts, les brise-lames et d’autres infrastructures submergées. Des caméras et des sonars d’imagerie aident les opérateurs à identifier la détérioration des structures, l’affouillement, la corrosion, l’accumulation de débris et les dommages dus à des chocs. Un drone sous-marin portable peut être déployé depuis un quai, une petite embarcation ou tout autre point d’accès approprié, ce qui réduit l’équipement et la préparation nécessaires aux évaluations visuelles de routine.
Barrages, réservoirs et installations hydroélectriques
Les drones d’inspection sous-marins facilitent l’inspection des parois de barrages, des ouvrages de prise d’eau, des déversoirs, des vannes, des grilles de retenue des déchets et des équipements hydroélectriques immergés. Le pilotage à distance permet au personnel d’inspection d’examiner des zones difficiles d’accès tout en restant hors de l’eau. Le sonar d’imagerie peut faciliter la navigation et l’évaluation structurelle dans les réservoirs turbides, tandis que les systèmes de caméras permettent de documenter les défauts visibles, l’accumulation de sédiments et les obstructions. La planification des inspections doit tenir compte des courants, des accès restreints et des risques d’aspiration à proximité des prises d’eau en service.
Stockage industriel de l’eau et espaces confinés
De petits drones sous-marins peuvent inspecter les réservoirs de stockage d’eau, les systèmes d’eau de refroidissement, les chambres inondées et les bassins industriels. Leur conception compacte et leurs protections de propulseurs aident les opérateurs à manœuvrer autour des supports internes, des canalisations et d’autres obstacles. Les drones vidéo sous-marins peuvent enregistrer l’état des surfaces, l’accumulation de sédiments, la corrosion et les dommages visibles sans nécessiter une vidange complète, lorsque les conditions d’exploitation le permettent. Les opérations en espace confiné nécessitent une attention particulière quant aux dimensions d’accès, à la gestion du câble d’amarrage et à la récupération de l’appareil.
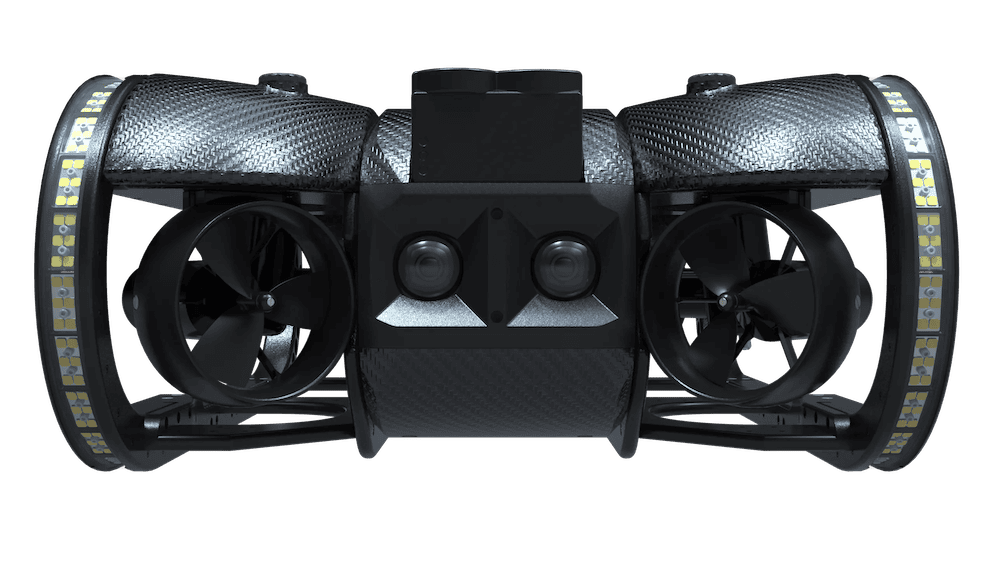
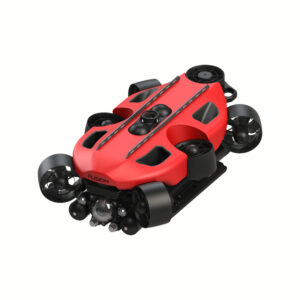
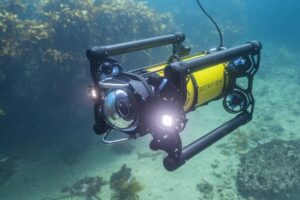
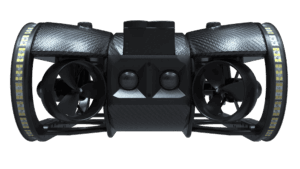
Drone sous-marin professionnel, le SPECTRA ROV, de Deep Trekker.
Aquaculture et élevage marin
Les drones d’inspection sous-marine sont utilisés pour examiner les filets, les cages, les amarrages, les équipements d’alimentation et les infrastructures aquacoles submergées des exploitations piscicoles. Les caméras sous-marines permettent d’identifier les dommages subis par les filets, l’encrassement biologique, les raccords desserrés et les points de fuite potentiels. Les opérateurs peuvent également observer le comportement des poissons et inspecter les équipements situés sous les installations flottantes. Les inspections régulières par drone facilitent la planification de la maintenance tout en réduisant le recours à des interventions fréquentes de plongeurs.
Études environnementales et recherche marine
Les drones d’étude sous-marins facilitent l’observation des habitats, les relevés benthiques, la surveillance écologique et les évaluations environnementales submergées. Les caméras documentent les organismes marins et l’état des fonds marins, tandis que des capteurs optionnels mesurent des paramètres tels que la température de l’eau, la salinité, l’oxygène dissous et la turbidité. Les drones de recherche sous-marine peuvent également intégrer un sonar, des équipements de positionnement ou des systèmes d’imagerie spécialisés pour des missions d’étude reproductibles. Ces plateformes permettent aux chercheurs d’accéder à des environnements sous-marins peu profonds, confinés ou plus profonds sans nécessiter d’observation humaine directe.
Principaux types de drones d’inspection sous-marine
Les systèmes de drones sous-marins sont disponibles en plusieurs configurations, qui se distinguent par le mode de commande du véhicule, sa mobilité, son alimentation électrique et ses capacités d’inspection. Certaines classifications se recoupent, car les plateformes compactes, d’observation et de travail peuvent toutes utiliser des véhicules sous-marins sans pilote (UUV), tels que les architectures de véhicules télécommandés (ROV) reliés par un câble. Les véhicules sous-marins autonomes (AUV), en revanche, s’appuient sur des systèmes de navigation et de contrôle embarqués pour exécuter des missions programmées sans recevoir de commandes continues de la part d’un opérateur.
Type de drone sous-marin
Configuration opérationnelle
Applications typiques
Drones d’inspection sous-marins reliés par câble
Véhicules télécommandés reliés à une station de surface par un câble de communication, alimentés par une source d’énergie embarquée ou fournie depuis la surface, et bénéficiant d’un retour d’information en temps réel de la part de l’opérateur.
Inspection de coques, évaluation structurelle, surveillance des infrastructures et inspections en espaces confinés.
Drones d’inspection sous-marine autonomes et sans câble
Véhicules alimentés par batterie fonctionnant sans câble physique, utilisant des capteurs de contrôle et de navigation embarqués. Les configurations autonomes peuvent exécuter des missions programmées, bien que les communications sous-marines puissent être limitées.
Levés sous-marins autonomes, inspection de conduites, surveillance environnementale et missions d’inspection répétables.
Petits véhicules légers reliés par un câble, conçus pour un déploiement rapide et des manœuvres à courte distance.
Réservoirs, installations aquacoles, inspections de navires et levés d’infrastructures en eaux peu profondes.
Drones sous-marins de classe « observation »
ROV équipés de caméras, principalement destinés à l’inspection visuelle, avec des capteurs supplémentaires en option.
Relevés visuels de routine, recherche marine, observation des structures et suivi de l’état des actifs.
ROV d’inspection de classe « travail »
Véhicules câblés de plus grande taille et de forte puissance, dotés d’une capacité de charge utile importante, souvent déployés à l’aide de systèmes de mise à l’eau et de récupération dédiés.
Inspection d’infrastructures en eaux profondes, opérations offshore complexes et missions d’inspection nécessitant des outils spécialisés ou des interventions.
Plateformes d’inspection hybrides ROV/AUV
Véhicules combinant un fonctionnement télécommandé avec des capacités de navigation autonome ou d’exécution de missions, certaines configurations prenant en charge à la fois les modes avec et sans câble.
Inspection de structures offshore, interventions ciblées et itinéraires d’inspection programmés.
Rampants sous-marins et robots d’inspection adhérant à la surface
Systèmes à chenilles, à roues, magnétiques ou à ventouses qui se déplacent le long de surfaces immergées plutôt que de reposer principalement sur une propulsion par nage libre.
Inspection de l’épaisseur de coque, inspection de réservoirs, évaluation de conduites et mesures structurelles en contact étroit.
Capteurs et charges utiles utilisés par les drones d’inspection sous-marine
Les drones d’inspection sous-marine peuvent intégrer des capteurs de navigation, de surveillance environnementale et de mesure spécialisée, en plus de leur caméra principale et de leurs systèmes d’éclairage. Les processeurs embarqués utilisent les mesures des capteurs, associées aux commandes de l’opérateur ou à des algorithmes de contrôle autonomes, pour assurer la stabilisation et la navigation du véhicule. Le choix des charges utiles dépend des objectifs d’inspection, de la capacité du véhicule et des conditions environnementales.
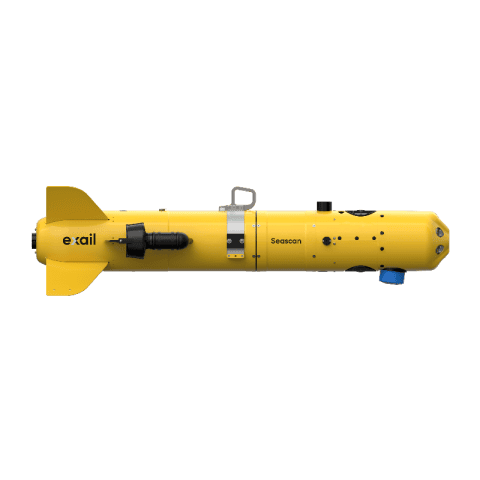
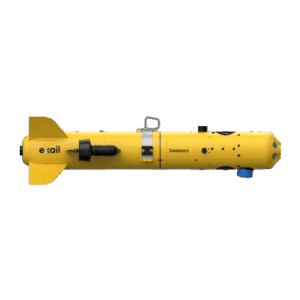
Plateforme d’inspection par drone sous-marin d’Exail, le Seascan Mk2.
Capteurs de profondeur et de pression : mesurent la pression hydrostatique afin d’estimer la profondeur de fonctionnement, facilitant ainsi le contrôle de la profondeur, la navigation et le référencement des données d’inspection.
Unités de mesure inertielle (IMU) et compas : utilisent des accéléromètres, des gyroscopes et des capteurs de cap pour mesurer le mouvement et l’orientation, facilitant ainsi l’estimation de l’assiette du véhicule, sa stabilisation et sa navigation.
Loggers de vitesse Doppler (DVL) : utilisent des mesures acoustiques pour estimer la vitesse du véhicule par rapport au fond marin ou à l’eau environnante, facilitant ainsi la navigation et l’estimation de la position lorsque le positionnement par satellite n’est pas disponible.
Capteurs de température de l’eau et de paramètres environnementaux : mesurent des paramètres tels que la température, la conductivité, la salinité, la turbidité et l’oxygène dissous à des fins de surveillance environnementale et dans le cadre d’inspections.
Capteurs de mesure de la protection cathodique : mesurent les potentiels électriques associés aux systèmes de protection contre la corrosion sur les structures métalliques immergées, facilitant ainsi l’évaluation des installations offshore, des pipelines et des coques de navires.
Capteurs de contrôle non destructif (CND) : comprennent des jauges d’épaisseur à ultrasons et d’autres instruments spécialisés utilisés pour évaluer l’état des matériaux sans endommager la structure inspectée. Certaines mesures nécessitent un positionnement contrôlé des capteurs ou un contact direct avec la surface.
Les charges utiles supplémentaires peuvent inclure des sonars d’imagerie pour la navigation et l’inspection en conditions de faible visibilité, des appareils de mesure dimensionnelle par laser, des manipulateurs et du matériel de photographie sous-marine haute résolution. L’intégration des capteurs doit tenir compte de la puissance électrique disponible, des modalités de montage, des interfaces de communication et de la capacité de charge utile du véhicule.
Évolutions récentes dans le domaine des drones d’inspection sous-marine
Les progrès de la robotique sous-marine améliorent l’automatisation des inspections, la navigation, le traitement des données et la capacité à mener des levés sous-marins reproductibles. Les avancées en matière d’informatique embarquée, de capteurs et de contrôle des véhicules permettent de disposer de systèmes d’inspection sous-marine de plus en plus performants.
Autonomie croissante : la navigation automatisée, le suivi d’itinéraire, l’évitement d’obstacles et les missions d’inspection reproductibles réduisent le besoin d’un contrôle manuel continu dans des environnements d’exploitation adaptés.
Détection des défauts assistée par l’intelligence artificielle (IA) : la vision par ordinateur et l’apprentissage automatique permettent d’analyser les images et les vidéos d’inspection à la recherche d’indices de corrosion, de fissures, de salissures marines et d’autres anomalies structurelles, facilitant ainsi l’examen ultérieur par un opérateur humain.
Localisation et cartographie simultanées sous-marines (SLAM) : les techniques SLAM utilisent des mesures visuelles, acoustiques ou inertielles pour estimer la position du véhicule et générer des cartes dans des environnements où les signaux du Système mondial de navigation par satellite (GNSS) ne sont pas disponibles.
Systèmes d’inspection sous-marine résidents : les infrastructures sous-marines d’amarrage, de recharge et de communication permettent à des véhicules robotiques compatibles de rester déployés pendant de longues périodes et d’effectuer des inspections récurrentes sans devoir être récupérés après chaque mission.
Ces technologies favorisent des opérations d’inspection sous-marine plus automatisées et riches en données, notamment pour les infrastructures offshore, la surveillance des actifs industriels et les déploiements sous-marins de longue durée.