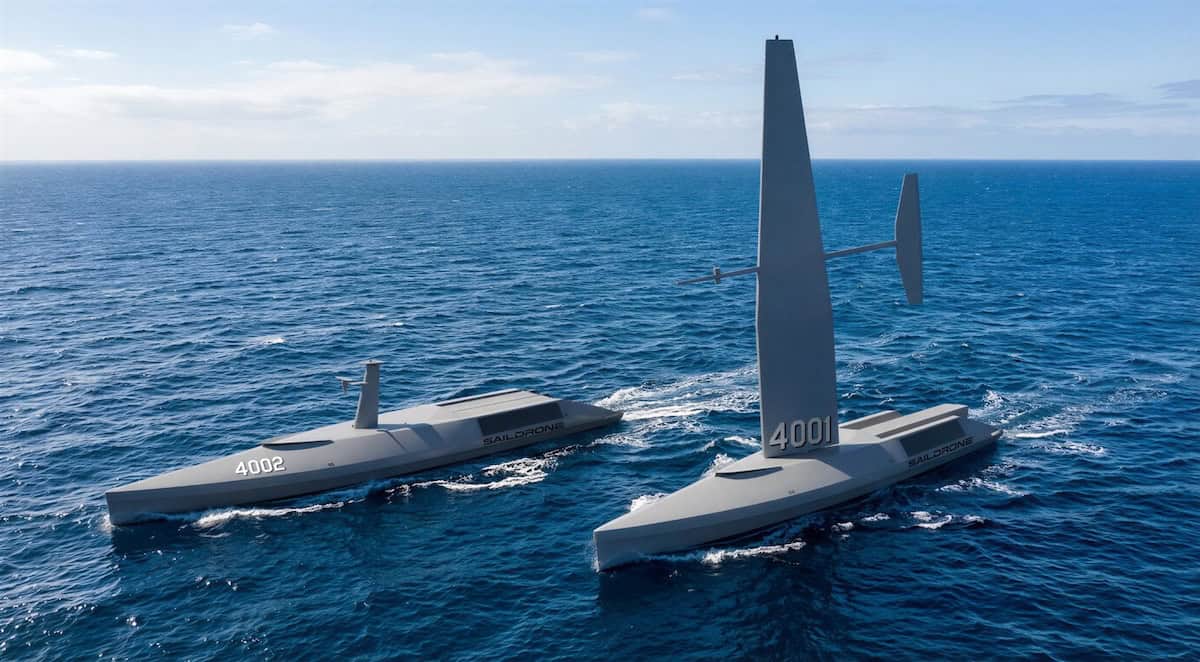
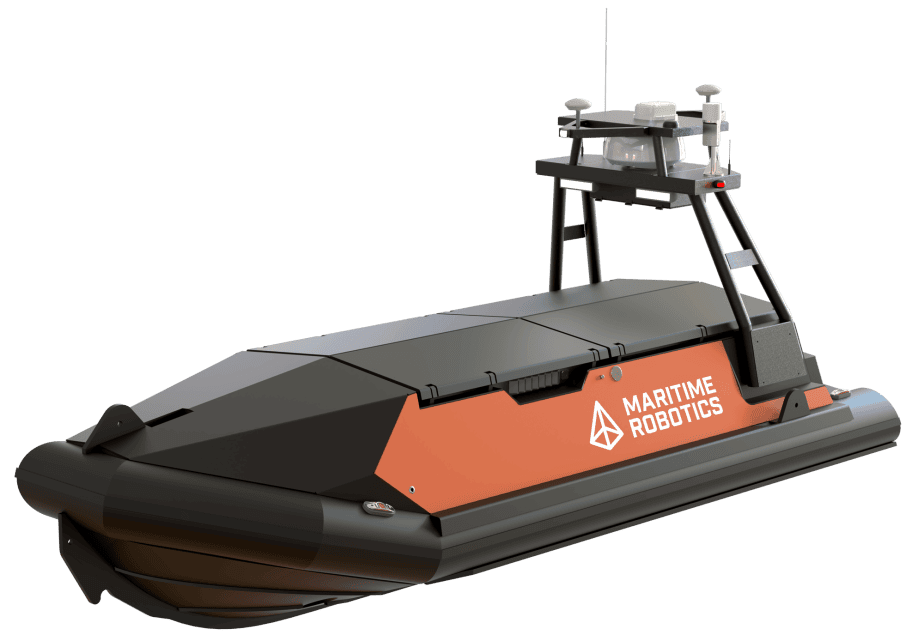
Znajdź firmy zajmujące się bezzałogowymi pojazdami powierzchniowymi (USV) oraz dostawców bezzałogowych statków powierzchniowych, łodzi USV i bezzałogowych pojazdów morskich do badań hydrograficznych, oceanograficznych i innych zastosowań wojskowych.
Najnowocześniejsze systemy bezzałogowe, rozwiązania przeciwdziałające bezzałogowym statkom powietrznym (UAS) oraz technologia UxV na współczesnym polu walki
Jeśli projektujesz, budujesz lub dostarczasz Bezzałogowe pojazdy powierzchniowe (USV), Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Compare selected Unmanned Surface Vehicles (USVs) for survey, monitoring, security, and naval operations. This table brings together manufacturer-published specifications to compare vessel dimensions, payload capacity, speed, endurance, and integration requirements.
Specifications are manufacturer-reported and may vary by model or configuration.
Make / model
Dimensions (m)
Draft (m)
Weight / displacement (kg)
Payload capacity (kg)
Top speed (kn)
Endurance / range
Power / drive
Control modes
Communications
IP rating
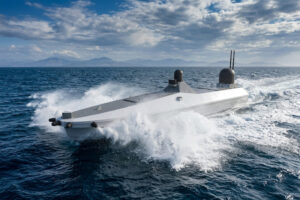
ASELSAN MARLIN ASW 100
15 × 3.85 (L × W)
Unknown
21,000
≥4,000
≥35
72 h
2 × 600 hp diesel
Autonomous / remote
Satellite / RF LOS / 4G LTE
Unknown
Teledyne Marine Z-Boat 1800-RP
1.8 × 1 × 1.1
Unknown
38 base boat
30
8–10
Up to 4.5 h
Dual brushless 24 V DC outdrives
Remote; Option: waypoint navigation
2.4 GHz control / 5 GHz data / 4G LTE data
IP67
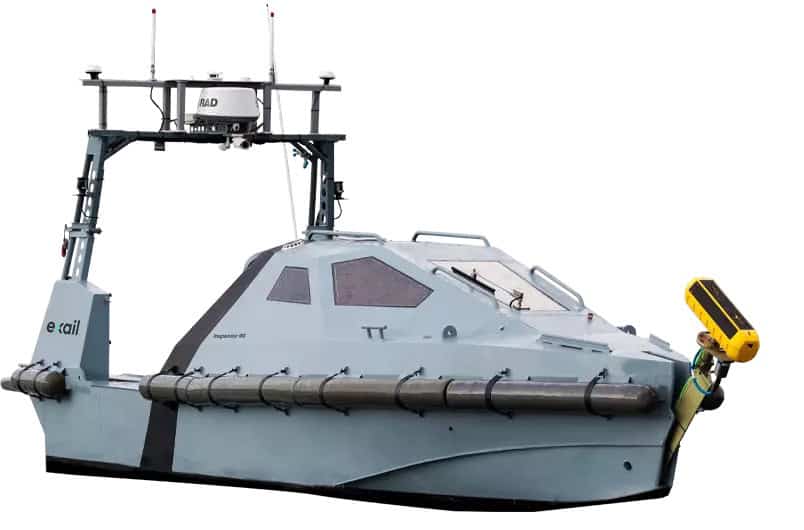
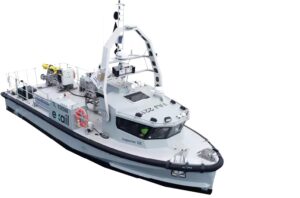
Exail DriX H-8
7.7 × 0.8 (L × W)
2
1,600 displacement
Unknown
14
Up to 240 h
37.5 hp diesel / shaft propeller
Supervised autonomous / remote
Wi-Fi / broadband radio / 4G / Iridium Certus
Unknown
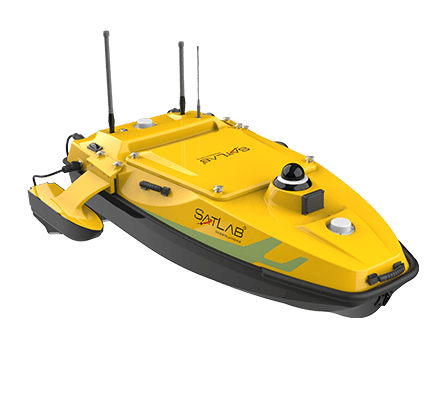
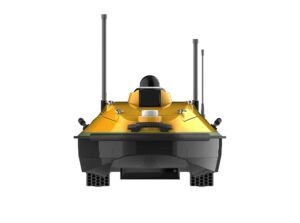
SatLab Geosolutions HydroBoat 1200MB
1.185 × 0.593 × 0.397
Unknown
33 with battery and sensors
Unknown
9.72
12 km per battery at 1.5 m/s
2 × 1,000 W brushless DC
Manual / autopilot / automatic return
2.4 GHz control: 1.3 km / 4G
IP67
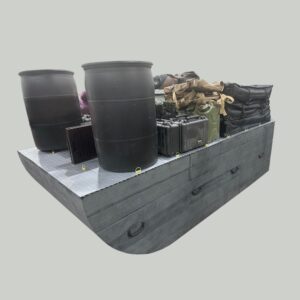
Hydronalix Ariel
1.27 × 0.3302 × 0.2032
Unknown
6.35
4.54
20.86 dash
12 h loiter / 19.31 km at low speed
Unknown
Manual / autopilot
Unknown
Unknown
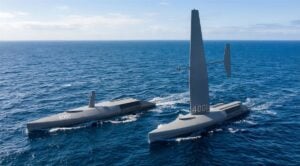
Fincantieri / IDS SAND
16 (L); 8.7 max (H)
Unknown
25,000 full-load displacement
Unknown
30
48 h at 12 kn / 72 h at 8 kn
2 × 588 kW diesel / twin waterjets
Autonomous / remote
Unknown
Unknown
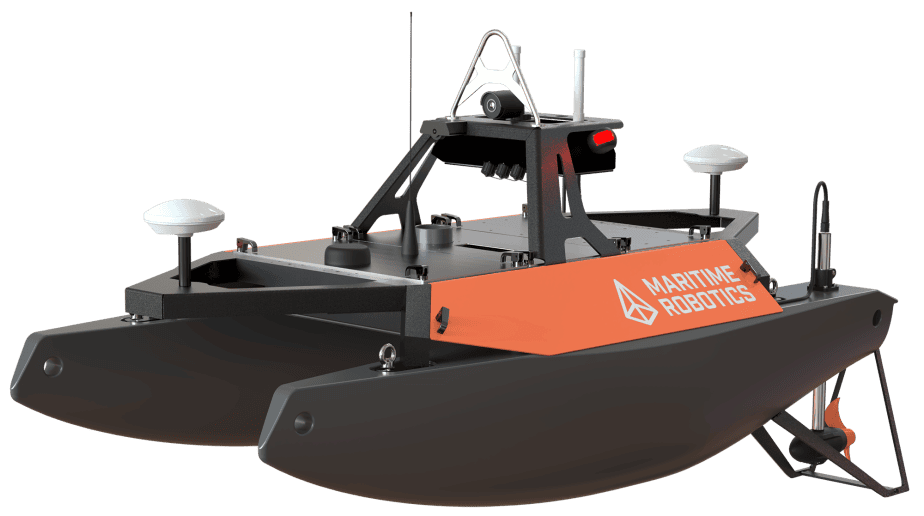
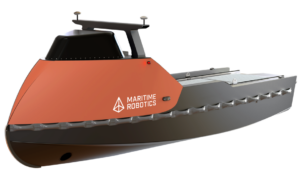
Maritime Robotics Otter
2 × 1.08 × 1.065
0.32
62 dry / 85 with batteries
30
4.5
Up to 20 h at 2 kn
4 lithium-ion batteries / 2 motors
Autonomous / remote
5 GHz MIMO radio / Wi-Fi; Option: MBR / VHF / 4G LTE
Notes: “Unknown” = not confirmed by the manufacturer information used. “Option” = optional configuration; features and figures may depend on configuration.
Bezzałogowe pojazdy powierzchniowe (USV)
Przegląd według
Caroline Rees
Aktualizacja:
Bezzałogowe pojazdy powierzchniowe (USV)
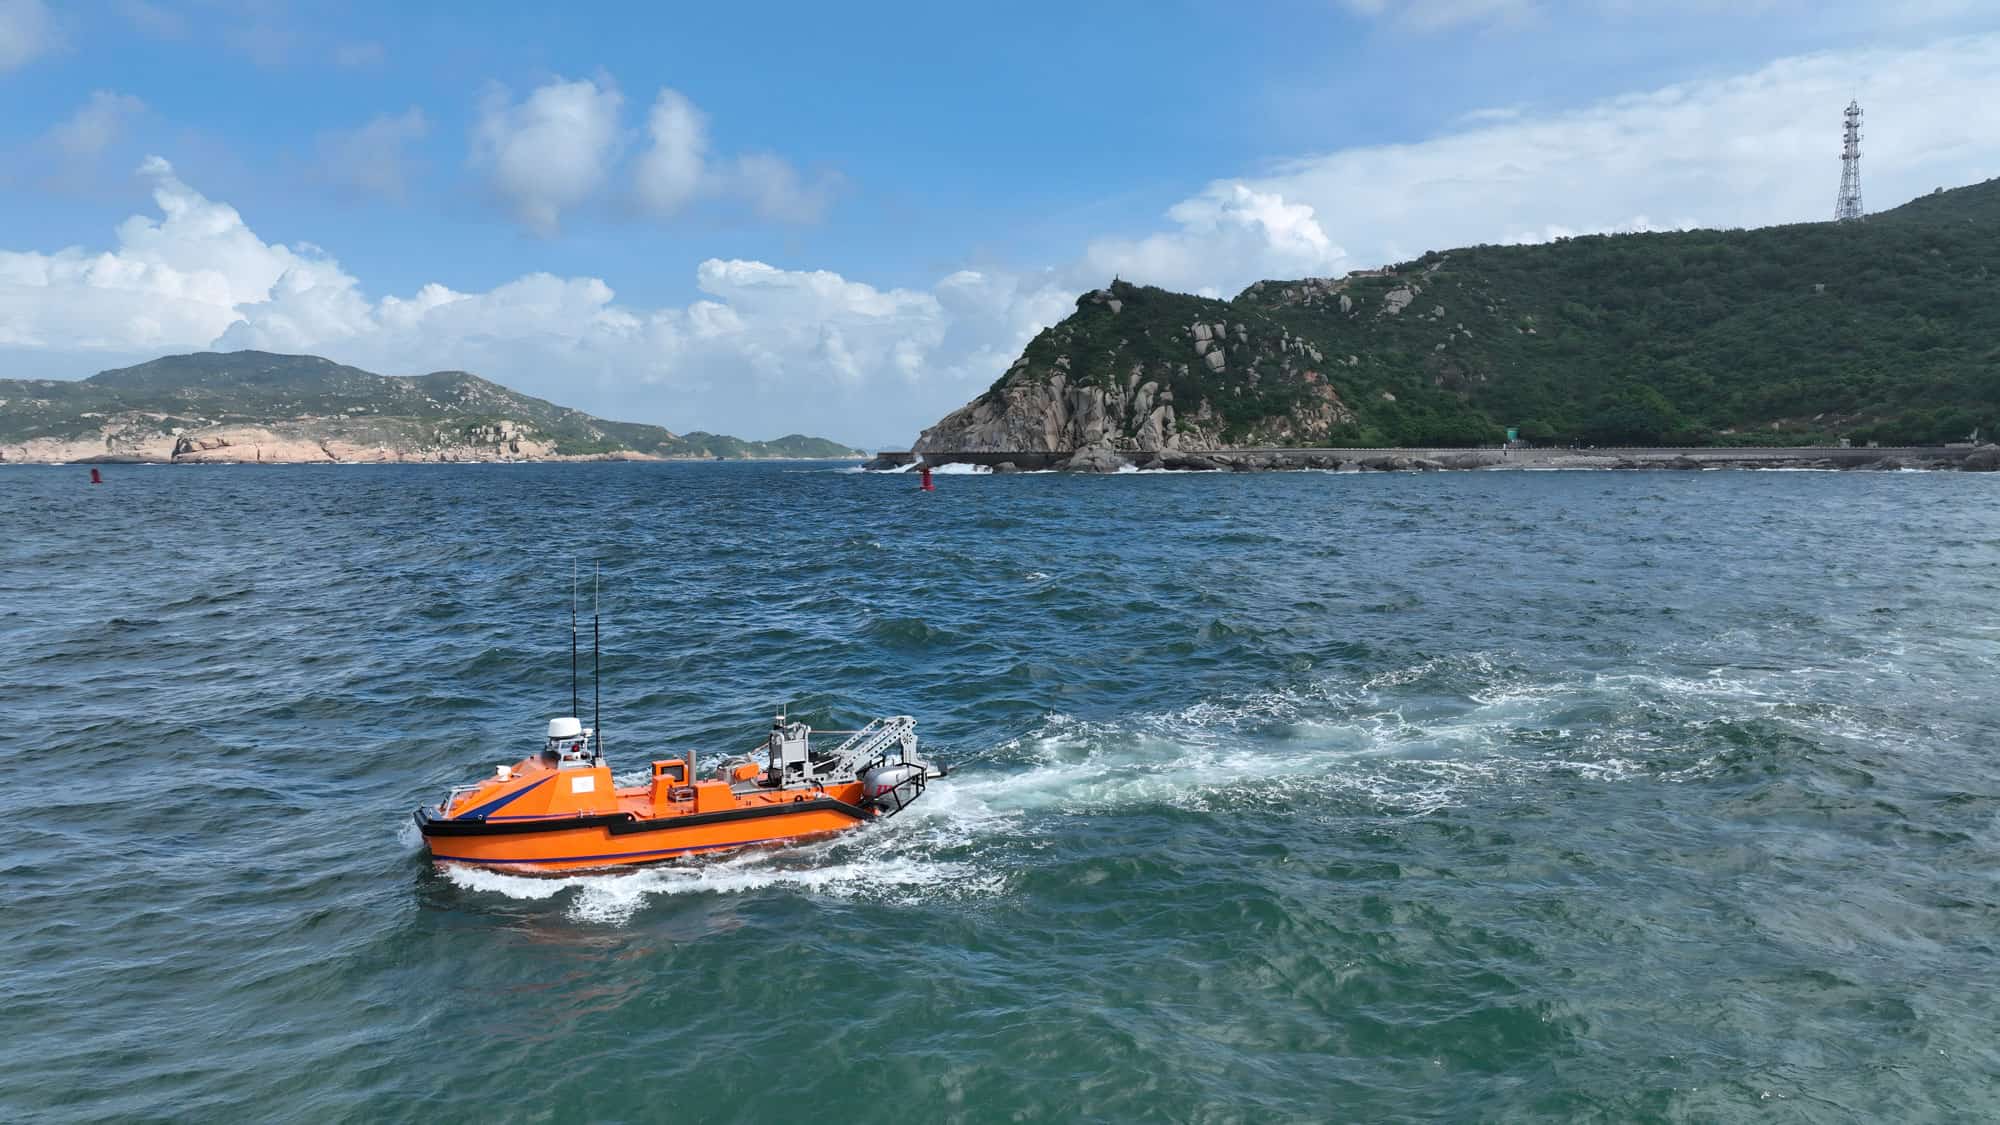
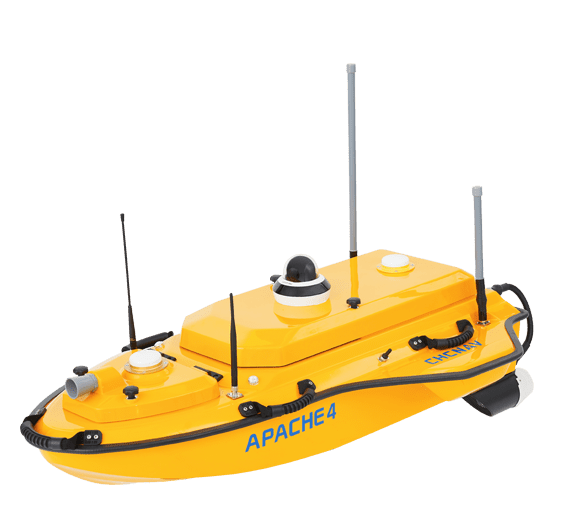
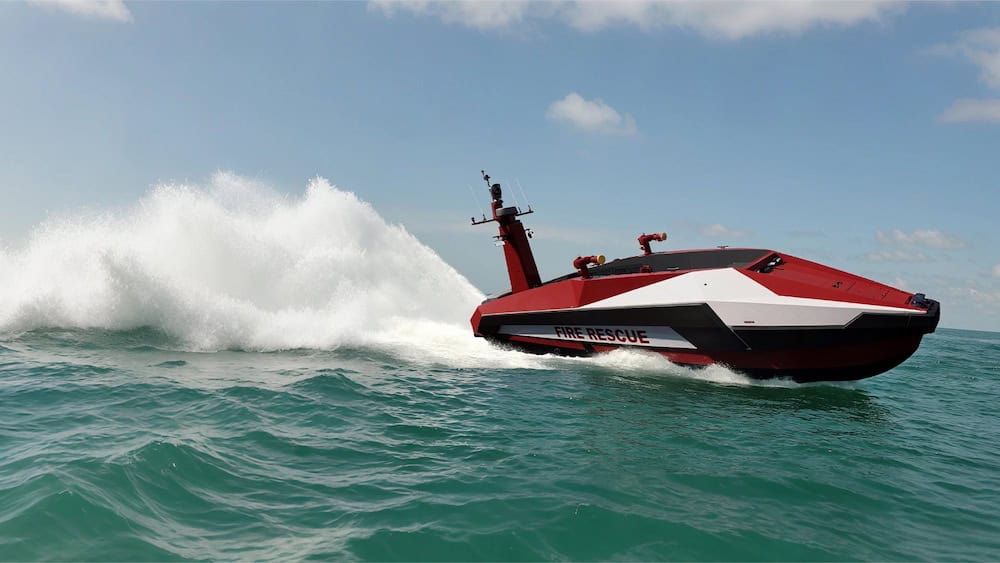
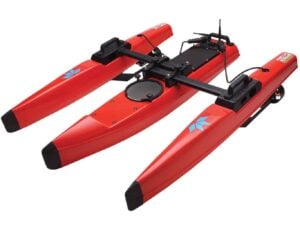
Bezzałogowe pojazdy powierzchniowe (USV) to statki wodne, które mogą działać na powierzchni wody bez operatorów na pokładzie. Pierwotnie powstały one w wyniku modernizacji wcześniej załogowych statków za pomocą sterowania radiowego, ale obecnie dostępnych jest wiele różnych bezzałogowych pojazdów powierzchniowych przeznaczonych do konkretnych celów. USV są bardziej wszechstronne niż boje, ale mniej kosztowne niż w pełni załogowe jednostki pływające, dzięki czemu są popularne w wielu zastosowaniach morskich.
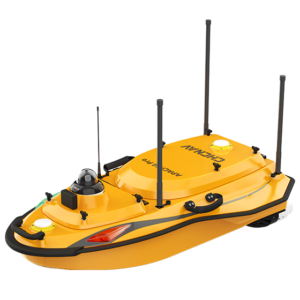
Bezzałogowe pojazdy powierzchniowe Oceanalpha
Zastosowania bezzałogowych statków powierzchniowych
Bezzałogowe statki powierzchniowe można połączyć w roje, w których poszczególne jednostki pełnią rolę węzłów w sieci komunikacyjnej lub sieci czujników, co pozwala wykorzystać je jako czynnik zwiększający siłę bojową w zastosowaniach obronnych, takich jak trałowanie min lub patrolowanie, lub do szybszego wykonywania misji badawczych lub pobierania próbek.
Zastosowania wojskowe bezzałogowych statków powierzchniowych obejmują patrolowanie granic i stref przybrzeżnych, trałowanie min, poszukiwanie okrętów podwodnych, ISR, cele morskie i zdolności ofensywne. Bezzałogowe statki powierzchniowe są również wykorzystywane w sektorach komercyjnych, takich jak oceanografia i nauki o środowisku, eksploracja oraz przemysł naftowy i gazowy.
Czujniki i ładunki bezzałogowych statków powierzchniowych
Ze względu na brak załogi bezzałogowy lub autonomiczny pojazd powierzchniowy może być wyposażony w więcej czujników i sprzętu niż statek załogowy o podobnych rozmiarach. Sprzęt taki może obejmować sonar, systemy obrazowania, radar, systemy ISR, czujniki środowiskowe i rejestratory danych, ładunki uzbrojenia lub mały bezzałogowy pojazd podwodny (UUV). Sprzęt może być również holowany za USV.
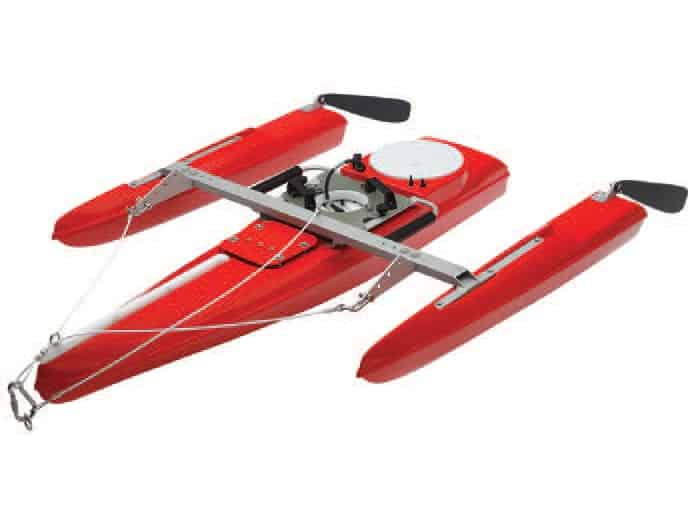
Teledyne Marine Q-Boat 1250 Portable USV
Wdrażanie i sterowanie łodziami USV
Bezzałogowe statki powierzchniowe mogą być wdrażane z brzegu lub z pokładu większego statku, a także mogą służyć do wdrażania mniejszych pojazdów podwodnych UUV. Statki USV mogą być sterowane zdalnie przez operatora, a także mogą posiadać funkcje autonomiczne. ASV (autonomiczne pojazdy powierzchniowe) mogą być ustawione tak, aby inteligentnie podążać za zaprogramowanymi trasami i punktami nawigacyjnymi. Wiele USV może przełączać się między trybem pełnej autonomii, półautonomii lub trybem sterowania ręcznego.
Frequently Asked Questions
What should be considered when comparing USV manufacturers?
USV manufacturers should be compared on their experience with the intended mission, payload integration capabilities, production capacity, and ongoing technical support. The ability to adapt a vessel to specific requirements also matters, including access to interfaces and integration documentation. Proven performance in comparable operating conditions provides a stronger basis for selection than vessel size or company scale alone.
Is a monohull or catamaran better for a USV?
The better hull configuration depends on payload arrangement, operating conditions, and handling requirements. A catamaran can provide useful deck space and stability for sensor installations, while a monohull may suit constraints on vessel width, transport, or launch equipment. Compare complete vessels at their intended operating displacement, since hull type alone does not establish seakeeping, efficiency, or survey performance.
Which specifications matter most when comparing USV endurance?
Endurance figures are most useful when they specify vessel speed, payload power consumption, loading, and operating conditions. A figure measured at low speed with minimal equipment may poorly represent a survey, patrol, or towing mission. Comparisons should account for transit time, time on task, energy reserves, and the additional demand from onboard computing, communications, and sensors.
What limits a USV’s operating range?
Operating range depends on both the vessel’s available energy and the communications coverage required for its mission. A USV may have enough endurance to travel beyond its direct radio link, while alternative connections introduce different coverage, bandwidth, latency, and power requirements. The relevant comparison is whether command, monitoring, and payload data connections remain adequate throughout the intended operating area.
Is a battery-electric or hybrid USV better for longer missions?
A hybrid USV may suit missions requiring more energy than a practical battery installation can supply, while battery-electric vessels can suit operations that prioritize low noise and simpler routine maintenance. The choice depends on vessel size, mission duration, speed, and payload demand. Hybrid configurations also introduce fuel handling, engine servicing, and additional integration requirements.