Systemy przerywania lotu dronów (FTS) stanowią specjalistyczny środek awaryjny służący do zakończenia lotu bezzałogowego statku powietrznego (UAV) w sytuacji, gdy normalne sterowanie, procedury awaryjne lub automatyczne odzyskiwanie nie są w stanie zapewnić bezpiecznego opanowania sytuacji. Systemy te mogą być uruchamiane ręcznie lub autonomicznie i mogą zawierać niezależne nadajniki, odbiorniki, moduły sterujące, urządzenia przełączające oraz oddzielne ścieżki zasilania lub łączności.
Na tej stronie przedstawiono dostawców systemów FTS do dronów, służących do wyłączania napędu, unieruchamiania układów sterowania lotem, kontrolowanego awaryjnego opadania oraz odzyskiwania za pomocą spadochronu.
Urządzenia GPS-GNSS zapobiegające zakłóceniom, taktyczne łącza danych, systemy telemetryczne, sprzęt do walki elektronicznej i systemy przerywania lotu
Jeśli projektujesz, budujesz lub dostarczasz Systemy przerywania lotu (FTS), Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompleksowy przewodnik po systemach przerywania lotu dronów
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do systemów przerywania lotu dronów
Systemy przerywania lotu dronów (FTS) stanowią specjalistyczne rozwiązanie służące do zakończenia lotu w sytuacji, gdy bezzałogowy statek powietrzny nie może już być utrzymywany w granicach dopuszczalnych limitów bezpieczeństwa lub obszaru kontrolowanego. Pełnią one funkcję awaryjną, a nie rutynowego mechanizmu ratunkowego, i są przeznaczone do sytuacji, w których normalne sterowanie, procedury awaryjne lub automatyczne odzyskiwanie nie są w stanie zapewnić odpowiedniej reakcji.
System przerywania lotu bezzałogowego statku powietrznego (UAV) może być uruchomiony przez pilota zdalnego sterowania, uruchamiany automatycznie lub obsługiwać oba tryby. W zależności od architektury elementy systemu przerywania lotu mogą obejmować pokładowy moduł sterujący, odbiornik sygnału przerwania lotu, dedykowany nadajnik, sprzęt przełączający, odpowiednio odseparowane układy zasilania oraz oddzielną ścieżkę komunikacyjną. Projekt systemu musi uwzględniać nie tylko możliwość wydania polecenia przerwania lotu, ale także niezawodność tego polecenia, zapobieganie niezamierzonej aktywacji oraz zachowanie statku powietrznego po uruchomieniu przerwania lotu.
Główne metody przerywania lotu
Różne metody przerwania lotu powodują różne profile opadania i skutki w zakresie ograniczenia zasięgu. Wybór zależy zatem od konfiguracji statku powietrznego, architektury napędu, warunków eksploatacyjnych oraz odległości, jaką statek powietrzny może pokonać po uruchomieniu systemu.
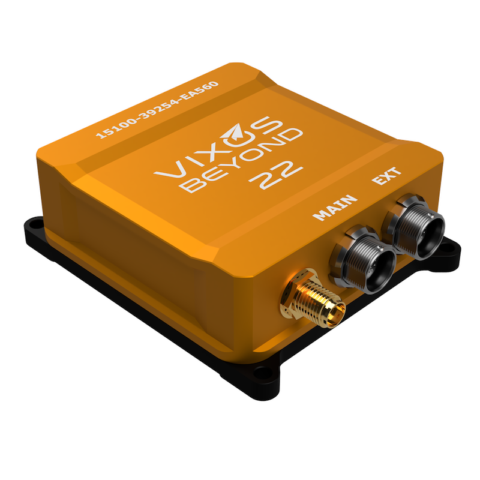
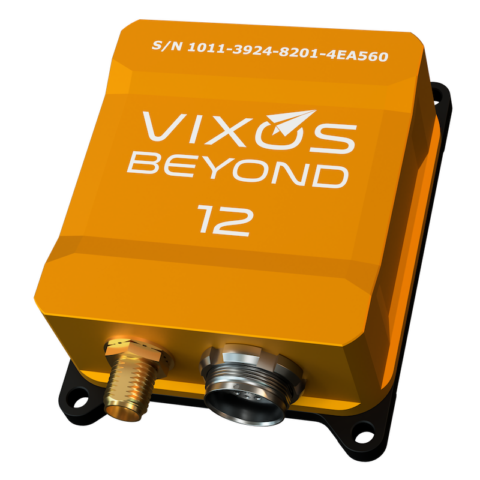
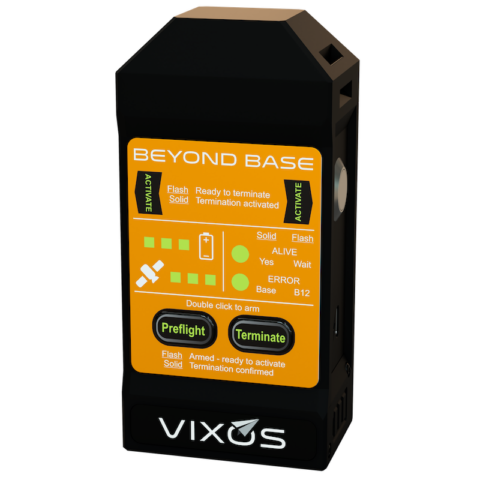
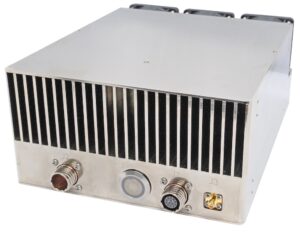
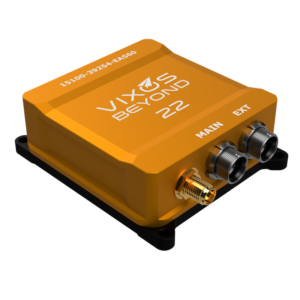
System przerywania lotu dronów Beyond 22 firmy Vixos.
Wyłączenie napędu: System FTS przerywa sygnały sterujące silnikiem, zasilanie elektryczne, dopływ paliwa, zapłon lub inną funkcję napędu. Może to skutecznie zapobiegać dalszemu lotowi z napędem, jednak pozostała trajektoria lotu zależy w dużym stopniu od typu statku powietrznego, prędkości, wysokości oraz właściwości aerodynamicznych.
Wyłączeniesterowania lotem: Wybrane funkcje sterowania lub siłowników mogą zostać przerwane, o ile zapewni to wymaganą reakcję przerwania lotu. Metoda ta musi zostać zaprojektowana z uwzględnieniem dynamiki statku powietrznego, ponieważ samo pozbawienie możliwości sterowania nie gwarantuje szybkiego ani przewidywalnego opanowania sytuacji.
Kontrolowane awaryjne opadanie: Niektóre autonomiczne systemy przerywania lotu zachowują ograniczoną kontrolę w celu wymuszenia określonego opadania, jednocześnie uniemożliwiając kontynuację lotu misyjnego. Należy to traktować jako przerwanie lotu wyłącznie w przypadku, gdy spełnia ono obowiązujące wymagania dotyczące przerwania dalszego lotu, a nie jako funkcjonowanie w trybie awaryjnym lub trybie przywracania normalnego stanu. W analizie bezpieczeństwa należy uwzględnić wszelkie funkcje sterowania lotem, czujników lub elementów wykonawczych, które są nadal wymagane podczas opadania.
Zakończenie lotu wspomaganespadochronem: Zakończenie lotu może być skoordynowane z użyciem spadochronu lub innego systemu zarządzania opadaniem w celu zmniejszenia energii uderzenia. Na wynikową skuteczność mają wpływ: wysokość otwarcia spadochronu, prędkość lotu, położenie statku powietrznego, stan napędu, czas napełniania spadochronu oraz możliwość zaplątania się.
Zakończenie lotu w przypadku statków powietrznych stałopłatowych i wielowirnikowych:Bezzałogowe statki powietrzne (UAS) stałopłatowe mogą zachować znaczną zdolność szybowania po wyłączeniu napędu, podczas gdy statki wielowirnikowe zazwyczaj szybciej tracą siłę nośną. Hybrydowe statki powietrzne typu VTOL mogą wymagać różnych procedur zakończenia lotu w trybie zawisu, podczas przejścia oraz w locie do przodu.
Skuteczność każdej metody zależy ostatecznie od pełnej trajektorii po aktywacji oraz wynikającego z niej obszaru uderzenia lub rozrzutu szczątków, a nie jedynie od tego, czy wyłączono napęd lub układy sterowania lotem.
Środki uruchamiania i powstrzymywania
Obszar operacyjny i granice lotu
Przerwanie lotu może stanowić część strategii ograniczania rozprzestrzeniania się, mającej na celu zapobieżenie przedostaniu się statku powietrznego do sąsiednich obszarów o podwyższonym ryzyku. Określenie miejsca, w którym musi nastąpić przerwanie lotu, wymaga uwzględnienia prędkości lotu, wysokości, wiatru, opóźnienia w przekazywaniu poleceń, czasu rozpoznania, czasu reakcji systemu oraz toru lotu po aktywacji. Aktualne materiały EASA łączą wymagania dotyczące ograniczania ryzyka z obszarem operacyjnym, buforem ryzyka naziemnego oraz obszarami sąsiednimi.
Geofencing i geocaging
Geofencing i geocaging służą do zarządzania ruchem statku powietrznego w odniesieniu do granic geograficznych, jednak pełnią one inną rolę niż przerwanie lotu. Logika graniczna może nakazać statkowi powietrznemu zatrzymanie się, skręt, powrót lub pozostanie w obrębie określonej przestrzeni. System FTS zapewnia dodatkową reakcję awaryjną w sytuacji, gdy środki te nie są w stanie utrzymać ograniczenia obszaru, zwłaszcza gdy wymagana jest niezależność od głównego systemu nawigacji, sterowania lotem lub naprowadzania.
Utrata łączności dowodzenia i kontroli
Utrata głównego łącza dowodzenia i kontroli (C2) niekoniecznie wymaga natychmiastowego zakończenia lotu. Bezzałogowy statek powietrzny (UAS) może najpierw wykonać z góry określoną procedurę zawieszenia lotu, powrotu lub lądowania. W przypadku gdy architektura bezpieczeństwa wymaga niezależnej ścieżki awaryjnej, dedykowany nadajnik i odbiornik do przerywania lotu mogą zapewnić zdolność do przerwania lotu nawet wtedy, gdy główne łącze C2 uległo awarii lub stało się zawodne. Sama ścieżka przerywania lotu musi charakteryzować się odpowiednią dostępnością w ramach przewidzianego zasięgu operacyjnego.
Ograniczanie skutków niekontrolowanego lotu
Odlot niekontrolowany może wystąpić, gdy awarie systemów nawigacji, sterowania, łączności lub zarządzania napędem uniemożliwiają statkowi powietrznemu podążanie po zamierzonej trasie lotu. Przerwanie lotu stanowi ostateczny środek ograniczający dalszy lot, jednak jego skuteczność zależy od tego, gdzie statek powietrzny opadnie po aktywacji. W przypadku platform o dużej prędkości lub wysokim współczynniku szybowania szczególnie ważne są wystarczająca odległość zakończenia lotu oraz bufor bezpieczeństwa na ziemi.
Zautomatyzowana aktywacja oparta na granicach
Autonomiczny system przerwania lotu może monitorować pozycję, wysokość, prędkość, kurs oraz przewidywaną trajektorię w odniesieniu do z góry określonych limitów. Wyzwalanie predykcyjne pozwala zainicjować sekwencję przerwania lotu przed fizycznym przekroczeniem granicy, zapewniając dodatkowy margines na przetwarzanie danych i reakcję statku powietrznego. W przypadkach, w których wymagana jest niezależność, logika wyzwalania oraz źródło danych o pozycji powinny być odpowiednio oddzielone od systemów, których awaria mogłaby spowodować utratę kontroli nad statkiem powietrznym. Progi muszą również zapobiegać niepotrzebnej aktywacji spowodowanej normalnymi manewrami w pobliżu granicy obszaru operacyjnego.
Podstawowe zastosowania systemów przerywania lotu dronów
Operacje dronów poza zasięgiem wzrokowym (BVLOS)
Operacjepoza zasięgiem wzroku (BVLOS) w większym stopniu opierają się na łączności, integralności nawigacji, monitorowaniu pokładowym oraz z góry zdefiniowanej logice awaryjnej niż operacje prowadzone pod ciągłą bezpośrednią obserwacją. System FTS może zapewnić niezależną funkcję awaryjnego zabezpieczenia, gdy wspomniane podstawowe środki nie są już w stanie kontrolować ruchu statku powietrznego.
Operacje w pobliżu obszarów zaludnionych lub wrażliwych
W przypadku gdy bezzałogowe statki powietrzne (UAS) operują w pobliżu ludzi, infrastruktury, obszarów o ograniczonym dostępie lub innych wrażliwych lokalizacji, należy rozważyć sposób zakończenia lotu w kontekście ryzyka związanego z kontynuowaniem lotu. Pozostały zasięg poziomy, prędkość opadania, odłamki oraz prawdopodobny obszar uderzenia mogą mieć wpływ na to, czy proponowana strategia systemu FTS zapewnia odpowiedni poziom bezpieczeństwa. Nie należy zakładać, że przerwanie lotu zmniejsza ryzyko, o ile nie została również oceniona wynikająca z tego strefa opadania.
Dostawy dronami i logistyka
W operacjach dostawczych często wykorzystuje się powtarzalne trasy, korytarze lub wolumeny operacyjne. Zautomatyzowane monitorowanie pozwala wykrywać odchylenia od tych obszarów, natomiast zdalne lub autonomiczne zakończenie lotu stanowi ostateczną reakcję na poważniejsze awarie systemów zabezpieczających. Logika zakończenia lotu musi również uwzględniać miejsca, w których statek powietrzny prawdopodobnie będzie opadał wzdłuż trasy.
Inspekcje przemysłowe i monitorowanie infrastruktury
Bezzałogowe statki powietrzne (UAS) przeznaczone do inspekcji często operują w pobliżu mostów, wież, infrastruktury energetycznej, zakładów przemysłowych i innych obiektów. Urządzenie do przerywania lotu może zapobiec przekształceniu się poważnej awarii w szerszą utratę kontroli nad statkiem powietrznym, jednak jego aktywacja nie powinna stwarzać większego zagrożenia dla pracowników, sprzętu ani sąsiednich operacji.
Bezzałogowe statki powietrzne (UAS) o stałym skrzydle i dalekim zasięgu
Statki powietrzne o stałym skrzydle mogą kontynuować lot znacznie poza punkt wyłączenia napędu dzięki prędkości resztkowej i właściwościom szybowym. Skuteczne przerwanie lotu zależy zatem od wysokości, charakterystyki aerodynamicznej, wiatru, ukształtowania terenu, zachowania statku powietrznego po przerwaniu lotu oraz dostępnej odległości buforowej, a także od działania samego systemu FTS.
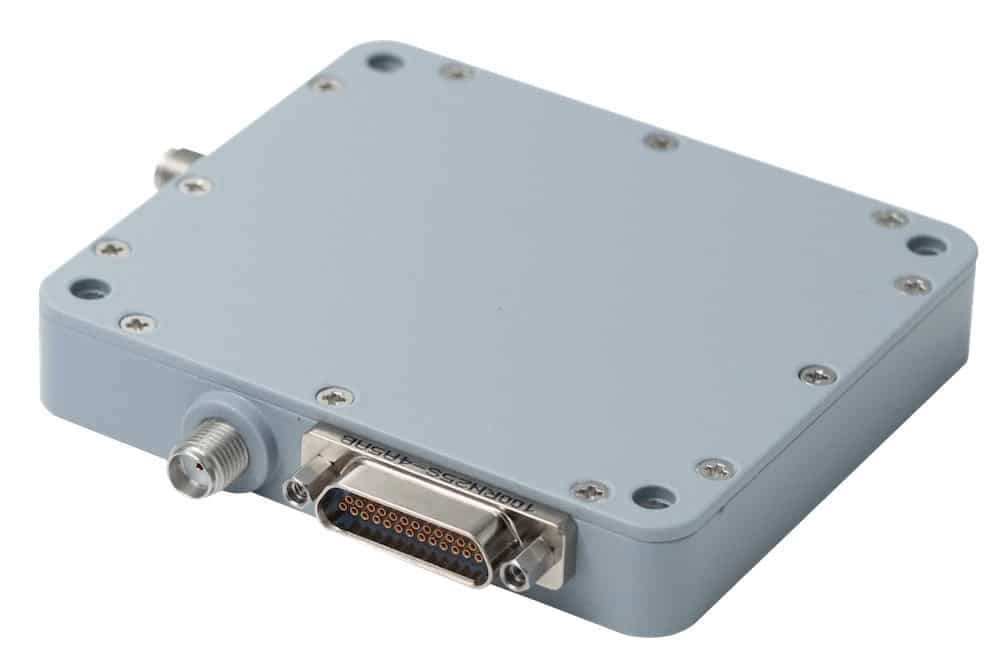
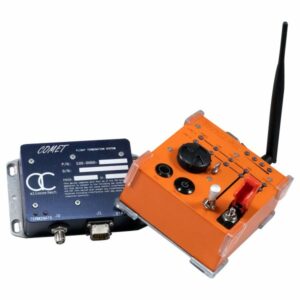
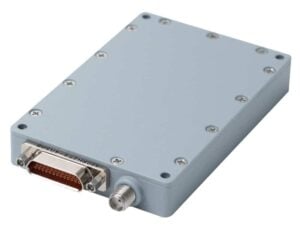
Odbiornik sygnału zakończenia lotu firmy TUALCOM.
Drony o dużej ładowności i drony transportowe
Bezzałogowe statki powietrzne (UAS) o dużej ładowności charakteryzują się większą potencjalną energią uderzenia i mogą przewozić ładunki, które wpływają na stabilność podczas awaryjnego opadania. Ich architektura przerywania lotu może zatem wymagać zwrócenia większej uwagi na redundancję, zabezpieczenie ładunku, zachowanie podczas opadania, odłamki oraz integrację z systemami łagodzącymi skutki uderzenia.
Rozwiązania typu „drone-in-a-box” oraz operacje zautomatyzowane
Zautomatyzowane bezzałogowe statki powietrzne (UAS) mogą wykonywać powtarzające się misje przy ograniczonym, ciągłym udziale pilota. Pokładowy moduł przerywania lotu może działać równolegle z monitorowaniem stanu technicznego, logiką zabezpieczającą oraz zdalnym nadzorem, przy czym stan systemu jest sprawdzany przed startem i monitorowany podczas lotu. Niezawodne sygnalizowanie usterek, prawidłowy stan uzbrojenia oraz okresowe kontrole funkcjonalne mają szczególne znaczenie w sytuacjach, gdy automatyzacja ogranicza możliwości bezpośredniej interwencji operatora.
Normy, przepisy i sposoby zapewnienia zgodności
Odpowiednie materiały regulacyjne i normy techniczne dotyczą zabezpieczeń, architektury, weryfikacji oraz oczekiwanej wydajności funkcji przerywania lotu.
Ograniczanie zasięgu w ramach SORA i UAS: Przepisy EASA „Easy Access Rules” z czerwca 2026 r. uwzględniają SORA 2.5, która reguluje kwestię ograniczania zasięgu w zależności od objętości operacyjnej, bufora ryzyka naziemnego oraz ryzyka związanego z obszarami przyległymi. Rozszerzone przepisy dotyczące ograniczania zasięgu obejmują oczekiwania dotyczące zachowania w przypadku awarii, zapewnienia jakości projektu oraz dowodów potwierdzających w sytuacjach, gdy ryzyko związane z obszarami przyległymi wymaga dodatkowej ochrony.
EASA Light-UAS.2511: Dokument MOC Light-UAS.2511-01 określa sposób zapewnienia zgodności opracowany z myślą o wzmocnionym ograniczaniu zasięgu przy użyciu systemu FTS. Obejmuje on segregację architektury, kontrole projektowe, testy naziemne i lotnicze, testy aktywacji automatycznej i ręcznej oraz weryfikację przy reprezentatywnych odległościach operacyjnych. Jego deklaratywny zakres stosowania dotyczy przede wszystkim operacji w kategorii specjalnej (Specific Category) do poziomu SAIL II oraz bezzałogowych statków powietrznych (UAS) mieszczących się w określonych ograniczeniach wymiarowych i eksploatacyjnych.
Wymagania normy EN 4709-006 dotyczące przerywania lotu: Norma EN 4709-006:2026 określa sposoby przerywania lotu bezzałogowego statku powietrznego (UAS) oraz określa wymagania, metody badawcze i kryteria pozytywnego wyniku dotyczące architektury związanej z bezpieczeństwem, charakterystyki opadania, ograniczenia skutków uderzenia w ziemię oraz instrukcji producenta. Ma ona szczególne znaczenie dla wykazania zgodności z wymaganiami dotyczącymi zakończenia lotu związanymi z bezzałogowymi statkami powietrznymi klasy 5 oraz kładzie nacisk na niezawodność, przewidywalność, niezależność oraz weryfikację funkcji zakończenia lotu.
Normy ASTM dotyczące projektowania i terminologii bezzałogowych statków powietrznych (UAS): Norma ASTM F3341/F3341M-24 określa ujednoliconą terminologię dotyczącą bezzałogowych statków powietrznych (UAS), natomiast norma ASTM F3298-24 obejmuje podstawowe wymagania dotyczące projektowania, konstrukcji i weryfikacji lekkich bezzałogowych statków powietrznych o stałym skrzydle. Normy te wpisują się w szersze ramy norm ASTM F38, a nie stanowią dedykowanych specyfikacji dotyczących systemów zakończenia lotu (FTS).
Zezwolenia operacyjne FAA i analizy bezpieczeństwa: Wytyczne FAA dotyczące zwolnień na podstawie części 107 wymagają od wnioskodawców opisania sposobu zabezpieczenia statku powietrznego oraz ewentualnego zainstalowanego systemu przerywania lotu. Wytyczne wskazują przełącznik natychmiastowego przerwania lotu jako jeden z przykładów informacji, które mogą być istotne przy opisywaniu statku powietrznego i proponowanych środków bezpieczeństwa.
Najnowsze osiągnięcia w zakresie przerywania lotu dronów
Prace rozwojowe coraz bardziej koncentrują się na tym, aby system przerywania lotu był bardziej przewidywalny, mniej zależny od pojedynczej ścieżki komunikacyjnej lub sterującej oraz lepiej zintegrowany z szerszymi funkcjami bezpieczeństwa bezzałogowych statków powietrznych (UAS).
Inteligentne i predykcyjne ograniczanie lotu: Prognozowanie trajektorii lotu pozwala zidentyfikować nadchodzące naruszenie granic obszaru lotu, zanim statek powietrzny osiągnie ustaloną granicę, umożliwiając systemowi FTS działanie z większym marginesem bezpieczeństwa przy uwzględnieniu prędkości statku powietrznego, kierunku lotu, opóźnienia oraz odległości potrzebnej do zatrzymania się lub opadania.
Większa autonomia systemu FTS: Rozbudowane monitorowanie pokładowe pozwala na podejmowanie decyzji o przerwaniu lotu bez konieczności polegania wyłącznie na zdalnym operatorze lub dostępności głównego łącza C2. Zwiększa to znaczenie solidnej logiki wyzwalającej, niezależnego wykrywania w razie potrzeby oraz zabezpieczeń przed niezamierzoną aktywacją.
Zintegrowane systemy FTS i spadochronowe: Koordynacja przerwania lotu z otwarciem spadochronu może sprawić, że zachowanie podczas awaryjnego opadania będzie bardziej przewidywalne, szczególnie w sytuacjach, w których samo wyłączenie napędu spowodowałoby nadmierną energię uderzenia lub zbyt dużą odległość przelotu. Integracja musi również gwarantować, że stan napędu i położenie statku powietrznego nie będą utrudniać otwarcia spadochronu.
Bezpieczna i odporna komunikacja w zakresie przerywania lotu: Dedykowane ścieżki radiowe (RF), niezależne odbiorniki, odpowiednie rozdzielenie częstotliwości, weryfikacja poleceń oraz właściwe rozmieszczenie anten systemu przerywania lotu mogą poprawić dostępność i integralność zdalnych poleceń przerwania lotu w przypadku pogorszenia jakości łączności głównej, jednocześnie zmniejszając ryzyko niepożądanego uruchomienia.
Postępy te sprawiają, że system FTS dronów staje się coraz bardziej zintegrowaną częścią projektów dotyczących ograniczania rozprzestrzeniania się i reagowania w sytuacjach awaryjnych, przy czym coraz większy nacisk kładzie się na niezależność systemu, przewidywalne zachowanie po aktywacji oraz pełną trajektorię lotu po zakończeniu lotu, a nie wyłącznie na sam polecenie zakończenia lotu.