Przetwarzanie materiału wideo z bezzałogowych statków powietrznych (UAV)
Czołowi światowi dostawcy
Rozwiązania w zakresie przetwarzania obrazu z bezzałogowych statków powietrznych (UAV)
Rozwiązania do przetwarzania materiału wideo z bezzałogowych statków powietrznych (UAV) przekształcają surowe dane obrazowe pochodzące z czujników obserwacji Ziemi (EO), czujników podczerwieni, czujników wielospektralnych oraz innych czujników lotniczych w materiał wideo przeznaczony do transmisji, rejestracji, analizy oraz wsparcia misji. Procesory wideo dla dronów mogą zapewniać poprawę jakości obrazu, stabilizację, kodowanie, dodawanie metadanych, synchronizację klatek, analizę wspomaganą sztuczną inteligencją oraz przetwarzanie geoprzestrzenne.
Na tej stronie przedstawiono dostawców rozwiązań do przetwarzania obrazu z bezzałogowych statków powietrznych (UAV), wspierających zastosowania w zakresie rozpoznania, obserwacji i zwiadu (ISR), inspekcji, mapowania oraz orientacji sytuacyjnej.
Urządzenia do przenoszenia ładunku z gimbalem dla bezzałogowych statków powietrznych – gimbale do kamer EO i EO/IR dla taktycznych bezzałogowych systemów powietrznych
W pełni zintegrowane rozwiązania zabezpieczające i systemy monitoringu do zastosowań związanych z przeciwdziałaniem bezzałogowym statkom powietrznym (UAS)
Rozwiązania do przetwarzania i strumieniowego przesyłania wideo z wykorzystaniem sztucznej inteligencji brzegowej zapewniające świadomość sytuacyjną w czasie rzeczywistym dla bezzałogowych statków powietrznych i systemów bezzałogowych o znaczeniu krytycznym
Urządzenia do przenoszenia ładunku i rozwiązania do przetwarzania obrazu wideo dla bezzałogowych statków powietrznych – rozwiązania z wykorzystaniem wielosensorowych kamer EO/IR do dronów
Jeśli projektujesz, budujesz lub dostarczasz Przetwarzanie materiału wideo z bezzałogowych statków powietrznych (UAV), Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompletny przewodnik po rozwiązaniach do przetwarzania materiału wideo z bezzałogowych statków powietrznych (UAV)
Przegląd według
Sarah Simpson
Aktualizacja:
Wprowadzenie do rozwiązań w zakresie przetwarzania obrazu wideo z bezzałogowych statków powietrznych (UAV)
Procesory wideo dla bezzałogowych statków powietrznych (UAV) umożliwiają przekształcanie surowych obrazów z czujników w gotowe do wykorzystania materiały wideo przeznaczone do transmisji, rejestracji, analizy oraz wsparcia misji. W zależności od platformy przetwarzanie może odbywać się bezpośrednio przy kamerze, w dedykowanym komputerze pokładowym lub w ramach architektury rozproszonej łączącej systemy powietrzne i naziemne.
Wymagania stawiane procesorom wideo w dronach mogą się znacznie różnić. W przypadku małych dronów priorytetem mogą być kompaktowe rozmiary i niskie zużycie energii, natomiast większe platformy wywiadowcze, obserwacyjne i rozpoznawcze (ISR) mogą wymagać obsługi wielokanałowego obrazu wideo, kodowania w wysokiej rozdzielczości, przetwarzania metadanych oraz analizy wspomaganej sztuczną inteligencją (AI). Skuteczne rozwiązania w zakresie przetwarzania obrazu muszą zatem zapewniać równowagę między jakością obrazu, opóźnieniem, przepustowością przetwarzania, szerokością pasma komunikacyjnego a ograniczeniami dotyczącymi rozmiarów, masy i zasilania.
Architektura przetwarzania obrazu w bezzałogowych statkach powietrznych (UAV)
Architektura przetwarzania obrazu w bezzałogowych statkach powietrznych (UAV) zazwyczaj łączy interfejsy czujników, wbudowane zasoby obliczeniowe, sprzęt komunikacyjny oraz infrastrukturę naziemną. Poszczególne etapy mogą być zintegrowane w jednym module przetwarzania obrazu lub rozdzielone między kilka podsystemów.
Czujnik obrazu i interfejs kamery: Łączy ładunki obrazujące typu elektrooptycznego (EO), podczerwieni, wielospektralnego lub inne z systemem przetwarzania, zapewniając jednocześnie wymaganą rozdzielczość, częstotliwość klatek, głębię bitową oraz szybkość transmisji danych.
Rejestracja obrazu i pozyskiwanie klatek: Odbiera klatki obrazu z czujnika oraz utrzymuje parametry czasowe, rozdzielczość i częstotliwość klatek wymagane przez kolejne funkcje w łańcuchu przetwarzania.
Przetwarzanie sygnału obrazowego: Konwertuje i ulepsza surowe dane z czujnika za pomocą funkcji takich jak demosaicing, filtrowanie, korekcja ekspozycji, przetwarzanie kolorów oraz kalibracja specyficzna dla danego czujnika.
Kodowanie i kompresja obrazu wideo: Zmniejsza wymagania dotyczące przepustowości wideo i pamięci masowej przy użyciu technik kompresji odpowiednich do misji i dostępnego łącza komunikacyjnego. Konfiguracja kodowania wpływa również na jakość obrazu, szybkość transmisji, buforowanie oraz opóźnienia.
Przetwarzanie pokładowe i przetwarzanie brzegowe: Realizuje analizę wideo, poprawianie jakości, kodowanie, generowanie metadanych lub algorytmy wizji komputerowej bezpośrednio na pokładzie statku powietrznego.
Transmisja obrazu i łącza danych: Pakietuje i przesyła obraz na żywo, zsynchronizowane metadane oraz powiązane informacje dotyczące misji pomiędzy bezzałogowym statkiem powietrznym (UAV) a systemami zewnętrznymi przy użyciu odpowiednich technologii sieciowych lub taktycznych łączy danych.
Przetwarzanie naziemne, wyświetlanie i dystrybucja:Obsługuje odbiór strumienia, dekodowanie, wizualizację, rejestrację, analizę oraz rozpowszechnianie po dotarciu obrazu do segmentu naziemnego.
Rozkład tych funkcji wpływa na opóźnienie od początku do końca, zużycie przepustowości, obciążenie termiczne, wydajność przetwarzania oraz zapotrzebowanie na energię elektryczną na pokładzie statku powietrznego.
Podstawowe funkcje procesorów wideo do dronów
Poprawa jakości obrazu i redukcja szumów
Poprawa jakości obrazu może zwiększyć użyteczność materiału filmowego, na który wpływają szumy czujnika, warunki atmosferyczne, słaby kontrast lub trudne warunki oświetleniowe. Wbudowane przetwarzanie obrazu może obejmować filtrowanie przestrzenne lub czasowe, wyostrzanie, regulację kontrastu oraz inne techniki przed transmisją lub analizą obrazu.
Elektroniczna stabilizacja obrazu
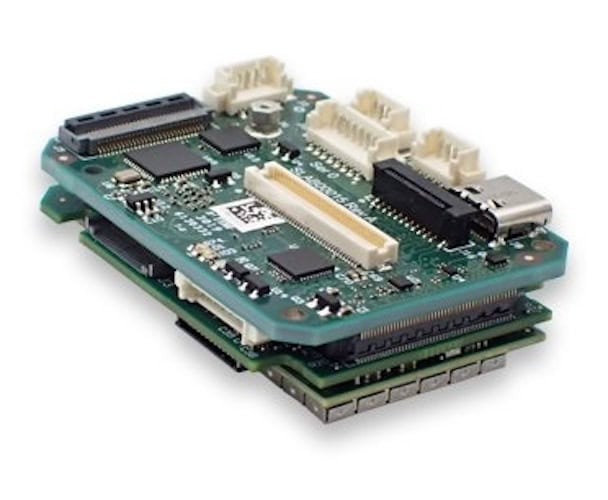
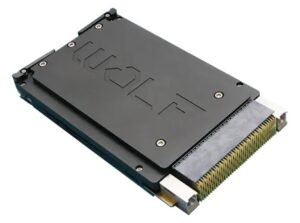
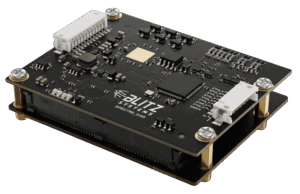
Procesor wideo SPECTRE 5165 firmy Blitz Technology
Elektroniczna stabilizacja obrazu pozwala kompensować drgania płatowca, manewry oraz ruchy resztkowe, których nie udało się wyeliminować za pomocą uchwytu kamery lub gimbala. Algorytmy przetwarzania obrazu w czasie rzeczywistym szacują ruchy między klatkami i dostosowują sygnał wyjściowy, zapewniając bardziej stabilny obraz dla operatorów, systemów rejestrujących lub oprogramowania do przetwarzania obrazu.
Korekcja zniekształceń i obiektywu
Optyka kamery może powodować zniekształcenia beczkowate, poduszkowate lub inne efekty geometryczne, które obniżają dokładność pomiarów i spójność obrazu. Procesor obrazu wideo może zastosować dane kalibracyjne i transformacje geometryczne w celu skompensowania tych cech, szczególnie w przypadkach, gdy materiał obrazowy będzie wykorzystywany również do pomiarów lub geolokalizacji.
Zakres dynamiczny i przetwarzanie w słabym oświetleniu
Kamery bezzałogowych statków powietrznych (UAV) mogą rejestrować sceny zawierające głębokie cienie, jasne niebo, odbicia lub ograniczone oświetlenie otoczenia. Przetwarzanie zakresu dynamicznego i w słabym oświetleniu pozwala zachować użyteczne szczegóły w trudnych warunkach oświetleniowych, jednocześnie redukując szum, który staje się bardziej widoczny przy wyższym wzmocnieniu czujnika.
Skalowanie, kadrowanie i konwersja formatów
Jednostki przetwarzania obrazu wideo mogą generować kilka sygnałów wyjściowych na podstawie jednego strumienia danych z czujnika, z których każdy jest zoptymalizowany pod kątem innego zastosowania. Skalowanie i kadrowanie mogą zmniejszyć ilość przesyłanego materiału obrazowego lub wyodrębnić obszar będący przedmiotem zainteresowania, natomiast konwersja formatu umożliwia współpracę czujników, wyświetlaczy, rejestratorów, koderów i systemów sieciowych wykorzystujących różne formaty wideo.
Synchronizacja klatek i pomiar czasu
Precyzyjna synchronizacja umożliwia powiązanie obrazu wideo z danymi nawigacyjnymi statku powietrznego, obrazami z wielu kamer lub danymi z innych czujników znajdujących się na pokładzie. Moduł przetwarzania obrazu wideo w czasie rzeczywistym może nanoszyć precyzyjne znaczniki czasu oraz koordynować pozyskiwanie klatek z systemami nawigacyjnymi lub misyjnymi, aby zachować spójne relacje czasowe w całym łańcuchu przetwarzania i transmisji.
Nakładanie obrazu i wstawianie metadanych
Procesory wideo mogą dodawać widoczne informacje, takie jak pozycja statku powietrznego, wysokość, kurs, kierunek ustawienia czujnika, znaczniki czasu oraz odniesienia do celów. Metadane nadające się do odczytu maszynowego mogą natomiast być synchronizowane i przesyłane wraz z materiałem obrazowym, tak aby oprogramowanie działające na dalszych etapach procesu mogło wykorzystywać informacje dotyczące platformy, czujników, czasu oraz danych geoprzestrzennych do geolokalizacji, indeksowania, wizualizacji, wykorzystania i analizy.
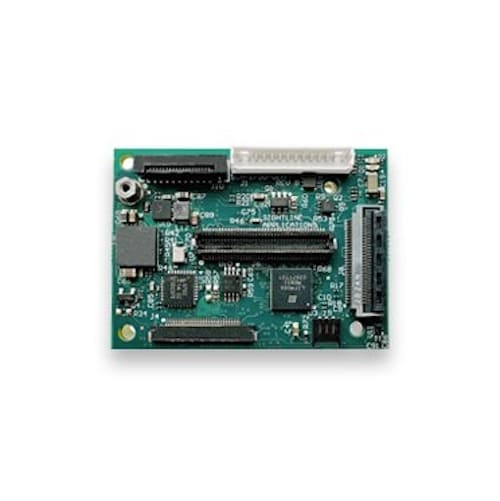
Oprogramowanie do przetwarzania obrazu firmy Sightline Intelligence
Kluczowy sprzęt do przetwarzania obrazu wideo dla bezzałogowych statków powietrznych (UAV)
Twórcy bezzałogowych statków powietrznych (UAV) mogą wdrażać przetwarzanie obrazu wideo z wykorzystaniem kilku architektur procesorów. Wybór zależy od obciążenia obliczeniowego, wymagań oprogramowania, dostępnej mocy elektrycznej, zarządzania temperaturą, opóźnień, wymagań dotyczących interfejsu wideo oraz przestrzeni ładunkowej.
Wbudowane procesory CPU i GPU: Jednostki centralne (CPU) zapewniają elastyczne przetwarzanie ogólnego przeznaczenia, natomiast procesory graficzne (GPU) oferują wysoką wydajność obliczeniową w trybie równoległym do przetwarzania obrazów, wizji komputerowej oraz zadań związanych ze sztuczną inteligencją.
Układy FPGA i logika programowalna: Układy bramek programowalnych (FPGA) mogą zapewnić deterministyczne przetwarzanie o niskim opóźnieniu i doskonale nadają się do szybkich interfejsów wideo, niestandardowych potoków przetwarzania obrazu, przenoszenia danych oraz specjalistycznej akceleracji.
Dedykowane układy ASIC do przetwarzania obrazu: Specjalnie zaprojektowane układy scalone przeznaczone do konkretnych zastosowań (ASIC) mogą efektywnie wykonywać określone funkcje kodowania lub przetwarzania obrazu przy stosunkowo niskim zużyciu energii.
Akceleratory sztucznej inteligencji i jednostki przetwarzania neuronowego: Jednostki przetwarzania neuronowego (NPU) oraz inne akceleratory sztucznej inteligencji mogą przyspieszać wnioskowanie w sieciach neuronowych w zakresie takich funkcji, jak wykrywanie obiektów, klasyfikacja, segmentacja i śledzenie.
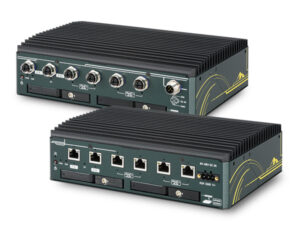
Wytrzymałe wbudowane komputery do przetwarzania obrazu: Zintegrowane systemy pokładowe łączą procesory, pamięć, pamięć masową, interfejsy wideo i funkcje sieciowe w ramach sprzętu zaprojektowanego z myślą o instalacji w bezzałogowych statkach powietrznych (UAV) oraz związanych z tym ograniczeniach środowiskowych.
W przypadku układu użytkowego o wąskim zakresie zastosowań wystarczająca może być kompaktowa płyta do przetwarzania obrazu, natomiast bardziej wymagające systemy mogą wymagać kilku procesorów lub heterogenicznych architektur obliczeniowych, które rozdzielają zadania związane z pozyskiwaniem danych, kodowaniem, analizą oraz inne zadania pomiędzy różne zasoby obliczeniowe.
Zastosowania przetwarzania obrazu w dronach i bezzałogowych statkach powietrznych (UAV)
Ciągły nadzór obszarów rozległych
Systemy nadzoru na rozległych obszarach mogą generować duże ilości materiału obrazowego z rozległych regionów. Pokładowe przetwarzanie obrazu może wspomagać kompresję, wyodrębnianie obszarów zainteresowania, stabilizację oraz automatyczną analizę, zmniejszając ilość surowego lub minimalnie przetworzonego materiału obrazowego, który musi być stale przesyłany.
Wideo w pełnej rozdzielczości
Zastosowania wideo w pełnej rozdzielczości (FMV) wymagają ciągłego rejestrowania i przetwarzania przy zachowaniu akceptowalnego opóźnienia od początku do końca. Pokładowe procesory wideo mogą kodować materiał filmowy w czasie rzeczywistym oraz dynamicznie zarządzać przepływnością w celu dostosowania jej do dostępnego łącza komunikacyjnego. Na opóźnienie wpływają takie czynniki, jak ścieżki przetwarzania, buforowanie, konfiguracja kodeków, struktura grupy klatek (GOP), transport oraz warunki sieciowe.
Wykrywanie i śledzenie obiektów
Procesor wideo oparty na sztucznej inteligencji może analizować kolejne klatki w celu wykrywania, klasyfikowania i śledzenia obiektów będących przedmiotem zainteresowania. Realizacja tych funkcji na pokładzie pozwala uzyskać informacje o wykrytych obiektach, współrzędnych obrazu, danych śledzenia lub innych wskazówkach bez konieczności przetwarzania wszystkich surowych danych obrazowych w stacji naziemnej. Geograficzne współrzędne celu wymagają ponadto odpowiednich danych nawigacyjnych, geometrii czujników, kalibracji, synchronizacji czasowej oraz przetwarzania geolokalizacyjnego.
Geoprzestrzenna analiza obrazu
Wideo geoprzestrzenne łączy materiał obrazowy z informacjami o położeniu, orientacji, czasie, ustawieniu czujnika oraz innymi metadanymi. Wbudowane systemy przetwarzania obrazu mogą pomóc w powiązaniu obserwowanych lokalizacji lub obiektów ze współrzędnymi geograficznymi, gdy dostępne są odpowiednie dane nawigacyjne i czujnikowe, wspierając w ten sposób tworzenie map, analizę wywiadowczą oraz orientację sytuacyjną.
Rejestracja misji i gromadzenie dowodów
Sprzęt do przetwarzania obrazu wideo umożliwia kodowanie i przechowywanie materiału wizualnego wraz z powiązanymi metadanymi w celu późniejszej analizy. Parametry nagrywania można skonfigurować tak, aby zapewnić równowagę między jakością obrazu, czasem trwania misji, dostępną pojemnością pamięci, integralnością danych oraz wymaganiami dotyczącymi późniejszej analizy.
Zautomatyzowane wskazywanie obiektów i wsparcie decyzji operatora
Algorytmywizji komputerowej mogą identyfikować potencjalne obiekty, działania lub obszary zainteresowania i przedstawiać je operatorowi w celu dalszej oceny. Pokładowe przetwarzanie obrazu zmniejsza konieczność przesyłania każdego etapu analizy na ziemię i może wspierać szybsze wskazywanie celów w sytuacjach, gdy przepustowość łącza komunikacyjnego jest ograniczona.
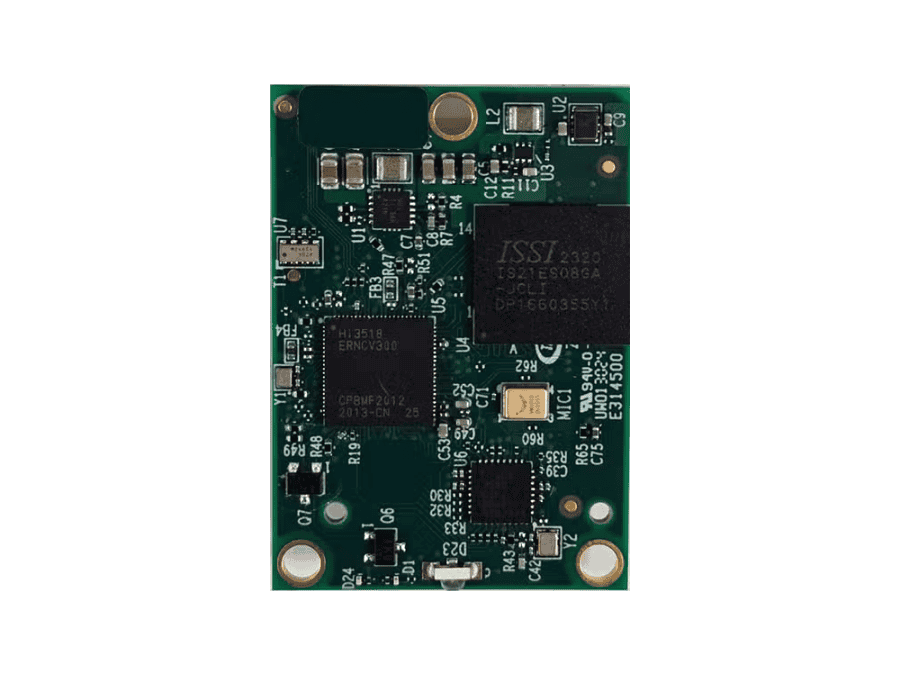
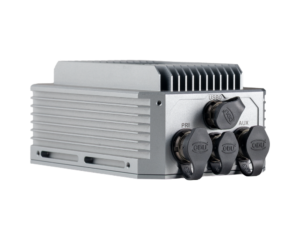
Moduł przetwarzania obrazu MiniCHARM-SDI firmy Chess Dynamics.
Normy i interoperacyjność
Interoperacyjność ma szczególne znaczenie w sytuacji, gdy kamery bezzałogowych statków powietrznych (UAV), karty przetwarzające obraz, łącza danych, komputery misji oraz systemy naziemne pochodzą od różnych dostawców. Odpowiednie normy i technologie obejmują:
Normy MISB: Specyfikacje Motion Imagery Standards Board (MISB) wspierają standaryzację obrazów ruchomych, metadanych, synchronizacji czasowej oraz geoprzestrzennych procesów przetwarzania wideo stosowanych przez kompatybilne systemy ISR.
STANAG 4609: Niniejszy standard NATO dotyczy cyfrowych obrazów ruchomych i powiązanych metadanych dla interoperacyjnych zastosowań obronnych oraz opiera się na znormalizowanych profilach obrazów ruchomych i praktykach dotyczących metadanych.
H.264 i H.265: Te standardy kompresji wideo zmniejszają przepływność wymaganą do transmisji i przechowywania materiału wideo, umożliwiając jednocześnie konfigurowalne kompromisy między jakością obrazu, przepustowością, wymaganiami przetwarzania oraz opóźnieniami.
Standardy Ethernet i IP: Architektury sieciowe wspierają dystrybucję materiału wideo, metadanych oraz ruchu sterującego pomiędzy systemami ładunku a systemami misji, przy czym do przesyłania zakodowanych strumieni wideo w sieci wykorzystywane są odpowiednie protokoły transportowe.
Inicjatywy dotyczące architektury otwartej: Modułowe interfejsy sprzętowe i programowe mogą uprościć integrację podsystemów, modernizacje, wdrażanie nowych technologii oraz wymianę poszczególnych komponentów przetwarzających.
Integratorzy systemów muszą również rozważyć, w jaki sposób poszczególne wdrożenia radzą sobie z synchronizacją, metadanymi, pakietowaniem i transportem sieciowym, interfejsami sterowania, szyfrowaniem, uwierzytelnianiem, kontrolą dostępu, bezpieczną aktualizacją oprogramowania oraz szerszymi wymaganiami w zakresie cyberbezpieczeństwa.
Powstające technologie przetwarzania obrazu w bezzałogowych statkach powietrznych (UAV)
Postępy w zakresie wydajności przetwarzania powodują przenoszenie coraz bardziej zaawansowanych zadań na bezzałogowe statki powietrzne. Do istotnych osiągnięć należą:
Sztuczna inteligencja typu edge: Wbudowane funkcje wnioskowania umożliwiają analizę obrazów w pobliżu czujnika, co zmniejsza ilość materiału wideo, który musi zostać przesłany do zewnętrznego przetwarzania, oraz pozwala na nadanie priorytetu wybranym wynikom lub obszarom zainteresowania.
Zaawansowane akceleratory sieci neuronowych: Dedykowany sprzęt do sztucznej inteligencji umożliwia stosowanie bardziej złożonych modeli wizji komputerowej w ramach ograniczeń dotyczących zasilania, temperatury i wymiarów kompaktowych platform bezzałogowych statków powietrznych.
Fuzja danych z wielu czujników: Systemy przetwarzania mogą łączyć dane z czujników optycznych (EO), podczerwieni, wielospektralnych, radarowych oraz nawigacyjnych, zapewniając bogatsze informacje kontekstowe niż w przypadku pojedynczego czujnika oraz poprawiając powiązania obrazów z innymi danymi misji.
Adaptacyjne przetwarzanie obrazu: Rozdzielczość, częstotliwość klatek, przepływność, kompresja, przetwarzanie obszarów zainteresowania oraz parametry analityczne można dostosowywać zgodnie z priorytetami misji, dostępną przepustowością oraz zmieniającą się treścią sceny.
Postępy te poszerzają możliwości wbudowanego przetwarzania obrazu, jednocześnie zwiększając zapotrzebowanie na wydajny sprzęt o niskim opóźnieniu, który może obsługiwać coraz bardziej złożone ładunki bezzałogowych statków powietrznych bez przekraczania ograniczeń dotyczących zasilania, temperatury, przepustowości lub ładowności statku powietrznego.