I veicoli subacquei a cingoli sono veicoli robotici telecomandati o autonomi progettati per percorrere il fondale marino, le strutture sommerse e gli ambienti subacquei ristretti. Grazie a sistemi di locomozione a cingoli o su ruote, all’adesione magnetica o a sistemi di aspirazione, questi veicoli subacquei a cingoli offrono piattaforme stabili per attività di ispezione, rilevamento, manutenzione e intervento.
Questa pagina presenta i fornitori di veicoli subacquei a cingoli destinati all’ispezione di condotte offshore, alla valutazione degli scafi navali, alla posa di cavi, alla ricerca scientifica marina e alle operazioni navali.
Se progettate, costruite o fornite Veicoli subacquei a cingoli, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa ai veicoli subacquei senza equipaggio
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai veicoli subacquei a cingoli
I veicoli subacquei cingolati sono veicoli robotici telecomandati o autonomi progettati per muoversi lungo il fondale marino, su strutture sommerse e all’interno di ambienti subacquei ristretti. A differenza dei veicoli telecomandati (ROV) a nuoto libero, questi sistemi utilizzano cingoli, ruote, adesione magnetica o meccanismi di aspirazione per mantenere il contatto con le superfici sottomarine, fornendo una piattaforma stabile per attività di ispezione, manutenzione, rilevamento e intervento.
I sistemi di crawler sottomarini spaziano dai veicoli per scavi sul fondale marino per impieghi gravosi ai robot crawler subacquei compatti utilizzati per l’ispezione degli scafi, la valutazione delle condotte e la ricerca scientifica. A seconda della loro configurazione, possono essere dotati di telecamere, sonar, sensori per prove non distruttive (NDT), apparecchiature di campionamento o manipolatori robotici. Le piattaforme ROV cingolate specializzate combinano la mobilità di superficie con il controllo remoto, i sensori di bordo e, in alcuni casi, la capacità di nuotare.
Principali tipologie di veicoli cingolati subacquei
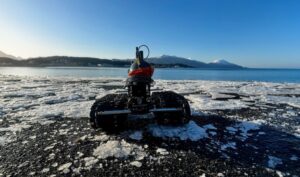
Robot cingolato di Greensea IQ, Bayonet 150.
I robot subacquei cingolati possono essere classificati in base al loro ambiente operativo, al sistema di locomozione e al metodo utilizzato per mantenere il contatto con una superficie.
1. Veicoli cingolati per fondale marino (bentici)
I crawler per fondale marino si spostano orizzontalmente sul fondale utilizzando cingoli o ruote motorizzati, facendo affidamento sul peso del veicolo e sul contatto con il terreno per garantire la trazione. Queste piattaforme sono progettate per operazioni prolungate a contatto con il fondale e possono essere dotate di strumenti scientifici o di attrezzature pesanti per interventi di intervento.
Veicoli cingolati per lavori pesanti: grandi veicoli sottomarini progettati per lo scavo di trincee per cavi e condotte, il dragaggio, lo scavo del fondale marino e altre operazioni che richiedono una notevole trazione e capacità di attrezzatura.
Veicoli cingolati bentonici scientifici e ambientali: piattaforme mobili sul fondale marino utilizzate per il campionamento dei sedimenti, l’osservazione degli habitat bentonici, le misurazioni ambientali e il monitoraggio scientifico di lunga durata.
La scelta del veicolo cingolato per fondali marini dipende dalle condizioni dei sedimenti, dalla pressione al suolo, dai requisiti di trazione e dal carico utile necessario per la missione prevista.
2. Veicoli cingolati per la scalata di superfici (adhesione)
I crawler subacquei per la scalata di superfici utilizzano meccanismi di adesione attivi o passivi per mantenere il contatto con strutture sommerse verticali, inclinate o capovolte. Questi sistemi consentono a sensori e strumenti di ispezione di operare direttamente sulle superfici dove la trazione basata sulla gravità risulterebbe insufficiente.
Veicoli rampicanti magnetici: utilizzano magneti permanenti o elettromagneti per muoversi su superfici ferromagnetiche idonee, tra cui scafi navali in acciaio, riser, serbatoi e strutture offshore.
Veicoli rampicanti a vortice e ad aspirazione: generano una forza di tenuta attraverso differenziali di pressione o un flusso d’acqua controllato, consentendo l’ispezione di superfici non ferromagnetiche compatibili, quali strutture in calcestruzzo e determinati scafi in materiale composito o non ferroso.
Le prestazioni di adesione dipendono dal materiale della superficie, dalla curvatura, dallo spessore del rivestimento, dalla rugosità, dalla vegetazione marina e dalla forza necessaria per mantenere il contatto durante il funzionamento.
3. Robot striscianti per ispezioni in spazi ristretti e interni
I robot striscianti per spazi ristretti sono veicoli compatti progettati per muoversi all’interno di passaggi subacquei ristretti, infrastrutture sommerse e strutture interne difficili da ispezionare con i ROV convenzionali.
Robot per tubazioni e conduttori: sistemi subacquei su ruote o cingolati utilizzati per ispezionare condotte, condotti e altre infrastrutture tubolari alla ricerca di corrosione, ostruzioni, danni e deterioramento strutturale.
Veicoli striscianti per serbatoi e spazi vuoti:robot di ispezione compatti progettati per serbatoi di zavorra allagati, canali sotterranei, condotte forzate e altri spazi chiusi in cui l’accesso e la manovrabilità sono limitati.
Questi veicoli privilegiano in genere dimensioni compatte, manovrabilità, copertura ispettiva e comunicazioni affidabili all’interno di spazi ristretti. Spesso utilizzano un sistema di controllo via cavo e telecamere integrate o sensori di ispezione specializzati.
4. Piattaforme ibride nuotanti-striscianti
I veicoli subacquei ibridi a cingoli combinano la locomozione di superficie con propulsori che garantiscono capacità di nuoto o di galleggiamento stazionario. Questi sistemi possono spostarsi nella colonna d’acqua prima di stabilire contatto con il fondale marino o con una struttura sommersa, utilizzando cingoli motorizzati, ruote o sistemi di adesione per garantire stabilità durante le operazioni di ispezione e l’utilizzo degli strumenti.
Le configurazioni ibride sono particolarmente utili nei casi in cui un veicolo cingolato debba spostarsi tra punti di ispezione distanti tra loro o superare ostacoli che impediscono il movimento continuo in superficie. Alcune piattaforme combinano la nuotata telecomandata con un’ispezione precisa basata sul contatto, riducendo la necessità di sistemi robotici separati.
Applicazioni principali dei crawler subacquei
Infrastrutture energetiche offshore, cavi e condotte
I crawler sottomarini vengono utilizzati per ispezionare e mantenere le infrastrutture energetiche offshore, tra cui condotte, cavi, riser e installazioni sottomarine. I veicoli cingolati di grandi dimensioni possono eseguire l’interramento dei cavi, lo scavo di trincee e la preparazione del fondale marino, mentre i robot crawler più piccoli trasportano telecamere, sonar e sensori di ispezione a contatto.
I crawler magnetici e a ventosa possono inoltre ispezionare strutture offshore idonee, garantendo un posizionamento stabile per la valutazione della corrosione, le misurazioni dello spessore tramite ultrasuoni e altre ispezioni dell’integrità strutturale.
Scafi delle imbarcazioni, infrastrutture portuali e costiere
I robot cingolati subacquei supportano l’ispezione e la manutenzione di scafi navali, strutture portuali, dighe, pali sommersi e infrastrutture costiere. I veicoli a adesione possono percorrere superfici compatibili degli scafi per raccogliere dati di ispezione visiva, misurare lo spessore dei materiali o supportare operazioni di pulizia.
I robot striscianti compatti possono inoltre operare in serbatoi allagati, canali sotterranei e spazi strutturali ristretti, riducendo la necessità di un accesso diretto da parte dei sommozzatori durante determinate attività di ispezione.
Ricerca scientifica marina e monitoraggio ambientale
I robot cingolati bentonici scientifici forniscono piattaforme mobili per lo studio delle condizioni dei fondali marini, delle caratteristiche dei sedimenti e degli ecosistemi marini. Dotati di telecamere, sensori ambientali e strumenti di campionamento, questi sistemi possono raccogliere misurazioni in aree definite o condurre osservazioni ripetute per periodi prolungati.
Le piattaforme sottomarine a carrello a lunga autonomia possono supportare indagini sugli habitat bentonici, studi sui sedimenti e il monitoraggio dei cambiamenti ambientali in prossimità di impianti offshore o siti di ricerca.
Costruzioni subacquee e interventi sul fondale marino
I crawler subacquei per impieghi gravosi vengono utilizzati per la preparazione del fondale marino, lo scavo, la realizzazione di trincee e altre attività di costruzione sottomarina. I loro sistemi di locomozione a cingoli forniscono la trazione necessaria per azionare attrezzature di scavo, strumenti per la realizzazione di trincee e carichi utili specializzati per gli interventi.
I ROV cingolati di dimensioni più ridotte possono supportare attività localizzate di ispezione, misurazione e manipolazione prima, durante o dopo i lavori di costruzione subacquea.
Difesa e operazioni navali
I veicoli cingolati subacquei supportano le ispezioni navali, la valutazione delle infrastrutture e alcune operazioni di sicurezza marittima. I robot cingolati magnetici possono ispezionare scafi di navi compatibili e strutture sommerse, mentre le piattaforme di ispezione compatte possono accedere a spazi subacquei ristretti.
I robot cingolati anfibi specializzati possono inoltre supportare l’indagine su oggetti sottomarini, il monitoraggio delle infrastrutture portuali e la valutazione delle operazioni di smaltimento di ordigni esplosivi (EOD) quando dotati di sensori e attrezzature di intervento adeguati.
Veicolo cingolato subacqueo, Bayonet 250 Amphibious Crawler, di Greensea IQ.
Sensori e carichi utili per i veicoli cingolati subacquei
I veicoli cingolati subacquei possono ospitare una vasta gamma di carichi utili per ispezioni, rilievi e interventi. Azionamenti elettrici o idraulici alimentano la locomozione e gli strumenti, mentre i controllori di bordo gestiscono la navigazione e il funzionamento dei sensori. I sistemi collegati via cavo possono ricevere alimentazione e trasmettere i dati delle ispezioni agli operatori in superficie, mentre le piattaforme autonome utilizzano sistemi di alimentazione e controllo di bordo.
Telecamere e illuminazione subacquee: consentono l’ispezione visiva di strutture sommerse, caratteristiche del fondale marino, danni superficiali e vegetazione marina.
Sonar di imaging e profilatura: supportano il rilevamento di ostacoli, l’imaging strutturale, la valutazione del terreno e l’ispezione in ambienti con scarsa visibilità.
Sensori ultrasonici per la misurazione dello spessore: misurano lo spessore del materiale su strutture compatibili, supportando il monitoraggio della corrosione e la valutazione dell’integrità strutturale.
Sensori di ispezione magnetici e a correnti parassite: rilevano o caratterizzano difetti dei materiali e condizioni superficiali, a seconda della tecnica di ispezione e del substrato.
Apparecchiature per il campionamento dei sedimenti: raccolgono materiale dal fondale marino per analisi geologiche, geotecniche, biologiche e ambientali.
Bracci manipolatori e strumenti di intervento: consentono la movimentazione di oggetti, la manutenzione localizzata, il campionamento e l’intervento meccanico.
Sistemi di profilatura e misurazione laser: forniscono misurazioni dimensionali, profilatura superficiale e ispezioni strutturali dettagliate laddove le condizioni ottiche lo consentano.
Le configurazioni modulari del carico utile consentono di adattare un veicolo subacqueo cingolato a diverse missioni senza richiedere una piattaforma robotica completamente separata. I dati raccolti possono essere trasmessi per una valutazione in tempo reale o registrati per successive analisi.
Sviluppi emergenti nella tecnologia dei veicoli cingolati subacquei
Gli sviluppi nella robotica dei crawler subacquei sono incentrati sul miglioramento della mobilità, dell’autonomia, delle capacità di ispezione e dell’autonomia operativa.
Locomozione multimodale ibrida e adesione alla superficie: la combinazione di propulsori vettoriali, propulsione cingolata e adesione magnetica o a aspirazione consente alle piattaforme di passare dalla modalità di nuoto a quella di ispezione a contatto.
Visione basata sull’intelligenza artificiale (IA) perimetrale e carichi utili multimodali per i controlli non distruttivi (NDT): l’elaborazione IA a bordo può combinare dati provenienti da telecamere, sonar, laser e NDT per supportare l’identificazione dei difetti, la mappatura della corrosione e la valutazione del biofouling.
Permanenza prolungata sul fondale marino e autonomia energetica: batterie resistenti alla pressione, modalità operative a basso consumo e sistemi di attracco o ricarica sottomarini possono supportare dispiegamenti prolungati, ispezioni ripetute e monitoraggio ambientale.
Questi sviluppi stanno ampliando il potenziale dei sistemi di crawler subacquei di svolgere complesse attività di ispezione e monitoraggio con una minore dipendenza dal supporto continuo fornito dalle imbarcazioni.