Les solutions de traitement vidéo pour drones convertissent les images brutes provenant de capteurs d'observation de la Terre (EO), infrarouges, multispectraux et d'autres capteurs aéroportés en vidéos destinées à la transmission, à l'enregistrement, à l'analyse et au soutien des missions. Les processeurs vidéo pour drones peuvent assurer l'amélioration de l'image, la stabilisation, l'encodage, l'insertion de métadonnées, la synchronisation des images, l'analyse assistée par l'IA et le traitement géospatial.
Cette page présente des fournisseurs de solutions de traitement vidéo pour drones, destinées aux applications de renseignement, de surveillance et de reconnaissance (ISR), d’inspection, de cartographie et de connaissance de la situation.
Solutions de traitement vidéo et de streaming Edge AI offrant une connaissance de la situation en temps réel pour les drones et les systèmes sans pilote critiques
Si vous concevez, construisez ou fournissez Traitement vidéo des drones, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet des solutions de traitement vidéo pour drones
Vue d'ensemble par
Sarah Simpson
Mise à jour:
Introduction aux solutions de traitement vidéo pour drones
Les processeurs vidéo pour drones permettent aux aéronefs sans pilote de convertir les images brutes des capteurs en vidéos exploitables à des fins de transmission, d’enregistrement, d’analyse et de soutien aux missions. Selon la plateforme, le traitement peut s’effectuer directement à côté de la caméra, au sein d’un ordinateur dédié à la charge utile, ou via une architecture distribuée reliant les systèmes aériens et terrestres.
Les exigences imposées à un processeur vidéo de drone peuvent varier considérablement. Les petits drones peuvent privilégier la compacité et une faible consommation d’énergie, tandis que les plateformes plus grandes de renseignement, de surveillance et de reconnaissance (ISR) peuvent nécessiter une vidéo multicanal, un encodage haute résolution, la gestion des métadonnées et des analyses assistées par l’intelligence artificielle (IA). Les solutions de traitement vidéo efficaces doivent donc trouver un équilibre entre la qualité d’image, la latence, le débit de traitement, la bande passante de communication, ainsi que les contraintes de taille, de poids et de consommation d’énergie.
Architecture de traitement vidéo des drones
Une architecture vidéo pour drones combine généralement des interfaces de capteurs, des ressources de traitement embarquées, du matériel de communication et une infrastructure au sol. Les différentes étapes peuvent être intégrées dans un seul module de traitement vidéo ou réparties entre plusieurs sous-systèmes.
Capteur d’image et interface de caméra : relie les charges utiles d’imagerie électro-optiques (EO), infrarouges, multispectrales ou autres au système de traitement, tout en prenant en charge la résolution, la fréquence d’images, la profondeur de bits et le débit de données requis.
Capture vidéo et acquisition d’images : reçoit les images provenant du capteur et garantit le respect des caractéristiques de synchronisation, de résolution et de fréquence d’images requises par les fonctions en aval.
Traitement du signal d’image : convertit et améliore les données brutes du capteur grâce à des fonctions telles que le dématriçage, le filtrage, la correction d’exposition, le traitement des couleurs et l’étalonnage spécifique au capteur.
Encodage et compression vidéo : réduit la bande passante vidéo et les besoins en stockage à l’aide de techniques de compression adaptées à la mission et à la liaison de communication disponible. La configuration de l’encodage influe également sur la qualité d’image, le débit binaire, la mise en mémoire tampon et la latence.
Traitement embarqué et informatique en périphérie : exécute des algorithmes d’analyse vidéo, d’amélioration, d’encodage, de génération de métadonnées ou de vision par ordinateur directement à bord de l’aéronef.
Transmission vidéo et liaisons de données : met en paquets et transfère la vidéo en direct, les métadonnées synchronisées et les informations de mission associées entre le drone et les systèmes externes à l’aide de technologies de réseau ou de liaison de données tactiques adaptées.
Traitement, affichage et diffusion au sol :prend en charge la réception, le décodage, la visualisation, l’enregistrement, l’analyse et la diffusion des flux une fois que les images ont atteint le segment sol.
La répartition de ces fonctions influe sur la latence de bout en bout, la consommation de bande passante, la charge thermique, la capacité de traitement et la puissance électrique requise à bord de l’aéronef.
Fonctions essentielles des processeurs vidéo pour drones
Amélioration de l’image et réduction du bruit
L’amélioration de l’image permet d’optimiser l’exploitabilité des séquences affectées par le bruit du capteur, les conditions atmosphériques, un contraste insuffisant ou un éclairage défavorable. Le traitement vidéo embarqué peut appliquer un filtrage spatial ou temporel, une accentuation de la netteté, un réglage du contraste et d’autres techniques avant que les images ne soient transmises ou analysées.
Stabilisation électronique de l’image
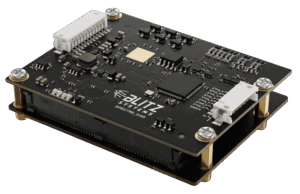
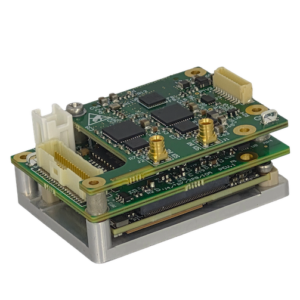
Processeur vidéo SPECTRE 5165 de Blitz Technology
La stabilisation électronique de l’image permet de compenser les vibrations de la cellule, les manœuvres et les mouvements résiduels non éliminés par la fixation de la caméra ou le cardan. Des algorithmes de traitement vidéo en temps réel estiment les mouvements entre les images et ajustent le signal de sortie afin de fournir une image plus stable aux opérateurs, aux systèmes d’enregistrement ou aux logiciels de vision par ordinateur.
Correction de la distorsion et des aberrations optiques
L’optique de la caméra peut introduire une distorsion en barillet, une distorsion en coussinet ou d’autres effets géométriques qui réduisent la précision des mesures et la cohérence de l’image. Un processeur d’imagerie vidéo peut appliquer des données d’étalonnage et des transformations géométriques pour compenser ces caractéristiques, en particulier lorsque les images sont également utilisées à des fins de mesure ou de géolocalisation.
Plage dynamique et traitement en basse lumière
Les caméras de drones peuvent être confrontées à des scènes comportant des ombres profondes, un ciel très lumineux, des reflets ou une lumière ambiante limitée. Le traitement de la plage dynamique et en basse lumière permet de préserver les détails utiles dans des conditions d’éclairage difficiles, tout en réduisant le bruit qui devient plus visible lorsque le gain du capteur est élevé.
Mise à l’échelle, recadrage et conversion de format vidéo
Les unités de traitement vidéo peuvent générer plusieurs sorties à partir d’un seul flux de données provenant d’un capteur, chacune étant optimisée pour une destination différente. Le redimensionnement et le recadrage permettent de réduire la quantité d’images transmises ou d’isoler une zone d’intérêt, tandis que la conversion de format assure l’interopérabilité entre les capteurs, les écrans, les enregistreurs, les encodeurs et les systèmes réseau utilisant différents formats vidéo.
Synchronisation des images et timing
Une synchronisation précise permet de corréler la vidéo avec les données de navigation de l’aéronef, plusieurs caméras ou d’autres capteurs de la charge utile. Un module de traitement vidéo en temps réel peut appliquer des horodatages précis et coordonner l’acquisition des images avec les systèmes de navigation ou de mission afin de maintenir des relations temporelles cohérentes tout au long de la chaîne de traitement et de transmission.
Superposition vidéo et insertion de métadonnées
Les processeurs vidéo peuvent ajouter des informations visibles telles que la position de l’aéronef, l’altitude, le cap, la direction d’orientation du capteur, des horodatages et des repères de ciblage. Des métadonnées lisibles par machine peuvent, quant à elles, être synchronisées et transmises parallèlement aux images afin que les logiciels en aval puissent utiliser les informations relatives à la plateforme, aux capteurs, à la synchronisation et aux données géospatiales à des fins de géolocalisation, d’indexation, de visualisation, d’exploitation et d’analyse.
Logiciel de traitement vidéo de Sightline Intelligence
Matériel clé de traitement vidéo pour les drones
Les développeurs de drones peuvent mettre en œuvre le traitement vidéo à l’aide de plusieurs architectures de processeurs. Le choix dépend de la charge de travail de traitement, des exigences logicielles, de la puissance électrique disponible, de la gestion thermique, de la latence, des exigences en matière d’interface vidéo et de l’espace disponible pour la charge utile.
Processeurs et processeurs graphiques embarqués : les processeurs centraux (CPU) offrent un traitement polyvalent et flexible, tandis que les processeurs graphiques (GPU) fournissent des performances de calcul hautement parallèles pour la manipulation d’images, la vision par ordinateur et les charges de travail liées à l’IA.
FPGA et logique programmable : les matrices de portes programmables sur site (FPGA) peuvent fournir un traitement déterministe à faible latence et sont particulièrement adaptées aux interfaces vidéo à haut débit, aux pipelines d’images personnalisés, au transfert de données et à l’accélération spécialisée.
Circuits intégrésspécifiques (ASIC) dédiés au traitement vidéo : les circuits intégrés spécifiques (ASIC), conçus sur mesure, peuvent exécuter efficacement des fonctions définies d’encodage ou de traitement d’images avec une consommation d’énergie relativement faible.
Accélérateurs d’IA et unités de traitement neuronal : les unités de traitement neuronal (NPU) et autres accélérateurs d’IA peuvent accélérer l’inférence des réseaux neuronaux pour des fonctions telles que la détection d’objets, la classification, la segmentation et le suivi.
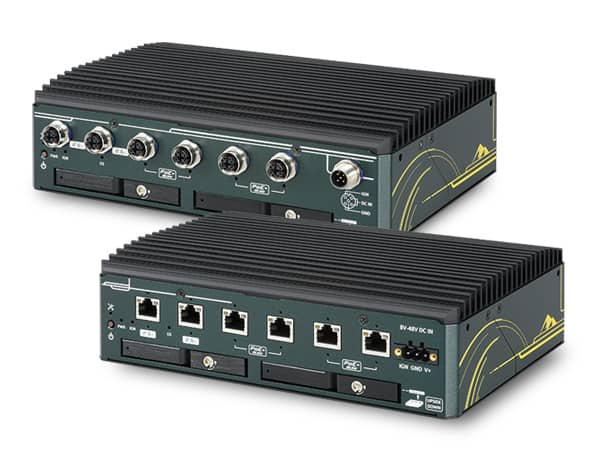
Ordinateurs embarqués robustes dédiés au traitement vidéo : les systèmes embarqués intègrent des processeurs, de la mémoire, des dispositifs de stockage, des interfaces vidéo et des fonctionnalités réseau au sein d’un matériel conçu pour une installation sur drone et adapté aux contraintes environnementales associées.
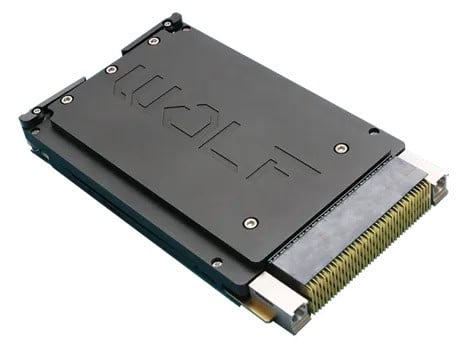
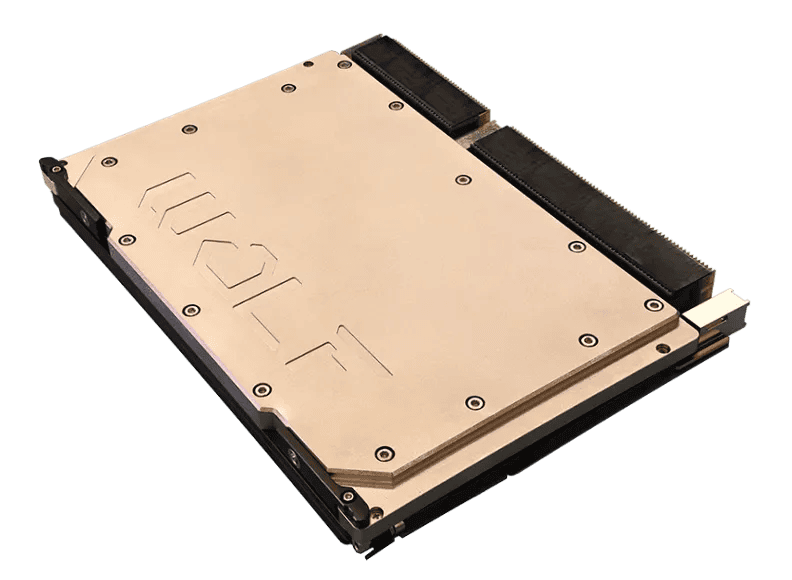
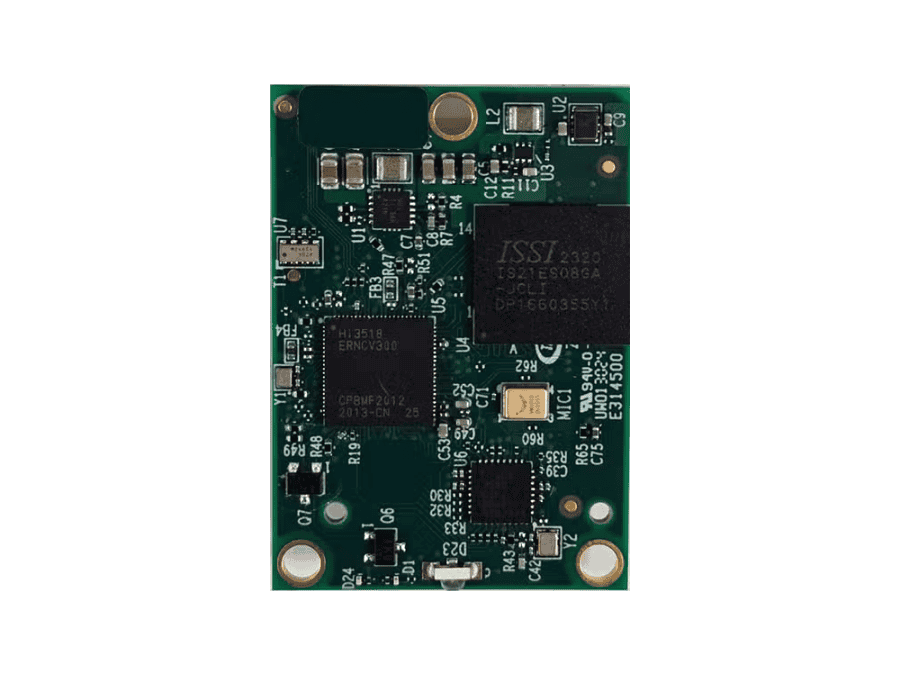
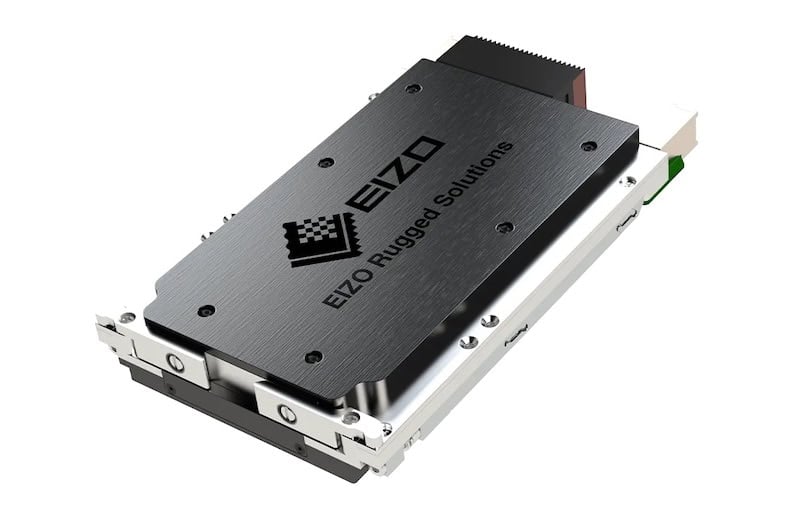
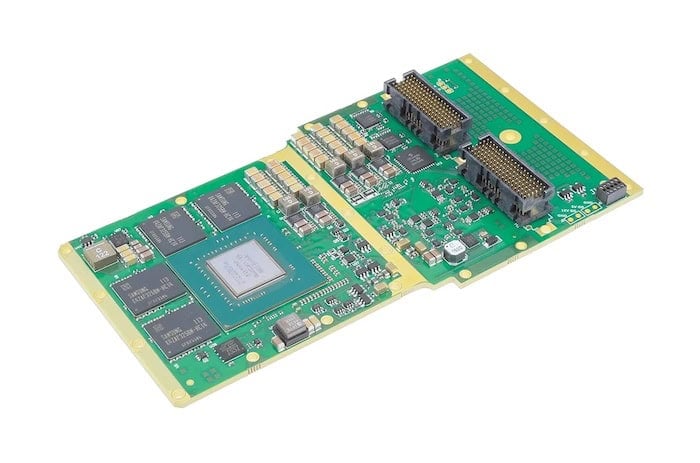
Une carte de traitement vidéo compacte peut suffire pour une charge utile ciblée, tandis que des systèmes plus exigeants peuvent nécessiter plusieurs processeurs ou des architectures de calcul hétérogènes qui répartissent l’acquisition, l’encodage, l’analyse et d’autres tâches entre différentes ressources de traitement.
Applications du traitement vidéo pour les drones et les UAV
Surveillance persistante à grande échelle
Les systèmes de surveillance à grande échelle peuvent générer d’importants volumes d’images couvrant de vastes régions. Le traitement vidéo embarqué peut faciliter la compression, l’extraction des zones d’intérêt, la stabilisation et l’analyse automatisée, réduisant ainsi la quantité d’images brutes ou peu traitées devant être transmises en continu.
Vidéo en mouvement
Les applications de vidéo en mouvement (FMV) nécessitent une capture et un traitement continus tout en maintenant une latence de bout en bout acceptable. Les processeurs vidéo embarqués peuvent encoder les séquences en temps réel et gérer dynamiquement le débit binaire en fonction de la liaison de communication disponible. La latence est influencée par divers facteurs, notamment les pipelines de traitement, la mise en mémoire tampon, la configuration des codecs, la structure des groupes d’images (GOP), le transport et les conditions du réseau.
Détection et suivi de cibles
Un processeur vidéo doté d’IA peut analyser des images consécutives pour détecter, classer et suivre des objets d’intérêt. L’exécution de ces fonctions à bord permet d’obtenir des détections, des coordonnées d’images, des données de suivi ou d’autres indications sans qu’il soit nécessaire de traiter l’ensemble des images brutes à la station au sol. Les coordonnées géographiques des cibles nécessitent en outre des données de navigation appropriées, ainsi que la géométrie des capteurs, leur étalonnage, la synchronisation et le traitement de la géolocalisation.
Renseignement vidéo géospatial
La vidéo géospatiale associe l’imagerie à la position, l’orientation, la synchronisation, l’orientation du capteur et d’autres métadonnées. Les systèmes de traitement vidéo embarqués peuvent aider à associer des emplacements ou des objets observés à des coordonnées géographiques lorsque des données de navigation et de capteurs appropriées sont disponibles, facilitant ainsi la cartographie, l’analyse du renseignement et la connaissance de la situation.
Enregistrement des missions et collecte de preuves
Le matériel de traitement vidéo permet d’encoder et de stocker les images ainsi que les métadonnées associées en vue d’un examen ultérieur. Les paramètres d’enregistrement peuvent être configurés de manière à trouver un équilibre entre la qualité d’image, la durée de la mission, la capacité de stockage disponible, l’intégrité des données et les exigences liées à l’analyse ultérieure.
Signalisation automatisée et aide à la décision de l’opérateur
Des algorithmesde vision par ordinateur peuvent identifier des objets, des activités ou des zones d’intérêt potentiels et les présenter à un opérateur pour une évaluation plus approfondie. Le traitement vidéo embarqué réduit la nécessité de transmettre chaque étape de l’analyse au sol et peut permettre un guidage plus rapide lorsque la bande passante de communication est limitée.
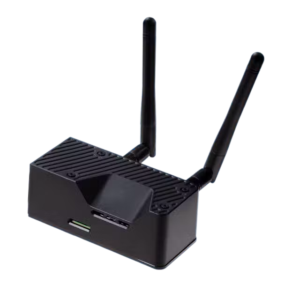
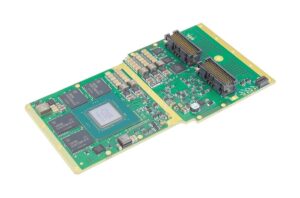
Module de traitement vidéo MiniCHARM-SDI de Chess Dynamics.
Normes et interopérabilité
L’interopérabilité revêt une importance particulière lorsque les caméras des drones, les cartes de traitement vidéo, les liaisons de données, les ordinateurs de mission et les systèmes au sol proviennent de fournisseurs différents. Parmi les normes et technologies pertinentes, on peut citer :
Normes MISB : les spécifications du Motion Imagery Standards Board (MISB) prennent en charge les images animées, les métadonnées, la synchronisation et les flux de travail vidéo géospatiaux normalisés utilisés par les systèmes ISR compatibles.
STANAG 4609 : cette norme de l’OTAN traite de l’imagerie animée numérique et des métadonnées associées pour les applications de défense interopérables et s’appuie sur des profils d’imagerie animée et des pratiques en matière de métadonnées normalisés.
H.264 et H.265 : ces normes de compression vidéo réduisent le débit binaire nécessaire à la transmission et au stockage vidéo, tout en permettant des compromis configurables entre la qualité d’image, la bande passante, les exigences de traitement et la latence.
Normes Ethernet et IP : les architectures en réseau prennent en charge la distribution de la vidéo, des métadonnées et du trafic de contrôle entre les systèmes de charge utile et les systèmes de mission, grâce à des protocoles de transport adaptés utilisés pour acheminer les flux vidéo encodés sur le réseau.
Initiatives d’architecture ouverte : les interfaces matérielles et logicielles modulaires peuvent simplifier l’intégration des sous-systèmes, les mises à niveau, l’intégration de nouvelles technologies et le remplacement de composants de traitement individuels.
Les intégrateurs de systèmes doivent également examiner comment chaque implémentation gère la synchronisation, les métadonnées, la mise en paquets et le transport réseau, les interfaces de contrôle, le chiffrement, l’authentification, le contrôle d’accès, les mises à jour logicielles sécurisées et les exigences plus générales en matière de cybersécurité.
Technologies émergentes de traitement vidéo pour les drones
Les progrès en matière d’efficacité de traitement permettent de confier des charges de travail de plus en plus sophistiquées aux aéronefs sans pilote. Parmi les avancées notables, on peut citer :
IA en périphérie : l’inférence embarquée permet d’analyser les images à proximité du capteur, ce qui réduit la quantité de vidéo devant être transmise pour un traitement externe et permet de donner la priorité à certains résultats ou zones d’intérêt.
Accélérateurs neuronaux avancés : le matériel dédié à l’IA permet de mettre en œuvre des modèles de vision par ordinateur plus complexes tout en respectant les limites de puissance, thermiques et physiques des plateformes de drones compactes.
Fusion multicapteurs : les systèmes de traitement peuvent combiner des données d’observation de la Terre (EO), infrarouges, multispectrales, radar et de navigation afin de fournir des informations contextuelles plus riches que celles d’un seul capteur et d’améliorer l’association des images avec d’autres données de mission.
Traitement vidéo adaptatif : la résolution, la fréquence d’images, le débit binaire, la compression, le traitement des zones d’intérêt et les paramètres d’analyse peuvent être ajustés en fonction des priorités de la mission, de la bande passante disponible et de l’évolution du contenu de la scène.
Ces avancées élargissent les capacités du traitement vidéo embarqué tout en augmentant la demande en matériel efficace et à faible latence, capable de prendre en charge des charges utiles de drones de plus en plus complexes sans dépasser les contraintes de l’appareil en matière de puissance, de température, de bande passante ou de charge utile.