Le soluzioni di elaborazione video per UAV convertono le immagini grezze provenienti da sensori di osservazione della Terra (EO), a infrarossi, multispettrali e altri sensori aerei in video destinati alla trasmissione, alla registrazione, all’analisi e al supporto alle missioni. I processori video per droni possono fornire funzioni quali il miglioramento dell’immagine, la stabilizzazione, la codifica, l’inserimento di metadati, la sincronizzazione dei fotogrammi, l’analisi assistita dall’intelligenza artificiale e l’elaborazione geospaziale.
Questa pagina presenta i fornitori di soluzioni di elaborazione video per UAV, a supporto di applicazioni ISR, ispezione, mappatura e consapevolezza situazionale.
Soluzioni di elaborazione video e streaming Edge AI che forniscono consapevolezza situazionale in tempo reale per UAV e sistemi senza pilota mission-critical
Se progettate, costruite o fornite Elaborazione video da UAV, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa alle soluzioni di elaborazione video per UAV
Panoramica da
Sarah Simpson
Aggiornato:
Introduzione alle soluzioni di elaborazione video per UAV
I processori video per UAV consentono ai velivoli senza pilota di convertire le immagini grezze dei sensori in video utilizzabili per la trasmissione, la registrazione, l’analisi e il supporto alle missioni. A seconda della piattaforma, l’elaborazione può avvenire direttamente accanto alla telecamera, all’interno di un computer di carico utile dedicato o tramite un’architettura distribuita che collega sistemi aerei e terrestri.
I requisiti richiesti a un processore video per droni possono variare in modo significativo. I droni di piccole dimensioni possono privilegiare dimensioni compatte e un basso consumo energetico, mentre le piattaforme più grandi destinate all’intelligence, alla sorveglianza e alla ricognizione (ISR) possono richiedere video multicanale, codifica ad alta risoluzione, gestione dei metadati e analisi assistita dall’intelligenza artificiale (AI). Soluzioni efficaci di elaborazione video devono quindi garantire un equilibrio tra qualità dell’immagine, latenza, velocità di elaborazione, larghezza di banda di comunicazione e vincoli relativi a dimensioni, peso e consumo energetico.
Architettura di elaborazione video per UAV
Un’architettura video per UAV combina tipicamente interfacce dei sensori, risorse di elaborazione integrate, hardware di comunicazione e infrastruttura a terra. Le singole fasi possono essere integrate in un unico modulo di elaborazione video o distribuite su diversi sottosistemi.
Sensore di immagine e interfaccia della telecamera: collega i carichi utili di imaging elettro-ottici (EO), a infrarossi, multispettrali o di altro tipo al sistema di elaborazione, supportando al contempo la risoluzione, la frequenza dei fotogrammi, la profondità di bit e la velocità di trasmissione dati richieste.
Acquisizione video e dei fotogrammi: riceve i fotogrammi dal sensore e mantiene le caratteristiche di temporizzazione, risoluzione e frequenza dei fotogrammi richieste dalle funzioni a valle.
Elaborazione del segnale dell’immagine: converte e ottimizza i dati grezzi del sensore attraverso funzioni quali il demosaicing, il filtraggio, la correzione dell’esposizione, l’elaborazione del colore e la calibrazione specifica del sensore.
Codifica e compressione video: riduce la larghezza di banda video e i requisiti di archiviazione utilizzando tecniche di compressione adeguate alla missione e al collegamento di comunicazione disponibile. La configurazione della codifica influisce inoltre sulla qualità dell’immagine, sulla velocità di trasmissione, sul buffering e sulla latenza.
Elaborazione a bordo ed edge computing: esegue analisi video, ottimizzazione, codifica, generazione di metadati o algoritmi di visione artificiale direttamente a bordo del velivolo.
Trasmissione video e collegamenti dati: suddivide in pacchetti e trasferisce video in diretta, metadati sincronizzati e informazioni relative alla missione tra l’UAV e i sistemi esterni utilizzando tecnologie di rete o di collegamento dati tattico adeguate.
Elaborazione, visualizzazione e distribuzione a terra:supporta la ricezione del flusso, la decodifica, la visualizzazione, la registrazione, l’analisi e la diffusione una volta che le immagini raggiungono il segmento di terra.
La distribuzione di queste funzioni influisce sulla latenza end-to-end, sul consumo di larghezza di banda, sul carico termico, sulla capacità di elaborazione e sulla potenza elettrica richiesta a bordo del velivolo.
Funzioni principali dei processori video per droni
Miglioramento dell’immagine e riduzione del rumore
Il miglioramento delle immagini può aumentare l’utilizzabilità delle riprese compromesse dal rumore del sensore, dalle condizioni atmosferiche, da un contrasto insufficiente o da condizioni di illuminazione difficili. L’elaborazione video integrata può applicare filtri spaziali o temporali, la nitidezza, la regolazione del contrasto e altre tecniche prima che le immagini vengano trasmesse o analizzate.
Stabilizzazione elettronica dell’immagine
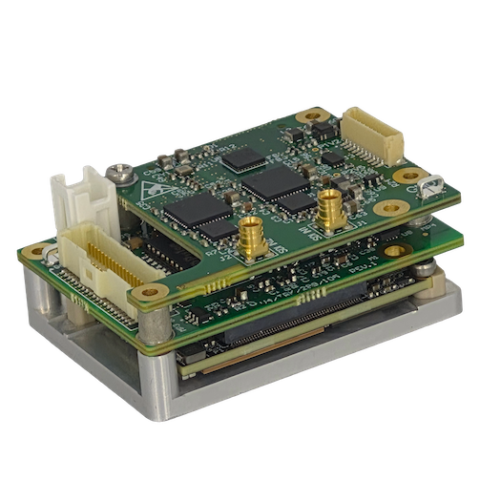
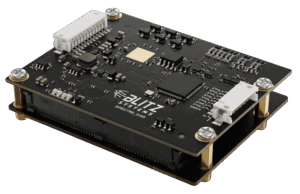
Processore video SPECTRE 5165 di Blitz Technology
La stabilizzazione elettronica dell’immagine è in grado di compensare le vibrazioni della cellula, le manovre e i movimenti residui non eliminati dal supporto della telecamera o dal giunto cardanico. Gli algoritmi di elaborazione video in tempo reale stimano il movimento tra i fotogrammi e regolano l’output per fornire un’immagine più stabile agli operatori, ai sistemi di registrazione o ai software di visione artificiale.
Distorsione e correzione dell’obiettivo
L’ottica della telecamera può introdurre distorsione a barilotto, distorsione a cuscino o altri effetti geometrici che riducono la precisione delle misurazioni e l’uniformità dell’immagine. Un processore di immagini video può applicare dati di calibrazione e trasformazioni geometriche per compensare tali caratteristiche, in particolare nei casi in cui le immagini vengano utilizzate anche per misurazioni o geolocalizzazione.
Gamma dinamica ed elaborazione in condizioni di scarsa illuminazione
Le telecamere degli UAV possono trovarsi di fronte a scene caratterizzate da ombre profonde, cielo luminoso, riflessi o luce ambientale limitata. L’elaborazione della gamma dinamica e in condizioni di scarsa illuminazione consente di preservare i dettagli utili in condizioni di illuminazione difficili, riducendo al contempo il rumore che diventa più visibile a livelli di guadagno del sensore più elevati.
Ridimensionamento video, ritaglio e conversione di formato
Le unità di elaborazione video possono generare diversi output da un unico flusso del sensore, ciascuno ottimizzato per una destinazione diversa. Il ridimensionamento e il ritaglio possono ridurre la quantità di immagini trasmesse o isolare un’area di interesse, mentre la conversione del formato consente l’interoperabilità tra sensori, display, registratori, codificatori e sistemi di rete che utilizzano formati video diversi.
Sincronizzazione dei fotogrammi e temporizzazione
Una sincronizzazione accurata consente di correlare il video con i dati di navigazione del velivolo, con più telecamere o con altri sensori di carico utile. Un modulo di elaborazione video in tempo reale può applicare timestamp precisi e coordinare l’acquisizione dei fotogrammi con i sistemi di navigazione o di missione, al fine di mantenere relazioni temporali coerenti lungo l’intera catena di elaborazione e trasmissione.
Sovrapposizione video e inserimento di metadati
I processori video possono aggiungere informazioni visibili quali la posizione del velivolo, l’altitudine, la prua, la direzione di puntamento dei sensori, i timestamp e i riferimenti di puntamento. I metadati leggibili da macchina possono invece essere sincronizzati e trasmessi insieme alle immagini, in modo che il software a valle possa utilizzare le informazioni relative alla piattaforma, ai sensori, alla temporizzazione e ai dati geospaziali per la geolocalizzazione, l’indicizzazione, la visualizzazione, lo sfruttamento e l’analisi.
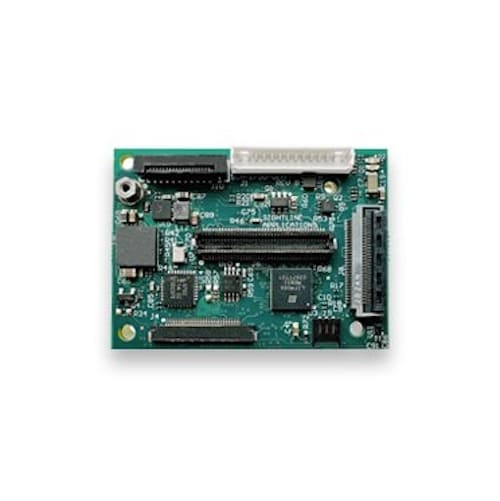
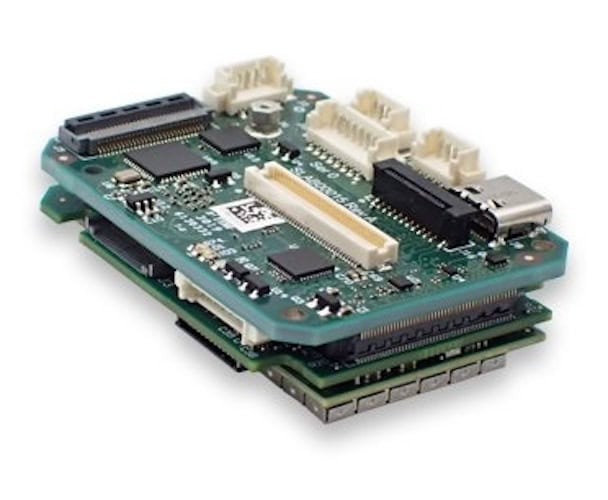
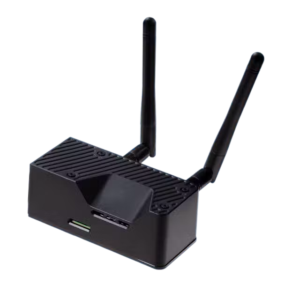
Software di elaborazione video di Sightline Intelligence
Hardware chiave per l’elaborazione video negli UAV
Gli sviluppatori di UAV possono implementare l’elaborazione video utilizzando diverse architetture di processore. La scelta dipende dal carico di lavoro di elaborazione, dai requisiti software, dalla potenza elettrica disponibile, dalla gestione termica, dalla latenza, dai requisiti dell’interfaccia video e dallo spazio disponibile per il carico utile.
CPU e GPU integrate: le unità di elaborazione centrale (CPU) garantiscono un’elaborazione flessibile per uso generico, mentre le unità di elaborazione grafica (GPU) offrono prestazioni di calcolo altamente parallele per la manipolazione delle immagini, la visione artificiale e i carichi di lavoro legati all’intelligenza artificiale.
FPGA e logica programmabile: gli array di porte programmabili sul campo (FPGA) sono in grado di fornire un’elaborazione deterministica a bassa latenza e si prestano particolarmente bene alle interfacce video ad alta velocità, alle pipeline di immagini personalizzate, al trasferimento dei dati e all’accelerazione specializzata.
ASIC dedicati all’elaborazione video: i circuiti integrati specifici per applicazione (ASIC) progettati appositamente possono eseguire in modo efficiente funzioni definite di codifica o di elaborazione delle immagini con un consumo energetico relativamente basso.
Acceleratori di IA e unità di elaborazione neurale: le unità di elaborazione neurale (NPU) e altri acceleratori di IA possono accelerare l’inferenza delle reti neurali per funzioni quali il rilevamento, la classificazione, la segmentazione e il tracciamento di oggetti.
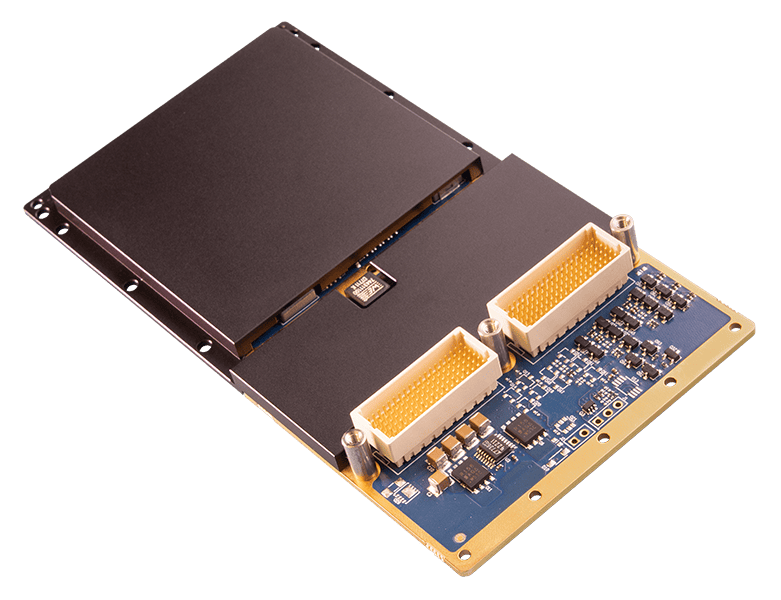
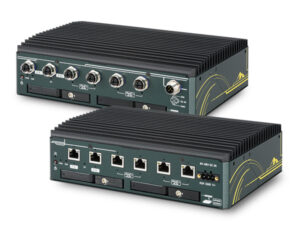
Computer integrati robusti per l’elaborazione video: i sistemi integrati per uso aereo combinano processori, memoria, archiviazione, interfacce video e connettività di rete all’interno di un hardware progettato per l’installazione su UAV e per far fronte ai relativi vincoli ambientali.
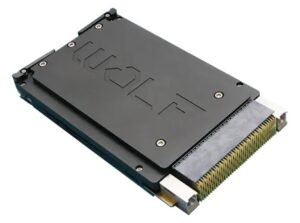
Una scheda di elaborazione video compatta può essere sufficiente per un carico utile specifico, mentre i sistemi più esigenti possono richiedere diversi processori o architetture di calcolo eterogenee che ripartiscono l’acquisizione, la codifica, l’analisi e altre attività tra diverse risorse di elaborazione.
Applicazioni dell’elaborazione video per droni e UAV
Sorveglianza persistente su vasta area
I sistemi di sorveglianza su vasta area sono in grado di generare grandi volumi di immagini su regioni estese. L’elaborazione video a bordo può facilitare la compressione, l’estrazione delle aree di interesse, la stabilizzazione e l’analisi automatizzata, riducendo la quantità di immagini grezze o minimamente elaborate che devono essere trasmesse continuamente.
Video a movimento completo
Le applicazioni Full-Motion Video (FMV) richiedono l’acquisizione e l’elaborazione continue, mantenendo al contempo una latenza end-to-end accettabile. I processori video di bordo possono codificare le riprese in tempo reale e gestire dinamicamente il bitrate in base al collegamento di comunicazione disponibile. La latenza è influenzata da fattori quali le pipeline di elaborazione, il buffering, la configurazione dei codec, la struttura dei Group of Pictures (GOP), il trasporto e le condizioni della rete.
Rilevamento e tracciamento dei bersagli
Un processore video basato sull’intelligenza artificiale è in grado di analizzare fotogrammi consecutivi per rilevare, classificare e tracciare oggetti di interesse. L’esecuzione di queste funzioni a bordo può fornire rilevamenti, coordinate delle immagini, dati di tracciamento o altri indizi senza richiedere che tutte le immagini grezze vengano elaborate presso la stazione di terra. Le coordinate geografiche dei bersagli richiedono inoltre dati di navigazione appropriati, geometria dei sensori, calibrazione, sincronizzazione ed elaborazione della geolocalizzazione.
Intelligenza video geospaziale
Il video geospaziale combina le immagini con posizione, orientamento, tempistica, orientamento del sensore e altri metadati. I sistemi di elaborazione video integrati possono aiutare ad associare le posizioni o gli oggetti osservati alle coordinate geografiche quando sono disponibili dati di navigazione e dei sensori adeguati, supportando la mappatura, l’analisi delle informazioni e la consapevolezza situazionale.
Registrazione delle missioni e acquisizione delle prove
L’hardware di elaborazione video è in grado di codificare e archiviare le immagini insieme ai metadati associati per una successiva revisione. I parametri di registrazione possono essere configurati per bilanciare la qualità dell’immagine, la durata della missione, la capacità di archiviazione disponibile, l’integrità dei dati e i requisiti per le analisi successive.
Segnalazione automatizzata e supporto decisionale per l’operatore
Gli algoritmidi visione artificiale sono in grado di identificare potenziali oggetti, attività o aree di interesse e di presentarli a un operatore per un’ulteriore valutazione. L’elaborazione video a bordo riduce la necessità di trasmettere ogni fase dell’analisi a terra e può favorire un invio più rapido delle indicazioni laddove la larghezza di banda delle comunicazioni sia limitata.
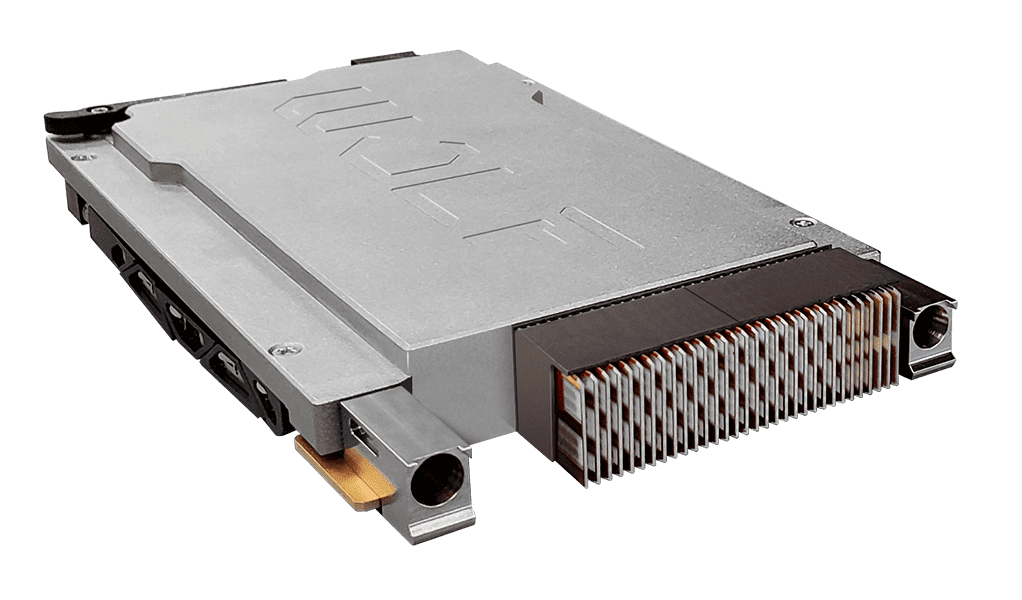
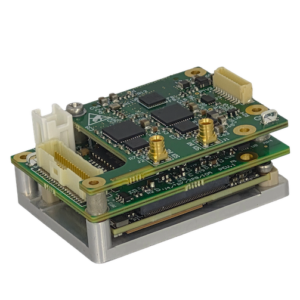
Modulo di elaborazione video MiniCHARM-SDI di Chess Dynamics.
Standard e interoperabilità
L’interoperabilità riveste particolare importanza quando le telecamere degli UAV, le schede di elaborazione video, i collegamenti dati, i computer di missione e i sistemi a terra provengono da fornitori diversi. Tra gli standard e le tecnologie rilevanti figurano:
Standard MISB: le specifiche del Motion Imagery Standards Board (MISB) supportano immagini in movimento standardizzate, metadati, temporizzazione e flussi di lavoro video geospaziali utilizzati dai sistemi ISR compatibili.
STANAG 4609: Questo standard NATO riguarda le immagini in movimento digitali e i metadati associati per applicazioni di difesa interoperabili e si basa su profili standardizzati per le immagini in movimento e su pratiche relative ai metadati.
H.264 e H.265: Questi standard di compressione video riducono la velocità di trasmissione richiesta per la trasmissione e l’archiviazione dei video, consentendo al contempo un equilibrio configurabile tra qualità dell’immagine, larghezza di banda, requisiti di elaborazione e latenza.
Standard Ethernet e IP: le architetture basate su rete supportano la distribuzione di video, metadati e traffico di controllo tra i sistemi di carico utile e quelli di missione, con protocolli di trasporto adeguati utilizzati per trasmettere flussi video codificati attraverso la rete.
Iniziative di architettura aperta: le interfacce hardware e software modulari possono semplificare l’integrazione dei sottosistemi, gli aggiornamenti, l’inserimento di nuove tecnologie e la sostituzione dei singoli componenti di elaborazione.
Gli integratori di sistemi devono inoltre considerare in che modo le singole implementazioni gestiscono la sincronizzazione, i metadati, la pacchettizzazione e il trasporto di rete, le interfacce di controllo, la crittografia, l’autenticazione, il controllo degli accessi, gli aggiornamenti software sicuri e i requisiti più ampi in materia di sicurezza informatica.
Tecnologie emergenti per l’elaborazione video degli UAV
I progressi nell’efficienza di elaborazione stanno trasferendo carichi di lavoro sempre più sofisticati sui velivoli senza pilota. Tra gli sviluppi più significativi figurano:
Intelligenza artificiale (AI) perimetrale: l’inferenza a bordo consente di analizzare le immagini in prossimità del sensore, riducendo la quantità di video da trasmettere per l’elaborazione esterna e permettendo di dare priorità a risultati selezionati o aree di interesse.
Acceleratori neurali avanzati: l’hardware dedicato all’IA sta rendendo possibili modelli di visione artificiale più complessi entro i limiti di potenza, termici e fisici delle piattaforme UAV compatte.
Fusione multisensoriale: i sistemi di elaborazione possono combinare dati EO, a infrarossi, multispettrali, radar e di navigazione per fornire informazioni contestuali più ricche rispetto a quelle ottenibili da un singolo sensore e migliorare l’associazione delle immagini con altri dati di missione.
Elaborazione video adattiva: risoluzione, frequenza dei fotogrammi, bitrate, compressione, elaborazione delle aree di interesse e parametri analitici possono essere regolati in base alle priorità della missione, alla larghezza di banda disponibile e al contenuto mutevole della scena.
Questi sviluppi stanno ampliando le capacità dell’elaborazione video integrata, aumentando al contempo la domanda di hardware efficiente e a bassa latenza in grado di supportare carichi utili degli UAV sempre più complessi senza superare i vincoli di potenza, termici, di larghezza di banda o di carico utile del velivolo.