Procesamiento de vídeo de vehículos aéreos no tripulados (UAV)
Proveedores líderes a nivel mundial
Soluciones de procesamiento de vídeo para vehículos aéreos no tripulados (UAV)
Las soluciones de procesamiento de vídeo de UAV convierten las imágenes sin procesar procedentes de sensores de observación de la Tierra (EO), infrarrojos, multiespectrales y otros sensores aéreos en vídeo para su transmisión, grabación, análisis y apoyo a las misiones. Los procesadores de vídeo para drones pueden ofrecer mejora de la imagen, estabilización, codificación, inserción de metadatos, sincronización de fotogramas, análisis asistido por IA y procesamiento geoespacial.
En esta página se presentan proveedores de soluciones de procesamiento de vídeo para UAV, que dan soporte a aplicaciones de ISR, inspección, cartografía y conocimiento de la situación.
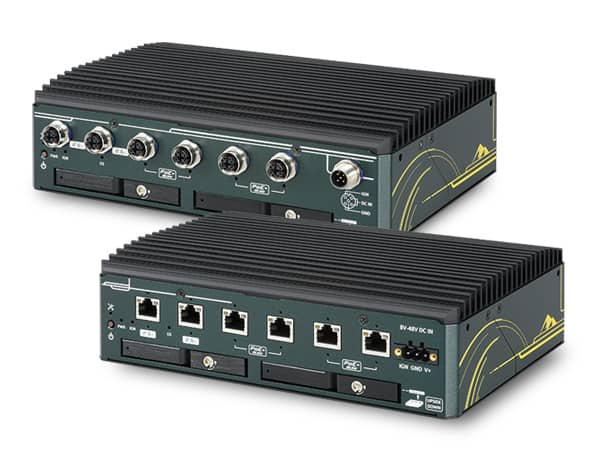
Soluciones de procesamiento y transmisión de vídeo con IA periférica que proporcionan información situacional en tiempo real para UAV y sistemas no tripulados de misión crítica.
Si diseñas, construyes o suministras Procesamiento de vídeo de vehículos aéreos no tripulados (UAV), Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Guía completa sobre soluciones de procesamiento de vídeo para vehículos aéreos no tripulados (UAV)
Resumen por
Sarah Simpson
Actualizado:
Introducción a las soluciones de procesamiento de vídeo para UAV
Los procesadores de vídeo para UAV permiten a las aeronaves no tripuladas convertir las imágenes sin procesar de los sensores en vídeo utilizable para su transmisión, grabación, análisis y apoyo a la misión. Dependiendo de la plataforma, el procesamiento puede realizarse directamente junto a la cámara, en un ordenador de carga útil específico o a través de una arquitectura distribuida que conecte los sistemas aéreos y terrestres.
Los requisitos que deben cumplir los procesadores de vídeo para drones pueden variar considerablemente. Los drones pequeños pueden dar prioridad a un tamaño compacto y a un bajo consumo energético, mientras que las plataformas más grandes de inteligencia, vigilancia y reconocimiento (ISR) pueden requerir vídeo multicanal, codificación de alta resolución, gestión de metadatos y análisis asistido por inteligencia artificial (IA). Por lo tanto, las soluciones eficaces de procesamiento de vídeo deben equilibrar la calidad de la imagen, la latencia, el rendimiento del procesamiento, el ancho de banda de las comunicaciones y las limitaciones de tamaño, peso y consumo energético.
Arquitectura de procesamiento de vídeo de los UAV
Una arquitectura de vídeo para UAV suele combinar interfaces de sensores, recursos de procesamiento integrados, hardware de comunicaciones e infraestructura terrestre. Las distintas etapas pueden integrarse en un único módulo de procesamiento de vídeo o distribuirse entre varios subsistemas.
Sensor de imagen e interfaz de cámara: conecta cargas útiles de imagen electroópticas (EO), infrarrojas, multiespectrales u otras al sistema de procesamiento, al tiempo que admite la resolución, la frecuencia de fotogramas, la profundidad de bits y la velocidad de transmisión de datos requeridas.
Captura de vídeo y adquisición de fotogramas: Recibe los fotogramas de imagen del sensor y mantiene las características de sincronización, resolución y frecuencia de fotogramas requeridas por las funciones posteriores.
Procesamiento de la señal de imagen: Convierte y mejora los datos brutos del sensor mediante funciones como el demosaico, el filtrado, la corrección de la exposición, el procesamiento del color y la calibración específica del sensor.
Codificación y compresión de vídeo: reduce los requisitos de ancho de banda y almacenamiento de vídeo mediante técnicas de compresión adecuadas a la misión y al enlace de comunicaciones disponible. La configuración de la codificación también afecta a la calidad de la imagen, la velocidad de bits, el almacenamiento en búfer y la latencia.
Procesamiento a bordo y computación periférica: ejecuta análisis de vídeo, mejora, codificación, generación de metadatos o algoritmos de visión artificial directamente a bordo de la aeronave.
Transmisión de vídeo y enlaces de datos: divide en paquetes y transfiere vídeo en directo, metadatos sincronizados e información de misión asociada entre el UAV y los sistemas externos utilizando tecnologías de red o de enlace de datos táctico adecuadas.
Procesamiento, visualización y distribución en tierra:permite la recepción de flujos, la decodificación, la visualización, la grabación, el análisis y la difusión una vez que las imágenes llegan al segmento terrestre.
La distribución de estas funciones influye en la latencia de extremo a extremo, el consumo de ancho de banda, la carga térmica, la capacidad de procesamiento y la potencia eléctrica necesaria a bordo de la aeronave.
Funciones principales de los procesadores de vídeo para drones
Mejora de la imagen y reducción del ruido
La mejora de la imagen puede aumentar la utilidad de las grabaciones afectadas por el ruido del sensor, las condiciones atmosféricas, un contraste insuficiente o una iluminación adversa. El procesamiento de vídeo integrado puede aplicar filtrado espacial o temporal, aumento de nitidez, ajuste de contraste y otras técnicas antes de que las imágenes se transmitan o se analicen.
Estabilización electrónica de la imagen
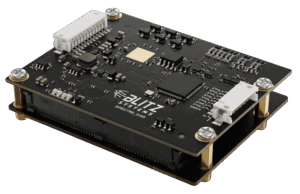
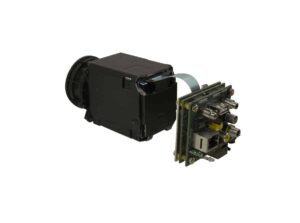
Procesador de vídeo SPECTRE 5165 de Blitz Technology
La estabilización electrónica de la imagen puede compensar las vibraciones del fuselaje, las maniobras y los movimientos residuales que no se eliminan mediante el soporte de la cámara o el cardán. Los algoritmos de procesamiento de vídeo en tiempo real estiman el movimiento entre fotogramas y ajustan la salida para proporcionar una imagen más estable a los operadores, los sistemas de grabación o el software de visión artificial.
Distorsión y corrección de la lente
La óptica de la cámara puede introducir distorsión de barril, distorsión de cojín u otros efectos geométricos que reducen la precisión de las mediciones y la coherencia de la imagen. Un procesador de imágenes de vídeo puede aplicar datos de calibración y transformaciones geométricas para compensar estas características, especialmente cuando las imágenes también se vayan a utilizar para la medición o la geolocalización.
Rango dinámico y procesamiento en condiciones de poca luz
Las cámaras de los UAV pueden encontrarse con escenas que contengan sombras profundas, cielos brillantes, reflejos o luz ambiental limitada. El procesamiento del rango dinámico y en condiciones de poca luz permite conservar detalles útiles en condiciones de iluminación difíciles, al tiempo que reduce el ruido que se hace más visible a medida que aumenta la ganancia del sensor.
Escalado de vídeo, recorte y conversión de formatos
Las unidades de procesamiento de vídeo pueden generar varias salidas a partir de una única señal del sensor, cada una optimizada para un destino diferente. El escalado y el recorte pueden reducir la cantidad de imágenes transmitidas o aislar una región de interés, mientras que la conversión de formato permite que los sensores, pantallas, grabadoras, codificadores y sistemas de red que utilizan diferentes formatos de vídeo puedan interoperar.
Sincronización de fotogramas y temporización
Una sincronización precisa permite correlacionar el vídeo con los datos de navegación de la aeronave, con múltiples cámaras o con otros sensores de la carga útil. Un módulo de procesamiento de vídeo en tiempo real puede aplicar marcas de tiempo precisas y coordinar la adquisición de fotogramas con los sistemas de navegación o de misión para mantener relaciones temporales coherentes a lo largo de toda la cadena de procesamiento y transmisión.
Superposición de vídeo e inserción de metadatos
Los procesadores de vídeo pueden añadir información visible, como la posición de la aeronave, la altitud, el rumbo, la dirección de apuntado del sensor, las marcas de tiempo y las referencias de objetivo. Por otra parte, los metadatos legibles por máquina pueden sincronizarse y transportarse junto con las imágenes, de modo que el software posterior pueda utilizar la información sobre la plataforma, los sensores, la sincronización y los datos geoespaciales para la geolocalización, la indexación, la visualización, la explotación y el análisis.
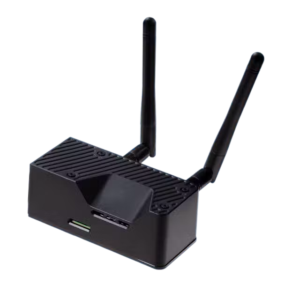
Software de procesamiento de vídeo de Sightline Intelligence
Hardware clave para el procesamiento de vídeo en UAV
Los desarrolladores de UAV pueden implementar el procesamiento de vídeo utilizando diversas arquitecturas de procesador. La elección depende de la carga de trabajo de procesamiento, los requisitos de software, la potencia eléctrica disponible, la gestión térmica, la latencia, los requisitos de la interfaz de vídeo y el espacio de la carga útil.
CPU y GPU integradas: las unidades centrales de procesamiento (CPU) proporcionan un procesamiento flexible de uso general, mientras que las unidades de procesamiento gráfico (GPU) ofrecen un rendimiento computacional altamente paralelo para la manipulación de imágenes, la visión artificial y las cargas de trabajo de IA.
FPGA y lógica programable: las matrices de puertas programables en campo (FPGA) pueden proporcionar un procesamiento determinista y de baja latencia, y resultan muy adecuadas para interfaces de vídeo de alta velocidad, flujos de trabajo de imágenes personalizados, movimiento de datos y aceleración especializada.
ASIC dedicados al procesamiento de vídeo: los circuitos integrados de aplicación específica (ASIC) diseñados específicamente pueden realizar funciones definidas de codificación o de procesamiento de imágenes de manera eficiente con un consumo energético relativamente bajo.
Aceleradores de IA y unidades de procesamiento neuronal: Las unidades de procesamiento neuronal (NPU) y otros aceleradores de IA pueden acelerar la inferencia de redes neuronales para funciones como la detección, clasificación, segmentación y seguimiento de objetos.
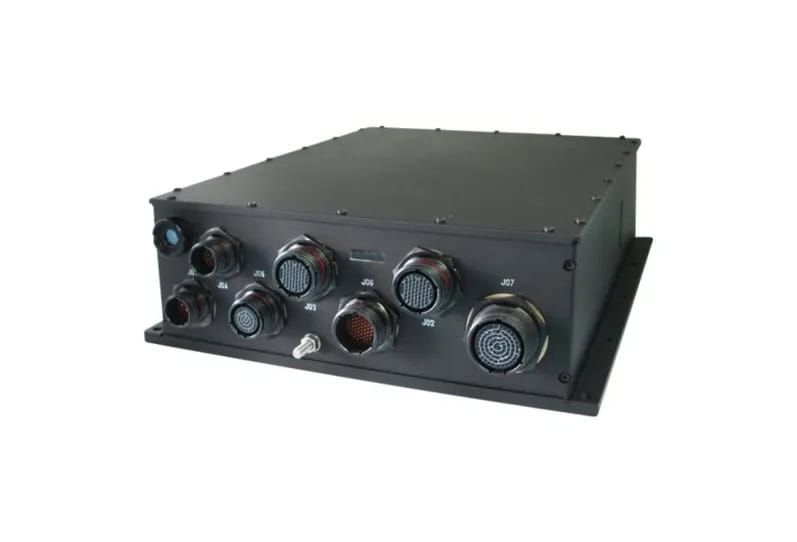
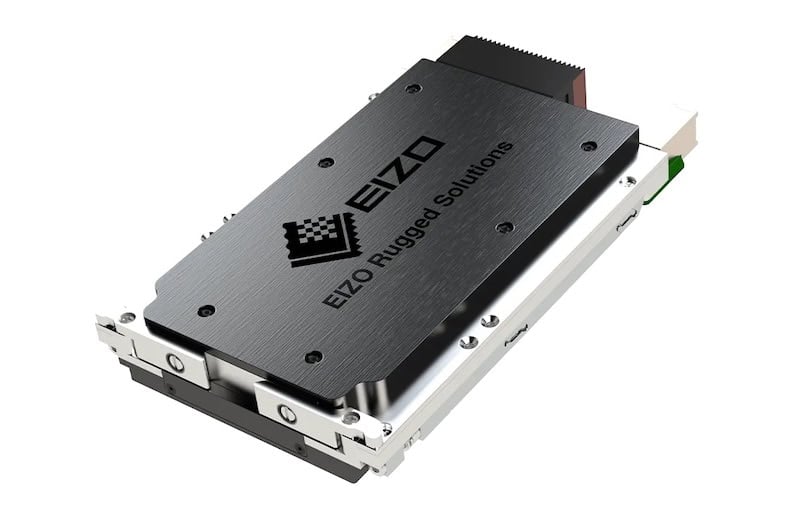
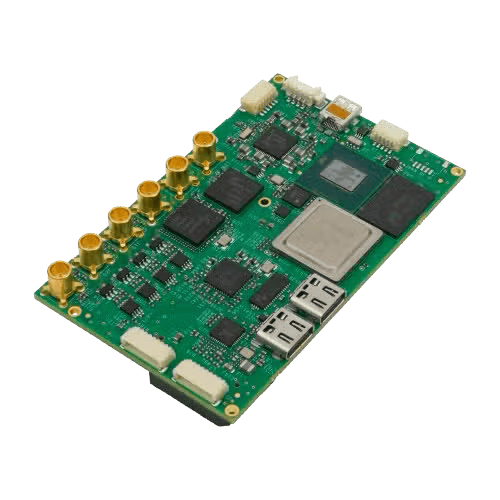
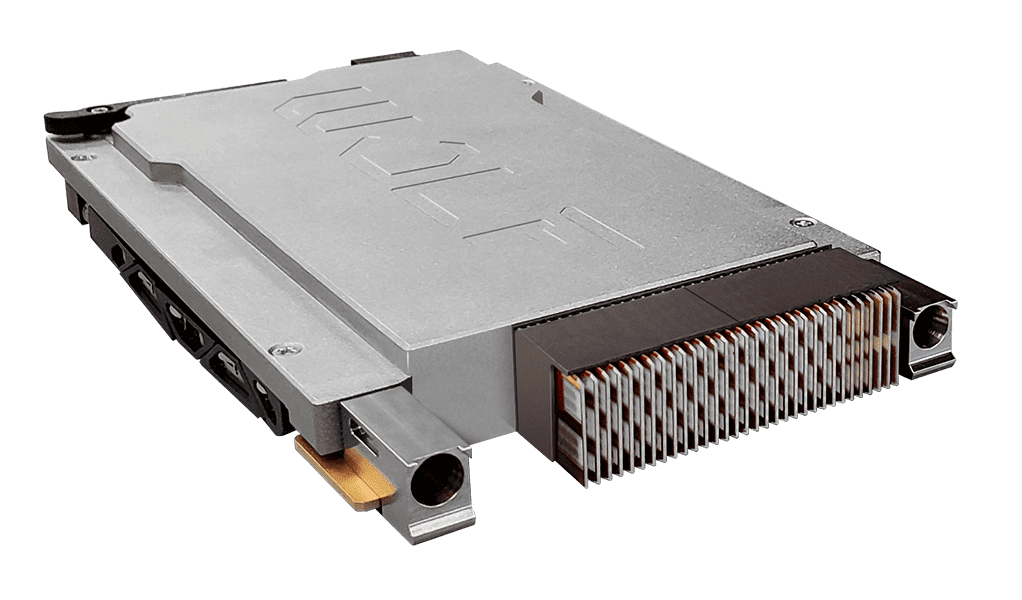
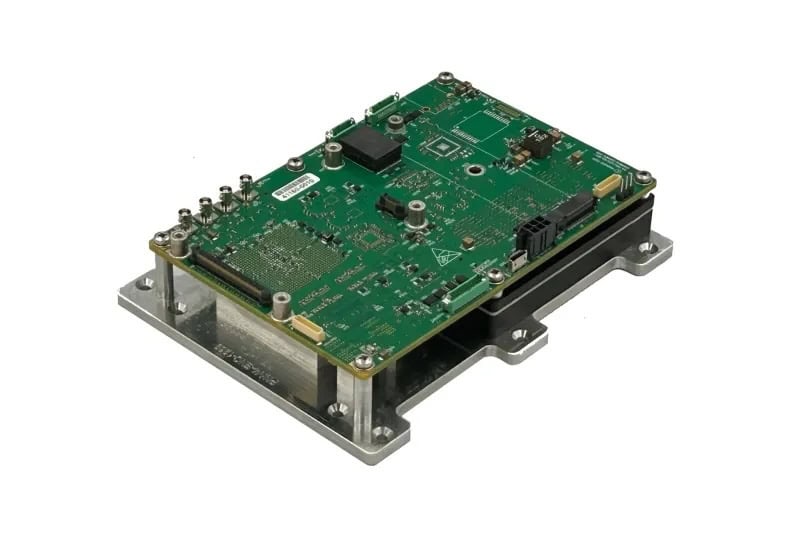
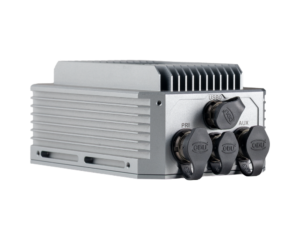
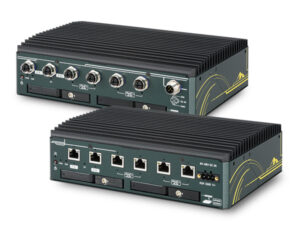
Ordenadores embebidos robustos para el procesamiento de vídeo: Los sistemas aéreos integrados combinan procesadores, memoria, almacenamiento, interfaces de vídeo y conectividad en un hardware diseñado para su instalación en vehículos aéreos no tripulados (UAV) y las restricciones ambientales asociadas.
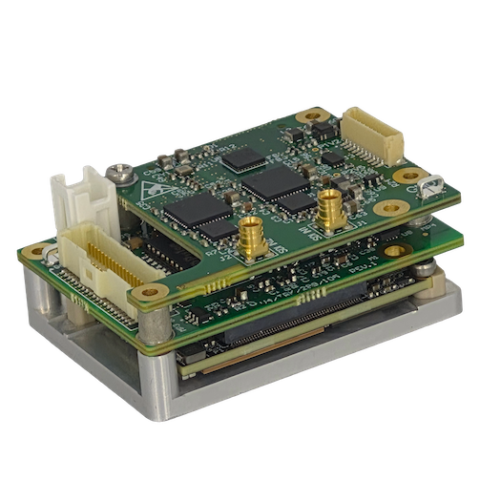
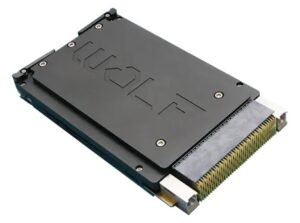
Una tarjeta de procesamiento de vídeo compacta puede ser suficiente para una carga útil específica, mientras que los sistemas más exigentes pueden requerir varios procesadores o arquitecturas informáticas heterogéneas que distribuyan la adquisición, la codificación, el análisis y otras tareas entre diferentes recursos de procesamiento.
Aplicaciones del procesamiento de vídeo para drones y UAV
Vigilancia persistente de área amplia
Los sistemas de vigilancia de área amplia pueden generar grandes volúmenes de imágenes en regiones extensas. El procesamiento de vídeo a bordo puede facilitar la compresión, la extracción de regiones de interés, la estabilización y el análisis automatizado, reduciendo así la cantidad de imágenes sin procesar o mínimamente procesadas que deben transmitirse de forma continua.
Vídeo de movimiento completo
Las aplicaciones de vídeo de movimiento completo (FMV) requieren una captura y un procesamiento continuos, al tiempo que se mantiene una latencia de extremo a extremo aceptable. Los procesadores de vídeo a bordo pueden codificar el material de vídeo en tiempo real y gestionar dinámicamente la tasa de bits para adaptarse al enlace de comunicaciones disponible. La latencia se ve influida por factores como los flujos de procesamiento, el almacenamiento en búfer, la configuración del códec, la estructura del grupo de imágenes (GOP), el transporte y las condiciones de la red.
Detección y seguimiento de objetivos
Un procesador de vídeo con IA puede analizar fotogramas consecutivos para detectar, clasificar y seguir objetos de interés. La ejecución de estas funciones a bordo puede proporcionar detecciones, coordenadas de imagen, datos de seguimiento u otras señales sin necesidad de que todas las imágenes sin procesar se traten en la estación terrestre. Las coordenadas geográficas de los objetivos requieren, además, datos de navegación adecuados, geometría de los sensores, calibración, sincronización y procesamiento de la geolocalización.
Inteligencia de vídeo geoespacial
El vídeo geoespacial combina imágenes con la posición, la orientación, la sincronización, la orientación del sensor y otros metadatos. Los sistemas de procesamiento de vídeo integrados pueden ayudar a asociar las ubicaciones u objetos observados con coordenadas geográficas cuando se dispone de datos de navegación y de sensores adecuados, lo que facilita la cartografía, el análisis de inteligencia y el conocimiento de la situación.
Grabación de misiones y captura de pruebas
El hardware de procesamiento de vídeo puede codificar y almacenar imágenes junto con los metadatos asociados para su revisión posterior. Los parámetros de grabación pueden configurarse para equilibrar la calidad de la imagen, la duración de la misión, la capacidad de almacenamiento disponible, la integridad de los datos y los requisitos para el análisis posterior.
Señalización automatizada y apoyo a la toma de decisiones del operador
Los algoritmosde visión artificial pueden identificar posibles objetos, actividades o regiones de interés y presentarlos a un operador para su posterior evaluación. El procesamiento de vídeo a bordo reduce la necesidad de transmitir cada etapa del análisis a tierra y puede facilitar una señalización más rápida cuando el ancho de banda de las comunicaciones es limitado.
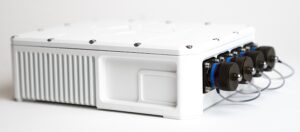
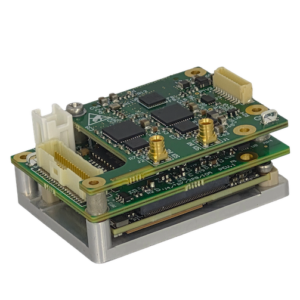
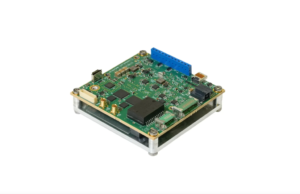
Módulo de procesamiento de vídeo MiniCHARM-SDI, de Chess Dynamics.
Normas e interoperabilidad
La interoperabilidad reviste especial importancia cuando las cámaras de los UAV, las placas procesadoras de vídeo, los enlaces de datos, los ordenadores de misión y los sistemas en tierra proceden de distintos proveedores. Entre las normas y tecnologías pertinentes se incluyen:
Normas MISB: Las especificaciones del Motion Imagery Standards Board (MISB) admiten imágenes en movimiento, metadatos, sincronización y flujos de trabajo de vídeo geoespaciales estandarizados que utilizan los sistemas ISR compatibles.
STANAG 4609: Esta norma de la OTAN aborda las imágenes en movimiento digitales y los metadatos asociados para aplicaciones de defensa interoperables y se basa en perfiles estandarizados de imágenes en movimiento y prácticas de metadatos.
H.264 y H.265: Estas normas de compresión de vídeo reducen la tasa de bits necesaria para la transmisión y el almacenamiento de vídeo, al tiempo que permiten ajustar de forma configurable el equilibrio entre la calidad de la imagen, el ancho de banda, los requisitos de procesamiento y la latencia.
Normas Ethernet e IP: Las arquitecturas basadas en red permiten la distribución de vídeo, metadatos y tráfico de control entre los sistemas de carga útil y de misión, utilizando protocolos de transporte adecuados para transmitir flujos de vídeo codificados a través de la red.
Iniciativas de arquitectura abierta: Las interfaces modulares de hardware y software pueden simplificar la integración de subsistemas, las actualizaciones, la incorporación de nuevas tecnologías y la sustitución de componentes de procesamiento individuales.
Los integradores de sistemas también deben tener en cuenta cómo las implementaciones individuales gestionan la sincronización, los metadatos, la paquetización y el transporte en red, las interfaces de control, el cifrado, la autenticación, el control de acceso, las actualizaciones seguras de software y los requisitos más amplios de ciberseguridad.
Tecnologías emergentes de procesamiento de vídeo para UAV
Los avances en la eficiencia del procesamiento están trasladando cargas de trabajo cada vez más sofisticadas a las aeronaves no tripuladas. Entre los avances más importantes se incluyen:
IA en el borde: la inferencia a bordo permite analizar las imágenes cerca del sensor, lo que reduce la cantidad de vídeo que debe transmitirse para su procesamiento externo y permite dar prioridad a resultados seleccionados o a regiones de interés.
Aceleradores neuronales avanzados: el hardware dedicado a la IA está permitiendo modelos de visión artificial más complejos dentro de los límites de potencia, térmicos y físicos de las plataformas compactas de UAV.
Fusión multisensor: Los sistemas de procesamiento pueden combinar datos de observación de la Tierra (EO), infrarrojos, multiespectrales, de radar y de navegación para proporcionar una información contextual más rica que la que ofrece un único sensor por sí solo, y mejorar la asociación de las imágenes con otros datos de la misión.
Procesamiento de vídeo adaptativo: la resolución, la frecuencia de fotogramas, la tasa de bits, la compresión, el procesamiento de las regiones de interés y los parámetros analíticos pueden ajustarse en función de las prioridades de la misión, el ancho de banda disponible y el contenido cambiante de la escena.
Estos avances están ampliando las capacidades del procesamiento de vídeo integrado, al tiempo que aumentan la demanda de hardware eficiente y de baja latencia capaz de soportar cargas útiles de UAV cada vez más complejas sin exceder las limitaciones de potencia, térmicas, de ancho de banda o de carga útil de la aeronave.