


Demuestra tus capacidades.
Si diseñas, construyes o suministras Software para drones, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
El software para drones constituye la capa de inteligencia operativa que permite a los UAV navegar, comunicarse, ejecutar misiones y gestionar los sistemas a bordo. Abarca el control de vuelo integrado, las funciones de piloto automático, las estaciones de control en tierra, la planificación de misiones, la gestión de la carga útil, el procesamiento de datos, la simulación, la gestión de flotas, la ciberseguridad y la integración en el espacio aéreo.
Este directorio presenta a las principales empresas de software para drones que dan soporte a aplicaciones como la cartografía, la inspección, la inteligencia, la vigilancia y el reconocimiento (ISR), la monitorización medioambiental, el acoplamiento autónomo y las operaciones BVLOS.
Plataforma de software de IA periférica independiente del hardware para sistemas inteligentes
Sensores de radiofrecuencia definidos por software y cargas útiles de inteligencia de señales (SIGINT) para sistemas no tripulados

Kits de herramientas de desarrollo de software fiables para software de UAV crítico para la misión y la seguridad

Soluciones de transmisión de vídeo en tiempo real con ancho de banda ultrabajo para UAV, sistemas no tripulados y robóticos
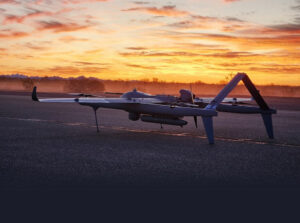
Radar de apertura sintética (SAR) de alto rendimiento para vehículos aéreos no tripulados (UAV)
Software de radar y soluciones de procesamiento de sensores, control de radar marítimo, seguimiento y visualización para USV
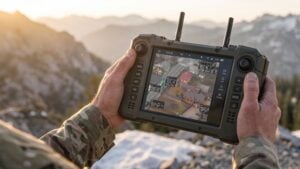
Inteligencia visual probada sobre el terreno para la defensa y los sistemas no tripulados

Soluciones integrales de hardware y software para operaciones con drones e integración en el espacio aéreo
UAV y sistemas no tripulados avanzados para misiones complejas en el ámbito gubernamental, de defensa y en aplicaciones comerciales

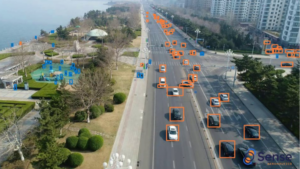
Soluciones de análisis de vídeo con drones de última generación basadas en IA para la detección de objetos
UAV Engineering Consultants: soluciones de autonomía e integración de sistemas para drones y robótica

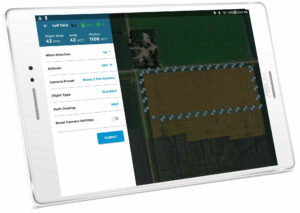
Baterías inteligentes de ionen litio personalizadas para UAS, sistemas de gestión de energía, software de gestión de flotas, integración solar MPPT
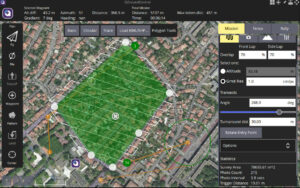
Desarrollo de software para sistemas integrados, programación de firmware y servicios de diseño/prueba de software para drones
Análisis de datos geoespaciales, procesamiento de nubes de puntos y software de cartografía GIS para drones y UAV
Tecnología SDR, enlaces de datos UAV y antenas de seguimiento para comunicaciones de largo alcance
| Resumen | Link | ||
|---|---|---|---|
| AEVEX | United States of America | Sistemas no tripulados avanzados, autonomía y soluciones de navegación resilientes | Ver perfil |
| NovAtel | Canada | Posicionamiento preciso para vehículos no tripulados: receptores GPS y GNSS, antenas y sistemas inerciales | Ver perfil |
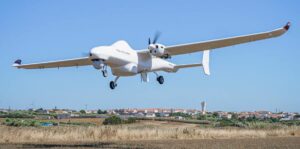
| TEKEVER | Portugal | Sistemas UAV de ala fija: VTOL modular, UAV marítimo de largo alcance, UAS táctico ISR | Ver perfil |
| AdaCore | United States of America | Kits de herramientas de desarrollo de software fiables para software de UAV crítico para la misión y la seguridad | Ver perfil |
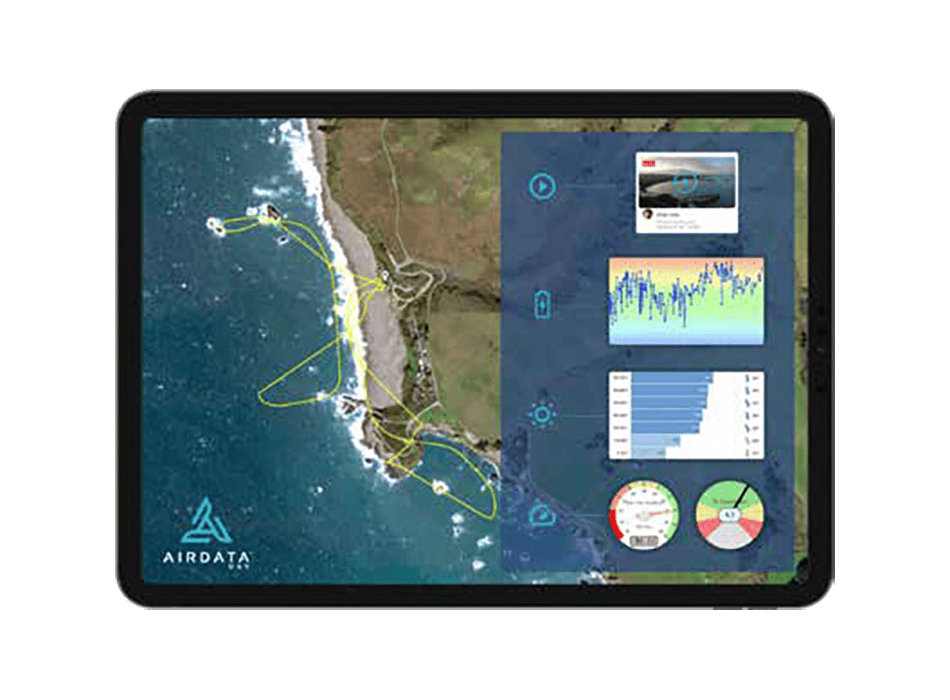
| AirData UAV | United States of America | Plataforma integral de gestión y análisis de datos de vuelo de drones | Ver perfil |
| Cambridge Pixel | United Kingdom | Software de radar y soluciones de procesamiento de sensores, control de radar marítimo, seguimiento y visualización para USV | Ver perfil |
| CRFS | United Kingdom | Sensores de radiofrecuencia definidos por software y cargas útiles de inteligencia de señales (SIGINT) para sistemas no tripulados | Ver perfil |
| IMSAR | United States of America | Radar de apertura sintética (SAR) de alto rendimiento para vehículos aéreos no tripulados (UAV) | Ver perfil |
| NEPI by Numurus | United States of America | Plataforma de software de IA periférica independiente del hardware para sistemas inteligentes | Ver perfil |
| Sightline Intelligence | United States of America | Inteligencia visual probada sobre el terreno para la defensa y los sistemas no tripulados | Ver perfil |
| Videosoft Global | United Kingdom | Soluciones de transmisión de vídeo en tiempo real con ancho de banda ultrabajo para UAV, sistemas no tripulados y robóticos | Ver perfil |
| ABRIS Design Group | Poland | UAV y sistemas no tripulados avanzados para misiones complejas en el ámbito gubernamental, de defensa y en aplicaciones comerciales | Ver perfil |
| AlarisPro | United States of America | Plataforma de gestión de flotas UAS | Documentación de operaciones y mantenimiento | Ver perfil |
| Ascend Engineering | United States of America | UAV Engineering Consultants: soluciones de autonomía e integración de sistemas para drones y robótica | Ver perfil |
| Blue Marble Geographics | United States of America | Análisis de datos geoespaciales, procesamiento de nubes de puntos y software de cartografía GIS para drones y UAV | Ver perfil |
| Gambit | United States of America | Inteligencia adaptativa para sistemas autónomos | Ver perfil |
| ITG Drone Solutions | Spain | Soluciones integrales de hardware y software para operaciones con drones e integración en el espacio aéreo | Ver perfil |
| Packet Digital | United States of America | Baterías inteligentes de ionen litio personalizadas para UAS, sistemas de gestión de energía, software de gestión de flotas, integración solar MPPT | Ver perfil |
| Sense Aeronautics | Spain | Soluciones de análisis de vídeo con drones de última generación basadas en IA para la detección de objetos | Ver perfil |
| Simpulse | France | Tecnología SDR, enlaces de datos UAV y antenas de seguimiento para comunicaciones de largo alcance | Ver perfil |
| Tilak.io | France | Desarrollo de software para sistemas integrados, programación de firmware y servicios de diseño/prueba de software para drones | Ver perfil |
| Tycho.AI | United States of America | Soluciones de vanguardia en autonomía para UAV tácticos y sistemas no tripulados | Ver perfil |
Si diseñas, construyes o suministras Software para drones, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
El software para drones actúa como la capa de inteligencia operativa que permite a una aeronave no tripulada navegar, comunicarse y ejecutar misiones industriales complejas. Si bien los fuselajes, los sistemas de propulsión y las cargas útiles establecen las limitaciones físicas de una aeronave, el software especializado para drones determina exactamente cómo interactúan estos subsistemas. En los despliegues profesionales, esto da lugar a un ecosistema profundamente estratificado que abarca desde el código de control de vuelo integrado que se ejecuta en el piloto automático hasta las estaciones de control en tierra y las redes empresariales en la nube.
Dado que una aeronave autónoma carece de un piloto a bordo que evalúe los cambios ambientales, la lógica determinista debe regir la estabilidad del vuelo, las rutinas en caso de pérdida de conexión y las estrictas restricciones de seguridad. Las plataformas de software modernas para drones comerciales impulsan activamente un alto nivel de autonomía mediante la automatización de flujos de trabajo complejos, como la cartografía topográfica, la gestión de sensores en tiempo real y la mitigación de los efectos del viento. En aplicaciones BVLOS, de defensa y de la industria pesada, la selección de una plataforma de software para drones consolidada resulta tan crucial como la elección de la propia aeronave.
El software de control de vuelo actúa como la capa determinista en tiempo real responsable de la estabilidad aerodinámica básica. Procesa entradas de alta frecuencia procedentes de unidades de medición inercial (IMU), sensores barométricos, módulos GNSS y ordenadores de datos de vuelo para calcular los comandos instantáneos de los actuadores.
En el caso de las arquitecturas multirrotor, aplicaciones como el software para cuadricópteros gestionan ajustes rápidos en el balanceo, el cabeceo, el giro y el empuje cientos de veces por segundo. El software para UAV de ala fija controla las superficies de control tradicionales, mientras que las plataformas híbridas de despegue y aterrizaje vertical (VTOL) introducen transiciones algorítmicas complejas entre el vuelo estacionario y el vuelo sustentado por las alas, en las que la autoridad aerodinámica cambia por completo.
Situado directamente por encima de los bucles de estabilización de bajo nivel, el software de piloto automático se encarga de la ejecución de misiones, la navegación por puntos de ruta y los sistemas de seguridad automáticos. El piloto automático actúa como la inteligencia central que transforma un vehículo pilotado a distancia en una plataforma totalmente autónoma.
Las arquitecturas de código abierto han marcado de forma significativa el mercado actual de los sistemas no tripulados. Paquetes de software como ArduPilot y PX4 ofrecen un firmware modular y centrado en la robótica que es compatible con diversos tipos de fuselajes, aunque los ingenieros deben configurar meticulosamente las ganancias de control y los umbrales de seguridad para cada plataforma concreta.
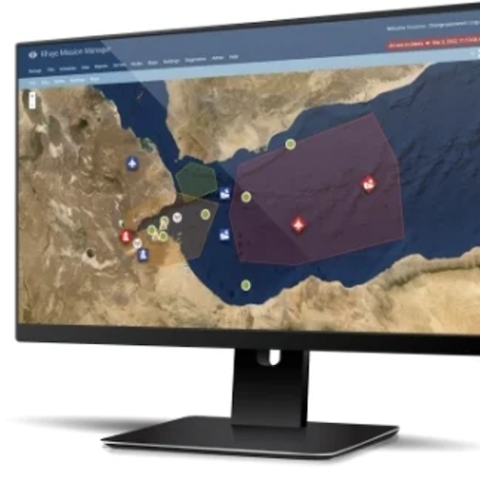
El software de la estación de control en tierra (GCS) proporciona la interfaz principal entre el operador y la máquina para el mando y la supervisión. Reúne los registros de telemetría, el estado de la batería, el estado de la carga útil y la calidad de la conexión en una pantalla operativa para el operador.
En aplicaciones militares y comerciales, una GCS funciona como una herramienta fundamental de apoyo a la toma de decisiones. La interfaz debe mostrar datos complejos con claridad, garantizando que las advertencias de seguridad vitales nunca queden ocultas por datos de telemetría secundarios durante misiones de alta carga de trabajo.
El softwarede planificación de misiones y de planificación de vuelos convierte los objetivos operativos en trayectorias de vuelo ejecutables. Los diseñadores utilizan estas herramientas para definir corredores, establecer distancias de seguridad de los sensores, importar modelos digitales del terreno y calcular el consumo de energía en función de los márgenes de seguridad de la batería.
Las aplicaciones avanzadas de planificación de misiones admiten la replanificación dinámica. Esto permite que, ya sea el operador o el código de autonomía a bordo, se adapte en tiempo real a los cambios meteorológicos, a las restricciones del espacio aéreo o a los datos de la carga útil sin comprometer la seguridad.
El software de carga útil sirve de puente entre la aeronave, el operador y los datos recopilados. Gestiona todo, desde cardanes electroópticos/infrarrojos (EO/IR) y escáneres LiDAR hasta radares de apertura sintética (SAR) y sensores de gases especializados.
Un software robusto para la carga útil y SIGINT sincroniza la captura de los sensores directamente con los datos de navegación. Al gestionar múltiples sensores, el software alinea las marcas de tiempo, geolocaliza los datos de la carga útil y gestiona el almacenamiento interno sin afectar a los bucles de procesamiento críticos para el vuelo.
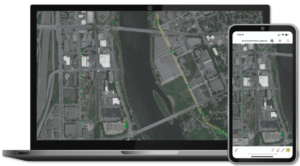
Software geoespacial para drones Global Mapper de Blue Marble Geographics
Una vez capturados los datos, el software de procesamiento de imágenes de drones transforma los datos brutos de los sensores en recursos útiles, como ortomosaicos, nubes de puntos 3D y modelos digitales del terreno. En los flujos de trabajo de inspección, el software integrado de mejora de imágenes puede ayudar a identificar defectos estructurales, anomalías térmicas o la invasión de la vegetación. Esto también suele incorporarse en los marcos de software de monitorización medioambiental.
En función de la urgencia de la misión y del ancho de banda disponible, este procesamiento puede realizarse a bordo de la aeronave, en el entorno táctico mediante una estación de trabajo de campo resistente o dentro de una infraestructura en la nube. Para los responsables de especificaciones en los sectores industrial y de defensa, mantener un registro de auditoría riguroso dentro del software es fundamental para preservar la procedencia de los datos.
A medida que las operaciones se amplían, la gestión de una flota empresarial requiere un software de seguimiento centralizado. El software de gestión de flotas registra las horas de vuelo de las aeronaves, las versiones de firmware, la degradación del ciclo de vida de las baterías, los intervalos de mantenimiento y la vigencia de las licencias de los pilotos.
Una empresa especializada en software para drones suele integrar la gestión de flotas directamente con los flujos de trabajo de cumplimiento normativo. Esto proporciona a los operadores una visión transparente del estado de disponibilidad de los activos, lo cual resulta especialmente valioso para los despliegues automatizados de «drones en caja».
Las herramientas de simulación permiten a los equipos de ingeniería validar las características de vuelo y los cambios en el software de programación de los drones antes de poner en riesgo el hardware físico. Los entornos «software-in-the-loop» (SIL) prueban la lógica de la misión sin hardware físico, mientras que las pruebas «hardware-in-the-loop» (HIL) integran el controlador de vuelo real para verificar la ejecución en tiempo real.
El software de simulación resulta indispensable para validar escenarios extremos, como fallos repentinos de los sensores, maniobras de evitación de obstáculos y comportamientos cooperativos en enjambre. Estos entornos reducen los costes de las pruebas y protegen los costosos prototipos físicos.
El software de autonomía moderno permite a las aeronaves interpretar entornos externos y tomar decisiones en tiempo real. Esto abarca desde sencillas rutinas de seguimiento del terreno hasta modelos de software de IA que identifican zonas de aterrizaje o rastrean objetivos en movimiento.
Al mismo tiempo, el software de gestión del tráfico no tripulado (UTM) integra la aeronave en redes de espacio aéreo más amplias. El software y los marcos de cumplimiento normativo, como Remote ID en Estados Unidos y U-space en Europa, exigen que el software de programación de drones transmita continuamente datos de identificación y coordine las rutas con los proveedores externos de servicios de tráfico.
La implementación de medidas sólidas de ciberseguridad para drones es esencial para proteger el hardware autónomo no tripulado frente a las amenazas digitales actuales.
El establecimiento de estas barreras defensivas multicapa garantiza que la plataforma siga operativa incluso ante interrupciones digitales dirigidas.
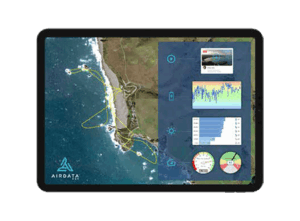
Software para UAV de AirData.
La elección entre marcos de código abierto y plataformas propietarias requiere una evaluación minuciosa de la flexibilidad operativa frente a la fiabilidad inmediata.
En última instancia, el modelo de software ideal equilibra las cargas de trabajo de integración inmediatas con los objetivos a largo plazo en materia de propiedad intelectual y mantenimiento.
Una pila de software profesional para sistemas no tripulados se divide en niveles funcionales diferenciados para proteger los ciclos de procesamiento. La capa integrada se encarga de tareas de alta prioridad, como la lectura de sensores y los bucles de estabilización; la capa de middleware gestiona la distribución de datos a alta velocidad a través de marcos como MAVLink; y la capa de aplicación ejecuta tareas no críticas para el vuelo, como la planificación de misiones.
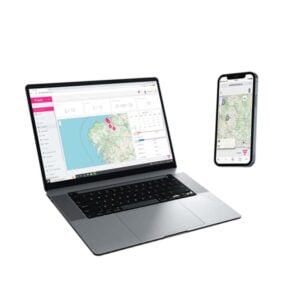
Software para drones de ITG Drone Solutions.
Esta división estricta garantiza que un fallo, un pico de retraso o una fuga de memoria dentro de una capa de aplicación de alto nivel no pueda privar al software de vuelo integrado central de los ciclos de procesamiento. Constituye la base de la fiabilidad del sistema.
Los kits de desarrollo de software (SDK) abstraen los complejos protocolos de comunicación de bajo nivel en interfaces estables y fáciles de usar para los desarrolladores. Por ejemplo, MAVSDK permite a los ingenieros crear activadores de carga útil personalizados o flujos de trabajo de vuelo automatizados sin tener que gestionar manualmente paquetes serie individuales.
Las API bien diseñadas garantizan que, a medida que evoluciona el firmware subyacente, las aplicaciones empresariales de nivel superior se mantengan estables y operativas. Esto reduce los costes de mantenimiento a largo plazo derivados de las integraciones de ingeniería de terceros.
El desarrollo de una arquitectura modular permite a los fabricantes crear una única familia de plataformas de UAS escalables que admita diversas cargas útiles. Al desacoplar la lógica de vuelo central de la gestión de los sensores periféricos, los integradores pueden sustituir fácilmente una cámara de cartografía por un sensor térmico sin necesidad de volver a realizar pruebas completas del sistema.
La escalabilidad depende en gran medida de unos documentos de control de interfaces claros y de pruebas de regresión automatizadas. Esto permite que las capacidades del software crezcan de forma incremental a lo largo del ciclo de vida de la aeronave sin alterar la funcionalidad básica.
Las plataformas autónomas avanzadas utilizan ordenadores de misión secundarios para descargar el procesamiento del piloto automático principal. Mientras el piloto automático se dedica exclusivamente al control determinista del vuelo, el ordenador de misión ejecuta cargas de trabajo que consumen muchos recursos, como la detección de objetos basada en IA o la generación en tiempo real de nubes de puntos LiDAR.
El bus de datos que conecta estos procesadores debe gestionarse rigurosamente para evitar picos de latencia o conflictos de comandos. El diseño del software debe establecer explícitamente qué ordenador es responsable de decisiones operativas específicas durante una misión.
Distribuir eficazmente las tareas computacionales entre los entornos a bordo, en el perímetro y en la nube es fundamental para maximizar la eficiencia operativa y cumplir con las restricciones de tamaño, peso y consumo energético:
| Nivel de procesamiento | Caso de uso principal | Ventajas clave | Restricciones |
| A bordo | Control de vuelo en tiempo real, evitación de obstáculos, seguimiento inmediato de objetivos. | Latencia ultrabaja; funciona sin necesidad de conexión de enlace de datos. | Capacidad limitada en cuanto a tamaño, peso y potencia (SWaP). |
| Periferia | Verificación rápida de datos tras el vuelo, aplicaciones de cartografía sobre el terreno. | Rápida respuesta; funciona en estaciones de trabajo locales resistentes sin conexión a Internet. | Requiere la implementación de hardware local. |
| Nube | Análisis empresarial, fotogrametría a gran escala, registro a largo plazo de la flota. | Capacidad de cálculo y almacenamiento prácticamente ilimitada; colaboración sencilla. | Requiere una conexión de gran ancho de banda: restringida en entornos militares seguros. |
La rápida evolución de la tecnología autónoma no tripulada está ampliando continuamente los límites de lo que debe lograr el software de vuelo.
La adopción de estos paradigmas innovadores permite a los operadores ampliar sus flotas sin dejar de garantizar la seguridad, el cumplimiento normativo y la fidelidad de los datos.
 Búsqueda de empresas y productos


