Processamento de vídeo de veículos aéreos não tripulados (UAV)
Principais fornecedores mundiais
Soluções de processamento de vídeo para UAV
As soluções de processamento de vídeo de UAV convertem imagens brutas provenientes de sensores de observação da Terra (EO), infravermelhos, multiespectrais e outros sensores aéreos em vídeo para transmissão, gravação, análise e apoio à missão. Os processadores de vídeo de drones podem proporcionar melhoria de imagem, estabilização, codificação, inserção de metadados, sincronização de fotogramas, análise assistida por IA e processamento geoespacial.
Esta página apresenta fornecedores de soluções de processamento de vídeo para UAV, que dão apoio a aplicações de ISR, inspeção, mapeamento e consciência situacional.
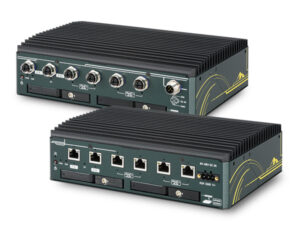
Soluções de processamento e transmissão de vídeo com IA de ponta, proporcionando consciência situacional em tempo real para UAVs e sistemas não tripulados de missão crítica.
Se você projeta, constrói ou fornece Processamento de vídeo de veículos aéreos não tripulados (UAV), Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo sobre Soluções de Processamento de Vídeo de UAV
Visão geral por
Sarah Simpson
Atualizado:
Introdução às soluções de processamento de vídeo para UAV
Os processadores de vídeo para UAV permitem que as aeronaves não tripuladas convertam imagens brutas dos sensores em vídeo utilizável para transmissão, gravação, análise e apoio à missão. Dependendo da plataforma, o processamento pode ocorrer diretamente junto à câmara, num computador de carga útil dedicado ou numa arquitetura distribuída que liga sistemas aéreos e terrestres.
Os requisitos impostos a um processador de vídeo para drones podem variar significativamente. Os drones de pequenas dimensões podem dar prioridade ao tamanho compacto e ao baixo consumo de energia, enquanto as plataformas de Inteligência, Vigilância e Reconhecimento (ISR) de maiores dimensões podem exigir vídeo multicanal, codificação de alta resolução, tratamento de metadados e análises assistidas por Inteligência Artificial (IA). As soluções eficazes de processamento de vídeo devem, por conseguinte, equilibrar a qualidade da imagem, a latência, a capacidade de processamento, a largura de banda de comunicações e as restrições de tamanho, peso e consumo de energia.
Arquitetura de Processamento de Vídeo para UAV
Uma arquitetura de vídeo para UAV combina normalmente interfaces de sensores, recursos de processamento incorporados, hardware de comunicações e infraestrutura terrestre. As etapas individuais podem ser integradas num único módulo de processamento de vídeo ou distribuídas por vários subsistemas.
Sensor de imagem e interface da câmara: Liga cargas úteis de imagem eletro-ópticas (EO), infravermelhas, multiespectrais ou outras ao sistema de processamento, suportando simultaneamente a resolução, a taxa de fotogramas, a profundidade de bits e a taxa de dados necessárias.
Captura de vídeo e aquisição de fotogramas: Recebe fotogramas de imagem do sensor e mantém as características de temporização, resolução e taxa de fotogramas exigidas pelas funções a jusante.
Processamento do sinal de imagem: Converte e otimiza os dados brutos do sensor através de funções como demosaicing, filtragem, correção de exposição, processamento de cor e calibração específica do sensor.
Codificação e compressão de vídeo: Reduz os requisitos de largura de banda e armazenamento de vídeo utilizando técnicas de compressão adequadas à missão e ao canal de comunicação disponível. A configuração da codificação também afeta a qualidade da imagem, a taxa de bits, o armazenamento em buffer e a latência.
Processamento a bordo e computação de ponta: Executa análises de vídeo, melhoria, codificação, geração de metadados ou algoritmos de visão computacional diretamente a bordo da aeronave.
Transmissão de vídeo e ligações de dados: Dividir em pacotes e transferir vídeo em direto, metadados sincronizados e informações de missão associadas entre o UAV e os sistemas externos, utilizando tecnologias adequadas de rede ou de ligação de dados tática.
Processamento, visualização e distribuição em terra:Suporta a receção de fluxos, descodificação, visualização, gravação, análise e divulgação após as imagens chegarem ao segmento terrestre.
A distribuição destas funções afeta a latência de ponta a ponta, o consumo de largura de banda, a carga térmica, a capacidade de processamento e a potência elétrica necessária a bordo da aeronave.
Funções essenciais dos processadores de vídeo para drones
Melhoria da imagem e redução de ruído
O aprimoramento de imagem pode melhorar a usabilidade das filmagens afetadas por ruído do sensor, condições atmosféricas, contraste insuficiente ou iluminação adversa. O processamento de vídeo incorporado pode aplicar filtragem espacial ou temporal, aumento de nitidez, ajuste de contraste e outras técnicas antes de as imagens serem transmitidas ou analisadas.
Estabilização eletrónica de imagem
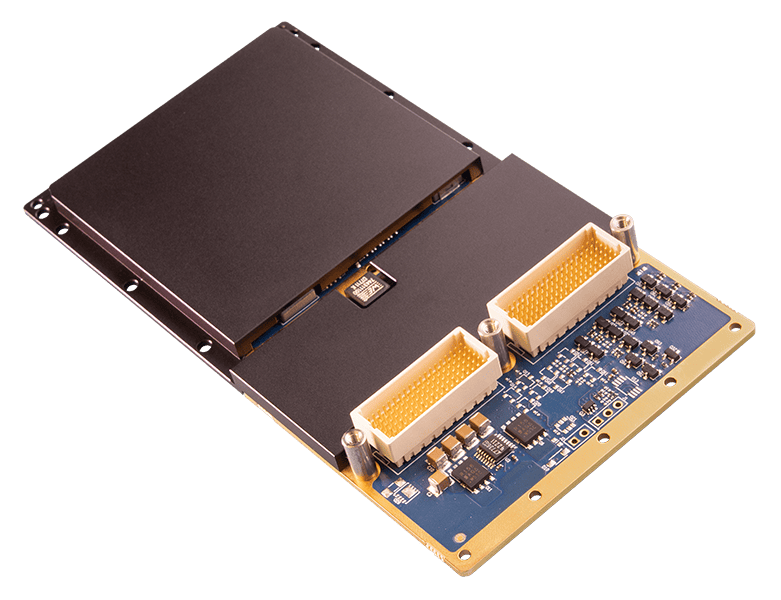
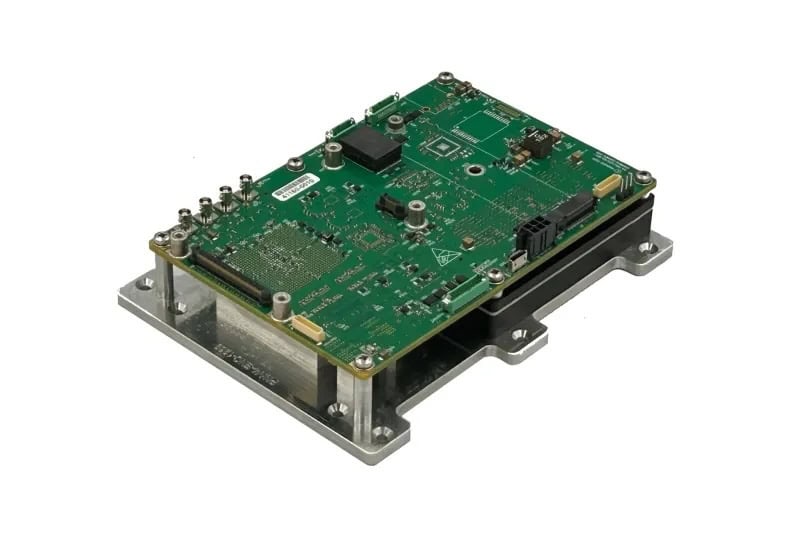
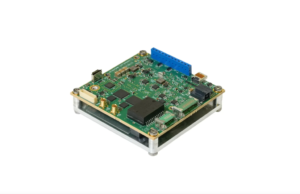
Processador de vídeo SPECTRE 5165 da Blitz Technology
A estabilização eletrónica de imagem pode compensar a vibração da estrutura da aeronave, as manobras e o movimento residual não eliminado pelo suporte da câmara ou pelo cardã. Os algoritmos de processamento de vídeo em tempo real estimam o movimento entre fotogramas e ajustam a saída para proporcionar uma imagem mais estável aos operadores, aos sistemas de gravação ou ao software de visão computacional.
Distorção e correção da lente
A ótica da câmara pode introduzir distorção em barril, distorção em alfineteiro ou outros efeitos geométricos que reduzem a precisão das medições e a consistência da imagem. Um processador de imagem de vídeo pode aplicar dados de calibração e transformações geométricas para compensar estas características, especialmente nos casos em que as imagens também serão utilizadas para medição ou geolocalização.
Faixa dinâmica e processamento em condições de pouca luz
As câmaras dos UAV podem deparar-se com cenas que contenham sombras profundas, céu brilhante, reflexos ou luz ambiente limitada. O processamento da gama dinâmica e em condições de pouca luz permite preservar detalhes úteis em condições de iluminação difíceis, reduzindo simultaneamente o ruído que se torna mais visível com um ganho do sensor mais elevado.
Dimensionamento de vídeo, recorte e conversão de formato
As unidades de processamento de vídeo podem gerar várias saídas a partir de um único fluxo do sensor, cada uma otimizada para um destino diferente. O redimensionamento e o recorte podem reduzir a quantidade de imagens transmitidas ou isolar uma região de interesse, enquanto a conversão de formato permite que sensores, ecrãs, gravadores, codificadores e sistemas de rede que utilizam diferentes formatos de vídeo interoperem.
Sincronização de fotogramas e temporização
Uma sincronização precisa permite que o vídeo seja correlacionado com dados de navegação da aeronave, várias câmaras ou outros sensores da carga útil. Um módulo de processamento de vídeo em tempo real pode aplicar carimbos de data e hora precisos e coordenar a aquisição de fotogramas com sistemas de navegação ou de missão, de modo a manter relações temporais consistentes ao longo de toda a cadeia de processamento e transmissão.
Sobreposição de vídeo e inserção de metadados
Os processadores de vídeo podem adicionar informações visíveis, tais como a posição da aeronave, a altitude, o rumo, a direção de apontamento do sensor, marcas temporais e referências de alvo. Em alternativa, os metadados legíveis por máquina podem ser sincronizados e transportados juntamente com as imagens, para que o software a jusante possa utilizar informações relativas à plataforma, ao sensor, à temporização e à informação geoespacial para geolocalização, indexação, visualização, exploração e análise.
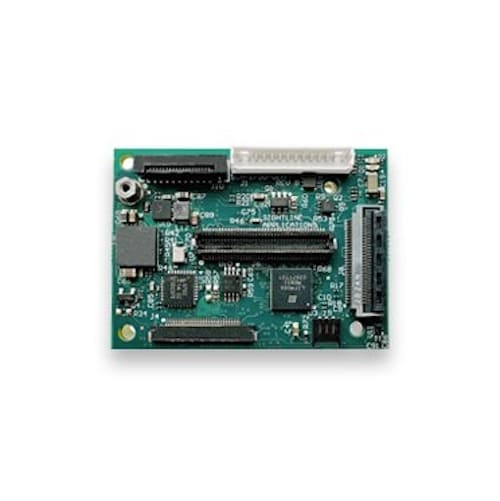
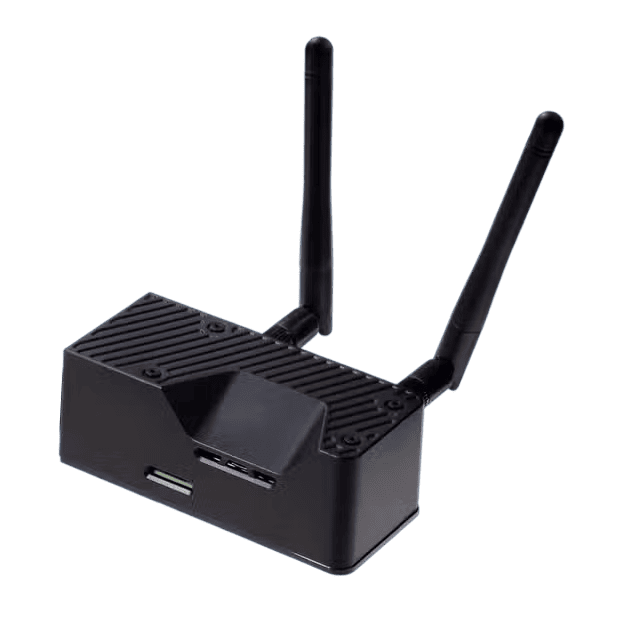
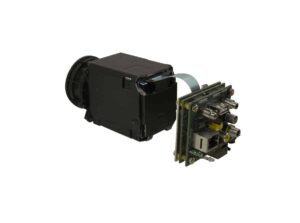
Software de processamento de vídeo da Sightline Intelligence
Hardware essencial para o processamento de vídeo em UAVs
Os desenvolvedores de UAV podem implementar o processamento de vídeo utilizando várias arquiteturas de processador. A seleção depende da carga de trabalho de processamento, dos requisitos de software, da energia elétrica disponível, da gestão térmica, da latência, dos requisitos da interface de vídeo e do espaço de carga útil.
CPUs e GPUs incorporadas: as Unidades Centrais de Processamento (CPUs) proporcionam um processamento flexível de uso geral, enquanto as Unidades de Processamento Gráfico (GPUs) oferecem um desempenho computacional altamente paralelo para a manipulação de imagens, visão computacional e cargas de trabalho de IA.
FPGAs e lógica programável: As matrizes de portas programáveis em campo (FPGAs) podem proporcionar um processamento determinístico e de baixa latência, sendo adequadas para interfaces de vídeo de alta velocidade, pipelines de imagem personalizados, movimentação de dados e aceleração especializada.
ASICs dedicados ao processamento de vídeo: Os circuitos integrados específicos para aplicações (ASICs), concebidos para fins específicos, podem executar funções definidas de codificação ou de imagem de forma eficiente, com um consumo de energia relativamente baixo.
Aceleradores de IA e unidades de processamento neural: As Unidades de Processamento Neural (NPUs) e outros aceleradores de IA podem acelerar a inferência de redes neurais para funções como deteção de objetos, classificação, segmentação e rastreamento.
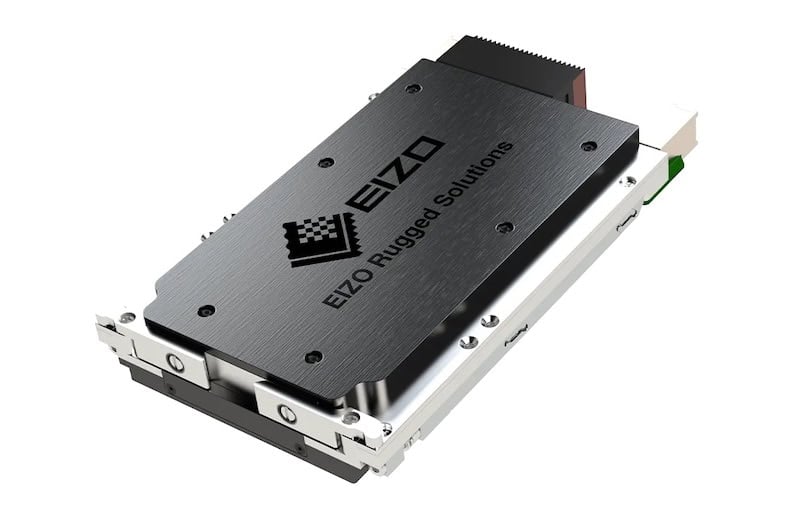
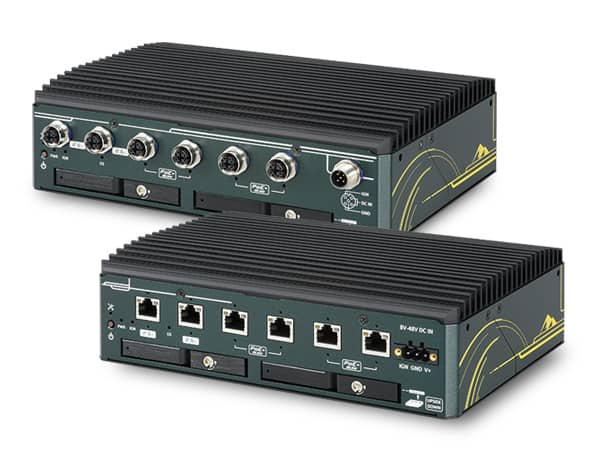
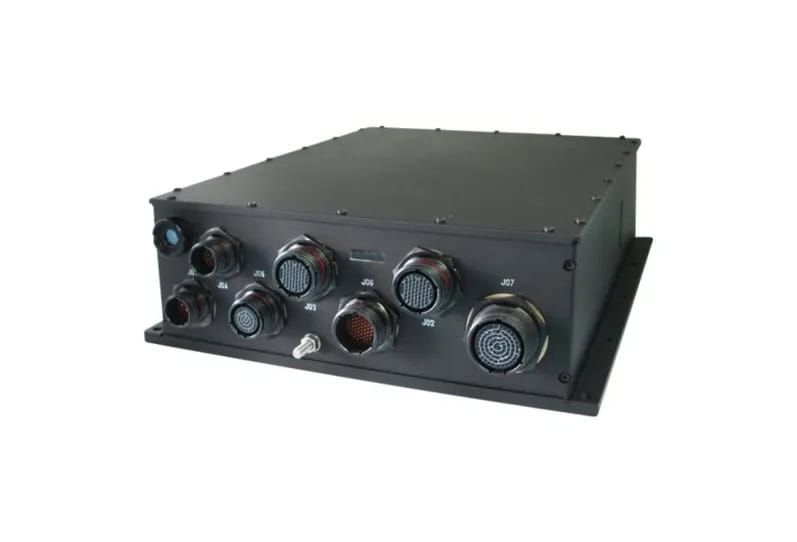
Computadores embutidos robustos para processamento de vídeo: Os sistemas aéreos integrados combinam processadores, memória, armazenamento, interfaces de vídeo e rede num hardware concebido para instalação em UAV e para as restrições ambientais associadas.
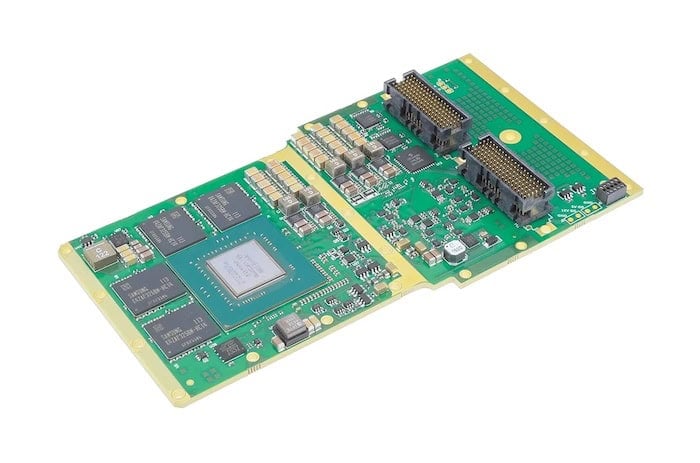
Uma placa de processamento de vídeo compacta pode ser suficiente para uma carga útil específica, enquanto sistemas mais exigentes podem requerer vários processadores ou arquiteturas de computação heterogéneas que distribuem a aquisição, a codificação, a análise e outras tarefas entre diferentes recursos de processamento.
Aplicações do processamento de vídeo para drones e UAV
Vigilância persistente de área alargada
Os sistemas de vigilância de área alargada podem gerar grandes volumes de imagens em regiões extensas. O processamento de vídeo a bordo pode auxiliar na compressão, na extração de regiões de interesse, na estabilização e na análise automatizada, reduzindo a quantidade de imagens em bruto ou minimamente processadas que têm de ser transmitidas continuamente.
Vídeo em movimento completo
As aplicações de vídeo em movimento contínuo (FMV) exigem captura e processamento contínuos, mantendo simultaneamente uma latência de ponta a ponta aceitável. Os processadores de vídeo a bordo podem codificar as imagens em tempo real e gerir dinamicamente a taxa de bits de forma a adaptar-se ao ligamento de comunicações disponível. A latência é influenciada por fatores que incluem fluxos de processamento, armazenamento em buffer, configuração do codec, estrutura do Grupo de Imagens (GOP), transporte e condições da rede.
Detecção e Rastreio de Alvos
Um processador de vídeo com IA pode analisar fotogramas consecutivos para detetar, classificar e rastrear objetos de interesse. A execução destas funções a bordo pode fornecer deteções, coordenadas de imagem, dados de rastreio ou outras indicações, sem que seja necessário que todas as imagens em bruto sejam processadas na estação terrestre. As coordenadas geográficas dos alvos requerem, além disso, dados de navegação adequados, geometria dos sensores, calibração, sincronização e processamento de geolocalização.
Inteligência de Vídeo Geoespacial
O vídeo geoespacial combina imagens com posição, orientação, temporização, orientação do sensor e outros metadados. Os sistemas de processamento de vídeo incorporados podem ajudar a associar locais ou objetos observados a coordenadas geográficas quando estiverem disponíveis dados de navegação e de sensores adequados, apoiando o mapeamento, a análise de inteligência e a consciência situacional.
Gravação de missões e captura de provas
O hardware de processamento de vídeo pode codificar e armazenar imagens juntamente com os metadados associados para análise posterior. Os parâmetros de gravação podem ser configurados de modo a equilibrar a qualidade da imagem, a duração da missão, a capacidade de armazenamento disponível, a integridade dos dados e os requisitos para análises subsequentes.
Sinalização automatizada e apoio à decisão do operador
Os algoritmosde visão computacional podem identificar potenciais objetos, atividades ou regiões de interesse e apresentá-los a um operador para avaliação posterior. O processamento de vídeo a bordo reduz a necessidade de transmitir todas as fases da análise para o solo e pode permitir um sinalamento mais rápido em situações em que a largura de banda de comunicação é limitada.
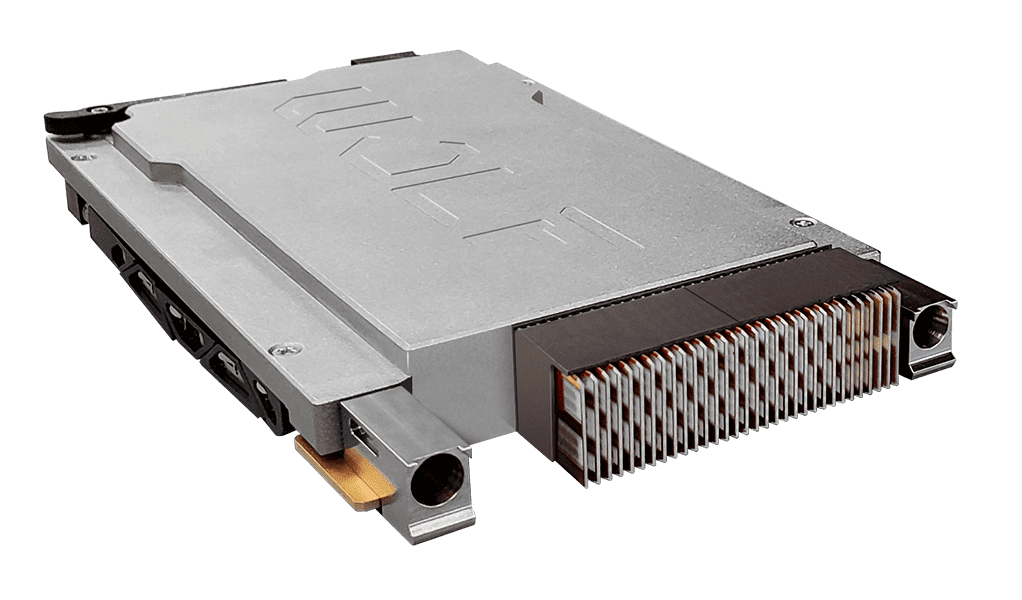
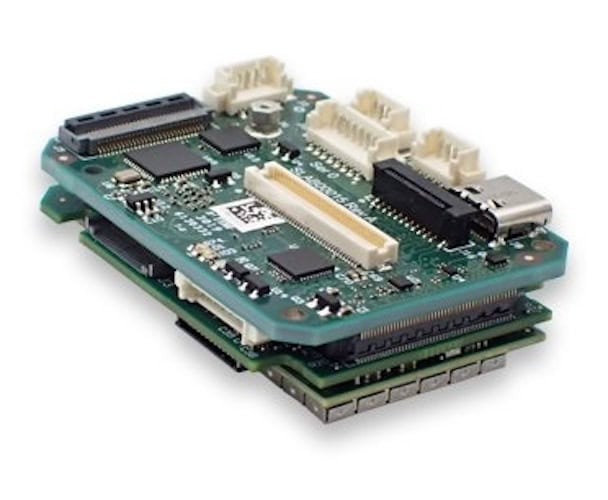
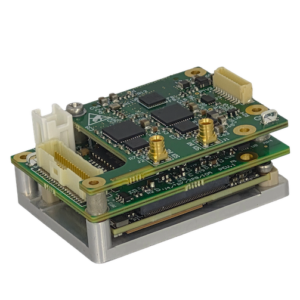
Módulo de processamento de vídeo, MiniCHARM-SDI, da Chess Dynamics.
Normas e Interoperabilidade
A interoperabilidade é particularmente importante quando as câmaras dos UAV, as placas de processamento de vídeo, as ligações de dados, os computadores de missão e os sistemas terrestres provêm de diferentes fornecedores. As normas e tecnologias relevantes incluem:
Normas MISB: as especificações do Motion Imagery Standards Board (MISB) suportam imagens em movimento normalizadas, metadados, sincronização e fluxos de trabalho de vídeo geoespaciais utilizados por sistemas ISR compatíveis.
STANAG 4609: Esta norma da OTAN aborda as imagens em movimento digitais e os metadados associados para aplicações de defesa interoperáveis e baseia-se em perfis padronizados de imagens em movimento e práticas de metadados.
H.264 e H.265: Estas normas de compressão de vídeo reduzem a taxa de bits necessária para a transmissão e armazenamento de vídeo, permitindo simultaneamente compromissos configuráveis entre a qualidade da imagem, a largura de banda, os requisitos de processamento e a latência.
Normas Ethernet e IP: As arquiteturas baseadas em rede suportam a distribuição de vídeo, metadados e tráfego de controlo entre sistemas de carga útil e de missão, com protocolos de transporte adequados utilizados para transmitir fluxos de vídeo codificados através da rede.
Iniciativas de arquitetura aberta: As interfaces modulares de hardware e software podem simplificar a integração de subsistemas, as atualizações, a introdução de novas tecnologias e a substituição de componentes de processamento individuais.
Os integradores de sistemas devem também considerar a forma como as implementações individuais lidam com a sincronização, os metadados, a pacotização e o transporte em rede, as interfaces de controlo, a encriptação, a autenticação, o controlo de acesso, as atualizações seguras de software e os requisitos mais amplos de cibersegurança.
Tecnologias emergentes de processamento de vídeo em UAV
Os avanços na eficiência do processamento estão a transferir cargas de trabalho cada vez mais sofisticadas para aeronaves não tripuladas. Entre os desenvolvimentos importantes incluem-se:
IA de ponta: a inferência a bordo permite que as imagens sejam analisadas próximo do sensor, reduzindo a quantidade de vídeo que tem de ser transmitida para processamento externo e permitindo que resultados selecionados ou regiões de interesse sejam priorizados.
Aceleradores neurais avançados: O hardware dedicado à IA está a permitir modelos de visão computacional mais complexos dentro dos limites de potência, térmicos e físicos das plataformas compactas de UAV.
Fusão multissensor: Os sistemas de processamento podem combinar dados de observação da Terra (EO), infravermelhos, multiespectrais, de radar e de navegação para fornecer informação contextual mais rica do que um único sensor por si só e melhorar a associação das imagens com outros dados da missão.
Processamento de vídeo adaptativo: a resolução, a taxa de fotogramas, a taxa de bits, a compressão, o processamento de regiões de interesse e os parâmetros analíticos podem ser ajustados de acordo com as prioridades da missão, a largura de banda disponível e o conteúdo variável da cena.
Estes desenvolvimentos estão a expandir as capacidades do processamento de vídeo incorporado, ao mesmo tempo que aumentam a procura por hardware eficiente e de baixa latência, capaz de suportar cargas úteis de UAV cada vez mais complexas sem exceder as restrições de potência, térmicas, de largura de banda ou de carga útil da aeronave.