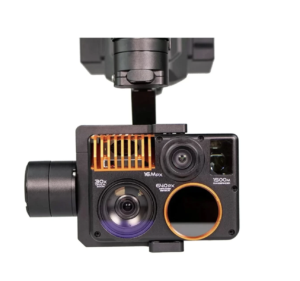
Kamery RGB do dronów to systemy obrazowania w świetle widzialnym, które rejestrują kolorowe zdjęcia i filmy w wysokiej rozdzielczości na potrzeby zastosowań bezzałogowych statków powietrznych (UAV). Dostępne konfiguracje obejmują kompaktowe moduły kamerowe, systemy montowane na stałe oraz ładunki stabilizowane za pomocą gimbala.
W tej kategorii przedstawiono dostawców kamer RGB do dronów, oferujących rozwiązania obrazowe do fotografii lotniczej, geodezji, fotogrametrii, kontroli infrastruktury, nadzoru oraz monitorowania w czasie rzeczywistym.
Jeśli projektujesz, budujesz lub dostarczasz Kamery RGB do dronów, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompletny przewodnik po kamerach RGB do dronów i bezzałogowych statków powietrznych (UAV)
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do kamer RGB przeznaczonych dla dronów i bezzałogowych statków powietrznych (UAV)
Kamery RGB do dronów rejestrują obrazy w świetle widzialnym za pomocą kanałów kolorów czerwonego, zielonego i niebieskiego (RGB), zapewniając zdjęcia i filmy w wysokiej rozdzielczości na potrzeby operacji bezzałogowych statków powietrznych (UAV). Systemy te znajdują zastosowanie w mapowaniu lotniczym, geodezji, inspekcji infrastruktury, monitorowaniu rolnictwa oraz nadzorze wizualnym, gdzie rejestrują szczegółowe informacje dotyczące ukształtowania terenu, obiektów budowlanych i innych elementów powierzchni.
Dostępne w postaci kompaktowych konfiguracji stałomontowanych, stabilizowanych modułów obrazujących oraz zintegrowanych modułów kamerowych, kamery RGB mogą obsługiwać zarówno ręczne zadania obrazowania, jak i zautomatyzowane gromadzenie danych. Ich obiektywy skupiają padające światło na elektronicznych czujnikach obrazu, a wbudowane układy przetwarzające przekształcają zarejestrowane sygnały w obrazy cyfrowe lub materiały wideo; odpowiednie systemy dostarczają również dane wizualne do wykrywania obiektów, autonomicznej nawigacji oraz fotogrametrycznej rekonstrukcji 3D.
Główne zastosowania kamer RGB w dronach
Fotografia lotnicza w wysokiej rozdzielczości
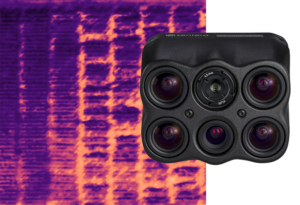
Obrazy termiczne 6X, zsynchronizowane obrazy termiczne, wielospektralne oraz obrazy RGB o wysokiej rozdzielczości uzyskane podczas jednego lotu, autorstwa Sentera Sensors & Drones
Kamery RGB o wysokiej rozdzielczości rejestrują szczegółowe zdjęcia krajobrazów, budynków, infrastruktury i innych elementów terenu, a większe matryce obrazowe oraz wysokiej jakości optyka przyczyniają się do poprawy szczegółowości obrazu, zakresu dynamicznego oraz wydajności w trudnych warunkach oświetleniowych. Zastosowania obejmują dokumentację terenową, pomiary lotnicze, monitorowanie budowy oraz fotografię inspekcyjną, gdzie klarowność obrazu ma kluczowe znaczenie dla identyfikacji widocznych elementów i rejestrowania stanu obiektów.
Nagrywanie filmów z powietrza i obrazowanie na żywo
Kamery RGB montowane na dronach zapewniają ciągły zapis wideo na potrzeby obserwacji z powietrza, zdalnego monitorowania oraz dokumentacji misji, a integracja z odpowiednim sprzętem do transmisji wideo umożliwia przesyłanie obrazu na żywo do naziemnych stacji kontroli podczas lotu. Uciążliwości stabilizowane za pomocą gimbala pomagają utrzymać stabilny materiał filmowy pomimo ruchów statku powietrznego, a konfigurowalne częstotliwości klatek, rozdzielczości i ustawienia kompresji pozwalają dostosować wydajność obrazowania do różnych wymagań dotyczących transmisji i rejestracji.
Fotogrametria i rekonstrukcja 3D
Kamery RGB są szeroko stosowane w fotogrametrii z wykorzystaniem bezzałogowych statków powietrznych (UAV), gdzie nakładające się na siebie zdjęcia lotnicze są przetwarzane w celu odtworzenia trójwymiarowych reprezentacji terenu, budynków i innych obiektów. Oprogramowanie fotogrametryczne identyfikuje odpowiadające sobie elementy między obrazami w celu wygenerowania chmur punktów, teksturowanych modeli 3D oraz innych zbiorów danych przestrzennych, przy czym na jakość rekonstrukcji wpływają czujniki o wysokiej rozdzielczości, odpowiednie nakładanie się obrazów, dokładna kalibracja kamery oraz georeferencjonowanie. Kamery z globalną migawką mogą również ograniczać zniekształcenia obrazu związane z ruchem podczas mapowania lotniczego.
Kontrola wizualna i dokumentacja aktywów
Kamery RGB montowane na dronach umożliwiają kontrolę wizualną infrastruktury i obiektów przemysłowych z bliskiej odległości bez konieczności bezpośredniego fizycznego dostępu do każdego miejsca kontroli. Obrazy o wysokiej rozdzielczości mogą ujawnić widoczną korozję, pęknięcia, uszkodzenia powierzchni i inne wady w zależności od odległości obserwacji, oświetlenia, rozdzielczości obrazu oraz kąta ustawienia kamery, co znajduje zastosowanie m.in. w inspekcjach mostów, badaniach dachów, ocenach paneli słonecznych oraz dokumentacji wież telekomunikacyjnych, linii energetycznych i obiektów przemysłowych.
Wykrywanie obiektów i rozpoznawanie wizualne
Obrazy z kamer RGB można przetwarzać przy użyciu algorytmów wizji komputerowej w celu wykrywania, klasyfikowania i śledzenia obiektów znajdujących się w polu widzenia kamery. W połączeniu z wbudowanym sprzętem przetwarzającym lub zewnętrznymi systemami obliczeniowymi kamery te mogą wspierać wykrywanie pojazdów, rozpoznawanie elementów infrastruktury, zliczanie roślin uprawnych oraz automatyczne inspekcje, choć wydajność zależy od jakości obrazu, widoczności obiektów, warunków środowiskowych oraz możliwości oprogramowania przetwarzającego.
Mapowanie i gromadzenie danych geoprzestrzennych
Kamery RGB wspierają mapowanie lotnicze poprzez gromadzenie nakładających się na siebie zdjęć, które można przetworzyć na ortomosaiki z georeferencjami, cyfrowe modele powierzchni oraz inne produkty kartograficzne. Integracja z odbiornikami globalnego systemu nawigacji satelitarnej (GNSS) oraz odpowiednim sprzętem pomiaru czasu pozwala na powiązanie obrazów z danymi pozycjonowania, natomiast procedury kinematyczne w czasie rzeczywistym (RTK) lub kinematyczne z przetwarzaniem końcowym (PPK) mogą poprawić dokładność pozycjonowania. Kalibracja kamery, przetwarzanie obrazów oraz punkty kontrolne naziemne (GCP), tam gdzie są wymagane, dodatkowo wspierają precyzyjne georeferencjonowanie.
Monitorowanie wizualne w czasie rzeczywistym i orientacja sytuacyjna
Układ obrazowania RGB dostarcza operatorom na żywo informacji wizualnych dotyczących działań i warunków panujących na obszarze operacyjnym, wspierając nadzór, reagowanie w sytuacjach kryzysowych, operacje poszukiwawcze oraz inne misje wymagające natychmiastowej oceny sytuacji. Stabilizowane kamery z regulowanym kątem widzenia lub zoomem optycznym pozwalają operatorom na bardziej szczegółową analizę obszarów będących przedmiotem zainteresowania, przy jednoczesnym zachowaniu szerszej świadomości sytuacyjnej.
Czujniki stosowane w kamerach RGB
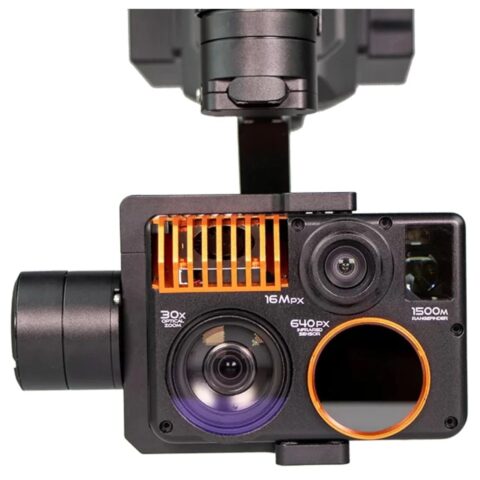
Workswell WIRIS Enterprise, zatwierdzona przez Departament Obrony Stanów Zjednoczonych (DoD) kamera wieloczujnikowa typu Blue UAS, wyposażona w funkcje termowizji, RGB, zoomu i pomiaru odległości, firmy NW Blue
Kamery RGB wykorzystują elektroniczne czujniki obrazu do przekształcania padającego światła widzialnego na sygnały elektryczne, które są następnie przetwarzane na cyfrowe obrazy kolorowe. Większość konwencjonalnych kamer kolorowych RGB wykorzystuje matrycę filtrów kolorowych, taką jak układ Bayera, która pozwala poszczególnym pikselom czujnika mierzyć wybrane składowe światła czerwonego, zielonego lub niebieskiego, zanim przetwarzanie obrazu zrekonstruuje pełnokolorowy obraz poprzez demosaicing i powiązane operacje.
Główne technologie czujników stosowane w kamerach RGB do dronów obejmują:
Czujniki komplementarnych półprzewodników tlenku metalu (CMOS): Czujniki CMOS są szeroko stosowane w nowoczesnych kamerach RGB do dronów ze względu na ich kompaktowe rozmiary, stosunkowo niskie zużycie energii, wysoką prędkość odczytu oraz kompatybilność ze zintegrowaną elektroniką przetwarzania obrazu. Są one dostępne w szerokiej gamie rozdzielczości i rozmiarów, z architekturą migawki globalnej lub rolkowej, w zależności od zastosowania. Migawki globalne rejestrują cały obraz jednocześnie, co pomaga ograniczyć zniekształcenia ruchowe, natomiast migawki rolkowe naświetlają rzędy obrazu sekwencyjnie i mogą powodować zniekształcenia geometryczne podczas ruchu.
Czujniki typu Charge-Coupled Device (CCD): Czujniki CCD przekazują zgromadzony ładunek elektryczny przez czujnik w celu przekształcenia go w dane obrazowe i były w przeszłości szeroko stosowane w naukowym i profesjonalnym sprzęcie obrazującym. Zapewniają one wysoką jakość obrazu, jednak w nowoczesnych kamerach do bezzałogowych statków powietrznych (UAV) są mniej powszechne niż alternatywne rozwiązania CMOS ze względu na różnice w zużyciu energii, charakterystyce odczytu oraz elastyczności integracji.
Technologie przyszłości (warstwowe czujniki CMOS i diody lawinowe fotonowe): Warstwowe czujniki CMOS rozdzielają układy wykrywania obrazu i przetwarzania na różne warstwy półprzewodnikowe, umożliwiając szybszy odczyt oraz dodatkowe możliwości przetwarzania w kompaktowych konstrukcjach. Czujniki z diodami lawinowymi pojedynczego fotonu (SPAD) potrafią wykrywać pojedyncze fotony i są opracowywane z myślą o specjalistycznych zastosowaniach związanych z obrazowaniem w słabym oświetleniu oraz wykrywaniem głębi, choć obecnie nie stanowią one powszechnego zamiennika dla konwencjonalnych czujników kamer RGB.
Technologia CMOS pozostaje dominującym wyborem w przypadku współczesnych modułów kamer RGB stosowanych w dronach, zwłaszcza tam, gdzie konieczne jest zrównoważenie rozdzielczości, szybkości odczytu, efektywności energetycznej oraz rozmiarów ładunku.
Porównanie z innymi technologiami obrazowania
Kamery RGB rejestrują informacje z zakresu światła widzialnego i są szczególnie skuteczne w tworzeniu szczegółowych, kolorowych obrazów terenu, infrastruktury i obiektów. Inne technologie obrazowania mierzą różne obszary widma elektromagnetycznego lub gromadzą bezpośrednie pomiary przestrzenne, dostarczając informacji uzupełniających dla bardziej specjalistycznych zastosowań bezzałogowych statków powietrznych (UAV).
Technologia obrazowania
Kluczowe cechy
Typowe zastosowania
Kamery RGB
Rejestrują kolorowe obrazy w świetle widzialnym o wysokiej szczegółowości przestrzennej przy użyciu kanałów czerwonego, zielonego i niebieskiego
Fotografia lotnicza, kartografia, fotogrametria, kontrola wizualna i nadzór
Kamery wielospektralne
Pomiar natężenia światła w kilku wybranych pasmach spektralnych, często obejmujących długości fal w zakresie światła widzialnego i bliskiej podczerwieni
Rolnictwo precyzyjne, ocena roślinności, monitorowanie upraw oraz badania środowiskowe
Kamery hiperspektralne
Rejestrują obrazy w wielu wąskich, przylegających do siebie pasmach spektralnych w celu przeprowadzenia szczegółowej analizy spektralnej
Identyfikacja minerałów, klasyfikacja roślinności, badania środowiskowe oraz analiza materiałów
Kamery termowizyjne
Wykrywają emitowane promieniowanie podczerwone w celu uzyskania obrazów przedstawiających pozorną temperaturę powierzchni
Kontrole termiczne, akcje poszukiwawczo-ratownicze, wykrywanie strat ciepła oraz monitorowanie sprzętu
Kamery do pracy w słabym oświetleniu i w bliskiej podczerwieni
Wykorzystują czułe czujniki obrazu lub fale o długościach zbliżonych do podczerwieni, umożliwiając obrazowanie w warunkach ograniczonego oświetlenia widzialnego
Monitoring w warunkach słabego oświetlenia, obserwacja nocna przy odpowiednim oświetleniu oraz specjalistyczne kontrole
Czujniki LiDAR
Pomiar odległości za pomocą wiązki laserowej w celu generowania pomiarów przestrzennych i chmur punktów 3D
Mapowanie terenu, pomiary wolumetryczne, wykrywanie przeszkód oraz modelowanie 3D
Najnowsze osiągnięcia w dziedzinie obrazowania RGB za pomocą dronów
Postępy w projektowaniu czujników obrazu, przetwarzaniu pokładowym, technologii pozycjonowania oraz integracji kamer poszerzają możliwości systemów obrazowania RGB z wykorzystaniem dronów, szczególnie w zakresie autonomicznych operacji bezzałogowych statków powietrznych (UAV), precyzyjnego gromadzenia danych geoprzestrzennych oraz zastosowań wymagających szybkiej interpretacji zdjęć lotniczych.
Przetwarzanie brzegowe i sztuczna inteligencja działająca w czasie rzeczywistym na pokładzie: Wbudowane procesory wizyjne umożliwiają analizę danych z kamer RGB bezpośrednio na pokładzie bezzałogowego statku powietrznego (UAV), dzięki czemu algorytmy sztucznej inteligencji mogą wykrywać obiekty, śledzić cele, klasyfikować obrazy oraz segmentować sceny bez konieczności przesyłania wszystkich zarejestrowanych obrazów do zdalnego przetwarzania. Pozwala to zmniejszyć wymagania dotyczące przepustowości łącza komunikacyjnego oraz opóźnienia przetwarzania, jednocześnie wspierając zautomatyzowane zadania związane z inspekcją, nadzorem i nawigacją.
Nawigacja oparta na wizji: Odometria wizualno-inercyjna (VIO) łączy obrazy z kamery z danymi z inercyjnego układu pomiarowego (IMU) w celu oszacowania ruchu pojazdu, natomiast wizualna metoda jednoczesnej lokalizacji i mapowania (SLAM) wspiera lokalizację oraz mapowanie otoczenia. Techniki te mogą dostarczać informacji nawigacyjnych w środowiskach pozbawionych sygnału GNSS lub o ograniczonej dostępności tego sygnału poprzez śledzenie cech wizualnych i szacowanie ruchu kamery, przy czym kamery stereo oraz inne systemy wykrywania głębokości dostarczają dodatkowych informacji przestrzennych w razie potrzeby.
Bezpośrednie georeferencjonowanie i synchronizacja na poziomie sprzętowym: Integracja kamer RGB, odbiorników GNSS typu RTK lub PPK oraz inercyjnych systemów nawigacyjnych pozwala na dokładniejsze powiązanie zarejestrowanych obrazów z pomiarami położenia i orientacji. Wyzwalane sprzętowo przechwytywanie obrazów oraz precyzyjne znaczniki czasu pomagają ograniczyć błędy synchronizacji, szczególnie podczas lotów z dużą prędkością, natomiast odpowiednio skalibrowane systemy mogą wspierać gromadzenie danych geoprzestrzennych o jakości geodezyjnej przy zmniejszonej zależności od gęstych sieci punktów kontrolnych (GCP).
Skoordynowane układy fotogrametrii ukośnej: Wielokamerowe zestawy RGB mogą rejestrować zsynchronizowane zdjęcia nadiralne i ukośne z różnych kątów widzenia podczas jednego lotu, poprawiając pokrycie elewacji budynków, infrastruktury pionowej oraz złożonych konstrukcji, które trudno jest odtworzyć przy użyciu samych kamer skierowanych w dół. Połączone zbiory danych obrazowych można następnie przetworzyć na szczegółowe, teksturowane siatki 3D, modele fotogrametryczne oraz cyfrowe bliźniaki na potrzeby geodezji, planowania urbanistycznego, budownictwa i zarządzania aktywami.
W miarę jak moduły czujników RGB stają się coraz bardziej kompaktowe, a możliwości obliczeniowe na pokładzie ulegają poprawie, systemy obrazowania tego typu są coraz częściej integrowane z platformami bezzałogowych statków powietrznych (UAV), które łączą gromadzenie danych lotniczych z automatyczną interpretacją obrazów, tworzeniem map oraz nawigacją wizualną.