I sistemi di propulsione marina convertono l’energia disponibile a bordo o fornita dall’esterno in spinta, necessaria per il movimento e la manovrabilità dei veicoli marini senza equipaggio. Tali sistemi possono avvalersi di motori elettrici, motori a combustione interna, architetture ibride-elettriche, celle a combustibile o alimentazione fornita tramite cavo per azionare eliche, idrogetti e propulsori ausiliari.
Questa pagina presenta i fornitori di sistemi di propulsione marina per USV, AUV, ROV, alianti subacquei e imbarcazioni da ricognizione senza equipaggio.
Se progettate, costruite o fornite Sistemi di propulsione navale, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa ai sistemi di propulsione marina per imbarcazioni senza equipaggio
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai sistemi di propulsione marina
I sistemi di propulsione marina convertono l’energia disponibile a bordo o fornita dall’esterno in spinta, consentendo a un’imbarcazione o a un veicolo subacqueo di muoversi e manovrare. Un sistema completo può comprendere un motore a combustione o un motore elettrico, un’alimentazione elettrica, l’elettronica di comando o una trasmissione meccanica, un’elica o un propulsore subacqueo e i comandi.
Nel caso delle piattaforme senza equipaggio, la propulsione incide su aspetti che vanno oltre la velocità di transito. Influisce infatti sull’autonomia operativa di un veicolo, sulla sua capacità di mantenere la posizione contro la corrente e sulla precisione con cui è in grado di seguire una rotta o controllare un carico utile. Le imbarcazioni di superficie senza equipaggio (USV), i veicoli subacquei autonomi (AUV), i veicoli telecomandati (ROV) e gli alianti subacquei pongono esigenze diverse ai propri sistemi di propulsione.
Principali tipi di sistemi di propulsione marina
Sistemi di propulsione elettrica
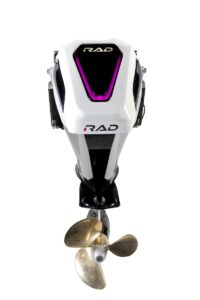
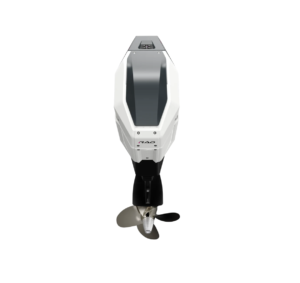
RAD 40, un sistema compatto di propulsione elettrica per imbarcazioni, prodotto da RAD Propulsion
Un sistema di propulsione elettrico utilizza un motore per azionare un’elica, un getto d’acqua o un propulsore ausiliario. L’energia può provenire da batterie di bordo o da un’altra fonte elettrica. L’elettronica di azionamento regola la potenza fornita al motore, consentendo un controllo reattivo della spinta. I sistemi di propulsione elettrici sono adatti a veicoli che necessitano di movimenti precisi a bassa velocità, sebbene la capacità delle batterie e il fabbisogno energetico ne limitino l’autonomia.
Propulsione con motori diesel e a benzina
I motori a combustione interna azionano eliche o idrogetti tramite una trasmissione meccanica, oppure generano elettricità per un sistema di propulsione elettrico. La capacità di stoccaggio del carburante consente di sostenere missioni di superficie prolungate, rendendo la propulsione a motore particolarmente indicata per USV di grandi dimensioni e imbarcazioni che percorrono lunghe distanze. Questi sistemi richiedono inoltre sistemi di gestione del carburante, raffreddamento, sistemi di scarico e manutenzione regolare.
Sistemi di propulsione ibridi elettrici
I sistemi ibridi combinano un motore o un generatore con batterie e propulsione elettrica. Il veicolo può attingere all’energia immagazzinata durante determinati periodi operativi e azionare il proprio generatore quando è necessaria potenza aggiuntiva o la ricarica delle batterie. L’equilibrio ottimale dipende dal profilo di velocità della missione, dai carichi delle apparecchiature di bordo e dalle opportunità di ricarica.
Sistemi di propulsione elettrica a celle a combustibile
Una cella a combustibile converte il combustibile immagazzinato in elettricità per il motore di propulsione e le altre apparecchiature di bordo. I sistemi a celle a combustibile possono essere abbinati a batterie per far fronte alle variazioni della domanda di potenza. La loro idoneità dipende dallo stoccaggio del combustibile, dalle apparecchiature di supporto, dai requisiti di sicurezza e dal fabbisogno energetico del particolare veicolo di superficie o subacqueo.
Sistemi di propulsione e propulsori per ROV alimentati tramite cavo
Molti ROV ricevono energia elettrica da un’imbarcazione di superficie tramite un cavo ombelicale, il che consente loro di operare senza fare affidamento esclusivamente sulle batterie di bordo. L’energia fornita può azionare propulsori elettrici o alimentare le apparecchiature idrauliche utilizzate per la propulsione. Propulsori multipli controllati in modo indipendente garantiscono il controllo direzionale necessario per l’ispezione, l’intervento e l’operatività in presenza di correnti.
Funzioni fondamentali dei sistemi di propulsione marina
Un sistema di propulsione deve garantire il movimento e il controllo necessari durante l’intera missione del veicolo:
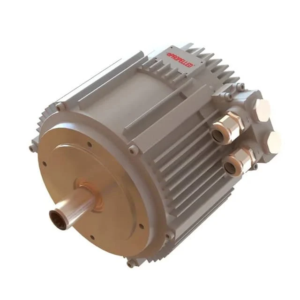
Serie Dolphin, propulsione elettrica ad alta efficienza, di Honeywell Aerospace
Movimento in avanti e indietro: eliche, idrogetti o propulsori spostano il veicolo lungo il percorso previsto e, se configurati a tale scopo, forniscono spinta in retromarcia.
Controllo della velocità e della spinta: il sistema di propulsione regola la potenza erogata per garantire un transito efficiente, ispezioni a distanza ravvicinata o il funzionamento in presenza di vento e corrente.
Sterzo e controllo direzionale: timoni, propulsori orientabili o differenze di spinta tra le unità modificano la rotta del veicolo.
Manovre a bassa velocità: una propulsione reattiva consente al veicolo di avvicinarsi alle strutture, seguire linee di rilevamento o operare in acque ristrette.
Mantenimento della posizione: se abbinati a sistemi adeguati di rilevamento e controllo della posizione, i propulsori possono contrastare le forze ambientali mentre un ROV opera in un sito o un USV opportunamente equipaggiato mantiene la propria posizione.
La spinta richiesta e l’autorità di controllo dipendono dal veicolo, dal carico utile e dalle condizioni del sito operativo.
Propulsione nelle piattaforme senza equipaggio
Imbarcazioni di superficie senza equipaggio
La propulsione degli USV spazia dai motori fuoribordo elettrici compatti alle configurazioni a motore e ibride. La scelta dipende dalla forma dello scafo, dal carico utile, dalla distanza di transito, dalla velocità richiesta e dal tempo di permanenza in posizione. Un sistema di controllo autonomo deve inoltre essere in grado di comandare e monitorare la propulsione in modo affidabile durante il tracciamento della rotta e le manovre.
Veicoli subacquei autonomi
Un sistema di propulsione per un AUV utilizza comunemente l’energia elettrica di bordo per azionare un’elica o dei propulsori. Gli AUV destinati al rilevamento possono dare priorità a un avanzamento efficiente, mentre i veicoli costruiti per l’ispezione potrebbero necessitare di propulsori aggiuntivi per il volo stazionario e il movimento in diverse direzioni. L’autonomia subacquea è strettamente legata alla resistenza idrodinamica, alla velocità, alla capacità della batteria e al consumo energetico del carico utile.
Veicoli telecomandati
I ROV utilizzano spesso diversi propulsori controllati in modo indipendente per spostarsi, virare e mantenere la posizione sott’acqua. La loro configurazione influisce sull’efficacia con cui il veicolo è in grado di resistere alla corrente e alle forze contrarie provenienti dal cavo di collegamento o dagli strumenti. I ROV compatti destinati all’ispezione utilizzano comunemente propulsori elettrici, mentre alcuni sistemi di classe operativa più grandi ricorrono alla propulsione idraulica.
Aliante subacqueo
La maggior parte degli alianti subacquei si muove modificando la galleggiabilità e utilizzando le ali per convertire l’ascesa e la discesa in movimento in avanti. Questo approccio consuma relativamente poca energia durante le missioni di lunga durata, ma produce velocità e comportamenti di manovra diversi rispetto alla propulsione AUV a motore. Alcuni alianti sono inoltre dotati di un’elica o di un altro sistema di propulsione ausiliario per esigenze operative specifiche.
Imbarcazioni da rilevamento senza equipaggio
Le imbarcazioni da rilevamento senza equipaggio sono un tipo di USV la cui propulsione deve garantire una velocità costante e il mantenimento controllato della rotta mentre gli strumenti raccolgono i dati. Basse vibrazioni e movimenti prevedibili possono rivelarsi utili quando si trasportano sonar o altri sensori sensibili. Il pescaggio ridotto, la resistenza alle alghe e la facilità di dispiegamento possono risultare più importanti di un’elevata velocità di transito per i rilevamenti in acque costiere e interne.
Sviluppi emergenti nella propulsione marina
Lo sviluppo delle tecnologie di propulsione marina riguarda l’utilizzo dell’energia, il controllo e l’integrazione pratica delle fonti di alimentazione:
Gestione ibrida dell’alimentazione: i sistemi di controllo coordinano motori, generatori, batterie e, ove disponibile, la ricarica a terra per adeguare la produzione di energia alla missione.
Sistemi di trasmissione elettrici ad alta efficienza: i miglioramenti apportati ai motori, all’elettronica di potenza e ai propulsori integrati mirano a ridurre le perdite di energia all’interno delle imbarcazioni a propulsione elettrica.
Integrazione delle celle a combustibile: le celle a combustibile possono fornire energia elettrica per la propulsione e le apparecchiature di bordo laddove lo stoccaggio del combustibile, i sistemi di supporto e i requisiti operativi ne consentano l’utilizzo.
Controllo più intelligente della propulsione: l’allocazione automatizzata della spinta, la gestione dell’energia e il monitoraggio delle apparecchiature aiutano i veicoli autonomi a rispondere alle condizioni mutevoli e a rilevare eventuali guasti.
Per una piattaforma senza equipaggio, lo sviluppo più utile è quello che soddisfa i requisiti di autonomia e controllo entro i limiti di spazio, peso e potenza disponibili.