Les systèmes de propulsion marine transforment l'énergie produite à bord ou fournie de l'extérieur en poussée afin d'assurer le déplacement et les manœuvres des véhicules marins sans pilote. Ces systèmes peuvent utiliser des moteurs électriques, des moteurs à combustion interne, des architectures hybrides-électriques, des piles à combustible ou une alimentation par câble pour entraîner des hélices, des jets d'eau et des propulseurs.
Cette page présente les fournisseurs de systèmes de propulsion marine destinés aux USV, AUV, ROV, planeurs sous-marins et bateaux d'étude sans pilote.
Si vous concevez, construisez ou fournissez Systèmes de propulsion marine, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet des systèmes de propulsion marine pour les navires sans équipage
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes de propulsion marine
Les systèmes de propulsion marine transforment l’énergie produite à bord ou fournie de l’extérieur en poussée, permettant ainsi à un navire ou à un véhicule sous-marin de se déplacer et de manœuvrer. Un système complet peut comprendre un moteur thermique ou électrique, une source d’alimentation, une électronique de commande ou une transmission mécanique, une hélice ou un propulseur sous-marin, ainsi que des commandes.
Pour les plateformes sans pilote, la propulsion n’affecte pas seulement la vitesse de déplacement. Elle influe sur la durée pendant laquelle un véhicule peut fonctionner, sur sa capacité à maintenir sa position face à un courant, ainsi que sur la précision avec laquelle il peut suivre un itinéraire ou contrôler une charge utile. Les navires de surface sans équipage (USV), les véhicules sous-marins autonomes (AUV), les véhicules télécommandés (ROV) et les planeurs sous-marins imposent des exigences différentes à leurs systèmes de propulsion.
Principaux types de systèmes de propulsion marins
Systèmes de propulsion électriques
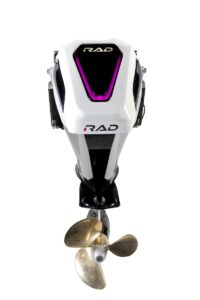
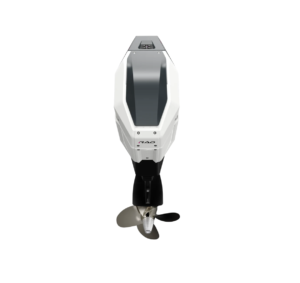
RAD 40, un système de propulsion électrique compact pour navires, proposé par RAD Propulsion
Un système de propulsion électrique utilise un moteur pour entraîner une hélice, un jet d’eau ou un propulseur. L’énergie peut provenir de batteries embarquées ou d’une autre source électrique. Les composants électroniques de commande régulent la puissance fournie au moteur, permettant ainsi un contrôle réactif de la poussée. Les systèmes de propulsion électriques conviennent aux véhicules nécessitant des mouvements précis à basse vitesse, bien que la capacité des batteries et la demande en puissance limitent leur autonomie.
Propulsion par moteurs diesel et à essence
Les moteurs à combustion interne entraînent des hélices ou des jets d’eau via une transmission mécanique, ou produisent de l’électricité pour un système de propulsion électrique. Le stockage de carburant permet de mener des missions de surface prolongées, ce qui rend la propulsion par moteur pertinente pour les USV de grande taille et les bateaux parcourant de longues distances. Ces systèmes nécessitent également des dispositifs de gestion du carburant, de refroidissement et d’évacuation des gaz d’échappement, ainsi qu’un entretien régulier.
Systèmes de propulsion hybrides électriques
Les systèmes hybrides associent un moteur ou un générateur à des batteries et à une propulsion électrique. Le véhicule peut puiser dans l’énergie stockée pendant certaines périodes de fonctionnement et faire fonctionner son générateur lorsqu’une puissance supplémentaire ou une recharge des batteries est nécessaire. L’équilibre optimal dépend du profil de vitesse de la mission, de la charge des équipements embarqués et des possibilités de recharge.
Systèmes de propulsion électrique à pile à combustible
Une pile à combustible transforme le combustible stocké en électricité destinée au moteur de propulsion et aux autres équipements embarqués. Les systèmes à pile à combustible peuvent être associés à des batteries afin de répondre aux variations de la demande en puissance. Leur pertinence dépend du stockage du combustible, des équipements auxiliaires, des exigences de sécurité et des besoins énergétiques du véhicule de surface ou sous-marin concerné.
Systèmes de propulsion et propulseurs de ROV alimentés par câble
De nombreux ROV sont alimentés en électricité depuis un navire de surface via un câble ombilical, ce qui leur permet de fonctionner sans dépendre uniquement des batteries embarquées. L’énergie fournie peut actionner des propulseurs électriques ou alimenter des équipements hydrauliques utilisés pour la propulsion. Plusieurs propulseurs à commande indépendante assurent le contrôle directionnel nécessaire aux opérations d’inspection, d’intervention et de manœuvre dans les courants.
Fonctions essentielles des systèmes de propulsion marins
Un système de propulsion doit assurer le déplacement et le contrôle requis tout au long de la mission du véhicule :
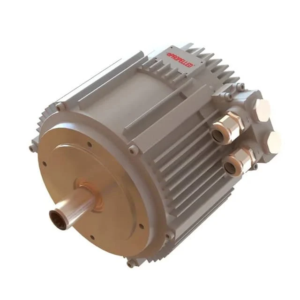
Série Dolphin, propulsion électrique à haut rendement, de Honeywell Aerospace
Mouvement vers l’avant et vers l’arrière : les hélices, les jets d’eau ou les propulseurs déplacent le véhicule le long de la trajectoire prévue et, lorsqu’ils sont configurés à cet effet, fournissent une poussée inverse.
Contrôle de la vitesse et de la poussée : le système de propulsion ajuste sa puissance pour assurer un déplacement efficace, une inspection à courte distance ou une navigation contre le vent et le courant.
Direction et contrôle de la trajectoire : les gouvernails, les propulseurs orientables ou les différences de poussée entre les unités modifient le cap du véhicule.
Manœuvres à faible vitesse : une propulsion réactive permet au véhicule de s’approcher de structures, de suivre des lignes de levé ou d’opérer dans des eaux confinées.
Maintien de position : lorsqu’ils sont associés à des systèmes de détection et de contrôle de position adaptés, les propulseurs peuvent contrebalancer les forces environnementales pendant qu’un ROV travaille sur un site ou qu’un USV dûment équipé maintient sa position.
La poussée requise et l’autorité de contrôle dépendent du véhicule, de la charge utile et des conditions sur le site d’exploitation.
La propulsion sur les différentes plateformes sans pilote
Navires de surface sans équipage
La propulsion des USV va des moteurs hors-bord électriques compacts aux systèmes à moteur thermique et hybrides. Le choix dépend de la forme de la coque, de la charge utile, de la distance à parcourir, de la vitesse requise et de la durée de maintien en position. Un système de commande autonome doit également être capable de commander et de surveiller la propulsion de manière fiable pendant le suivi d’itinéraire et les manœuvres.
Véhicules sous-marins autonomes
Un système de propulsion pour un AUV utilise généralement l’énergie électrique embarquée pour entraîner une hélice ou des propulseurs. Les AUV de levé peuvent privilégier un déplacement vers l’avant efficace, tandis que les véhicules conçus pour l’inspection peuvent nécessiter des propulseurs supplémentaires pour rester en suspension et se déplacer dans plusieurs directions. L’autonomie sous l’eau est étroitement liée à la traînée, à la vitesse, à la capacité de la batterie et à la consommation d’énergie de la charge utile.
Véhicules télécommandés
Les ROV utilisent souvent plusieurs propulseurs à commande indépendante pour se déplacer, tourner et maintenir leur position sous l’eau. Leur configuration influe sur la capacité du véhicule à résister efficacement aux courants et aux forces opposées exercées par son câble d’amarrage ou ses outils. Les ROV d’inspection compacts utilisent généralement des propulseurs électriques, tandis que certains systèmes de travail de plus grande taille recourent à la propulsion hydraulique.
Planeurs sous-marins
La plupart des planeurs sous-marins se déplacent en modifiant leur flottabilité et en utilisant des ailes pour convertir l’ascension et la descente en mouvement vers l’avant. Cette approche consomme relativement peu d’énergie lors de longues missions, mais elle produit des vitesses et un comportement de manœuvre différents de ceux de la propulsion des AUV à moteur. Certains planeurs sont également équipés d’une hélice ou d’un autre système de propulsion auxiliaire pour répondre à des besoins opérationnels spécifiques.
Bateaux de prospection sans pilote
Les bateaux de prospection sans pilote constituent un type d’USV dont la propulsion doit permettre de maintenir une vitesse constante et un cap contrôlé pendant que les instruments collectent des données. De faibles vibrations et des mouvements prévisibles peuvent s’avérer utiles lorsque l’on transporte un sonar ou d’autres capteurs sensibles. Un faible tirant d’eau, une résistance aux algues et une mise en œuvre aisée peuvent s’avérer plus importants qu’une vitesse de déplacement élevée pour les prospections côtières et en eaux intérieures.
Évolutions récentes en matière de propulsion marine
Les avancées dans les technologies de propulsion marine portent sur la consommation d’énergie, le contrôle et l’intégration pratique des sources d’énergie :
Gestion hybride de l’énergie : les systèmes de contrôle coordonnent les moteurs, les générateurs, les batteries et, le cas échéant, la recharge à quai afin d’adapter la production d’énergie à la mission.
Systèmes de transmission électriques à haut rendement : les améliorations apportées aux moteurs, à l’électronique de puissance et aux propulseurs intégrés visent à réduire les pertes d’énergie au sein des navires à propulsion électrique.
Intégration de piles à combustible : les piles à combustible peuvent fournir l’énergie électrique nécessaire à la propulsion et aux équipements embarqués lorsque le stockage du carburant, les systèmes d’appoint et les exigences opérationnelles le permettent.
Contrôle plus intelligent de la propulsion : la répartition automatisée de la poussée, la gestion de l’énergie et la surveillance des équipements aident les véhicules autonomes à s’adapter à des conditions changeantes et à détecter les défaillances.
Pour une plateforme sans équipage, le développement le plus utile est celui qui répond à ses exigences d’autonomie et de contrôle dans les limites de l’espace, du poids et du budget énergétique disponibles.