Los sistemas de propulsión marina convierten la energía generada a bordo o suministrada desde el exterior en empuje para el desplazamiento y la maniobrabilidad de los vehículos marinos no tripulados. Estos sistemas pueden utilizar motores eléctricos, motores de combustión interna, arquitecturas híbridas-eléctricas, pilas de combustible o energía suministrada a través de un cable para accionar hélices, chorros de agua y propulsores.
En esta página se presentan los proveedores de sistemas de propulsión marítima para USV, AUV, ROV, planeadores submarinos y embarcaciones de prospección no tripuladas.
Si diseñas, construyes o suministras Sistemas de propulsión marítima, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Guía completa sobre sistemas de propulsión marítima para embarcaciones no tripuladas
Resumen por
William Mackenzie
Actualizado:
Introducción a los sistemas de propulsión marítima
Los sistemas de propulsión marítima convierten la energía generada a bordo o suministrada desde el exterior en empuje, lo que permite que una embarcación o un vehículo submarino se desplace y maniobre. Un sistema completo puede incluir un motor de combustión o un motor eléctrico, una fuente de alimentación, una electrónica de control o un sistema de transmisión mecánico, una hélice o un propulsor submarino, y los sistemas de control.
En el caso de las plataformas no tripuladas, la propulsión afecta a algo más que a la velocidad de desplazamiento. Influye en el tiempo que un vehículo puede permanecer en funcionamiento, en su capacidad para mantener la posición frente a una corriente y en la precisión con la que puede seguir una ruta o controlar una carga útil. Las embarcaciones de superficie no tripuladas (USV), los vehículos submarinos autónomos (AUV), los vehículos operados a distancia (ROV) y los planeadores submarinos plantean diferentes exigencias a sus sistemas de propulsión.
Tipos principales de sistemas de propulsión marítima
Sistemas de propulsión eléctrica
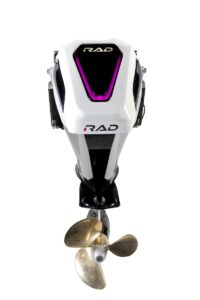
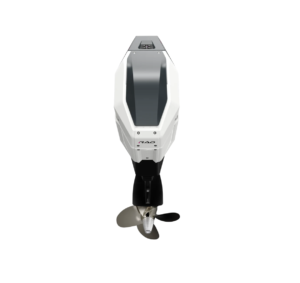
RAD 40, un sistema compacto de propulsión eléctrica para embarcaciones, de RAD Propulsion
Un sistema de propulsión eléctrica utiliza un motor para accionar una hélice, un chorro de agua o un propulsor. La energía puede proceder de baterías a bordo o de otra fuente eléctrica. Los sistemas electrónicos de control regulan la potencia suministrada al motor, lo que permite un control preciso del empuje. Los sistemas de propulsión eléctricos son adecuados para embarcaciones que requieren un movimiento preciso a baja velocidad, aunque la capacidad de las baterías y la demanda de potencia limitan la autonomía.
Propulsión mediante motores diésel y de gasolina
Los motores de combustión interna accionan hélices o chorros de agua a través de una transmisión mecánica, o bien generan electricidad para un sistema de propulsión eléctrico. El almacenamiento de combustible permite llevar a cabo misiones en superficie prolongadas, lo que hace que la propulsión por motor resulte adecuada para USV de mayor tamaño y embarcaciones que recorren largas distancias. Estos sistemas también requieren sistemas de gestión de combustible, refrigeración, sistemas de escape y un mantenimiento periódico.
Sistemas de propulsión híbridos eléctricos
Los sistemas híbridos combinan un motor o generador con baterías y propulsión eléctrica. El vehículo puede recurrir a la energía almacenada durante determinados periodos de funcionamiento y poner en marcha su generador cuando se requiera potencia adicional o la recarga de las baterías. El equilibrio óptimo depende del perfil de velocidad de la misión, de la carga de los equipos a bordo y de las oportunidades de recarga.
Sistemas de propulsión eléctrica por pila de combustible
Una pila de combustible convierte el combustible almacenado en electricidad para un motor de propulsión y otros equipos a bordo. Los sistemas de pilas de combustible pueden combinarse con baterías para hacer frente a los cambios en la demanda de potencia. Su idoneidad depende del almacenamiento de combustible, los equipos auxiliares, los requisitos de seguridad y las necesidades energéticas del vehículo de superficie o submarino en cuestión.
Sistemas de propulsión y propulsores de ROV alimentados por cable
Muchos ROV reciben energía eléctrica desde una embarcación de superficie a través de un cable umbilical, lo que les permite operar sin depender exclusivamente de las baterías a bordo. La energía suministrada puede accionar propulsores eléctricos o alimentar el equipo hidráulico utilizado para la propulsión. Varios propulsores controlados de forma independiente proporcionan el control direccional necesario para la inspección, la intervención y la operación en corrientes.
Funciones fundamentales de los sistemas de propulsión marinos
Un sistema de propulsión debe proporcionar el movimiento y el control necesarios a lo largo de toda la misión del vehículo:
Serie Dolphin, propulsión eléctrica de alta eficiencia, de Honeywell Aerospace
Movimiento hacia delante y hacia atrás: Las hélices, los chorros de agua o los propulsores mueven el vehículo a lo largo de la trayectoria prevista y, cuando están configurados para ello, proporcionan empuje inverso.
Control de la velocidad y el empuje: el sistema de propulsión ajusta la potencia para garantizar un desplazamiento eficiente, la inspección a corta distancia o la navegación contra el viento y la corriente.
Control de la dirección: Los timones, los propulsores orientables o las diferencias de empuje entre las unidades modifican el rumbo del vehículo.
Maniobras a baja velocidad: una propulsión ágil ayuda al vehículo a acercarse a estructuras, seguir líneas de prospección u operar en aguas confinadas.
Mantenimiento de la posición: cuando se combinan con un sistema adecuado de detección y control de la posición, los propulsores pueden contrarrestar las fuerzas ambientales mientras un ROV trabaja en un emplazamiento o un USV debidamente equipado mantiene su ubicación.
El empuje y la capacidad de control necesarios dependen del vehículo, la carga útil y las condiciones del lugar de operación.
Propulsión en plataformas no tripuladas
Embarcaciones de superficie no tripuladas
La propulsión de las USV abarca desde motores fuera borda eléctricos compactos hasta sistemas impulsados por motor y configuraciones híbridas. La elección depende de la forma del casco, la carga útil, la distancia de tránsito, la velocidad requerida y el tiempo de permanencia en la posición. Un sistema de control autónomo también debe ser capaz de controlar y supervisar la propulsión de forma fiable durante el seguimiento de la ruta y las maniobras.
Vehículos submarinos autónomos
Un sistema de propulsión para un AUV suele utilizar energía eléctrica a bordo para accionar una hélice o propulsores. Los AUV de prospección pueden dar prioridad a un desplazamiento hacia delante eficiente, mientras que los vehículos diseñados para la inspección pueden necesitar propulsores adicionales para mantenerse en suspensión y desplazarse en varias direcciones. La autonomía submarina está estrechamente relacionada con la resistencia al avance, la velocidad, la capacidad de la batería y el consumo energético de la carga útil.
Vehículos operados a distancia
Los ROV suelen utilizar varios propulsores controlados de forma independiente para desplazarse, girar y mantener la posición bajo el agua. Su diseño influye en la eficacia con la que el vehículo puede resistir la corriente y las fuerzas contrarias procedentes de su cable de conexión o de sus herramientas. Los ROV de inspección compactos suelen utilizar propulsores eléctricos, mientras que algunos sistemas de trabajo de mayor tamaño emplean propulsión hidráulica.
Planadores submarinos
La mayoría de los planeadores submarinos se desplazan modificando la flotabilidad y utilizando alas para convertir el ascenso y el descenso en movimiento hacia delante. Este enfoque consume relativamente poca energía durante misiones prolongadas, pero produce velocidades y un comportamiento de maniobra diferentes a los de la propulsión de los AUV accionados por motor. Algunos planeadores también llevan una hélice u otro sistema de propulsión auxiliar para necesidades operativas específicas.
Embarcaciones de prospección no tripuladas
Las embarcaciones de prospección no tripuladas son un tipo de USV cuya propulsión debe garantizar una velocidad constante y un mantenimiento controlado del rumbo mientras los instrumentos recogen datos. Un bajo nivel de vibraciones y un movimiento predecible pueden resultar útiles cuando se transportan sonares u otros sensores sensibles. Un calado reducido, la resistencia a las algas y la facilidad de despliegue pueden ser más importantes que una alta velocidad de desplazamiento para las prospecciones costeras y en aguas interiores.
Avances emergentes en propulsión marina
El desarrollo de las tecnologías de propulsión marina aborda el consumo energético, el control y la integración práctica de las fuentes de energía:
Gestión híbrida de la energía: los sistemas de control coordinan motores, generadores, baterías y, cuando sea posible, la recarga en tierra, para adaptar la producción de energía a la misión.
Sistemas de transmisión eléctricos de mayor eficiencia: Las mejoras en los motores, la electrónica de potencia y los propulsores integrados tienen como objetivo reducir las pérdidas de energía en las embarcaciones de propulsión eléctrica.
Integración de pilas de combustible: las pilas de combustible pueden suministrar energía eléctrica para la propulsión y los equipos a bordo cuando el almacenamiento de combustible, los sistemas de apoyo y los requisitos operativos lo permitan.
Control de propulsión más inteligente: la asignación automatizada del empuje, la gestión de la energía y la supervisión de los equipos ayudan a los vehículos autónomos a responder a las condiciones cambiantes y a detectar fallos.
Para una plataforma no tripulada, el avance más útil es aquel que cumple sus requisitos de autonomía y control dentro de las limitaciones de espacio, peso y presupuesto energético disponibles.