Morskie układy napędowe przekształcają energię pokładową lub dostarczaną z zewnątrz w siłę ciągu, umożliwiającą przemieszczanie się i manewrowanie bezzałogowymi pojazdami morskimi. Układy te mogą wykorzystywać silniki elektryczne, silniki spalinowe, rozwiązania hybrydowo-elektryczne, ogniwa paliwowe lub zasilanie dostarczane za pośrednictwem liny do napędzania śrub napędowych, silników odrzutowych i silników manewrowych.
Na tej stronie przedstawiono dostawców systemów napędowych dla bezzałogowych statków powierzchniowych (USV), bezzałogowych pojazdów podwodnych (AUV), zdalnie sterowanych pojazdów podwodnych (ROV), podwodnych szybowców oraz bezzałogowych łodzi badawczych.
Jeśli projektujesz, budujesz lub dostarczasz Systemy napędowe statków, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompletny przewodnik po morskich układach napędowych dla statków bezzałogowych
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do morskich układów napędowych
Morskie układy napędowe przekształcają energię pokładową lub dostarczaną z zewnątrz w siłę ciągu, umożliwiając statkowi lub pojazdowi podwodnemu poruszanie się i manewrowanie. Kompletny układ może obejmować silnik spalinowy lub elektryczny, źródło zasilania, elektronikę napędową lub mechaniczny układ napędowy, śrubę napędową lub podwodny pędnik oraz układy sterujące.
W przypadku platform bezzałogowych napęd ma wpływ nie tylko na prędkość przemieszczania się. Decyduje on o tym, jak długo pojazd może działać, czy jest w stanie utrzymać pozycję w obliczu prądu oraz jak precyzyjnie może podążać wyznaczoną trasą lub kontrolować ładunek. Bezzałogowe statki powierzchniowe (USV), autonomiczne pojazdy podwodne (AUV), pojazdy zdalnie sterowane (ROV) oraz podwodne szybowce stawiają różne wymagania wobec swoich układów napędowych.
Główne typy morskich układów napędowych
Elektryczne układy napędowe
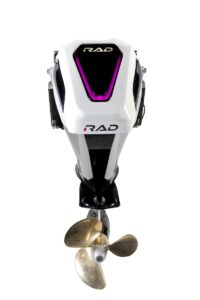
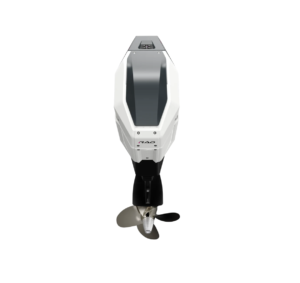
RAD 40, kompaktowy elektryczny układ napędowy dla statków, firmy RAD Propulsion
Elektryczny układ napędowy wykorzystuje silnik do napędzania śruby napędowej, silnika odrzutowego lub steru strumieniowego. Energia może pochodzić z akumulatorów pokładowych lub innego źródła zasilania. Układ elektroniczny reguluje moc dostarczaną do silnika, umożliwiając precyzyjną kontrolę ciągu. Napędy elektryczne nadają się do pojazdów wymagających precyzyjnego poruszania się z małą prędkością, choć pojemność akumulatorów i zapotrzebowanie na energię ograniczają zasięg.
Napęd silnikami wysokoprężnymi i benzynowymi
Silniki spalinowe napędzają śruby napędowe lub strumienie wodne za pośrednictwem mechanicznego układu napędowego lub wytwarzają energię elektryczną dla napędu elektrycznego. Zapas paliwa pozwala na realizację długotrwałych misji na powierzchni, dzięki czemu napęd silnikowy znajduje zastosowanie w większych bezzałogowych jednostkach pływających (USV) oraz łodziach pokonujących duże odległości. Systemy te wymagają również instalacji do obsługi paliwa, układów chłodzenia, układów wydechowych oraz regularnej konserwacji.
Hybrydowe elektryczne układy napędowe
Systemy hybrydowe łączą silnik lub generator z akumulatorami i napędem elektrycznym. Jednostka pływająca może czerpać energię z akumulatorów w wybranych okresach eksploatacji, a generator uruchamia się, gdy wymagana jest dodatkowa moc lub ładowanie akumulatorów. Optymalna równowaga zależy od profilu prędkości misji, obciążenia wyposażeniem pokładowym oraz możliwości ponownego ładowania.
Systemy napędu elektrycznego z ogniwami paliwowymi
Ogniwo paliwowe przekształca zmagazynowane paliwo w energię elektryczną zasilającą silnik napędowy oraz inne urządzenia pokładowe. Systemy ogniw paliwowych mogą być połączone z akumulatorami w celu zaspokojenia zmiennego zapotrzebowania na moc. Ich przydatność zależy od sposobu magazynowania paliwa, wyposażenia pomocniczego, wymogów bezpieczeństwa oraz zapotrzebowania na energię danego pojazdu powierzchniowego lub podwodnego.
Systemy napędowe i silniki odrzutowe pojazdów ROV zasilanych kablem zasilającym
Wiele pojazdów ROV otrzymuje energię elektryczną ze statku powierzchniowego za pośrednictwem kabla zasilającego, co pozwala im działać bez konieczności polegania wyłącznie na akumulatorach pokładowych. Dostarczana energia może napędzać silniki elektryczne lub zasilać urządzenia hydrauliczne wykorzystywane do napędu. Liczne, niezależnie sterowane silniki zapewniają kontrolę kierunku niezbędną do przeprowadzania inspekcji, interwencji oraz działania w prądach morskich.
Podstawowe funkcje morskich układów napędowych
Układ napędowy musi zapewniać ruch i sterowanie wymagane podczas całej misji pojazdu:
Seria Dolphin – wysokowydajny napęd elektryczny firmy Honeywell Aerospace
Ruch do przodu i do tyłu: Śmigła, strumienie wodne lub silniki odrzutowe przemieszczają pojazd wzdłuż wyznaczonej trasy, a w przypadku odpowiedniej konfiguracji zapewniają również ciąg wsteczny.
Kontrola prędkości i ciągu: Układ napędowy dostosowuje moc wyjściową w celu zapewnienia wydajnego przemieszczania się, inspekcji z bliskiej odległości lub działania w warunkach wiatru i prądu.
Sterowanie i kontrola kierunku: stery, sterowalne napędy lub różnice w ciągu między poszczególnymi jednostkami zmieniają kurs pojazdu.
Manewrowanie przy niskiej prędkości: Responsywny układ napędowy ułatwia pojazdowi zbliżanie się do konstrukcji, podążanie wzdłuż linii pomiarowych lub poruszanie się w ograniczonej przestrzeni wodnej.
Utrzymywanie pozycji: W połączeniu z odpowiednim systemem wykrywania i kontroli pozycji silniki odrzutowe mogą przeciwdziałać siłom środowiskowym, podczas gdy pojazd ROV pracuje w danym miejscu lub odpowiednio wyposażony pojazd USV utrzymuje swoją pozycję.
Wymagany ciąg oraz zakres kontroli zależą od pojazdu, ładunku oraz warunków panujących w miejscu eksploatacji.
Napęd w platformach bezzałogowych
Bezzałogowe statki powierzchniowe
Napęd statków bezzałogowych (USV) obejmuje zarówno kompaktowe silniki zaburtowe z napędem elektrycznym, jak i układy napędowe z silnikami spalinowymi oraz hybrydowe. Wybór zależy od kształtu kadłuba, ładunku, odległości do pokonania, wymaganej prędkości oraz czasu przebywania w danym miejscu. Autonomiczny system sterowania musi również być w stanie niezawodnie kierować napędem i monitorować jego działanie podczas podążania wyznaczoną trasą oraz manewrowania.
Autonomiczne pojazdy podwodne
Układ napędowy pojazdu podwodnego (AUV) zazwyczaj wykorzystuje energię elektryczną z pokładu do napędzania śruby napędowej lub silników manewrowych. Pojazdy AUV przeznaczone do badań mogą priorytetowo traktować wydajny ruch do przodu, natomiast pojazdy skonstruowane do celów inspekcyjnych mogą wymagać dodatkowych silników manewrowych do zawisania w miejscu oraz poruszania się w różnych kierunkach. Czas pracy pod wodą jest ściśle powiązany z oporem, prędkością, pojemnością akumulatora oraz zużyciem energii przez ładunek.
Pojazdy zdalnie sterowane
Pojazdy ROV często wykorzystują kilka niezależnie sterowanych silników odrzutowych do przemieszczania się, skręcania i utrzymywania pozycji pod wodą. Ich układ wpływa na to, jak skutecznie pojazd może przeciwdziałać prądowi oraz siłom przeciwdziałającym pochodzącym z liny łączącej lub osprzętu. Kompaktowe pojazdy ROV przeznaczone do inspekcji zazwyczaj wykorzystują silniki odrzutowe elektryczne, podczas gdy niektóre większe systemy klasy roboczej stosują napęd hydrauliczny.
Podwodne szybowce
Większość podwodnych szybowców porusza się poprzez zmianę wyporności oraz wykorzystanie skrzydeł do przekształcania ruchu w górę i w dół w ruch do przodu. Takie podejście zużywa stosunkowo mało energii podczas długich misji, ale zapewnia inne prędkości i inne właściwości manewrowe niż napęd silnikowy stosowany w pojazdach AUV. Niektóre szybowce są również wyposażone w śrubę napędową lub inny napęd pomocniczy, dostosowany do konkretnych potrzeb operacyjnych.
Bezzałogowe łodzie badawcze
Bezzałogowe łodzie badawcze stanowią rodzaj pojazdów USV, których napęd musi zapewniać stałą prędkość i kontrolowane utrzymywanie kursu podczas gromadzenia danych przez przyrządy. Niski poziom wibracji i przewidywalny ruch mogą być przydatne w przypadku przewożenia sonaru lub innych wrażliwych czujników. Niewielkie zanurzenie, odporność na porastanie wodorostami oraz łatwość wodowania mogą mieć większe znaczenie niż wysoka prędkość przelotowa w przypadku badań przybrzeżnych i na wodach śródlądowych.
Najnowsze osiągnięcia w dziedzinie napędów morskich
Rozwój technologii napędów morskich koncentruje się na zużyciu energii, sterowaniu oraz praktycznej integracji źródeł zasilania:
Hybrydowe zarządzanie zasilaniem: systemy sterowania koordynują pracę silników, generatorów, akumulatorów oraz, w miarę możliwości, ładowania z lądu, dostosowując wytwarzanie mocy do wymagań misji.
Układ napędowy o wyższej sprawności: Udoskonalenia w zakresie silników, elektroniki mocy oraz zintegrowanych napędów mają na celu zmniejszenie strat energii w statkach napędzanych elektrycznie.
Integracja ogniw paliwowych: Ogniwa paliwowe mogą dostarczać energię elektryczną do napędu i wyposażenia pokładowego tam, gdzie pozwalają na to możliwości przechowywania paliwa, systemy wspomagające oraz wymagania eksploatacyjne.
Inteligentniejsze sterowanie napędem: Zautomatyzowany podział ciągu, zarządzanie energią oraz monitorowanie wyposażenia pomagają pojazdom autonomicznym reagować na zmieniające się warunki i wykrywać usterki.
W przypadku platformy bezzałogowej najbardziej przydatnym rozwiązaniem jest takie, które spełnia wymagania dotyczące zasięgu i sterowania w ramach dostępnej przestrzeni, masy oraz budżetu mocy.