Schiffsantriebssysteme wandeln an Bord vorhandene oder von außen zugeführte Energie in Schub um, um die Fortbewegung und das Manövrieren unbemannter Wasserfahrzeuge zu ermöglichen. Diese Systeme können Elektromotoren, Verbrennungsmotoren, hybrid-elektrische Systeme, Brennstoffzellen oder über ein Verbindungsseil zugeführte Energie nutzen, um Propeller, Wasserstrahlantriebe und Triebwerke anzutreiben.
Auf dieser Seite werden Anbieter von Schiffsantriebssystemen für USVs, AUVs, ROVs, Unterwassergleiter und unbemannte Vermessungsboote vorgestellt.
Wenn Sie entwerfen, bauen oder liefern Schiffsantriebssysteme, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Der umfassende Leitfaden zu Schiffsantriebssystemen für unbemannte Schiffe
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Schiffsantriebssysteme
Schiffsantriebssysteme wandeln an Bord vorhandene oder von außen zugeführte Energie in Schub um und ermöglichen so die Fortbewegung und das Manövrieren eines Schiffes oder Unterwasserfahrzeugs. Ein komplettes System kann einen Verbrennungs- oder Elektromotor, eine Stromversorgung, Antriebselektronik oder einen mechanischen Antriebsstrang, einen Propeller oder ein Unterwasserantriebssystem sowie Steuerungen umfassen.
Bei unbemannten Plattformen wirkt sich der Antrieb nicht nur auf die Fahrgeschwindigkeit aus. Er beeinflusst auch, wie lange ein Fahrzeug in Betrieb bleiben kann, ob es seine Position gegen eine Strömung halten kann und wie präzise es einer Route folgen oder eine Nutzlast steuern kann. Unbemannte Oberflächenfahrzeuge (USVs), autonome Unterwasserfahrzeuge (AUVs), ferngesteuerte Unterwasserfahrzeuge (ROVs) und Unterwassergleiter stellen unterschiedliche Anforderungen an ihre Antriebssysteme.
Wichtige Arten von Schiffsantriebssystemen
Elektrische Antriebssysteme
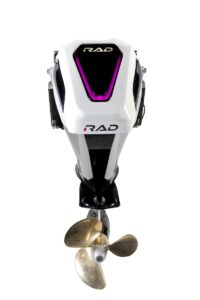
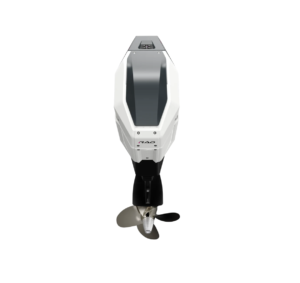
RAD 40, ein kompaktes elektrisches Schiffsantriebssystem von RAD Propulsion
Ein elektrisches Antriebssystem nutzt einen Motor zum Antrieb eines Propellers, eines Wasserstrahlantriebs oder eines Bugstrahlruders. Die Energie kann aus Bordbatterien oder einer anderen Stromquelle stammen. Die Antriebselektronik regelt die dem Motor zugeführte Leistung und ermöglicht so eine reaktionsschnelle Schubsteuerung. Elektrische Antriebe eignen sich für Fahrzeuge, die präzise Bewegungen bei niedrigen Geschwindigkeiten erfordern, wobei die Batteriekapazität und der Energiebedarf die Betriebsdauer einschränken.
Antrieb mit Diesel- und Benzinmotoren
Verbrennungsmotoren treiben Propeller oder Wasserstrahlantriebe über einen mechanischen Antriebsstrang an oder erzeugen Strom für einen Elektroantrieb. Die Kraftstoffvorräte ermöglichen längere Einsätze auf See, wodurch der Motorantrieb für größere USVs und Boote, die große Entfernungen zurücklegen, von Bedeutung ist. Diese Systeme erfordern zudem Kraftstoffversorgung, Kühlung, Abgasführung sowie regelmäßige Wartung.
Hybride elektrische Antriebssysteme
Hybridsysteme kombinieren einen Motor oder Generator mit Batterien und elektrischem Antrieb. Das Fahrzeug kann während bestimmter Betriebsphasen auf gespeicherte Energie zurückgreifen und seinen Generator betreiben, wenn zusätzliche Leistung oder das Aufladen der Batterien erforderlich ist. Das optimale Gleichgewicht hängt vom Geschwindigkeitsprofil des Einsatzes, der Auslastung der Bordausrüstung und den Möglichkeiten zum Aufladen ab.
Elektrische Brennstoffzellen-Antriebssysteme
Eine Brennstoffzelle wandelt gespeicherten Brennstoff in Strom für einen Antriebsmotor und andere Bordausrüstung um. Brennstoffzellensysteme können mit Batterien kombiniert werden, um Schwankungen im Strombedarf auszugleichen. Ihre Eignung hängt von der Brennstofflagerung, der zugehörigen Ausrüstung, den Sicherheitsanforderungen und dem Energiebedarf des jeweiligen Oberflächen- oder Unterwasserfahrzeugs ab.
Kabelgespeiste ROV-Antriebssysteme und Triebwerke
Viele ROVs werden über ein Versorgungskabel von einem Überwasserschiff mit Strom versorgt, wodurch sie nicht ausschließlich auf Bordbatterien angewiesen sind. Die zugeführte Energie kann elektrische Triebwerke antreiben oder hydraulische Antriebsausrüstung unterstützen. Mehrere unabhängig voneinander gesteuerte Triebwerke sorgen für die Richtungssteuerung, die für Inspektionen, Eingriffe und den Betrieb in Strömungen erforderlich ist.
Kernfunktionen von Schiffsantriebssystemen
Ein Antriebssystem muss die während des gesamten Einsatzes des Fahrzeugs erforderliche Bewegung und Steuerung gewährleisten:
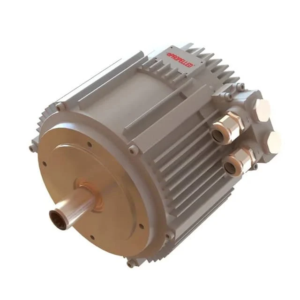
Dolphin-Serie, hocheffizienter Elektroantrieb von Honeywell Aerospace
Vorwärts- und Rückwärtsbewegung: Propeller, Wasserstrahlantriebe oder Triebwerke bewegen das Fahrzeug entlang der vorgesehenen Bahn und sorgen, sofern entsprechend konfiguriert, für Rückwärtsschub.
Geschwindigkeits- und Schubregelung: Der Antrieb passt die Leistung an, um eine effiziente Fortbewegung, Inspektionen aus nächster Nähe oder den Betrieb gegen Wind und Strömung zu ermöglichen.
Lenkung und Richtungssteuerung: Ruder, steuerbare Antriebe oder unterschiedliche Schubwerte der einzelnen Einheiten ändern den Kurs des Fahrzeugs.
Manövrieren bei niedriger Geschwindigkeit: Ein reaktionsschneller Antrieb unterstützt das Fahrzeug dabei, sich Strukturen zu nähern, Vermessungslinien zu folgen oder in beengten Gewässern zu operieren.
Positionshaltung: In Verbindung mit geeigneter Positionserfassung und -steuerung können Triebwerke Umweltkräften entgegenwirken, während ein ROV an einem Standort arbeitet oder ein entsprechend ausgestattetes USV seine Position beibehält.
Der erforderliche Schub und die Steuerungsleistung hängen vom Fahrzeug, der Nutzlast und den Bedingungen am Einsatzort ab.
Antrieb bei unbemannten Plattformen
Unbemannte Oberflächenfahrzeuge
Der Antrieb von USVs reicht von kompakten elektrischen Außenbordmotoren bis hin zu motorgetriebenen und hybriden Antriebssystemen. Die Auswahl hängt von der Rumpfform, der Nutzlast, der zurückzulegenden Strecke, der erforderlichen Geschwindigkeit und der Verweildauer am Einsatzort ab. Ein autonomes Steuerungssystem muss zudem in der Lage sein, den Antrieb während der Routenverfolgung und beim Manövrieren zuverlässig zu steuern und zu überwachen.
Autonome Unterwasserfahrzeuge
Ein Antriebssystem für ein AUV nutzt in der Regel elektrische Energie an Bord, um einen Propeller oder Triebwerke anzutreiben. Vermessungs-AUVs legen möglicherweise den Schwerpunkt auf effiziente Vorwärtsfahrt, während Fahrzeuge, die für Inspektionszwecke gebaut wurden, möglicherweise zusätzliche Triebwerke zum Schweben und zur Bewegung in verschiedene Richtungen benötigen. Die Unterwasser-Ausdauer hängt eng mit dem Widerstand, der Geschwindigkeit, der Batteriekapazität und dem Stromverbrauch der Nutzlast zusammen.
Ferngesteuerte Unterwasserfahrzeuge
ROVs nutzen häufig mehrere unabhängig voneinander gesteuerte Triebwerke, um sich unter Wasser fortzubewegen, zu wenden und ihre Position zu halten. Ihre Anordnung beeinflusst, wie effektiv das Fahrzeug Strömungen und Gegenkräften durch sein Verbindungskabel oder seine Ausrüstung widerstehen kann. Kompakte Inspektions-ROVs verwenden üblicherweise elektrische Triebwerke, während einige größere Arbeits-ROVs auf hydraulischen Antrieb zurückgreifen.
Unterwassergleiter
Die meisten Unterwassergleiter bewegen sich, indem sie ihren Auftrieb verändern und mithilfe von Flügeln den Auf- und Abstieg in Vorwärtsbewegung umwandeln. Dieser Ansatz verbraucht bei langen Einsätzen relativ wenig Energie, führt jedoch zu anderen Geschwindigkeiten und einem anderen Manövrierverhalten als bei motorgetriebenen AUV-Antrieben. Einige Gleiter sind zudem mit einem Propeller oder einem anderen Hilfsantrieb für spezifische Einsatzanforderungen ausgestattet.
Unbemannte Vermessungsboote
Unbemannte Vermessungsboote sind eine Art von USV, deren Antrieb eine konstante Geschwindigkeit und kontrollierte Kurshaltung gewährleisten muss, während Instrumente Daten erfassen. Geringe Vibrationen und vorhersehbare Bewegungen können beim Einsatz von Sonar oder anderen empfindlichen Sensoren von Vorteil sein. Geringer Tiefgang, Unkrautbeständigkeit und einfacher Einsatz können bei Vermessungen in Küstennähe und auf Binnengewässern wichtiger sein als eine hohe Fahrgeschwindigkeit.
Neue Entwicklungen im Bereich der Schiffsantriebe
Die Entwicklungen im Bereich der Schiffsantriebstechnologien befassen sich mit Energieverbrauch, Steuerung und der praktischen Integration von Energiequellen:
Hybrides Energiemanagement: Steuerungssysteme koordinieren Motoren, Generatoren, Batterien und, sofern verfügbar, das Laden an Land, um die Energieerzeugung an den jeweiligen Einsatzzweck anzupassen.
Elektrische Antriebsstränge mit höherem Wirkungsgrad: Verbesserungen bei Motoren, Leistungselektronik und integrierten Antrieben zielen darauf ab, Energieverluste in elektrisch angetriebenen Schiffen zu reduzieren.
Integration von Brennstoffzellen: Brennstoffzellen können elektrische Energie für den Antrieb und die Bordausrüstung liefern, sofern die Bedingungen hinsichtlich Kraftstofflagerung, unterstützender Systeme und Betriebsanforderungen dies zulassen.
Intelligentere Antriebssteuerung: Automatisierte Schubverteilung, Energiemanagement und Geräteüberwachung helfen autonomen Fahrzeugen, auf sich ändernde Bedingungen zu reagieren und Fehler zu erkennen.
Für eine unbemannte Plattform ist jene Entwicklung am nützlichsten, die ihre Anforderungen an Ausdauer und Steuerung innerhalb des verfügbaren Platz-, Gewichts- und Leistungsbudgets erfüllt.