Os sistemas de propulsão marítima convertem a energia gerada a bordo ou fornecida externamente em impulso para o deslocamento e a manobra de veículos marítimos não tripulados. Estes sistemas podem utilizar motores elétricos, motores de combustão interna, arquiteturas híbridas-elétricas, pilhas de combustível ou energia fornecida por cabo para acionar hélices, jatos de água e propulsores.
Esta página apresenta fornecedores de sistemas de propulsão marítima para USV, AUV, ROV, planadores subaquáticos e embarcações de reconhecimento não tripuladas.
Se você projeta, constrói ou fornece Sistemas de propulsão marítima, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo sobre Sistemas de Propulsão Marítima para Embarcações Não Tripuladas
Visão geral por
William Mackenzie
Atualizado:
Introdução aos Sistemas de Propulsão Marítima
Os sistemas de propulsão marítima convertem a energia a bordo ou fornecida externamente em impulso, permitindo que uma embarcação ou um veículo subaquático se desloque e manobre. Um sistema completo pode incluir um motor a combustão ou um motor elétrico, uma fonte de alimentação, eletrónica de comando ou um sistema de transmissão mecânica, uma hélice ou um propulsor subaquático e sistemas de controlo.
No caso das plataformas não tripuladas, a propulsão afeta mais do que apenas a velocidade de deslocação. Influencia o tempo durante o qual um veículo pode operar, a sua capacidade de manter a posição contra uma corrente e a precisão com que consegue seguir uma rota ou controlar uma carga útil. As embarcações de superfície não tripuladas (USV), os veículos subaquáticos autónomos (AUV), os veículos operados à distância (ROV) e os planadores subaquáticos impõem exigências diferentes aos seus sistemas de propulsão.
Principais tipos de sistemas de propulsão marítima
Sistemas de propulsão elétrica
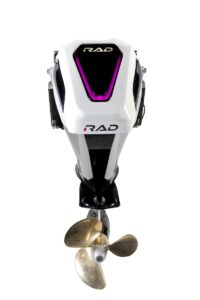
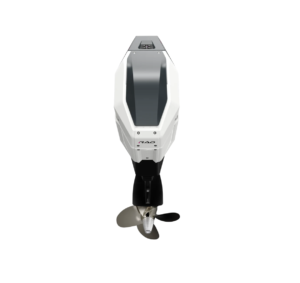
RAD 40, um sistema compacto de propulsão elétrica para embarcações, da RAD Propulsion
Um sistema de propulsão elétrico utiliza um motor para acionar uma hélice, um jato de água ou um propulsor. A energia pode provir de baterias a bordo ou de outra fonte elétrica. Os componentes eletrónicos de comando regulam a potência fornecida ao motor, permitindo um controlo de impulso ágil. Os sistemas de propulsão elétricos são adequados para veículos que necessitam de movimentos precisos a baixa velocidade, embora a capacidade da bateria e a procura de energia limitem a autonomia.
Propulsão por motores a diesel e a gasolina
Os motores de combustão interna acionam hélices ou jatos de água através de uma transmissão mecânica, ou geram eletricidade para um acionamento elétrico. O armazenamento de combustível permite missões prolongadas à superfície, tornando a propulsão a motor relevante para USVs de maiores dimensões e embarcações que percorrem longas distâncias. Estes sistemas requerem também o manuseamento de combustível, refrigeração, sistemas de escape e manutenção regular.
Sistemas de propulsão híbridos-elétricos
Os sistemas híbridos combinam um motor ou gerador com baterias e propulsão elétrica. O veículo pode recorrer à energia armazenada durante determinados períodos de funcionamento e acionar o seu gerador quando for necessária potência adicional ou o carregamento da bateria. O equilíbrio ideal depende do perfil de velocidade da missão, das cargas de equipamento a bordo e das oportunidades de recarga.
Sistemas de propulsão elétrica por célula de combustível
Uma célula de combustível converte o combustível armazenado em eletricidade para um motor de propulsão e outros equipamentos a bordo. Os sistemas de células de combustível podem ser combinados com baterias para responder a variações na procura de energia. A sua adequação depende do armazenamento de combustível, do equipamento de apoio, dos requisitos de segurança e das necessidades energéticas do veículo de superfície ou subaquático em questão.
Sistemas de propulsão e propulsores de ROV alimentados por cabo
Muitos ROV recebem energia elétrica de uma embarcação de superfície através de um cabo umbilical, o que lhes permite operar sem depender exclusivamente das baterias a bordo. A energia fornecida pode acionar propulsores elétricos ou alimentar equipamento hidráulico utilizado para a propulsão. Vários propulsores controlados de forma independente proporcionam o controlo direcional necessário para a inspeção, intervenção e operação em correntes.
Funções essenciais dos sistemas de propulsão marítima
Um sistema de propulsão deve proporcionar o movimento e o controlo necessários ao longo de toda a missão do veículo:
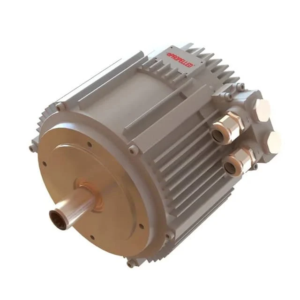
Série Dolphin, propulsão elétrica de alta eficiência, da Honeywell Aerospace
Movimento para a frente e para trás: as hélices, os jatos de água ou os propulsores movem o veículo ao longo da trajetória pretendida e, quando configurados para o efeito, proporcionam impulso inverso.
Controlo de velocidade e impulso: O sistema de propulsão ajusta a potência para um trânsito eficiente, inspeção de curta distância ou operação contra o vento e a corrente.
Controlo de direção e orientação: lemes, propulsores orientáveis ou diferenças de impulso entre unidades alteram o rumo do veículo.
Manobras a baixa velocidade: A propulsão responsiva ajuda um veículo a aproximar-se de estruturas, a seguir linhas de levantamento ou a operar em águas confinadas.
Manutenção da posição: Quando combinados com sistemas adequados de deteção e controlo de posição, os propulsores podem contrariar as forças ambientais enquanto um ROV trabalha num local ou um USV devidamente equipado mantém a sua localização.
O impulso necessário e a autoridade de controlo dependem do veículo, da carga útil e das condições no local de operação.
Propulsão em plataformas não tripuladas
Embarcações de Superfície Não Tripuladas
A propulsão dos USV varia desde motores fora de borda elétricos compactos até configurações movidas a motor e híbridas. A seleção depende da forma do casco, da carga útil, da distância de trânsito, da velocidade necessária e do tempo de permanência na estação. Um sistema de controlo autónomo deve também ser capaz de comandar e monitorizar a propulsão de forma fiável durante o seguimento da rota e as manobras.
Veículos subaquáticos autónomos
Um sistema de propulsão para um AUV utiliza normalmente energia elétrica a bordo para acionar uma hélice ou propulsores. Os AUV de levantamento topográfico podem dar prioridade a um avanço eficiente, enquanto os veículos concebidos para inspeção podem necessitar de propulsores adicionais para pairar e deslocar-se em várias direções. A autonomia subaquática está intimamente ligada ao arrasto, à velocidade, à capacidade da bateria e ao consumo de energia da carga útil.
Veículos Operados à Distância
Os ROV utilizam frequentemente vários propulsores controlados de forma independente para se deslocarem, virarem e manterem a posição debaixo de água. A sua configuração influencia a eficácia com que o veículo consegue resistir à corrente e às forças contrárias exercidas pelo cabo de ligação ou pelo equipamento. Os ROV de inspeção compactos utilizam normalmente propulsores elétricos, enquanto alguns sistemas de trabalho de maiores dimensões recorrem à propulsão hidráulica.
Planadores subaquáticos
A maioria dos planadores subaquáticos desloca-se alterando a flutuabilidade e utilizando asas para converter a subida e a descida em deslocamento para a frente. Esta abordagem consome relativamente pouca energia durante missões longas, mas produz velocidades e comportamentos de manobra diferentes dos da propulsão de AUVs acionados por motor. Alguns planadores também transportam uma hélice ou outro sistema de propulsão auxiliar para necessidades operacionais específicas.
Embarcações de levantamento não tripuladas
Os barcos de levantamento não tripulados são um tipo de USV cuja propulsão deve garantir uma velocidade constante e a manutenção controlada da rota enquanto os instrumentos recolhem dados. A baixa vibração e o movimento previsível podem ser úteis quando se transportam sonares ou outros sensores sensíveis. O calado reduzido, a resistência às algas e a facilidade de implantação podem ser mais importantes do que uma elevada velocidade de trânsito para levantamentos em águas costeiras e interiores.
Desenvolvimentos emergentes na propulsão marítima
O desenvolvimento das tecnologias de propulsão marítima aborda a utilização de energia, o controlo e a integração prática das fontes de energia:
Gestão híbrida de energia: os sistemas de controlo coordenam motores, geradores, baterias e, quando disponível, o carregamento em terra, de modo a adequar a produção de energia à missão.
Sistemas de transmissão elétricos de maior eficiência: as melhorias nos motores, na eletrónica de potência e nos propulsores integrados visam reduzir as perdas de energia em embarcações movidas a eletricidade.
Integração de células de combustível: as células de combustível podem fornecer energia elétrica para a propulsão e para o equipamento de bordo, nos casos em que o armazenamento de combustível, os sistemas de apoio e os requisitos operacionais as tornem adequadas.
Controlo de propulsão mais inteligente: a alocação automatizada de impulso, a gestão de energia e a monitorização de equipamentos ajudam os veículos autónomos a responder a condições variáveis e a detetar falhas.
Para uma plataforma não tripulada, o desenvolvimento mais útil é aquele que satisfaz os seus requisitos de autonomia e controlo dentro dos limites de espaço, peso e potência disponíveis.