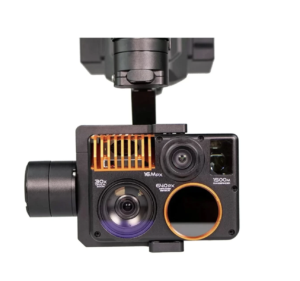
Les caméras RVB pour drones sont des systèmes d'imagerie à lumière visible qui permettent de capturer des photographies et des vidéos en couleur haute résolution pour des applications de drones. Les configurations disponibles comprennent des modules de caméra compacts, des systèmes à montage fixe et des charges utiles stabilisées par cardan.
Cette catégorie regroupe des fournisseurs de caméras RVB pour drones proposant des solutions d'imagerie destinées à la photographie aérienne, à la topographie, à la photogrammétrie, à l'inspection des infrastructures, à la surveillance et au suivi en temps réel.
Si vous concevez, construisez ou fournissez Caméras RVB pour drones, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet des caméras RVB pour drones et UAV
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux caméras RVB pour drones et UAV
Les caméras RVB pour drones capturent des images en lumière visible à l’aide des canaux de couleur rouge, vert et bleu (RVB), fournissant ainsi des photographies et des vidéos haute résolution pour les opérations de véhicules aériens sans pilote (UAV). Ces systèmes d’imagerie sont utilisés pour la cartographie aérienne, la topographie, l’inspection des infrastructures, la surveillance agricole et la surveillance visuelle, où ils capturent des informations détaillées sur le terrain, les structures et d’autres caractéristiques de surface.
Disponibles sous forme de configurations compactes à montage fixe, de charges utiles d’imagerie stabilisées et de modules de caméra intégrés, les caméras RVB peuvent prendre en charge à la fois les tâches d’imagerie manuelles et la collecte automatisée de données. Leurs objectifs concentrent la lumière entrante sur des capteurs d’image électroniques, tandis que le traitement embarqué convertit les signaux capturés en images numériques ou en vidéos ; les systèmes adaptés fournissent également des données visuelles pour la détection d’objets, la navigation autonome et la reconstruction photogrammétrique en 3D.
Principales applications des caméras RVB pour drones
Photographie aérienne haute résolution
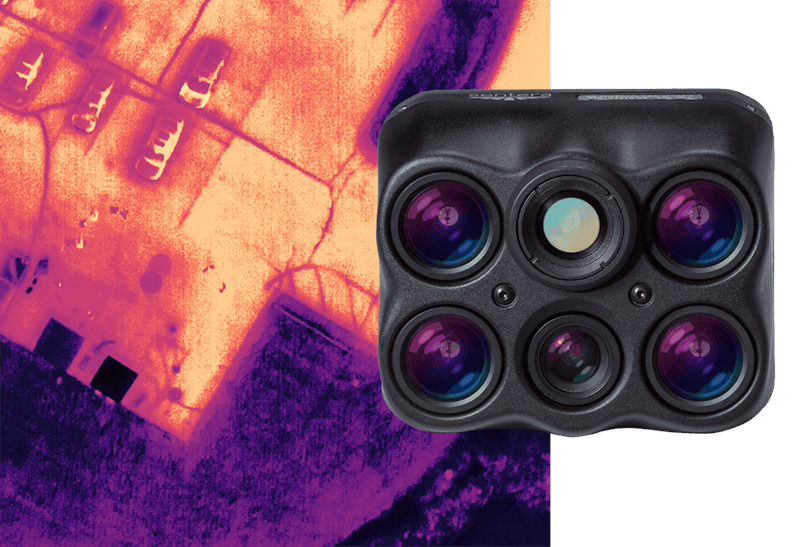
Images thermiques 6X, thermiques synchronisées, multispectrales et RVB haute résolution en un seul vol, par Sentera Sensors & Drones
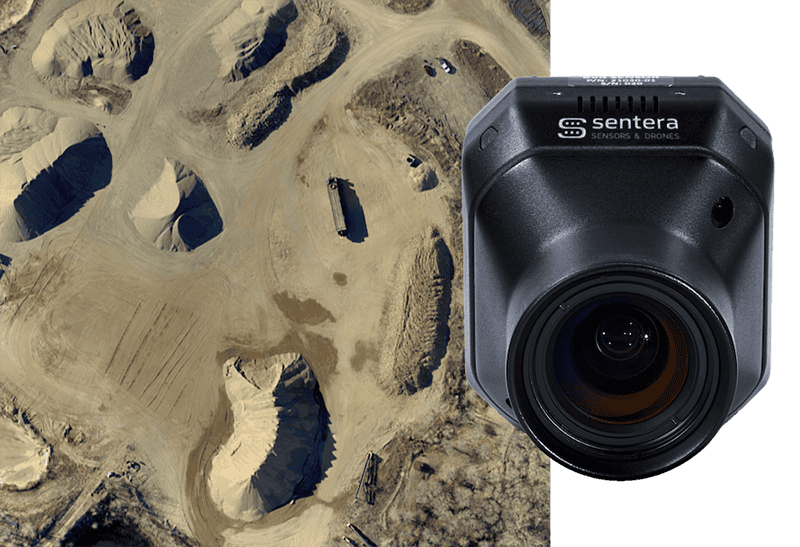
Les caméras RVB haute résolution capturent des images fixes détaillées de paysages, de bâtiments, d’infrastructures et d’autres éléments au sol. Leurs capteurs d’image plus grands et leurs optiques de haute qualité contribuent à améliorer le niveau de détail, la plage dynamique et les performances dans des conditions d’éclairage difficiles. Parmi les applications, on peut citer la documentation de sites, la topographie aérienne, le suivi de chantiers et la photographie d’inspection, où la clarté de l’image est essentielle pour identifier les éléments visibles et consigner l’état des biens.
Capture vidéo aérienne et imagerie en direct
Les caméras RVB montées sur drones fournissent une vidéo en continu pour l’observation aérienne, la surveillance à distance et la documentation des missions, tandis que leur intégration à un équipement de transmission vidéo adapté permet de transmettre des images en direct aux stations de contrôle au sol pendant le vol. Les charges utiles stabilisées par cardan permettent de maintenir une image stable malgré les mouvements de l’appareil, et les fréquences d’images, résolutions et paramètres de compression configurables permettent d’adapter les performances d’imagerie aux différentes exigences de transmission et d’enregistrement.
Photogrammétrie et reconstruction 3D
Les caméras RVB sont largement utilisées en photogrammétrie par drone, où des photographies aériennes qui se chevauchent sont traitées pour reconstruire des représentations tridimensionnelles du terrain, des bâtiments et d’autres structures. Les logiciels de photogrammétrie identifient les éléments correspondants entre les images afin de générer des nuages de points, des modèles 3D texturés et d’autres ensembles de données spatiales ; la qualité de la reconstruction repose sur des capteurs haute résolution, un chevauchement adéquat des images, un étalonnage précis de la caméra et un géoréférencement. Les caméras à obturateur global permettent également de réduire la distorsion d’image liée au mouvement lors de la cartographie aérienne.
Inspection visuelle et documentation des actifs
Les caméras RVB montées sur drones permettent une inspection visuelle à courte distance des infrastructures et des actifs industriels sans nécessiter d’un accès physique direct à chaque site d’inspection. Les images haute résolution peuvent révéler la corrosion visible, les fissures, les dommages superficiels et d’autres défauts en fonction de la distance d’observation, de l’éclairage, de la résolution de l’image et de l’angle de prise de vue, ce qui facilite des applications telles que les inspections de ponts, les relevés de toitures, l’évaluation des panneaux solaires et la documentation des pylônes de télécommunications, des lignes électriques et des installations industrielles.
Détection d’objets et reconnaissance visuelle
Les images des caméras RVB peuvent être traitées à l’aide d’algorithmes de vision par ordinateur afin de détecter, classer et suivre des objets situés dans le champ de vision de la caméra. Associées à du matériel de traitement embarqué ou à des systèmes informatiques externes, ces caméras permettent la détection de véhicules, la reconnaissance d’éléments d’infrastructure, le comptage de plantes agricoles et l’inspection automatisée, bien que leurs performances dépendent de la qualité de l’image, de la visibilité des objets, des conditions environnementales et des capacités du logiciel de traitement.
Cartographie et collecte de données géospatiales
Les caméras RVB permettent la cartographie aérienne en collectant des photographies qui se chevauchent et qui peuvent être traitées pour obtenir des orthomosaïques géoréférencées, des modèles numériques de surface et d’autres produits cartographiques. L’intégration avec des récepteurs du Système mondial de navigation par satellite (GNSS) et un équipement de synchronisation adapté permet d’associer les images à des données de positionnement, tandis que les flux de travail cinématiques en temps réel (RTK) ou cinématiques post-traitées (PPK) peuvent améliorer la précision de positionnement. L’étalonnage de la caméra, le traitement d’image et les points de contrôle au sol (GCP), le cas échéant, contribuent également à un géoréférencement précis.
Surveillance visuelle en temps réel et connaissance de la situation
Les charges utiles d’imagerie RVB fournissent aux opérateurs des informations visuelles en direct sur les activités et les conditions au sein d’une zone opérationnelle, facilitant ainsi la surveillance, les interventions d’urgence, les opérations de recherche et d’autres missions nécessitant une évaluation immédiate de la situation. Des caméras stabilisées dotées d’angles de vue réglables ou d’un zoom optique permettent aux opérateurs d’examiner les zones d’intérêt plus en détail tout en conservant une vision globale de la situation.
Capteurs utilisés dans les caméras RVB
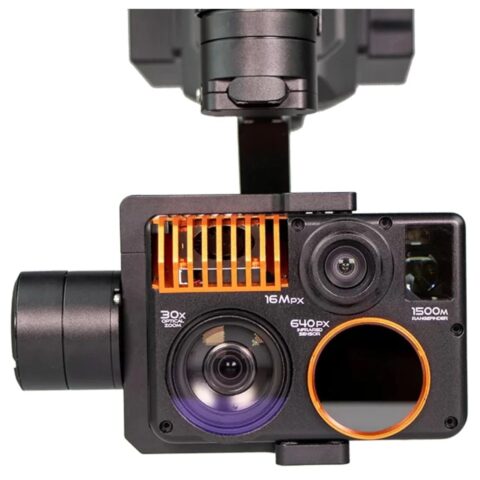
Workswell WIRIS Enterprise, caméra multicapteurs homologuée par le DoD Blue UAS, dotée de fonctions thermiques, RVB, de zoom et de télémétrie, proposée par NW Blue
Les caméras RVB utilisent des capteurs d’image électroniques pour convertir la lumière visible entrante en signaux électriques qui sont ensuite traités pour former des images numériques en couleur. La plupart des caméras couleur RVB conventionnelles utilisent une matrice de filtres de couleur, telle que le motif de Bayer, qui permet à chaque pixel du capteur de mesurer des composantes de lumière rouge, verte ou bleue sélectionnées avant que le traitement d’image ne reconstitue une image en couleur grâce au dématriçage et aux opérations associées.
Les principales technologies de capteurs utilisées dans les caméras RVB pour drones comprennent :
Capteurs CMOS (Complementary Metal-Oxide-Semiconductor) : les capteurs CMOS sont largement utilisés dans les caméras RVB modernes pour drones en raison de leur taille compacte, de leur consommation d’énergie relativement faible, de leurs vitesses de lecture élevées et de leur compatibilité avec les circuits électroniques de traitement d’image intégrés. Ils sont disponibles dans une large gamme de résolutions et de tailles de capteurs, avec des architectures à obturateur global ou à obturateur roulant selon l’application. Les obturateurs globaux capturent l’image complète simultanément, ce qui contribue à réduire la distorsion due au mouvement, tandis que les obturateurs roulants exposent les lignes de l’image de manière séquentielle et peuvent introduire une distorsion géométrique lors d’un mouvement.
Capteurs à dispositif à couplage de charge (CCD) : les capteurs CCD transfèrent la charge électrique accumulée à travers le capteur pour la convertir en données d’image ; ils étaient autrefois largement utilisés dans les équipements d’imagerie scientifiques et professionnels. Ils peuvent fournir des images de haute qualité, mais sont moins courants dans les caméras modernes pour drones que les alternatives CMOS en raison de différences en matière de consommation d’énergie, de caractéristiques de lecture et de flexibilité d’intégration.
Technologies émergentes (CMOS empilés et diodes à avalanche à photon unique) : Les capteurs CMOS empilés séparent les circuits de détection et de traitement de l’image entre différentes couches de semi-conducteurs, ce qui permet une lecture plus rapide et des capacités de traitement supplémentaires dans des conceptions compactes. Les capteurs à diodes à avalanche à photon unique (SPAD) peuvent détecter des photons individuels et sont en cours de développement pour des applications spécialisées d’imagerie en basse lumière et de détection de profondeur, bien qu’ils ne constituent pas actuellement une alternative courante aux capteurs de caméra RVB conventionnels.
La technologie CMOS reste le choix dominant pour les modules de caméra RVB contemporains destinés aux drones, en particulier lorsque la résolution, la vitesse de lecture, l’efficacité énergétique et la taille de la charge utile doivent être équilibrées.
Comparaison avec d’autres technologies d’imagerie
Les caméras RVB capturent les informations relatives à la lumière visible et sont particulièrement efficaces pour produire des images couleur détaillées du terrain, des infrastructures et des objets. D’autres technologies d’imagerie mesurent différentes régions du spectre électromagnétique ou recueillent des mesures spatiales directes, fournissant ainsi des informations complémentaires pour des applications de drones plus spécialisées.
Technologie d’imagerie
Caractéristiques principales
Applications typiques
Caméras RVB
Capturent des images en couleurs dans le spectre de la lumière visible avec un niveau de détail spatial élevé à l’aide des canaux rouge, vert et bleu
Photographie aérienne, cartographie, photogrammétrie, inspection visuelle et surveillance
Caméras multispectrales
Mesurez la lumière dans plusieurs bandes spectrales sélectionnées, comprenant souvent des longueurs d’onde dans le visible et le proche infrarouge
Agriculture de précision, évaluation de la végétation, suivi des cultures et études environnementales
Caméras hyperspectrales
Capturent des images sur de nombreuses bandes spectrales étroites et contiguës pour une analyse spectrale détaillée
Identification des minéraux, classification de la végétation, recherche environnementale et analyse des matériaux
Caméras thermiques
Détection du rayonnement infrarouge émis afin de produire des images liées à la température de surface apparente
Inspections thermiques, recherche et sauvetage, détection des déperditions thermiques et surveillance des équipements
Caméras à faible luminosité et dans le proche infrarouge
Utilisent des capteurs d’image sensibles ou des longueurs d’onde dans le proche infrarouge pour permettre l’imagerie dans des conditions de faible luminosité
Surveillance en conditions de faible luminosité, observation nocturne avec un éclairage adapté et inspections spécialisées
Capteurs LiDAR
Mesurent les distances à l’aide d’un faisceau laser afin de générer des mesures spatiales et des nuages de points 3D
Cartographie du terrain, levés volumétriques, détection d’obstacles et modélisation 3D
Évolutions récentes dans le domaine de l’imagerie RVB par drone
Les progrès réalisés dans la conception des capteurs d’image, le traitement embarqué, les technologies de positionnement et l’intégration des caméras élargissent les capacités des systèmes d’imagerie RVB par drone, en particulier pour les opérations autonomes de drones, la collecte de données géospatiales de précision et les applications nécessitant une interprétation rapide des images aériennes.
Informatique en périphérie et IA embarquée en temps réel : les processeurs de vision embarqués permettent d’analyser les données des caméras RVB directement à bord du drone, ce qui permet aux algorithmes d’IA d’effectuer la détection d’objets, le suivi de cibles, la classification d’images et la segmentation de scènes sans avoir à transmettre l’ensemble des images capturées pour un traitement à distance. Cela permet de réduire les besoins en bande passante de communication et la latence de traitement, tout en prenant en charge les tâches automatisées d’inspection, de surveillance et de navigation.
Navigation basée sur la vision : l’odométrie visuelle-inertielle (VIO) combine les images des caméras avec les données de l’unité de mesure inertielle (IMU) pour estimer le mouvement du véhicule, tandis que la localisation et la cartographie simultanées (SLAM) visuelles permettent la localisation et la cartographie de l’environnement. Ces techniques permettent de fournir des informations de navigation dans des environnements où le GNSS est indisponible ou de qualité dégradée, en suivant des repères visuels et en estimant les mouvements de la caméra, les caméras stéréoscopiques et autres systèmes de détection de profondeur fournissant des informations spatiales supplémentaires lorsque cela est nécessaire.
Géoréférencement direct et synchronisation au niveau matériel : l’intégration entre les caméras RVB, les récepteurs GNSS RTK ou PPK et les systèmes de navigation inertielle permet d’associer plus précisément les images capturées aux mesures de position et d’orientation. La capture d’images déclenchée par le matériel et les horodatages précis contribuent à réduire les erreurs de synchronisation, en particulier lors de vols à grande vitesse, tandis que des systèmes correctement étalonnés permettent la collecte de données géospatiales de qualité topographique tout en réduisant la dépendance vis-à-vis des réseaux denses de points de contrôle au sol (GCP).
Réseaux coordonnés de photogrammétrie oblique : les charges utiles RVB à caméras multiples peuvent capturer des images nadirales et obliques synchronisées sous différents angles de vue au cours d’un même vol, améliorant ainsi la couverture des façades de bâtiments, des infrastructures verticales et des structures complexes difficiles à reconstruire à l’aide de caméras orientées vers le bas seules. Les ensembles de données d’images combinés peuvent ensuite être traités pour obtenir des maillages 3D texturés détaillés, des modèles photogrammétriques et des jumeaux numériques destinés à la topographie, à l’urbanisme, à la construction et à la gestion des actifs.
À mesure que les modules de capteurs RVB deviennent plus compacts et que les capacités de calcul embarquées s’améliorent, ces systèmes d’imagerie sont de plus en plus intégrés à des plateformes de drones qui combinent la collecte de données aériennes avec l’interprétation automatisée des images, la cartographie et la navigation visuelle.