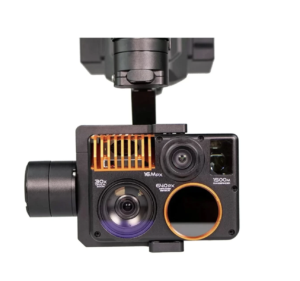
Las cámaras RGB para drones son sistemas de imagen de luz visible que capturan fotografías y vídeos en color de alta resolución para aplicaciones con vehículos aéreos no tripulados (UAV). Entre las configuraciones disponibles se incluyen módulos de cámara compactos, sistemas de montaje fijo y cargas útiles estabilizadas mediante cardán.
En esta categoría figuran proveedores de cámaras RGB para drones que ofrecen soluciones de imagen para fotografía aérea, topografía, fotogrametría, inspección de infraestructuras, vigilancia y monitorización en tiempo real.
Si diseñas, construyes o suministras Cámaras RGB para drones, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
La guía completa sobre cámaras RGB para drones y UAV
Resumen por
William Mackenzie
Actualizado:
Introducción a las cámaras RGB para drones y UAV
Las cámaras RGB para drones capturan imágenes en luz visible mediante los canales de color rojo, verde y azul (RGB), lo que permite obtener fotografías y vídeos de alta resolución para operaciones con vehículos aéreos no tripulados (UAV). Estos sistemas de imagen se utilizan para la cartografía aérea, la topografía, la inspección de infraestructuras, la supervisión agrícola y la vigilancia visual, donde capturan información detallada sobre el terreno, las estructuras y otras características de la superficie.
Disponibles en configuraciones compactas de montaje fijo, cargas útiles de imagen estabilizadas y módulos de cámara integrados, las cámaras RGB pueden utilizarse tanto para tareas de captura de imágenes manuales como para la recopilación automatizada de datos. Sus lentes enfocan la luz entrante hacia sensores de imagen electrónicos, mientras que el procesamiento integrado convierte las señales capturadas en imágenes digitales o vídeo; además, los sistemas adecuados proporcionan datos visuales para la detección de objetos, la navegación autónoma y la reconstrucción fotogramétrica en 3D.
Aplicaciones principales de las cámaras RGB para drones
Fotografía aérea de alta resolución
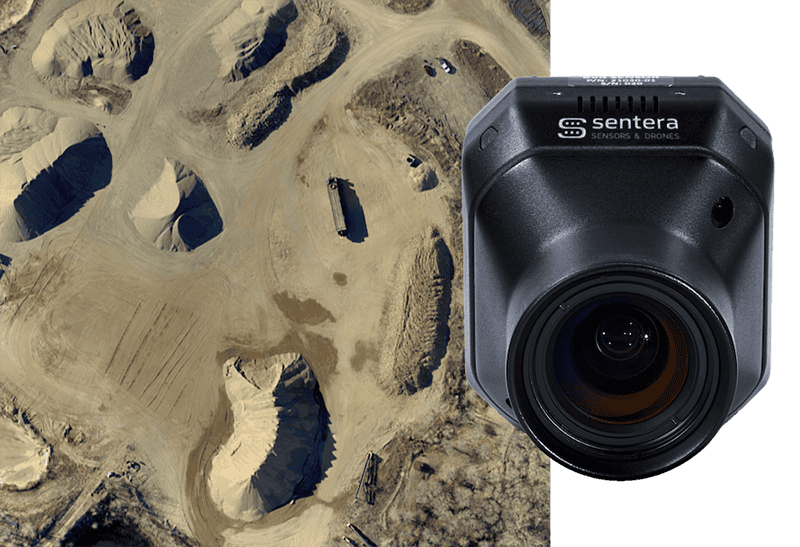
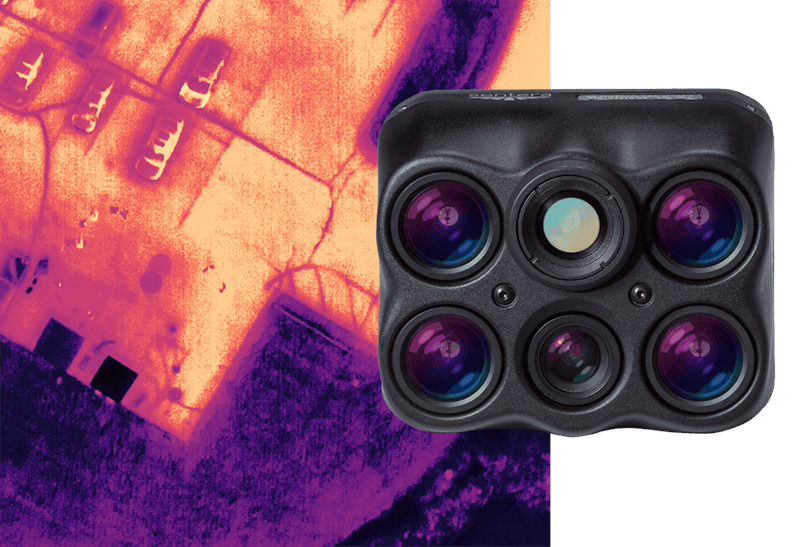
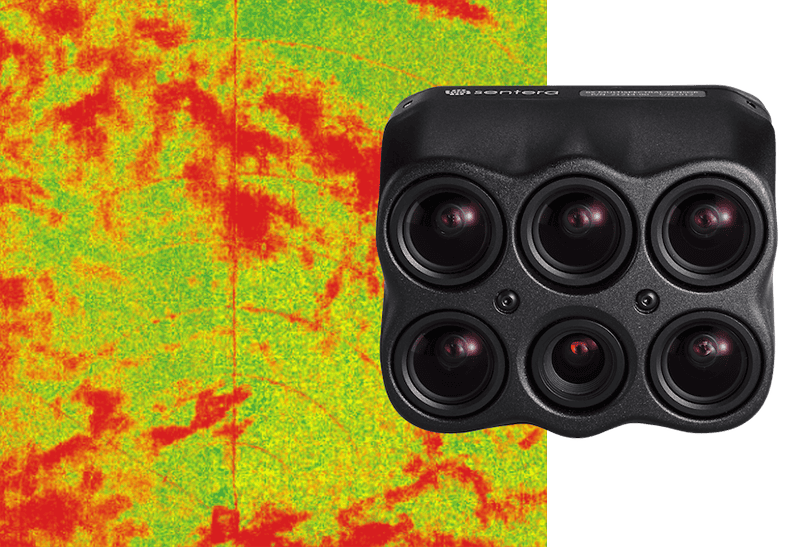
Imágenes térmicas 6X, térmicas sincronizadas, multiespectrales y RGB de alta resolución en un solo vuelo, por Sentera Sensors & Drones
Las cámaras RGB de alta resolución capturan imágenes fijas detalladas de paisajes, edificios, infraestructuras y otros elementos del terreno; sus sensores de imagen de mayor tamaño y su óptica de alta calidad contribuyen a mejorar el detalle de la imagen, el rango dinámico y el rendimiento en condiciones de iluminación difíciles. Entre sus aplicaciones se incluyen la documentación de emplazamientos, la topografía aérea, la supervisión de obras y la fotografía de inspección, ámbitos en los que la nitidez de la imagen resulta fundamental para identificar elementos visibles y registrar el estado de los activos.
Captura de vídeo aéreo e imágenes en directo
Las cámaras RGB para drones proporcionan vídeo continuo para la observación aérea, la supervisión remota y la documentación de misiones, mientras que la integración con equipos de transmisión de vídeo adecuados permite enviar imágenes en directo a las estaciones de control en tierra durante el vuelo. Las cargas útiles estabilizadas mediante cardán ayudan a mantener unas imágenes estables a pesar del movimiento de la aeronave, y las frecuencias de fotogramas, resoluciones y ajustes de compresión configurables permiten adaptar el rendimiento de la captura de imágenes a los distintos requisitos de transmisión y grabación.
Fotogrametría y reconstrucción 3D
Las cámaras RGB se utilizan ampliamente en la fotogrametría con UAV, donde se procesan fotografías aéreas superpuestas para reconstruir representaciones tridimensionales del terreno, los edificios y otras estructuras. El software fotogramétrico identifica características correspondientes entre imágenes para generar nubes de puntos, modelos 3D texturizados y otros conjuntos de datos espaciales; la alta resolución de los sensores, la superposición adecuada de las imágenes, la calibración precisa de la cámara y la georreferenciación contribuyen a la calidad de la reconstrucción. Las cámaras con obturador global también pueden reducir la distorsión de la imagen relacionada con el movimiento durante la cartografía aérea.
Inspección visual y documentación de activos
Las cámaras RGB para drones permiten la inspección visual a corta distancia de infraestructuras y activos industriales sin necesidad de acceso físico directo a cada lugar de inspección. Las imágenes de alta resolución pueden revelar corrosión visible, grietas, daños en la superficie y otros defectos, dependiendo de la distancia de observación, la iluminación, la resolución de la imagen y el ángulo de la cámara, lo que permite aplicaciones como inspecciones de puentes, estudios de tejados, evaluaciones de paneles solares y la documentación de torres de telecomunicaciones, líneas eléctricas e instalaciones industriales.
Detección de objetos y reconocimiento visual
Las imágenes de las cámaras RGB pueden procesarse mediante algoritmos de visión artificial para detectar, clasificar y seguir objetos dentro del campo de visión de la cámara. Cuando se combinan con hardware de procesamiento integrado o con sistemas informáticos externos, estas cámaras pueden facilitar la detección de vehículos, el reconocimiento de elementos de infraestructura, el recuento de plantas agrícolas y la inspección automatizada, aunque el rendimiento depende de la calidad de la imagen, la visibilidad de los objetos, las condiciones ambientales y las capacidades del software de procesamiento.
Cartografía y recopilación de datos geoespaciales
Las cámaras RGB facilitan la cartografía aérea mediante la recopilación de fotografías superpuestas que pueden procesarse para obtener ortomosaicos georreferenciados, modelos digitales de superficie y otros productos cartográficos. La integración con receptores del Sistema Global de Navegación por Satélite (GNSS) y equipos de sincronización adecuados permite asociar las imágenes a datos de posicionamiento, mientras que los flujos de trabajo cinemáticos en tiempo real (RTK) o cinemáticos posprocesados (PPK) pueden mejorar la precisión posicional. La calibración de la cámara, el procesamiento de imágenes y los puntos de control en tierra (GCP), cuando sean necesarios, contribuyen además a una georreferenciación precisa.
Vigilancia visual en tiempo real y conocimiento de la situación
Las cargas útiles de imágenes RGB proporcionan a los operadores información visual en directo sobre las actividades y las condiciones dentro de un área operativa, lo que facilita la vigilancia, la respuesta ante emergencias, las operaciones de búsqueda y otras misiones que requieren una evaluación inmediata de la escena. Las cámaras estabilizadas con ángulos de visión ajustables o zoom óptico permiten a los operadores examinar las áreas de interés con mayor detalle, al tiempo que mantienen una visión más amplia de la situación.
Sensores utilizados en las cámaras RGB
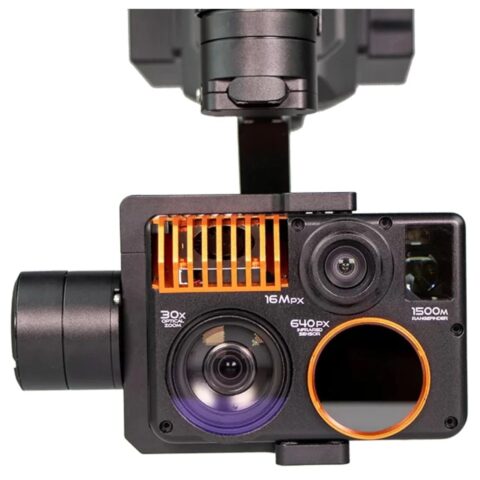
Workswell WIRIS Enterprise, cámara multisensor homologada por el Departamento de Defensa de EE. UU. (DoD) para UAS «Blue», con funciones térmicas, RGB, zoom y telemetría, de NW Blue
Las cámaras RGB utilizan sensores de imagen electrónicos para convertir la luz visible entrante en señales eléctricas que se procesan para obtener imágenes digitales en color. La mayoría de las cámaras RGB convencionales utilizan una matriz de filtros de color, como el patrón de Bayer, que permite a los píxeles individuales del sensor medir componentes seleccionados de luz roja, verde o azul antes de que el procesamiento de imágenes reconstruya una imagen a todo color mediante el demosaico y otras operaciones relacionadas.
Las principales tecnologías de sensores utilizadas en las cámaras RGB para drones incluyen:
Sensores de semiconductores complementarios de óxido metálico (CMOS): Los sensores CMOS se utilizan ampliamente en las cámaras RGB modernas para drones debido a su tamaño compacto, su consumo energético relativamente bajo, sus altas velocidades de lectura y su compatibilidad con los circuitos electrónicos de procesamiento de imágenes integrados. Están disponibles en una amplia gama de resoluciones y tamaños de sensor, con arquitecturas de obturador global o progresivo, en función de la aplicación. Los obturadores globales capturan la imagen completa de forma simultánea, lo que ayuda a reducir la distorsión por movimiento, mientras que los obturadores progresivos exponen las filas de la imagen de forma secuencial y pueden introducir distorsión geométrica durante el movimiento.
Sensores de dispositivo de acoplamiento de carga (CCD): Los sensores CCD transfieren la carga eléctrica acumulada a través del sensor para su conversión en datos de imagen y, históricamente, se utilizaban ampliamente en equipos de imagen científicos y profesionales. Pueden proporcionar imágenes de alta calidad, pero son menos habituales en las cámaras modernas de los UAV que las alternativas CMOS debido a diferencias en el consumo energético, las características de lectura y la flexibilidad de integración.
Tecnologías emergentes (CMOS apilados y diodos de avalancha de fotón único): Los sensores CMOS apilados separan los circuitos de detección y procesamiento de la imagen entre distintas capas de semiconductores, lo que permite una lectura más rápida y capacidades de procesamiento adicionales en diseños compactos. Los sensores de diodos de avalancha de fotón único (SPAD) pueden detectar fotones individuales y se están desarrollando para aplicaciones especializadas de captura de imágenes con poca luz y detección de profundidad, aunque actualmente no constituyen una alternativa generalizada a los sensores de cámara RGB convencionales.
La tecnología CMOS sigue siendo la opción predominante para los módulos de cámara RGB actuales de los drones, especialmente cuando es necesario equilibrar la resolución, la velocidad de lectura, la eficiencia energética y el tamaño de la carga útil.
Comparación con otras tecnologías de imagen
Las cámaras RGB capturan información de la luz visible y resultan especialmente eficaces para generar imágenes en color detalladas del terreno, las infraestructuras y los objetos. Otras tecnologías de imagen miden diferentes regiones del espectro electromagnético o recogen mediciones espaciales directas, lo que proporciona información complementaria para aplicaciones más especializadas de los UAV.
Tecnología de imagen
Características clave
Aplicaciones típicas
Cámaras RGB
Capturan imágenes en color de luz visible con un alto nivel de detalle espacial utilizando los canales de rojo, verde y azul
Fotografía aérea, cartografía, fotogrametría, inspección visual y vigilancia
Cámaras multiespectrales
Miden la luz en varias bandas espectrales seleccionadas, que suelen incluir longitudes de onda en el espectro visible y en el infrarrojo cercano
Agricultura de precisión, evaluación de la vegetación, seguimiento de cultivos y estudios medioambientales
Cámaras hiperespectrales
Capturan imágenes en numerosas bandas espectrales estrechas y contiguas para realizar un análisis espectral detallado
Identificación de minerales, clasificación de la vegetación, investigación medioambiental y análisis de materiales
Cámaras termográficas
Detectan la radiación infrarroja emitida para generar imágenes relacionadas con la temperatura aparente de la superficie
Inspecciones térmicas, búsqueda y rescate, detección de pérdidas de calor y supervisión de equipos
Cámaras para condiciones de poca luz y de infrarrojo cercano
Utilizan sensores de imagen sensibles o longitudes de onda del infrarrojo cercano para facilitar la obtención de imágenes en condiciones de iluminación visible reducida
Vigilancia en condiciones de poca luz, observación nocturna con iluminación adecuada e inspecciones especializadas
Sensores LiDAR
Miden distancias mediante luz láser para generar mediciones espaciales y nubes de puntos en 3D
Cartografía del terreno, topografía volumétrica, detección de obstáculos y modelado 3D
Novedades en el ámbito de la captura de imágenes RGB con drones
Los avances en el diseño de sensores de imagen, el procesamiento a bordo, la tecnología de posicionamiento y la integración de cámaras están ampliando las capacidades de los sistemas de imágenes RGB con drones, especialmente para operaciones autónomas con UAV, la recopilación de datos geoespaciales de precisión y aplicaciones que requieren una interpretación rápida de las imágenes aéreas.
Computación en el borde e IA a bordo en tiempo real: los procesadores de visión integrados permiten analizar los datos de las cámaras RGB directamente a bordo del UAV, lo que permite que los algoritmos de IA realicen la detección de objetos, el seguimiento de objetivos, la clasificación de imágenes y la segmentación de escenas sin necesidad de transmitir todas las imágenes capturadas para su procesamiento remoto. Esto puede reducir los requisitos de ancho de banda de comunicación y la latencia de procesamiento, al tiempo que permite realizar tareas automatizadas de inspección, vigilancia y navegación.
Navegación basada en la visión: la odometría visual-inercial (VIO) combina las imágenes de la cámara con los datos de la unidad de medición inercial (IMU) para estimar el movimiento del vehículo, mientras que la localización y cartografía simultáneas (SLAM) visuales facilitan la localización y la cartografía del entorno. Estas técnicas pueden proporcionar información de navegación en entornos en los que el GNSS no está disponible o presenta un rendimiento reducido, mediante el seguimiento de características visuales y la estimación del movimiento de la cámara, mientras que las cámaras estéreo y otros sistemas de detección de profundidad aportan información espacial adicional cuando sea necesario.
Georreferenciación directa y sincronización a nivel de hardware: La integración entre cámaras RGB, receptores GNSS RTK o PPK y sistemas de navegación inercial permite asociar las imágenes capturadas con mayor precisión a las mediciones de posición y orientación. La captura de imágenes activada por hardware y las marcas de tiempo precisas ayudan a reducir los errores de sincronización, especialmente durante vuelos a alta velocidad, mientras que los sistemas debidamente calibrados pueden permitir la recopilación de datos geoespaciales de calidad topográfica con una menor dependencia de redes densas de puntos de control geométricos (GCP).
Matrices coordinadas de fotogrametría oblicua: Las cargas útiles RGB multicámara pueden capturar imágenes sincronizadas nadirales y oblicuas desde diferentes ángulos de visión durante un único vuelo, lo que mejora la cobertura de fachadas de edificios, infraestructuras verticales y estructuras complejas que resultan difíciles de reconstruir utilizando únicamente cámaras orientadas hacia abajo. A continuación, los conjuntos de datos de imágenes combinados pueden procesarse para obtener mallas 3D detalladas con textura, modelos fotogramétricos y gemelos digitales para la topografía, la planificación urbana, la construcción y la gestión de activos.
A medida que los módulos de sensores RGB se vuelven más compactos y mejoran las capacidades informáticas a bordo, estos sistemas de imagen se integran cada vez más en plataformas de UAV que combinan la recopilación de datos aéreos con la interpretación automatizada de imágenes, la cartografía y la navegación visual.