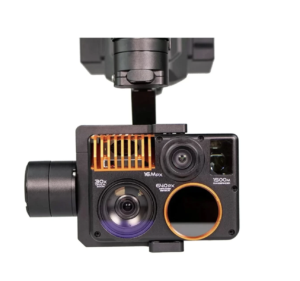
As câmaras RGB para drones são sistemas de imagem de luz visível que captam fotografias e vídeos a cores de alta resolução para aplicações em UAV. As configurações disponíveis incluem módulos de câmara compactos, sistemas de montagem fixa e cargas úteis estabilizadas por cardã.
Esta categoria apresenta fornecedores de câmaras RGB para drones que oferecem soluções de imagem para fotografia aérea, levantamentos topográficos, fotogrametria, inspeção de infraestruturas, vigilância e monitorização em tempo real.
Se você projeta, constrói ou fornece Câmaras RGB para drones, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo sobre Câmaras RGB para Drones e UAV
Visão geral por
William Mackenzie
Atualizado:
Introdução às câmaras RGB para drones e UAV
As câmaras RGB para drones captam imagens na luz visível utilizando canais de cor Vermelho, Verde e Azul (RGB), proporcionando fotografias e vídeos de alta resolução para operações com Veículos Aéreos Não Tripulados (UAV). Estes sistemas de imagem são utilizados para cartografia aérea, levantamentos topográficos, inspeção de infraestruturas, monitorização agrícola e vigilância visual, onde captam informações detalhadas sobre o terreno, estruturas e outras características da superfície.
Disponíveis em configurações compactas de montagem fixa, cargas úteis de imagem estabilizadas e módulos de câmara integrados, as câmaras RGB podem suportar tanto tarefas de captura de imagem manuais como a recolha automatizada de dados. As suas lentes focam a luz recebida em sensores de imagem eletrónicos, enquanto o processamento integrado converte os sinais captados em imagens digitais ou vídeo, sendo que os sistemas adequados também fornecem dados visuais para deteção de objetos, navegação autónoma e reconstrução fotogramétrica 3D.
Principais aplicações das câmaras RGB para drones
Fotografia aérea de alta resolução
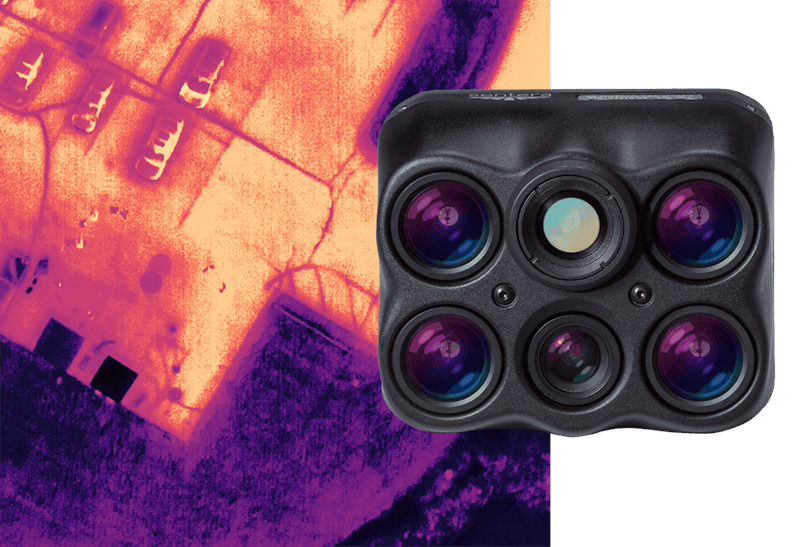
Imagens térmicas 6X, térmicas sincronizadas, multiespectrais e RGB de alta resolução num único voo, pela Sentera Sensors & Drones
As câmaras RGB de alta resolução captam imagens estáticas detalhadas de paisagens, edifícios, infraestruturas e outras características do terreno, com sensores de imagem de maiores dimensões e ótica de alta qualidade que ajudam a melhorar o detalhe da imagem, a gama dinâmica e o desempenho em condições de iluminação difíceis. As aplicações incluem a documentação de locais, levantamentos aéreos, monitorização de obras e fotografia de inspeção, onde a nitidez da imagem é importante para identificar características visíveis e registar o estado dos ativos.
Captura de vídeo aéreo e imagens em direto
As câmaras RGB para drones fornecem vídeo contínuo para observação aérea, monitorização remota e documentação de missões, enquanto a integração com equipamento de transmissão de vídeo adequado permite transmitir imagens em direto para estações de controlo no solo durante o voo. As cargas úteis estabilizadas por cardã ajudam a manter imagens estáveis apesar do movimento da aeronave, e as taxas de fotogramas, resoluções e definições de compressão configuráveis permitem que o desempenho de imagem seja adaptado a diferentes requisitos de transmissão e gravação.
Fotogrametria e reconstrução 3D
As câmaras RGB são amplamente utilizadas na fotogrametria com UAV, onde fotografias aéreas sobrepostas são processadas para reconstruir representações tridimensionais do terreno, edifícios e outras estruturas. O software fotogramétrico identifica características correspondentes entre imagens para gerar nuvens de pontos, modelos 3D texturizados e outros conjuntos de dados espaciais, sendo que sensores de alta resolução, sobreposição adequada das imagens, calibração precisa da câmara e georreferenciamento contribuem todos para a qualidade da reconstrução. As câmaras com obturador global também podem reduzir a distorção da imagem relacionada com o movimento durante o mapeamento aéreo.
Inspeção visual e documentação de ativos
As câmaras RGB dos drones permitem a inspeção visual de curta distância de infraestruturas e ativos industriais sem necessidade de acesso físico direto a todos os locais de inspeção. As imagens de alta resolução podem revelar corrosão visível, fissuras, danos superficiais e outros defeitos, dependendo da distância de visualização, da iluminação, da resolução da imagem e do ângulo da câmara, apoiando aplicações como inspeções de pontes, levantamentos de telhados, avaliações de painéis solares e documentação de torres de telecomunicações, linhas elétricas e instalações industriais.
Detecção de objetos e reconhecimento visual
As imagens das câmaras RGB podem ser processadas utilizando algoritmos de visão computacional para detetar, classificar e rastrear objetos dentro do campo de visão da câmara. Quando combinadas com hardware de processamento integrado ou sistemas informáticos externos, estas câmaras podem apoiar a deteção de veículos, o reconhecimento de elementos de infraestruturas, a contagem de plantas agrícolas e a inspeção automatizada, embora o desempenho dependa da qualidade da imagem, da visibilidade dos objetos, das condições ambientais e das capacidades do software de processamento.
Cartografia e Recolha de Dados Geoespaciais
As câmaras RGB permitem o mapeamento aéreo através da recolha de fotografias sobrepostas que podem ser processadas para criar ortomosaicos georreferenciados, modelos digitais de superfície e outros produtos de mapeamento. A integração com recetores do Sistema Global de Navegação por Satélite (GNSS) e equipamento de cronometragem adequado permite associar as imagens a dados de posicionamento, enquanto os fluxos de trabalho cinemáticos em tempo real (RTK) ou cinemáticos pós-processados (PPK) podem melhorar a precisão posicional. A calibração da câmara, o processamento de imagens e os Pontos de Controlo no Solo (GCPs), quando necessários, contribuem ainda mais para uma georreferenciação precisa.
Monitorização Visual em Tempo Real e Consciência Situacional
As cargas úteis de imagem RGB fornecem aos operadores informação visual em direto sobre as atividades e condições dentro de uma área operacional, apoiando a vigilância, a resposta a emergências, as operações de busca e outras missões que exijam uma avaliação imediata do local. As câmaras estabilizadas com ângulos de visão ajustáveis ou zoom ótico permitem aos operadores examinar áreas de interesse com maior detalhe, mantendo simultaneamente uma perceção mais ampla da situação.
Sensores utilizados nas câmaras RGB
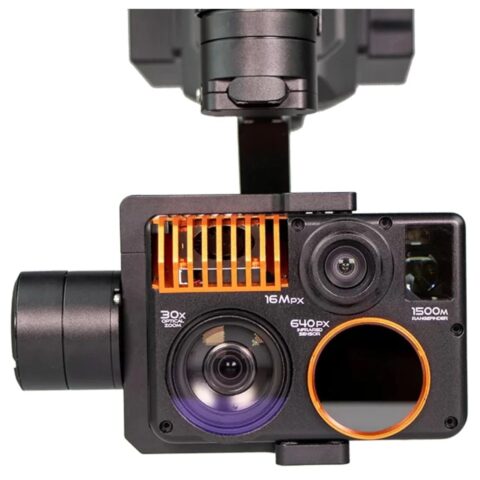
Workswell WIRIS Enterprise, câmara multissensor aprovada pelo DoD Blue UAS com funções térmicas, RGB, zoom e medição de distâncias, da NW Blue
As câmaras RGB utilizam sensores de imagem eletrónicos para converter a luz visível recebida em sinais elétricos que são processados em imagens digitais a cores. A maioria das câmaras a cores RGB convencionais utiliza uma matriz de filtros de cor, como o padrão Bayer, que permite que os píxeis individuais do sensor meçam componentes selecionados de luz vermelha, verde ou azul antes de o processamento de imagem reconstruir uma imagem a cores através do demosaicing e de operações relacionadas.
As principais tecnologias de sensores utilizadas nas câmaras RGB para drones incluem:
Sensores CMOS (Complementary Metal-Oxide-Semiconductor): Os sensores CMOS são amplamente utilizados nas modernas câmaras RGB para drones devido ao seu tamanho compacto, consumo de energia relativamente baixo, elevadas velocidades de leitura e compatibilidade com componentes eletrónicos integrados de processamento de imagem. Estão disponíveis numa vasta gama de resoluções e tamanhos de sensor, com arquiteturas de obturador global ou contínuo, dependendo da aplicação. Os obturadores globais captam a imagem completa simultaneamente, ajudando a reduzir a distorção de movimento, enquanto os obturadores contínuos expõem as linhas da imagem sequencialmente e podem introduzir distorção geométrica durante o movimento.
Sensores de Dispositivo de Acoplamento de Carga (CCD): Os sensores CCD transferem a carga elétrica acumulada através do sensor para conversão em dados de imagem e foram, historicamente, amplamente utilizados em equipamentos de imagem científicos e profissionais. Podem fornecer imagens de alta qualidade, mas são menos comuns nas câmaras modernas de UAV do que as alternativas CMOS, devido a diferenças no consumo de energia, nas características de leitura e na flexibilidade de integração.
Tecnologias emergentes (CMOS empilhados e díodos de avalanche de fotão único): Os sensores CMOS empilhados separam os circuitos de deteção e processamento de imagem entre camadas semicondutoras, permitindo uma leitura mais rápida e capacidades de processamento adicionais em designs compactos. Os sensores de diodos de avalanche de fotão único (SPAD) conseguem detetar fotões individuais e estão a ser desenvolvidos para aplicações especializadas de imagem em condições de pouca luz e de deteção de profundidade, embora, atualmente, não constituam uma alternativa dominante aos sensores de câmara RGB convencionais.
A tecnologia CMOS continua a ser a escolha dominante para os módulos de câmara RGB contemporâneos para drones, particularmente nos casos em que é necessário equilibrar a resolução, a velocidade de leitura, a eficiência energética e o tamanho da carga útil.
Comparação com outras tecnologias de imagem
As câmaras RGB captam informação da luz visível e são particularmente eficazes na produção de imagens a cores detalhadas do terreno, das infraestruturas e dos objetos. Outras tecnologias de imagem medem diferentes regiões do espectro eletromagnético ou recolhem medições espaciais diretas, fornecendo informação complementar para aplicações mais especializadas de UAV.
Tecnologia de imagem
Características principais
Aplicações típicas
Câmaras RGB
Captam imagens a cores na luz visível com elevado detalhe espacial, utilizando os canais vermelho, verde e azul
Fotografia aérea, cartografia, fotogrametria, inspeção visual e vigilância
Câmaras multiespectrais
Medem a luz em várias bandas espectrais selecionadas, incluindo frequentemente comprimentos de onda no visível e no infravermelho próximo
Agricultura de precisão, avaliação da vegetação, monitorização de culturas e levantamentos ambientais
Câmaras hiperespectrais
Captam imagens em numerosas bandas espectrais estreitas e contíguas para uma análise espectral detalhada
Identificação de minerais, classificação da vegetação, investigação ambiental e análise de materiais
Câmaras de imagem térmica
Detetam a radiação infravermelha emitida para produzir imagens relacionadas com a temperatura aparente da superfície
Inspeções térmicas, busca e salvamento, deteção de perdas de calor e monitorização de equipamentos
Câmaras para condições de pouca luz e no infravermelho próximo
Utilizam sensores de imagem sensíveis ou comprimentos de onda no infravermelho próximo para permitir a captação de imagens em condições de iluminação visível reduzida
Vigilância em condições de pouca luz, observação noturna com iluminação adequada e inspeção especializada
Sensores LiDAR
Medem distâncias utilizando luz laser para gerar medições espaciais e nuvens de pontos 3D
Mapeamento do terreno, levantamento volumétrico, deteção de obstáculos e modelação 3D
Desenvolvimentos emergentes na imagem RGB por drones
Os avanços na conceção de sensores de imagem, no processamento a bordo, na tecnologia de posicionamento e na integração de câmaras estão a ampliar as capacidades dos sistemas de imagem RGB em drones, particularmente para operações autónomas de UAV, recolha de dados geoespaciais de precisão e aplicações que exigem uma interpretação rápida de imagens aéreas.
Computação de ponta e IA a bordo em tempo real: os processadores de visão incorporados permitem que os dados das câmaras RGB sejam analisados diretamente a bordo do UAV, possibilitando que os algoritmos de IA realizem a deteção de objetos, o rastreio de alvos, a classificação de imagens e a segmentação de cenas sem transmitir todas as imagens captadas para processamento remoto. Isto permite reduzir os requisitos de largura de banda de comunicação e a latência de processamento, ao mesmo tempo que apoia tarefas automatizadas de inspeção, vigilância e navegação.
Navegação baseada em visão: A odometria visual-inercial (VIO) combina imagens de câmara com dados da Unidade de Medição Inercial (IMU) para estimar o movimento do veículo, enquanto a localização e mapeamento simultâneos (SLAM) visuais suportam a localização e o mapeamento ambiental. Estas técnicas podem fornecer informações de navegação em ambientes sem sinal GNSS ou com sinal enfraquecido, através do rastreio de características visuais e da estimativa do movimento da câmara, com câmaras estéreo e outros sistemas de deteção de profundidade a fornecerem informações espaciais adicionais sempre que necessário.
Georreferenciamento direto e sincronização ao nível do hardware: A integração entre câmaras RGB, recetores GNSS RTK ou PPK e sistemas de navegação inercial permite que as imagens captadas sejam associadas com maior precisão às medições de posição e orientação. A captura de imagens acionada por hardware e os carimbos de data/hora precisos ajudam a reduzir erros de sincronização, particularmente durante voos a alta velocidade, enquanto sistemas devidamente calibrados podem suportar a recolha de dados geoespaciais de nível topográfico com menor dependência de redes densas de pontos de controlo geométricos (GCP).
Matrizes coordenadas de fotogrametria oblíqua: As cargas úteis RGB com várias câmaras podem capturar imagens sincronizadas nadirais e oblíquas a partir de diferentes ângulos de visão durante um único voo, melhorando a cobertura de fachadas de edifícios, infraestruturas verticais e estruturas complexas que são difíceis de reconstruir utilizando apenas câmaras viradas para baixo. Os conjuntos de dados de imagens combinados podem, em seguida, ser processados para produzir malhas 3D texturizadas detalhadas, modelos fotogramétricos e gémeos digitais para topografia, planeamento urbano, construção e gestão de ativos.
À medida que os módulos de sensores RGB se tornam mais compactos e as capacidades de computação a bordo melhoram, estes sistemas de imagem estão a ser cada vez mais integrados em plataformas de UAV que combinam a recolha de dados aéreos com a interpretação automatizada de imagens, o mapeamento e a navegação visual.