Los sistemas de interrupción de vuelo de drones (FTS) proporcionan un medio específico de emergencia para poner fin al vuelo de un UAV cuando el control normal, los procedimientos de contingencia o la recuperación automatizada no pueden garantizar una contención segura. Estos sistemas pueden activarse de forma manual o autónoma y pueden incorporar transmisores, receptores, módulos de control, hardware de conmutación y vías de alimentación o comunicaciones segregadas.
En esta página se presentan proveedores de sistemas FTS para drones destinados a la desconexión de la propulsión, la desactivación de los controles de vuelo, el descenso de emergencia controlado y la recuperación asistida por paracaídas.
Dispositivos GPS-GNSS antiinterferencias, enlaces de datos tácticos, sistemas de telemetría, equipos de guerra electrónica y sistemas de terminación de vuelo
Si diseñas, construyes o suministras Sistemas de interrupción de vuelo (FTS), Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Guía completa sobre los sistemas de interrupción del vuelo de drones
Resumen por
William Mackenzie
Actualizado:
Introducción a los sistemas de interrupción de vuelo de drones
Los sistemas de interrupción de vuelo de drones (FTS) proporcionan un medio específico para poner fin al vuelo cuando una aeronave no tripulada ya no puede mantenerse dentro de los límites aceptables de seguridad o contención. Ofrecen una función de emergencia, más que un mecanismo de recuperación rutinario, y están pensados para situaciones en las que el control normal, los procedimientos de contingencia o la recuperación automatizada no pueden proporcionar una respuesta adecuada.
Un sistema de interrupción de vuelo de un UAV puede ser activado por el piloto remoto, activarse automáticamente o admitir ambos modos. Dependiendo de la arquitectura, los componentes del sistema de interrupción de vuelo pueden incluir un módulo de control a bordo, un receptor de interrupción de vuelo, un transmisor específico, hardware de conmutación, sistemas de alimentación debidamente aislados y una vía de comunicaciones independiente. El diseño del sistema debe tener en cuenta no solo si es posible ordenar la interrupción del vuelo, sino también la fiabilidad de la orden, la prevención de una activación involuntaria y el comportamiento de la aeronave una vez activada la interrupción.
Métodos clave de interrupción del vuelo
Los distintos métodos de interrupción producen diferentes perfiles de descenso y resultados de contención. Por lo tanto, la selección depende de la configuración de la aeronave, la arquitectura de propulsión, las condiciones de funcionamiento y la distancia que la aeronave pueda recorrer tras la activación.
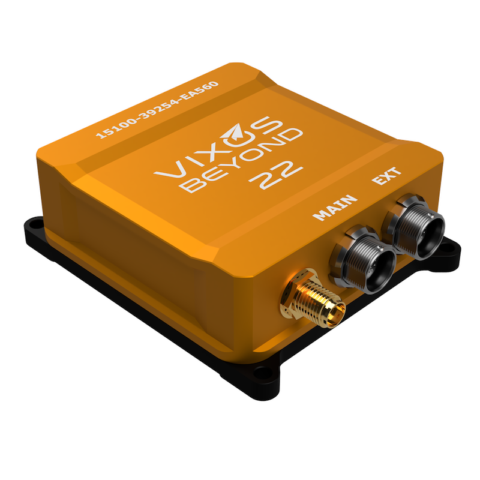
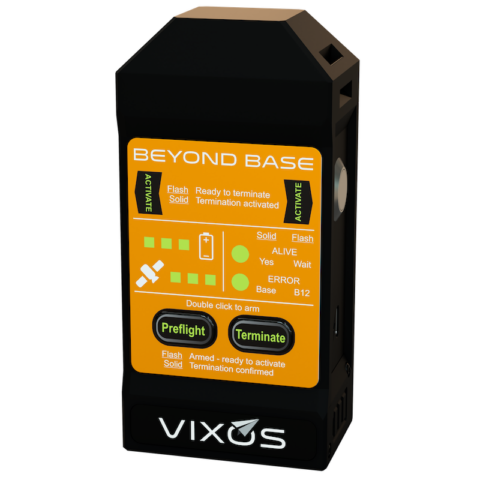
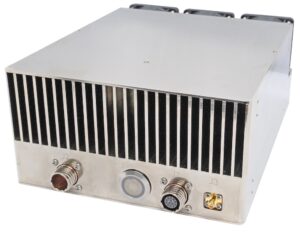
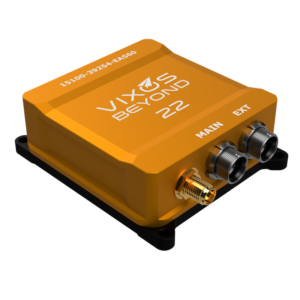
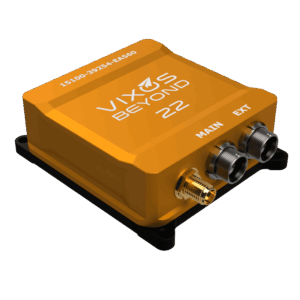
Sistema de terminación de vuelo para drones «Beyond 22» de Vixos.
Apagado de la propulsión: El sistema de terminación de vuelo (FTS) interrumpe los comandos del motor, la alimentación eléctrica, el suministro de combustible, el encendido u otra función de propulsión. Esto puede resultar eficaz para impedir que la aeronave continúe volando propulsada, pero la trayectoria restante depende en gran medida del tipo de aeronave, la velocidad, la altitud y las características aerodinámicas.
Desactivaciónde los controles de vuelo: Se pueden interrumpir determinadas funciones de control o de los actuadores cuando ello genere la respuesta de interrupción requerida. El método debe diseñarse teniendo en cuenta la dinámica de la aeronave, ya que la mera supresión de la autoridad de control no garantiza una contención rápida ni predecible.
Descenso de emergencia controlado: Algunos sistemas autónomos de interrupción del vuelo conservan un control limitado para forzar un descenso definido, al tiempo que impiden que continúe el vuelo de la misión. Esto solo debe considerarse una interrupción del vuelo cuando cumpla el requisito aplicable para poner fin al vuelo continuado, en lugar de funcionar como un modo normal de contingencia o recuperación. El análisis de seguridad debe tener en cuenta cualquier función de control de vuelo, sensor o actuador que siga siendo necesaria durante el descenso.
Terminación del vuelo asistida por paracaídas: La terminación puede coordinarse con un paracaídas u otro sistema de gestión del descenso para reducir la energía de impacto. La altitud de despliegue, la velocidad aerodinámica, la actitud, el estado de la propulsión, el tiempo de inflado y el posible enredo influyen en el rendimiento resultante.
Terminación en aeronaves de ala fija y multirrotores:Los UAS de ala fija pueden conservar una capacidad de planeo significativa tras la desactivación de la propulsión, mientras que los multirrotores suelen perder sustentación más rápidamente. Las aeronaves híbridas VTOL pueden requerir respuestas de terminación diferentes en vuelo estacionario, transición y vuelo hacia delante.
La eficacia de cualquier método viene determinada, en última instancia, por la trayectoria completa tras la activación y por el impacto resultante o el área de dispersión de los restos, y no simplemente por el hecho de que se hayan desactivado la propulsión o los controles de vuelo.
Medidas de activación y contención
Volumen operativo y límites de vuelo
La terminación del vuelo puede formar parte de una estrategia de contención diseñada para impedir que una aeronave alcance zonas adyacentes de mayor riesgo. Para determinar dónde debe producirse la terminación, es necesario tener en cuenta la velocidad aerodinámica, la altitud, el viento, la latencia de los comandos, el tiempo de reconocimiento, el tiempo de respuesta del sistema y el recorrido posterior a la activación. La documentación actual de la EASA vincula los requisitos de contención al volumen operativo, a la zona de seguridad en tierra y a las zonas adyacentes.
Geovallas y geocajas
El geofencing y el geocaging gestionan el movimiento de la aeronave en relación con los límites geográficos, pero desempeñan una función diferente a la de la interrupción del vuelo. La lógica de los límites puede ordenar a la aeronave que se detenga, gire, regrese o permanezca dentro de un volumen definido. El FTS proporciona una respuesta de emergencia adicional cuando dichas medidas no pueden mantener la contención, especialmente cuando se requiere independencia respecto al sistema principal de navegación, control de vuelo o guía.
Pérdida del enlace de mando y control
La pérdida del enlace principal de mando y control (C2) no implica necesariamente una interrupción inmediata del vuelo. Un UAS puede ejecutar primero un procedimiento predefinido de espera, retorno o aterrizaje. Cuando la arquitectura de seguridad requiera una ruta de emergencia independiente, un transmisor y un receptor dedicados a la terminación de vuelo pueden preservar la capacidad de terminación incluso si el enlace C2 principal ha fallado o ha dejado de ser fiable. La propia ruta de terminación debe tener una disponibilidad adecuada para el alcance operativo previsto.
Contención de la fuga
Puede producirse una fuga cuando fallos en la navegación, el control, las comunicaciones o la gestión de la propulsión impidan que la aeronave siga su trayectoria de vuelo prevista. La interrupción del vuelo constituye un último recurso para limitar la continuación del desplazamiento, pero su eficacia depende del lugar al que descenderá la aeronave tras su activación. En el caso de las plataformas rápidas o de gran planeo, resultan especialmente importantes una distancia de terminación suficiente y un margen de seguridad frente a riesgos en tierra.
Activación automatizada basada en límites
Un sistema autónomo de terminación de vuelo puede supervisar la posición, la altitud, la velocidad, el rumbo y la trayectoria proyectada en relación con unos límites predefinidos. La activación predictiva puede iniciar la secuencia de terminación antes de que se cruce físicamente un límite, lo que proporciona un margen adicional para el procesamiento y la respuesta de la aeronave. Cuando se requiera independencia, la lógica de activación y la fuente de posición deben estar debidamente separadas de los sistemas cuyo fallo pudiera provocar la pérdida de contención. Los umbrales también deben impedir que las maniobras normales cerca del límite del volumen operativo provoquen una activación innecesaria.
Aplicaciones principales de los sistemas de interrupción de vuelo de drones
Operaciones de drones fuera del campo de visión (BVLOS)
Las operacionesmás allá de la línea de visión (BVLOS) dependen en mayor medida de las comunicaciones, la integridad de la navegación, la supervisión a bordo y la lógica de contingencia predefinida que las operaciones realizadas bajo observación directa continua. Un FTS puede proporcionar una función independiente de contención de emergencia cuando dichas medidas primarias ya no puedan controlar el movimiento de la aeronave.
Operaciones cerca de zonas pobladas o sensibles
Cuando los UAS operan cerca de personas, infraestructuras, emplazamientos restringidos u otros lugares sensibles, debe tenerse en cuenta el comportamiento de interrupción del vuelo junto con el riesgo que supone continuar el vuelo. El desplazamiento horizontal residual, la velocidad de descenso, los restos y la zona de impacto probable pueden influir en que una estrategia de FTS propuesta ofrezca un beneficio de seguridad adecuado. No debe darse por sentado que la interrupción del vuelo reduce el riesgo, a menos que también se haya evaluado la zona de descenso resultante.
Entrega y logística mediante drones
Las operaciones de reparto suelen utilizar rutas, corredores o volúmenes operativos repetibles. La supervisión automatizada puede detectar desviaciones respecto a esas zonas, mientras que la interrupción remota o autónoma proporciona una respuesta definitiva ante fallos de contención más graves. La lógica de interrupción también debe tener en cuenta el punto de la ruta en el que es probable que la aeronave descienda.
Inspección industrial y supervisión de infraestructuras
Los UAS de inspección suelen operar cerca de puentes, torres, infraestructuras energéticas, plantas industriales y otros activos. Un dispositivo de interrupción de vuelo puede evitar que un fallo grave derive en una pérdida de contención más amplia, pero su activación no debe suponer un peligro mayor para los trabajadores, los equipos o las operaciones adyacentes.
UAS de ala fija de largo alcance
Las aeronaves de ala fija pueden seguir desplazándose mucho más allá del punto de corte de la propulsión debido a la velocidad residual y a sus prestaciones de planeo. Por lo tanto, una interrupción eficaz depende de la altitud, las características aerodinámicas, el viento, el terreno, el comportamiento de control tras la interrupción y la distancia de seguridad disponible, así como del funcionamiento del propio sistema de interrupción de vuelo (FTS).
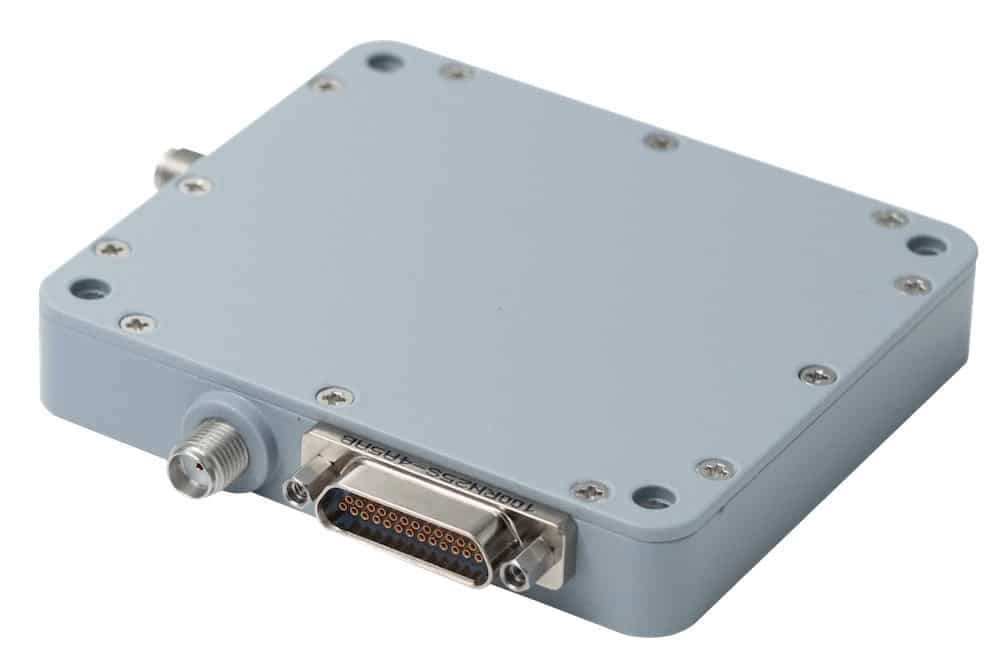
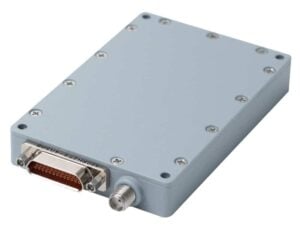
Receptor de terminación de vuelo de TUALCOM.
Drones de gran carga y de transporte de mercancías
Los UAS de carga pesada presentan una mayor energía de impacto potencial y pueden transportar cargas que afecten a la estabilidad durante un descenso de emergencia. Por lo tanto, su arquitectura de terminación de vuelo puede requerir una mayor atención a la redundancia, la retención de la carga útil, el comportamiento durante el descenso, los restos y la integración con sistemas de mitigación de impactos.
«Drone-in-a-Box» y operaciones automatizadas
Los UAS automatizados pueden llevar a cabo misiones repetidas con una intervención continua limitada por parte del piloto. Un módulo de terminación de vuelo a bordo puede funcionar junto con la supervisión del estado, la lógica de contención y la supervisión remota, comprobándose el estado del sistema antes del despegue y supervisándose durante el vuelo. Una indicación fiable de los fallos, un estado de activación correcto y comprobaciones funcionales periódicas son especialmente importantes cuando la automatización reduce las oportunidades de intervención directa del operador.
Normas, reglamentación y medios de cumplimiento
La normativa pertinente y las normas técnicas abordan la contención, la arquitectura, la verificación y el rendimiento esperado de las funciones de terminación de vuelo.
Contención de SORA y UAS: Las Normas de Fácil Acceso de la EASA de junio de 2026 incorporan la SORA 2.5, que aborda la contención en función del volumen operativo, el margen de riesgo en tierra y el riesgo asociado a las zonas adyacentes. Las disposiciones de contención mejoradas incluyen requisitos relativos al comportamiento en caso de fallo, la garantía de diseño y las pruebas justificativas cuando el riesgo en las zonas adyacentes requiera una protección adicional.
EASA Light-UAS.2511: El MOC Light-UAS.2511-01 ofrece un método de cumplimiento desarrollado para una contención mejorada mediante el uso de un FTS. Incluye segregación arquitectónica, comprobaciones de diseño, ensayos en tierra y en vuelo, ensayos de activación automática y manual, y verificación a distancias operativas representativas. Su aplicabilidad declarativa se dirige principalmente a operaciones de categoría específica hasta SAIL II y a UAS dentro de las limitaciones dimensionales y de rendimiento establecidas.
Requisitos de terminación de vuelo de la norma EN 4709-006: La norma EN 4709-006:2026 aborda los medios para poner fin al vuelo de un UAS y establece requisitos, métodos de ensayo y criterios de superación relativos a la arquitectura relacionada con la seguridad, el rendimiento de descenso, la reducción de los efectos del impacto contra el suelo y las instrucciones del fabricante. Resulta especialmente relevante para demostrar los requisitos de terminación de vuelo asociados a los UAS de Clase 5 y hace hincapié en la fiabilidad, la previsibilidad, la independencia y la verificación de la función de terminación.
Normas ASTM para el diseño y la terminología de los UAS: La norma ASTM F3341/F3341M-24 establece una terminología normalizada para los UAS, mientras que la norma ASTM F3298-24 abarca los requisitos básicos de diseño, construcción y verificación para los UAS ligeros de ala fija. Estas normas se enmarcan en el marco más amplio de las normas ASTM F38, en lugar de constituir especificaciones específicas para los sistemas de terminación de vuelo (FTS).
Autorizaciones operativas y análisis de seguridad de la FAA: La guía sobre exenciones de la Parte 107 de la FAA solicita a los solicitantes que describan cómo se contiene la aeronave y qué sistema de terminación, si lo hay, está instalado. La guía identifica un interruptor de terminación inmediata del vuelo como un ejemplo de información que puede ser relevante a la hora de explicar la aeronave y las medidas de seguridad propuestas.
Novedades en la interrupción del vuelo de los drones
El desarrollo se centra cada vez más en hacer que la interrupción sea más predecible, menos dependiente de una única vía de comunicación o control, y mejor integrada con las funciones de seguridad más amplias de los UAS.
Contención inteligente y predictiva: la predicción de la trayectoria permite identificar una posible violación de los límites de contención antes de que la aeronave alcance un límite fijo, lo que permite que el sistema de terminación de vuelo (FTS) actúe con mayor margen, teniendo en cuenta la velocidad, la dirección, la latencia y la distancia de parada o descenso de la aeronave.
Mayor autonomía del FTS: un mayor nivel de monitorización a bordo permite tomar decisiones de interrupción sin depender exclusivamente de un operador remoto o de la disponibilidad del enlace C2 principal. Esto aumenta la importancia de una lógica de activación robusta, de sensores independientes cuando sea necesario y de medidas de protección contra la activación involuntaria.
Sistemas integrados de FTS y paracaídas: La coordinación de la interrupción del vuelo con el despliegue del paracaídas puede hacer que el comportamiento del descenso de emergencia sea más predecible, especialmente en aquellos casos en los que la simple desconexión de la propulsión daría lugar a una energía de impacto o una distancia de recorrido excesivas. La integración también debe garantizar que el estado de la propulsión y la actitud de la aeronave no comprometan el despliegue.
Comunicaciones de terminación seguras y resilientes: Las rutas de radiofrecuencia (RF) dedicadas, los receptores independientes, una separación de frecuencias adecuada, la validación de comandos y una disposición apropiada de las antenas del sistema de terminación de vuelo pueden mejorar la disponibilidad y la integridad de los comandos de terminación remotos cuando las comunicaciones primarias se ven degradadas, al tiempo que reducen el riesgo de activación espuria.
Estos avances están haciendo que el sistema de terminación de vuelo (FTS) de los drones se integre cada vez más en el diseño de la contención y la respuesta ante emergencias, con un énfasis creciente en la independencia del sistema, el comportamiento predecible tras la activación y la trayectoria completa tras la terminación, más que en el mero comando de terminación.