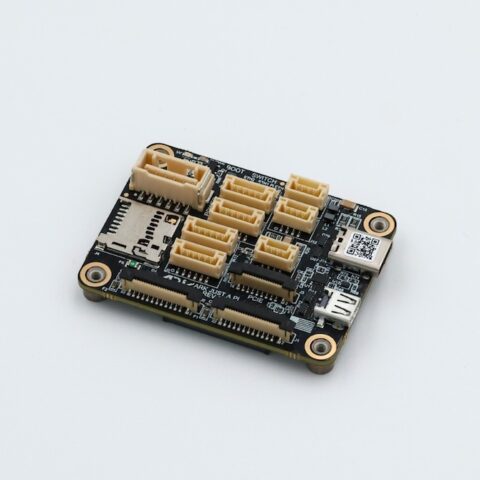
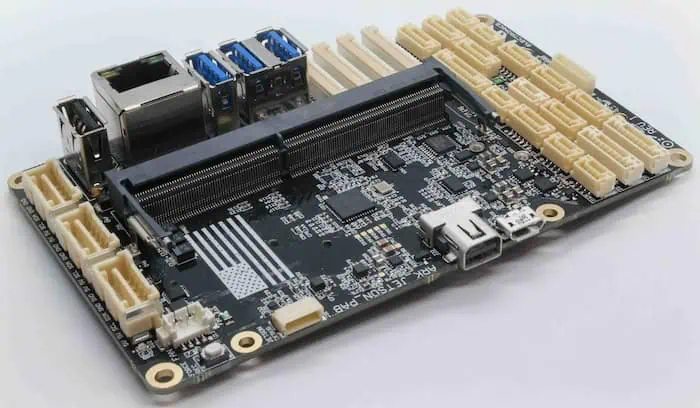
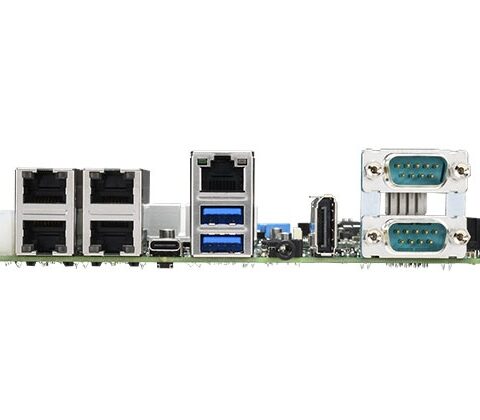
Płytki nośne stanowią podstawę elektryczną i mechaniczną umożliwiającą integrację modułów obliczeniowych, kontrolerów lotu, czujników, sprzętu komunikacyjnego, pamięci masowej oraz urządzeń peryferyjnych z dronami i systemami bezzałogowymi. Wśród dostępnych rozwiązań znajdują się płytki nośne Jetson przeznaczone do zastosowań w zakresie sztucznej inteligencji i przetwarzania obrazu w warunkach brzegowych, platformy COM Express i COM-HPC do modułowego przetwarzania danych misji, a także płytki nośne Pixhawk lub Cube służące do integracji systemów sterowania lotem.
W tej kategorii przedstawiono dostawców płyt nośnych oferujących kompaktowe, wytrzymałe, gotowe do wdrożenia oraz dostosowane do indywidualnych potrzeb konfiguracje.
Jeśli projektujesz, budujesz lub dostarczasz Płytki nośne, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Przegląd płyt nośnych do autopilotów bezzałogowych statków powietrznych (UAV) oraz systemów obliczeniowych wbudowanych
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do płyt nośnych dla dronów i systemów bezzałogowych
Płytki nośne stanowią fizyczną i elektryczną podstawę do integracji modułów przetwarzających, kontrolerów lotu, czujników, sprzętu komunikacyjnego, pamięci masowej oraz innych urządzeń peryferyjnych w dronach i platformach autonomicznych. Udostępniają one interfejsy modułu komputerowego lub autopilota, zapewniając jednocześnie dostosowane do konkretnych zastosowań zasilanie, złącza, interfejsy rozszerzeń oraz elektronikę pomocniczą.
Dla projektantów bezzałogowych statków powietrznych (UAV) odpowiednia płytka nośna może uprościć integrację awioniki, jednocześnie ograniczając okablowanie, liczbę płytek, rozmiar i masę. Projekty obejmują szeroki zakres rozwiązań – od platform rozwojowych po kompaktowe, wytrzymałe i gotowe do wdrożenia płytki nośne, zaprojektowane z uwzględnieniem konkretnych modułów obliczeniowych, autopilotów, ładunków użytkowych, budżetów mocy, ograniczeń termicznych oraz wymagań środowiskowych.
Rodzaje płytek nośnych i platform obliczeniowych
Płytki nośne Jetson
Płytka nośna Jetson łączy moduł obliczeniowy NVIDIA Jetson z kamerami, sieciami, pamięcią masową, czujnikami oraz systemami pojazdowymi. Konstrukcje płytek nośnych NVIDIA Jetson znajdują szczególne zastosowanie w obszarach sztucznej inteligencji brzegowej, wizji komputerowej, nawigacji autonomicznej, mapowania oraz przetwarzania danych z wielu czujników. Płytki Jetson mogą obsługiwać moduły, w tym Jetson Orin Nano, Orin NX, AGX Orin oraz wcześniejsze platformy, takie jak Xavier NX. Kompatybilność musi uwzględniać rozkład pinów modułu, alokację szybkich linii, wymagania dotyczące zasilania i temperatury oraz konfigurację oprogramowania specyficzną dla danej płytki nośnej.
Płytki nośne COM Express
Płytka nośna COM Express zapewnia interfejsy wejścia/wyjścia oraz zasilanie dostosowane do konkretnych zastosowań w oparciu o znormalizowany moduł obliczeniowy COM Express. Architektura ta oddziela procesor, pamięć oraz podstawowe funkcje obliczeniowe od płytki nośnej, umożliwiając twórcom bezzałogowych statków powietrznych (UAV) i systemów robotycznych dostosowanie rozwiązań sieciowych, pamięci masowej, interfejsów szeregowych, możliwości rozbudowy oraz integracji mechanicznej. Typ modułu, rozmiar, rozkład pinów, sekwencja zasilania oraz implementacja płyty nośnej muszą pozostać kompatybilne.
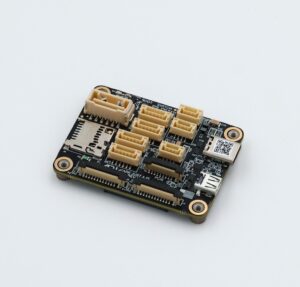
Płytka nośna EDU450 firmy CubePilot.
Płytki nośne COM-HPC
Płytka nośna COM-HPC wspiera wysokowydajne przetwarzanie modułowe w zastosowaniach wymagających przetwarzania dużych zbiorów danych z czujników, przyspieszonego przetwarzania lub sieci o dużej przepustowości. Architektura ta rozszerza podejście „komputer w module” na wymagające konfiguracje przetwarzania i może obsługiwać zaawansowane komputery misyjne, systemy autonomiczne oraz platformy przetwarzania brzegowego. Większa przepustowość i moc sprawiają, że chłodzenie, zasilanie oraz integralność sygnału nabierają szczególnego znaczenia.
Płytki nośne z wbudowaną sztuczną inteligencją
Płytki nośne z wbudowaną sztuczną inteligencją są zoptymalizowane pod kątem procesorów, procesorów graficznych (GPU), procesorów sztucznej inteligencji (NPU), układów FPGA lub innych akceleratorów wykorzystywanych do wnioskowania na pokładzie. Mogą one łączyć wejścia z kamer o dużej prędkości, rozszerzenia PCIe, pamięć masową NVMe, Ethernet, sygnały synchronizacji oraz rozwiązania do zarządzania temperaturą, aby lokalnie obsługiwać zadania związane z percepcją i sztuczną inteligencją.
Płyty nośne Pixhawk
Płytka nośna Pixhawk zapewnia interfejsy elektryczne niezbędne do zintegrowania kompatybilnego autopilota z pozostałymi elementami bezzałogowego statku powietrznego. W zależności od konstrukcji interfejsy mogą obejmować zasilanie, GNSS, telemetrię, CAN, RC, wyjścia serwomechanizmów, sterowanie ładunkiem oraz inne połączenia awioniczne. Konstrukcje wykorzystujące magistralę Pixhawk Autopilot Bus (PAB) mogą zapewniać elektryczną i mechaniczną interoperacyjność między zgodnymi modułami kontrolera lotu a płytami bazowymi.
Płytki nośne Cube
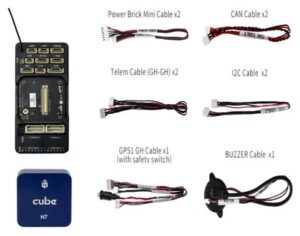
Płytki nośne CubePilot Cube pełnią podobną rolę integracyjną w przypadku modułów autopilota w formacie Cube. Konfiguracje standardowe, płytki nośne Cube Mini oraz konfiguracje niestandardowe mogą udostępniać różne kombinacje zasilania i połączeń peryferyjnych. Konstrukcje płyt nośnych Cube Orange oraz Cube Orange Mini mogą również spełniać wymagania mechaniczne i dotyczące wejść/wyjść określonych systemów sterowania lotem opartych na modułach Cube.
Konstrukcje i konfiguracje płytek nośnych
Płytki nośne są dostępne w konfiguracjach zoptymalizowanych pod kątem różnych etapów rozwoju oraz różnych ograniczeń platform bezzałogowych.
Płytki nośne typu Mini i kompaktowe: Płytka nośna typu Mini minimalizuje powierzchnię płytki drukowanej, liczbę złączy oraz masę integracji w przypadku małych bezzałogowych statków powietrznych (UAV) oraz ładunków użytkowych podlegających ograniczeniom SWaP.
Wzmocnione płytki nośne: Wzmocnione konstrukcje są odporne na wibracje, wstrząsy, zmiany temperatury, zanieczyszczenia, zapewniają stabilne mocowanie złączy oraz są odporne na inne obciążenia środowiskowe występujące w systemach powietrznych, naziemnych i morskich.
Płytki nośne do rozwoju i oceny: Płytki te udostępniają szeroki zakres interfejsów w celu uproszczenia tworzenia oprogramowania, oceny modułów, testowania urządzeń peryferyjnych oraz wczesnego prototypowania.
Płytki nośne gotowe do wdrożenia: Płytka nośna gotowa do wdrożenia kładzie nacisk na integrację produkcyjną, solidne złącza, kontrolę termiczną, zabezpieczenia zasilania, ochronę przed stanami przejściowymi i wyładowaniami elektrostatycznymi (ESD) oraz interfejsy wymagane przez platformę operacyjną.
Płytki nośne na zamówienie: Opracowanie płytek nośnych na zamówienie umożliwia precyzyjną kontrolę nad wymiarami, złączami, architekturą zasilania, wejściami/wyjściami, ochroną przed czynnikami środowiskowymi oraz integracją ładunku użytkowego. Produkcja płytek nośnych na zamówienie pozwala następnie na przejście od prototypowego sprzętu do powtarzalnej produkcji.
Wybór odpowiedniej konfiguracji zależy od modułu obliczeniowego, stopnia zaawansowania systemu oraz wymagań operacyjnych.
Zastosowania płytek nośnych w awionice bezzałogowych statków powietrznych (UAV) oraz systemach misji
Sterowanie lotem i integracja autopilota
Płytki nośne mogą konsolidować zasilanie i łączność kontrolera lotu, zapewniając jednocześnie interfejsy do silników, siłowników, odbiorników GNSS, radiostacji telemetrycznych, systemów danych lotniczych oraz kontrolerów ładunku. Architektury płytek nośnych Pixhawk i Cube stanowią przykłady modułowego podejścia stosowanego w celu uproszczenia integracji awioniki w bezzałogowych statkach powietrznych (UAV).
ADS-B i orientacja w przestrzeni powietrznej
Płytka nośna ADS-B lub konfiguracja płytki nośnej awioniki może zapewnić zasilanie, interfejsy danych oraz mocowanie niezbędne do wbudowania kompatybilnego sprzętu ADS-B w bezzałogowy statek powietrzny. Wymagania integracyjne zależą od tego, czy podłączony sprzęt zapewnia odbiór danych o ruchu lotniczym, funkcje nadzoru czy też inne możliwości związane z orientacją w przestrzeni powietrznej.
Zdalna identyfikacja
Płytki nośne mogą zapewniać interfejsy szeregowe, CAN, Ethernet lub dedykowane interfejsy zasilania dla sprzętu służącego do zdalnej identyfikacji. Zintegrowanie tych połączeń z elektroniką statku powietrznego może ograniczyć ilość oddzielnego okablowania, umożliwiając jednocześnie podsystemowi zdalnej identyfikacji wymianę wymaganych danych z kompatybilnym sprzętem sterowania lotem lub nawigacyjnym.
Kostka pomarańczowa – płytka nośna PowerCube One firmy NW Blue.
GNSS i nawigacja inercyjna
Odbiorniki GNSS, jednostki IMU, magnetometry oraz zintegrowane systemy nawigacyjne mogą być podłączane za pośrednictwem interfejsów szeregowych, CAN, USB, Ethernet lub innych. Skuteczna konstrukcja płytki nośnej uwzględnia również integralność zasilania, zakłócenia elektromagnetyczne, uziemienie, sygnały synchronizacyjne, takie jak impulsy na sekundę, oraz fizyczne oddzielenie od elementów elektronicznych generujących zakłócenia.
Telemetria i łącza danych
Nadajniki telemetryczne, modemy komórkowe, terminale satelitarne oraz inne systemy komunikacyjne wymagają odpowiednich interfejsów danych i stabilnego zasilania. Płytka nośna może scentralizować te połączenia oraz zapewnić w razie potrzeby zmianę poziomu sygnału, filtrowanie, gniazda rozszerzeń lub interfejsy sieciowe.
Integracja ładunku użytkowego i czujników
Kamery EO/IR, LiDAR, radary, instrumenty wielospektralne, ładunki mapujące oraz specjalistyczne czujniki mogą wymagać bardzo zróżnicowanych interfejsów elektrycznych. Płytki nośne mogą łączyć te ładunki z komputerem misji, zapewniając jednocześnie synchronizację, sygnały wyzwalające, szybki transfer danych oraz dedykowane szyny zasilające.
Obliczenia misji i sztuczna inteligencja typu edge
Komputery misji wykorzystują płytki nośne do połączenia przetwarzania pokładowego z danymi z czujników, pamięci masowej, sieci oraz systemu sterowania lotem. Płytki nośne z wbudowaną sztuczną inteligencją mają szczególne znaczenie w sytuacjach, gdy bezzałogowe statki powietrzne (UAV) muszą lokalnie wykonywać zadania z zakresu widzenia komputerowego, wykrywania obiektów, fuzji danych z czujników, nawigacji lub innych funkcji autonomicznych.
Interfejsy i opcje łączności
Wybór interfejsu płyty nośnej powinien uwzględniać wymagane szybkości transmisji danych, kompatybilność urządzeń peryferyjnych, długości kabli, poziomy napięcia, przydział linii, warunki elektryczne oraz potrzeby rozbudowy statku powietrznego.
Interfejs
Typowa rola płyty nośnej
Sieć Ethernet i sieci szybkiej transmisji danych
Kamery, LiDAR, sieci misji, ładunki użytkowe oraz połączenia między procesorami
PCI Express
Akceleratory o dużej przepustowości, urządzenia sieciowe oraz sprzęt rozszerzający
USB
Kamery, modemy, pamięci masowe, urządzenia konfiguracyjne oraz ogólne urządzenia peryferyjne
MIPI CSI-2 oraz szeregowe łącza kamerowe
Bezpośrednia lub zdalna łączność z kamerami i czujnikami wizyjnymi o dużej przepustowości
CAN, CAN FD i DroneCAN
Rozproszona awionika, regulatory prędkości (ESC), czujniki, urządzenia GNSS oraz inne węzły sieci CAN
Interfejsy UART i szeregowe
Komunikacja z systemami GNSS, telemetrią, autopilotem, ładunkiem oraz urządzeniami peryferyjnymi
RS-232, RS-422 i RS-485
Starsze, przemysłowe, dalekosiężne oraz różnicowe urządzenia szeregowe
I2C i SPI
Czujniki wbudowane w płytkę, układy scalone urządzeń peryferyjnych oraz komunikacja z urządzeniami niższego poziomu
GPIO i PWM
Sterowanie dyskretne, sygnały wyzwalające, linie stanu, serwomotory oraz sygnały specyficzne dla danego zastosowania
Rozszerzenia M.2 i Mini PCIe
Moduły komunikacyjne, pamięć masowa, sieci oraz specjalistyczne rozszerzenia
Pamięć masowa SATA i NVMe
Wbudowane pamięci danych o dużej pojemności lub wysokiej przepustowości
Konfiguracja interfejsów powinna być dostosowana do czujników, sprzętu sterującego lotem, ładunków użytkowych oraz architektury obliczeniowej, a nie polegać na maksymalizacji liczby złączy.
Kwestie związane z normami i kwalifikacją
Płytki nośne przeznaczone do zastosowań w lotnictwie, obronności i innych aplikacjach wymagających wysokiej niezawodności mogą musieć spełniać wymagania środowiskowe, elektromagnetyczne, produkcyjne oraz materiałowe na poziomie płytki lub systemu.
MIL-STD-810: Inżynieria środowiskowa i laboratoryjne metody badawcze obejmujące takie warunki, jak wibracje, wstrząsy, temperatura i inne obciążenia środowiskowe.
MIL-STD-461: Wymagania dotyczące emisji elektromagnetycznych i odporności na zakłócenia elektromagnetyczne dla sprzętu wojskowego i podsystemów.
DO-160: Procedury badań środowiskowych powszechnie stosowane w przypadku pokładowego sprzętu elektronicznego.
Normy IPC: Specyfikacje dotyczące projektowania, produkcji, montażu i jakości wykonania płytek drukowanych oraz dopuszczalności elementów elektronicznych.
RoHS: Ogranicza stosowanie określonych substancji niebezpiecznych w sprzęcie elektrycznym i elektronicznym na odpowiednich rynkach.
REACH: Określa wymagania dotyczące rejestracji substancji chemicznych oraz kontroli substancji mających wpływ na materiały i komponenty elektroniczne.
Obowiązujące wymagania zależą od środowiska eksploatacyjnego, specyfikacji klienta, wymagań produkcyjnych oraz rynków, na których gotowy system będzie wdrażany.
Nowe technologie płyt nośnych
Rozwój płyt nośnych w coraz większym stopniu kształtowany jest przez coraz wydajniejsze przetwarzanie brzegowe oraz przenoszenie funkcji autonomicznych do samego pojazdu.
Sztuczna inteligencja w obliczeniach brzegowych i akceleracja sprzętowa: Nowe projekty coraz częściej łączą procesory graficzne (GPU) i dedykowane akceleratory z interfejsami kamer, pamięci masowej i czujników w celu zapewnienia pokładowej percepcji i wnioskowania.
Szybkie interfejsy PCIe i architektury danych: Szybsze połączenia umożliwiają czujnikom o wysokiej częstotliwości, pamięciom NVMe, urządzeniom sieciowym i akceleratorom wymianę większych strumieni danych z procesorami misji.
Sieci wielogigabitowe i sieci wrażliwe na opóźnienia ( TSN): Szybsze sieci Ethernet oraz sieci wrażliwe na opóźnienia (TSN) mogą obsługiwać rozproszone czujniki oraz bardziej deterministyczne architektury obliczeniowe.
Zintegrowane sterowanie lotem i przetwarzanie danych misji: większa integracja na poziomie płytki drukowanej pozwala na włączenie autopilota, nawigacji, łączności, sterowania ładunkiem oraz przetwarzania AI do bardziej kompaktowych architektur awioniki.
Rozwój ten sprzyja tworzeniu coraz bardziej kompaktowych, modułowych i łatwych do wdrożenia architektur obliczeniowych dla dronów i innych systemów bezzałogowych.