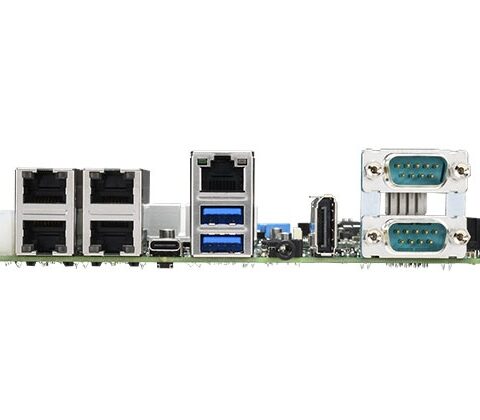
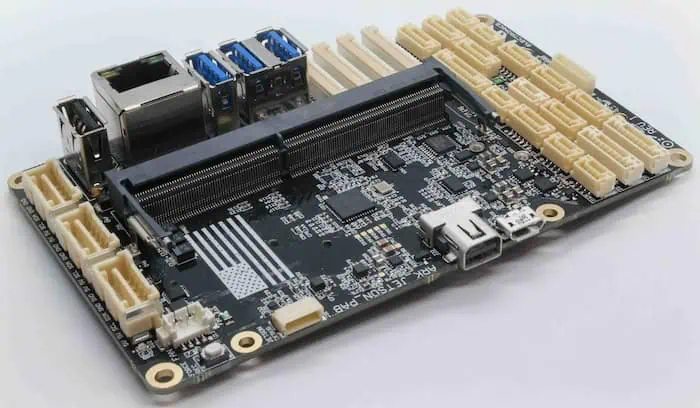
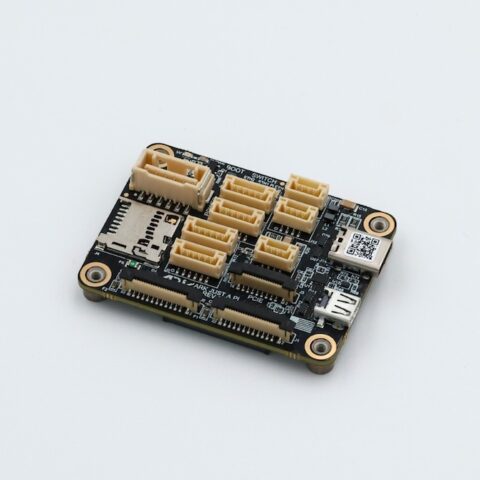
Trägerplatinen bilden die elektrische und mechanische Grundlage für die Integration von Rechenmodulen, Flugsteuerungen, Sensoren, Kommunikationshardware, Speichersystemen und Peripheriegeräten in Drohnen und unbemannte Systeme. Zu den angebotenen Designs zählen Jetson-Trägerplatinen für Edge-KI und Bildverarbeitung, COM-Express- und COM-HPC-Plattformen für modulares Missionscomputing sowie Pixhawk- oder Cube-Trägerplatinen für die Integration von Flugsteuerungssystemen.
In dieser Kategorie werden Anbieter von Trägerplatinen vorgestellt, die kompakte, robuste, einsatzbereite und kundenspezifische Konfigurationen anbieten.
Wenn Sie entwerfen, bauen oder liefern Trägerplatinen, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Übersicht über Trägerplatinen für UAV-Autopiloten und eingebettete Rechensysteme
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Trägerplatinen für Drohnen und unbemannte Systeme
Trägerplatinen bilden die physikalische und elektrische Grundlage für die Integration von Verarbeitungsmodulen, Flugsteuerungen, Sensoren, Kommunikationshardware, Speichern und anderen Peripheriegeräten in Drohnen und autonome Plattformen. Sie stellen die Schnittstellen eines Computer-on-Module oder Autopiloten bereit und ergänzen diese um anwendungsspezifische Stromversorgung, Anschlüsse, Erweiterungsschnittstellen sowie unterstützende Elektronik.
Für Entwickler von UAVs kann die richtige Trägerplatine die Integration der Avionik vereinfachen und gleichzeitig den Verkabelungsaufwand, die Anzahl der Platinen, die Größe und das Gewicht reduzieren. Die Designs reichen von Entwicklungsplattformen bis hin zu kompakten, robusten und einsatzbereiten Trägerplatinen, die speziell auf bestimmte Rechenmodule, Autopiloten, Nutzlasten, Leistungsbudgets, thermische Grenzwerte und Umgebungsanforderungen ausgelegt sind.
Arten von Trägerplatinen und Rechenplattformen
Jetson-Trägerplatinen
Ein Jetson-Trägerboard verbindet ein NVIDIA Jetson-Rechenmodul mit Kameras, Netzwerken, Speichersystemen, Sensoren und Fahrzeugsystemen. Die Designs der NVIDIA Jetson-Trägerboards sind besonders relevant für Edge-KI, Computer Vision, autonome Navigation, Kartierung und Multisensor-Verarbeitung. Jetson-Trägerplatinen können Module wie Jetson Orin Nano, Orin NX, AGX Orin sowie frühere Plattformen wie Xavier NX unterstützen. Bei der Kompatibilität müssen die Pinbelegung des Moduls, die Zuordnung der Hochgeschwindigkeits-Lanes, die Stromversorgungs- und thermischen Anforderungen sowie die trägerplatinen-spezifische Softwarekonfiguration berücksichtigt werden.
COM-Express-Trägerplatinen
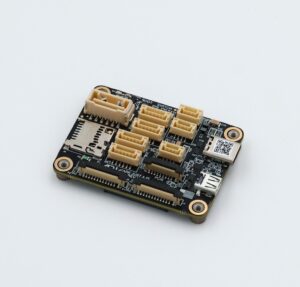
Trägerplatine EDU450 von CubePilot.
Ein COM-Express-Trägerboard bietet anwendungsspezifische Ein- und Ausgänge sowie Stromversorgung rund um ein standardisiertes COM-Express-Rechenmodul. Die Architektur trennt den Prozessor, den Speicher und die zentralen Rechenfunktionen vom Trägerboard, sodass Entwickler von UAVs und Robotersystemen Netzwerkfunktionen, Speicher, serielle Schnittstellen, Erweiterungsmöglichkeiten und die mechanische Integration individuell anpassen können. Modultyp, Größe, Pinbelegung, Einschaltsequenz und Carrier-Implementierung müssen kompatibel bleiben.
COM-HPC-Trägerplatinen
Eine COM-HPC-Trägerplatine unterstützt hochleistungsfähiges modulares Computing, wo große Sensordatensätze, beschleunigte Verarbeitung oder Netzwerke mit hoher Bandbreite erforderlich sind. Die Architektur erweitert den „Computer-on-Module“-Ansatz auf anspruchsvolle Verarbeitungskonfigurationen und kann fortschrittliche Missionscomputer, autonome Systeme und Edge-Computing-Plattformen unterstützen. Aufgrund der höheren Bandbreite und Leistungsaufnahme sind Kühlung, Stromversorgung und Signalintegrität von besonderer Bedeutung.
Embedded-AI-Trägerplatinen
Embedded-AI-Trägerplatinen sind für Prozessoren, GPUs, NPUs, FPGAs oder andere Beschleuniger optimiert, die für die Inferenz an Bord eingesetzt werden. Sie können Hochgeschwindigkeits-Kameraeingänge, PCIe-Erweiterungen, NVMe-Speicher, Ethernet, Synchronisationssignale und Maßnahmen zum Wärmemanagement kombinieren, um Wahrnehmungs- und KI-Workloads lokal zu unterstützen.
Pixhawk-Trägerplatinen
Ein Pixhawk-Trägerboard stellt die erforderlichen elektrischen Schnittstellen bereit, um einen kompatiblen Autopiloten in das übrige System eines unbemannten Luftfahrzeugs zu integrieren. Je nach Design können die Schnittstellen Stromversorgung, GNSS, Telemetrie, CAN, RC, Servoausgänge, Nutzlaststeuerung und andere Avionik-Anschlüsse umfassen. Designs, die den Pixhawk Autopilot Bus (PAB) nutzen, können elektrische und mechanische Interoperabilität zwischen kompatiblen Flugsteuerungsmodulen und Baseboards gewährleisten.
Cube-Trägerplatinen
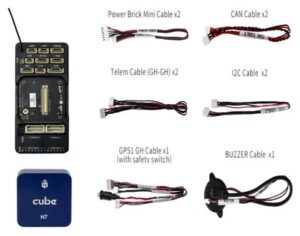
CubePilot-Cube-Trägerplatinen übernehmen eine ähnliche Integrationsfunktion für Autopilot-Module im Cube-Format. Standardkonfigurationen, Cube-Mini-Trägerplatinen sowie kundenspezifische Konfigurationen können unterschiedliche Kombinationen aus Stromversorgung und Peripherieanschlüssen bereitstellen. Die Designs der Cube Orange-Trägerplatinen und der Cube Orange Mini-Trägerplatinen können zudem die mechanischen und E/A-Anforderungen spezifischer Cube-basierter Flugsteuerungssysteme erfüllen.
Trägerplatinen-Designs und -Konfigurationen
Trägerplatinen sind in Konfigurationen erhältlich, die für verschiedene Entwicklungsstadien und unterschiedliche Einschränkungen bei unbemannten Plattformen optimiert sind.
Mini- und kompakte Trägerplatinen: Eine Mini-Trägerplatine minimiert die Leiterplattenfläche, die Anzahl der Steckverbinder und das Integrationsgewicht für kleine UAVs und Nutzlasten mit SWaP-Einschränkungen.
Robuste Trägerplatinen: Robuste Designs sind auf Vibrationen, Stöße, Temperaturen, Verunreinigungen, den festen Sitz der Steckverbinder und andere Umweltbelastungen ausgelegt, denen Luft-, Boden- und Seesysteme ausgesetzt sind.
Trägerplatinen für Entwicklung und Evaluierung: Diese Platinen bieten eine breite Palette an Schnittstellen, um die Softwareentwicklung, die Modulbewertung, das Testen von Peripheriegeräten und die frühe Prototypenerstellung zu vereinfachen.
Einsatzbereite Trägerplatinen: Bei einer einsatzbereiten Trägerplatine stehen die Integration in die Serienfertigung, robuste Steckverbinder, Wärmemanagement, Stromschutz, Schutz vor Transienten und elektrostatischer Entladung (ESD) sowie die von der Betriebsplattform geforderten Schnittstellen im Vordergrund.
Kundenspezifische Trägerplatinen: Die Entwicklung kundenspezifischer Trägerplatinen ermöglicht eine präzise Steuerung von Abmessungen, Steckverbindern, Stromversorgungsarchitektur, E/A, Umweltschutz und Nutzlastintegration. Durch die Fertigung kundenspezifischer Trägerplatinen kann das Design anschließend vom Hardware-Prototyp in die serienreife Produktion überführt werden.
Die geeignete Konfiguration hängt vom Rechenmodul, dem Reifegrad des Systems und den Betriebsanforderungen ab.
Anwendungen von Trägerplatinen für UAV-Avionik und Missionssysteme
Flugsteuerung und Autopilot-Integration
Trägerplatinen können die Stromversorgung und Konnektivität der Flugsteuerung bündeln und gleichzeitig Schnittstellen zu Motoren, Aktuatoren, GNSS-Empfängern, Telemetriefunkgeräten, Luftdatensystemen und Nutzlaststeuerungen bereitstellen. Die Architekturen der Pixhawk- und Cube-Trägerplatinen sind Beispiele für den modularen Ansatz, der zur Vereinfachung der Integration von UAV-Avionik eingesetzt wird.
ADS-B und Luftraumbewusstsein
Ein ADS-B-Trägerboard oder eine Avionik-Trägerkonfiguration kann die Stromversorgung, Datenschnittstellen und Befestigungsmöglichkeiten bereitstellen, die erforderlich sind, um kompatible ADS-B-Geräte in ein UAV zu integrieren. Die Integrationsanforderungen hängen davon ab, ob die angeschlossene Hardware Verkehrsempfang, Überwachungsfunktionen oder andere Funktionen zur Luftraumüberwachung bietet.
Remote-Identifikation
Cube-Orange-Trägerplatine „PowerCube One“ von NW Blue.
Trägerplatinen können serielle, CAN-, Ethernet- oder dedizierte Stromversorgungsschnittstellen für Remote-ID-Hardware bereitstellen. Die Integration dieser Anschlüsse in die Flugzeugelektronik kann den Aufwand für separate Verkabelungen reduzieren und ermöglicht es dem Remote-ID-Subsystem gleichzeitig, die erforderlichen Daten mit kompatiblen Flugsteuerungs- oder Navigationsgeräten auszutauschen.
GNSS und Trägheitsnavigation
GNSS-Empfänger, IMUs, Magnetometer und integrierte Navigationssysteme können über serielle, CAN-, USB-, Ethernet- oder andere Schnittstellen angeschlossen werden. Ein effektives Trägerplatinen-Design berücksichtigt zudem die Stromversorgungsintegrität, elektromagnetische Störungen, die Erdung, Zeitsteuerungseingänge wie beispielsweise „Pulse-per-Second“-Signale sowie die physische Trennung von störausgebender Elektronik.
Telemetrie und Datenverbindungen
Telemetriefunkgeräte, Mobilfunkmodems, Satellitenterminals und andere Kommunikationssysteme erfordern geeignete Datenschnittstellen und eine stabile Stromversorgung. Eine Trägerplatine kann diese Anschlüsse zentralisieren und bei Bedarf Pegelumsetzung, Filterung, Erweiterungssteckplätze oder Netzwerkschnittstellen bereitstellen.
Integration von Nutzlasten und Sensoren
EO/IR-Kameras, LiDAR, Radar, multispektrale Instrumente, Kartierungsnutzlasten und Spezialsensoren erfordern unter Umständen sehr unterschiedliche elektrische Schnittstellen. Trägerplatinen können diese Nutzlasten mit dem Missionscomputer verbinden und gleichzeitig Synchronisation, Triggersignale, Hochgeschwindigkeits-Datenübertragung sowie dedizierte Stromschienen unterstützen.
Missionsberechnung und Edge-KI
Missionscomputer nutzen Trägerplatinen, um die bordinterne Verarbeitung mit Sensoren, Speicher, Netzwerkfunktionen und Flugsteuerungsdaten zu kombinieren. Trägerplatinen mit eingebetteter KI sind besonders relevant, wenn UAVs lokaler Bildverarbeitung, Objekterkennung, Sensorfusion, Navigation oder andere autonome Funktionen ausführen müssen.
Schnittstellen und Konnektivitätsoptionen
Die Auswahl der Schnittstellen für Trägerplatinen sollte die erforderlichen Datenraten, die Kompatibilität mit Peripheriegeräten, die Kabellängen, die Spannungspegel, die Lane-Zuweisung, die elektrischen Umgebungsbedingungen sowie den Erweiterungsbedarf des Luftfahrzeugs berücksichtigen.
Schnittstelle
Typische Funktion der Trägerplatine
Ethernet und Hochgeschwindigkeitsnetzwerke
Kameras, LiDAR, Missionsnetzwerke, Nutzlasten und Computer-zu-Computer-Verbindungen
PCI Express
Beschleuniger mit hoher Bandbreite, Netzwerkgeräte und Erweiterungshardware
USB
Kameras, Modems, Speichergeräte, Konfigurationsgeräte und allgemeine Peripheriegeräte
MIPI CSI-2 und serielle Kameraverbindungen
Direkte oder ferngesteuerte Anbindung von Kameras und Bildverarbeitungssensoren mit hoher Bandbreite
CAN, CAN FD und DroneCAN
Verteilte Avionik, ESCs, Sensoren, GNSS-Geräte und andere CAN-Knoten
UART und serielle Schnittstellen
GNSS, Telemetrie, Autopilot, Nutzlast und Peripheriekommunikation
RS-232, RS-422 und RS-485
Ältere, industrielle, für große Entfernungen geeignete und differentielle serielle Geräte
I2C und SPI
Sensoren auf Platinenebene, Peripherie-ICs und Kommunikation mit Geräten auf niedrigerer Ebene
GPIO und PWM
Diskrete Steuerung, Trigger, Statusleitungen, Servos und anwendungsspezifische Signale
M.2- und Mini-PCIe-Erweiterung
Kommunikationsmodule, Speicher, Netzwerk und spezialisierte Erweiterungen
SATA- und NVMe-Speicher
Onboard-Datenspeicher mit hoher Kapazität oder hohem Durchsatz
Die Zusammensetzung der Schnittstellen sollte auf die Sensoren, die Flugsteuerungshardware, die Nutzlasten und die Rechenarchitektur abgestimmt sein, anstatt die Anzahl der Anschlüsse zu maximieren.
Überlegungen zu Standards und Qualifizierung
Trägerplatinen, die für Anwendungen in der Luft- und Raumfahrt, der Verteidigung und anderen Bereichen mit hohen Zuverlässigkeitsanforderungen vorgesehen sind, müssen unter Umständen Anforderungen hinsichtlich Umwelt, Elektromagnetismus, Fertigung und Werkstoffen auf Platinen- oder Systemebene erfüllen.
MIL-STD-810: Umwelttechnische und labortechnische Prüfverfahren, die Bedingungen wie Vibration, Stoß, Temperatur und andere Umweltbelastungen abdecken.
MIL-STD-461: Anforderungen an elektromagnetische Emissionen und Störanfälligkeit für militärische Ausrüstung und Subsysteme.
DO-160: Umweltprüfverfahren, die üblicherweise für elektronische Ausrüstung in Luftfahrzeugen verwendet werden.
IPC-Normen: Spezifikationen, die den Entwurf, die Herstellung, die Bestückung, die Verarbeitung und die Eignung von Elektronik auf Leiterplatten abdecken.
RoHS: Beschränkt die Verwendung bestimmter gefährlicher Stoffe in elektrischen und elektronischen Geräten in den jeweiligen Märkten.
REACH: Legt Anforderungen an die Registrierung von Chemikalien und die Stoffkontrolle fest, die sich auf Materialien und elektronische Bauteile auswirken.
Die geltenden Anforderungen hängen von der Betriebsumgebung, den Kundenspezifikationen, den Produktionsanforderungen und den Märkten ab, in denen das fertige System eingesetzt wird.
Neue Technologien für Trägerplatinen
Die Entwicklung von Trägerplatinen wird zunehmend durch leistungsfähigeres Edge-Computing und die Verlagerung autonomer Funktionen in das Fahrzeug selbst geprägt.
Edge-KI und Hardwarebeschleunigung: Neue Designs kombinieren zunehmend GPUs und dedizierte Beschleuniger mit Kamera-, Speicher- und Sensorschnittstellen für die Wahrnehmung und Inferenz im Fahrzeug.
Hochgeschwindigkeits-PCIe und Datenarchitekturen: Schnellere Verbindungswege ermöglichen es Hochgeschwindigkeitssensoren, NVMe-Speichern, Netzwerkgeräten und Beschleunigern, größere Datenströme mit den Missionsprozessoren auszutauschen.
Multi-Gigabit- und zeitkritische Netzwerke: Hochgeschwindigkeits-Ethernet und Time-Sensitive Networking (TSN) können verteilte Sensoren und deterministischere Rechenarchitekturen unterstützen.
Integrierte Flugsteuerung und Missionsberechnung: Eine stärkere Integration auf Platinenebene ermöglicht es, Autopilot, Navigation, Kommunikation, Nutzlaststeuerung und KI-Verarbeitung in kompaktere Avionikarchitekturen zu integrieren.
Diese Entwicklungen ermöglichen zunehmend kompaktere, modularere und einsatzfähigere Rechenarchitekturen für Drohnen und andere unbemannte Systeme.