Elektryczne układy napędowe bezzałogowych statków powietrznych
Czołowi światowi dostawcy
Elektryczne układy napędowe bezzałogowych statków powietrznych
Elektryczne układy napędowe dla bezzałogowych statków powietrznych (UAV) przekształcają energię elektryczną w energię mechaniczną w celu napędzania śmigieł, wirników oraz wentylatorów kanałowych w statkach powietrznych wielowirnikowych, stałopłatowych oraz statkach powietrznych o pionowym starcie i lądowaniu (VTOL). Systemy te łączą silniki elektryczne, elektroniczne regulatory prędkości (ESC), elementy magazynowania energii oraz komponenty zarządzania zasilaniem, zapewniając kontrolowany ciąg w zastosowaniach takich jak nadzór, mapowanie, inspekcja oraz dostarczanie ładunków.
W tej kategorii przedstawiono producentów elektrycznych układów napędowych do bezzałogowych statków powietrznych (UAV), w tym konfiguracje z napędem bezpośrednim, przekładniowym, zintegrowanym, rozproszonym oraz hybrydowo-elektrycznym.
Najnowocześniejsze rozwiązania w zakresie napędu elektrycznego dla bezzałogowych statków powietrznych: silniki, regulatory prędkości, śmigła i systemy zasilania
Jeśli projektujesz, budujesz lub dostarczasz Elektryczne układy napędowe bezzałogowych statków powietrznych, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompleksowy przewodnik po elektrycznych układach napędowych bezzałogowych statków powietrznych (UAV)
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do elektrycznych układów napędowych bezzałogowych statków powietrznych
Elektryczne układy napędowe wykorzystują silniki elektryczne do generowania ciągu w bezzałogowych statkach powietrznych (UAV), przekształcając energię elektryczną w energię mechaniczną w celu napędzania śmigieł, wirników lub wentylatorów kanałowych. Systemy te znajdują zastosowanie w statkach powietrznych wielowirnikowych, stałopłatowych oraz statkach powietrznych o pionowym starcie i lądowaniu (VTOL), wspierając zastosowania od pomiarów i inspekcji z powietrza po nadzór, mapowanie oraz dostawę ładunków.
Napęd elektryczny dla bezzałogowych statków powietrznych zazwyczaj łączy silniki, elektroniczne regulatory prędkości (ESC), śmigła, magazyny energii oraz urządzenia do zarządzania zasilaniem elektrycznym w spójną architekturę napędową. Konfiguracje obejmują zarówno kompaktowe, zintegrowane jednostki napędowe, jak i rozproszone systemy wielosilnikowe, a na wybór konkretnego rozwiązania wpływają: masa statku powietrznego, wymagania dotyczące ciągu, zasięg, warunki eksploatacji oraz wymagane właściwości lotne.
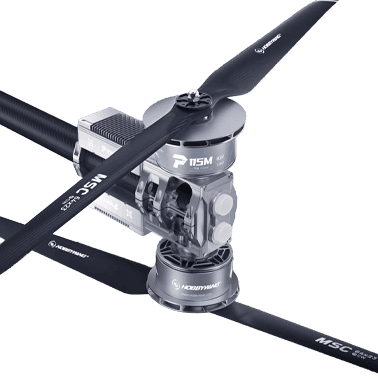
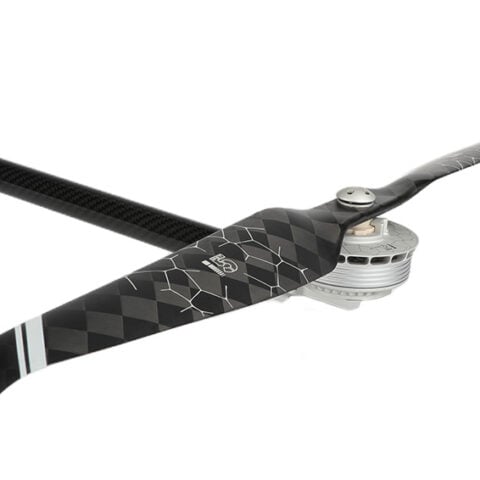
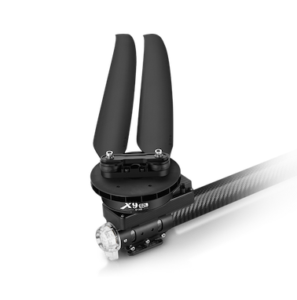
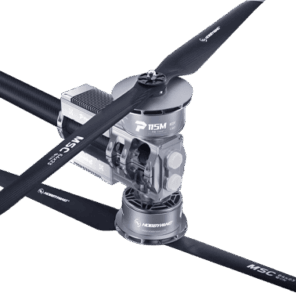
Elektryczny układ napędowy bezzałogowego statku powietrznego (UAV) serii P firmy HOBBYWING.
Główne typy elektrycznych układów napędowych bezzałogowych statków powietrznych (UAV)
Elektryczne układy napędowe z napędem bezpośrednim
Elektryczne układy napędowe z napędem bezpośrednim łączą silnik elektryczny bezpośrednio ze śmigłem lub wirnikiem bez pośredniej skrzyni biegów, co zmniejsza złożoność mechaniczną, masę i nakłady konserwacyjne, a jednocześnie pozwala uniknąć strat związanych z przenoszeniem mocy przez skrzynię biegów. Konfiguracje te są szeroko stosowane w dronach wielowirnikowych i bezzałogowych statkach powietrznych o stałym skrzydle, szczególnie tam, gdzie istotne znaczenie mają prostota, niezawodność oraz responsywne sterowanie silnikiem.
Elektryczne układy napędowe z przekładnią
Elektryczne układy napędowe z przekładnią wykorzystują skrzynię biegów lub przekładnię redukcyjną pomiędzy silnikiem a śmigłem, co pozwala każdemu z elementów pracować z prędkością obrotową zbliżoną do optymalnej. Dzięki temu silniki elektryczne o wyższych prędkościach obrotowych mogą napędzać większe śmigła o niższej prędkości obrotowej, zapewniając odpowiedni moment obrotowy i charakterystykę ciągu, choć dodatkowe elementy układu napędowego zwiększają masę, złożoność mechaniczną oraz wymagania konserwacyjne.
Zintegrowane systemy silnika, regulatora prędkości obrotowej (ESC) i śmigła
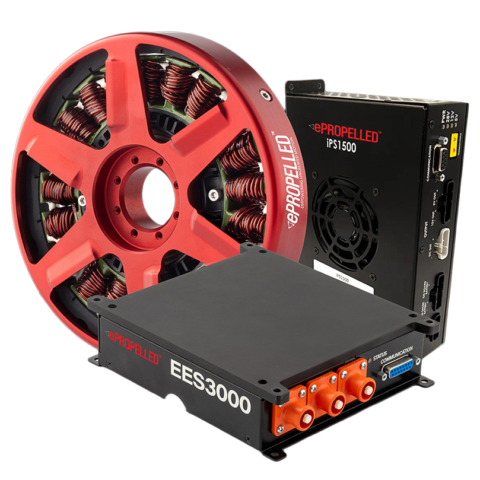
Zintegrowane elektryczne układy napędowe łączą dopasowane silniki, regulatory prędkości obrotowej (ESC) oraz śmigła w skoordynowane zespoły, które często są dostarczane jako gotowe do montażu jednostki napędowe. Elementy są dobierane pod kątem zgodności napięcia, prądu, prędkości obrotowej oraz charakterystyki ciągu, co zmniejsza nakłady związane z integracją dla producentów bezzałogowych statków powietrznych (UAV), a niektóre systemy zawierają również funkcje monitorowania silnika, zabezpieczenia termicznego, diagnostyki oraz interfejsy komunikacyjne umożliwiające połączenie z kontrolerami lotu.
Rozproszone elektryczne układy napędowe
W rozproszonych elektrycznych układach napędowych wykorzystuje się wiele napędów elektrycznych rozmieszczonych na całej konstrukcji bezzałogowego statku powietrznego (UAV), co pozwala na niezależne sterowanie poszczególnymi silnikami w celu rozłożenia ciągu oraz kontroli położenia. Takie układy są powszechne w statkach powietrznych wielowirnikowych i typu VTOL, gdzie skoordynowana praca silników zapewnia siłę nośną i manewrowość, a niektóre architektury mogą również wspierać nadmiarowość napędu lub sterowanie odporne na awarie w połączeniu z odpowiednimi systemami sterowania lotem.
Elektryczne systemy napędowe z wentylatorami kanałowymi
Systemy z elektrycznym wentylatorem kanałowym (EDF) wykorzystują szybkobieżne silniki elektryczne do napędzania wentylatorów zamkniętych w kanałach aerodynamicznych, które wpływają na przepływ powietrza przez zespół napędowy i mogą zapewniać korzyści w zakresie kompaktowości konstrukcji lub właściwości aerodynamicznych w odpowiednich instalacjach. Napęd EDF jest stosowany w wybranych szybkich bezzałogowych statkach powietrznych (UAV) o stałym skrzydle oraz w specjalistycznych bezzałogowych statkach powietrznych, chociaż sprawność, zużycie energii, charakterystyka akustyczna oraz osiągi w zakresie ciągu zależą od wentylatora, geometrii kanału, prędkości roboczej oraz warunków lotu.
Hybrydowo-elektryczne systemy napędowe bezzałogowych statków powietrznych
Hybrydowo-elektryczne układy napędowe bezzałogowych statków powietrznych łączą napęd elektryczny z pokładowym systemem wytwarzania energii elektrycznej, zazwyczaj wykorzystującym silnik spalinowy sprzężony z generatorem. Układy hybrydowe szeregowe wykorzystują napędzane elektrycznie śmigła lub wirniki zasilane przez generator i system magazynowania energii, natomiast architektury równoległe mogą również przenosić moc mechaniczną z silnika spalinowego. Akumulatory mogą dostarczać dodatkową moc podczas startu, manewrów wymagających dużego zapotrzebowania na energię lub w warunkach przejściowych, co pozwala konfiguracjom hybrydowo-elektrycznym na wydłużenie czasu lotu w porównaniu z podobnymi systemami zasilanymi wyłącznie z akumulatorów, kosztem większej masy, złożoności i nakładów konserwacyjnych.
Kluczowe elementy elektrycznych układów napędowych bezzałogowych statków powietrznych
Elementy napędu elektrycznego bezzałogowych statków powietrznych muszą działać jako skoordynowany układ, zapewniając kontrolowany ciąg przy jednoczesnym zarządzaniu obciążeniami elektrycznymi, naprężeniami mechanicznymi, temperaturą oraz dostępną energią. Specyfikacje poszczególnych elementów zależą zatem od architektury statku powietrznego, wymaganej mocy napędowej, napięcia, profilu misji oraz środowiska eksploatacyjnego.
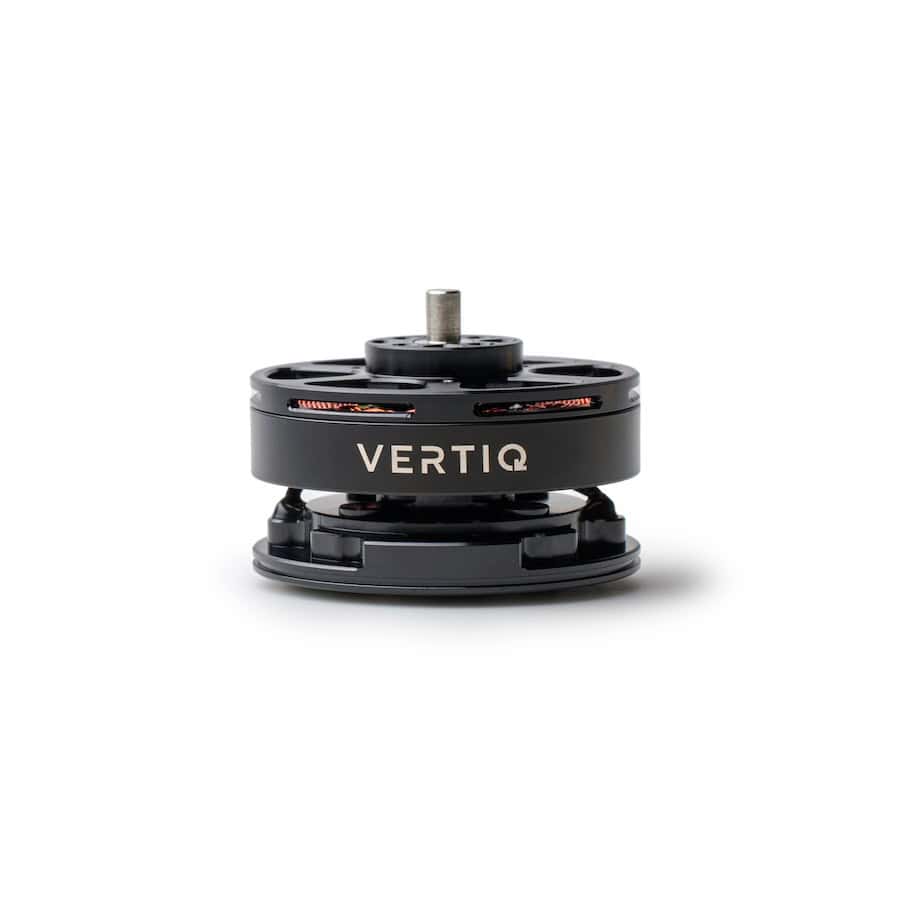
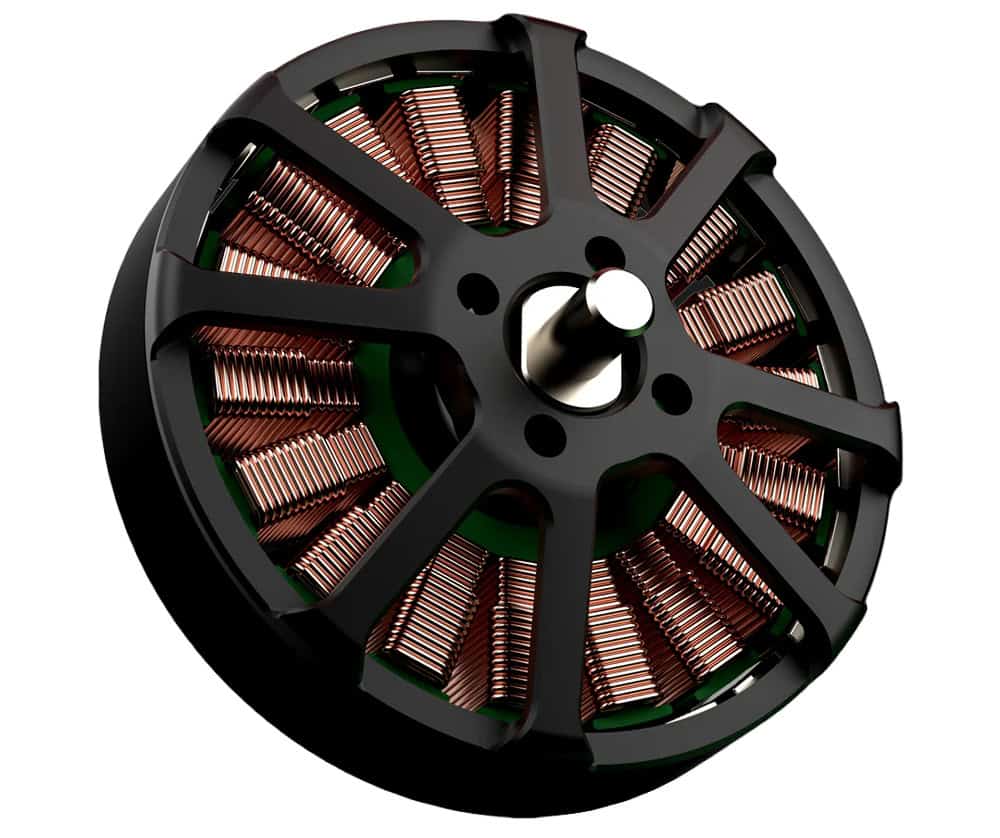
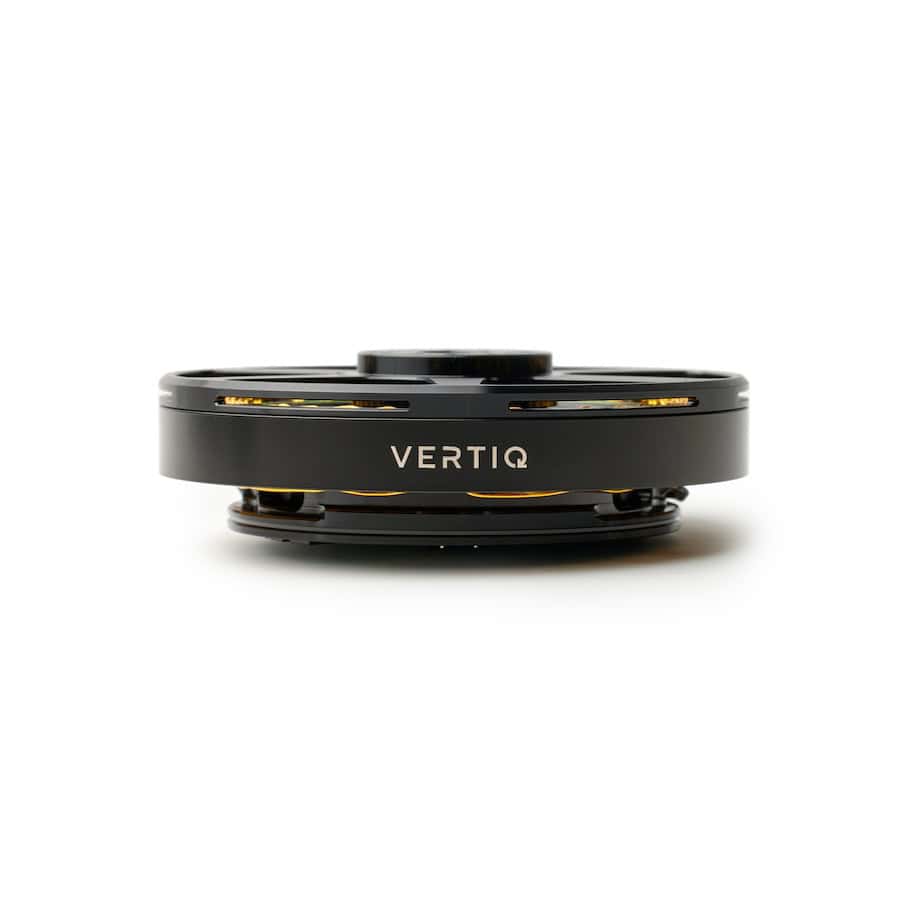
Silniki elektryczne: Przekształcają energię elektryczną w mechaniczną energię obrotową w celu napędzania śmigieł, wirników lub wentylatorów. W napędzie bezzałogowych statków powietrznych szeroko stosuje się bezszczotkowe silniki prądu stałego (BLDC), przy czym konfiguracje typu inrunner i outrunner dobiera się w zależności od momentu obrotowego, prędkości obrotowej, wymagań dotyczących chłodzenia oraz warunków montażu.
Elektroniczne regulatory prędkości (ESC): Regulują pracę silnika poprzez sterowanie dostarczaniem mocy elektrycznej oraz komutacją elektroniczną. Regulatory ESC reagują na polecenia z kontrolera lotu, dostosowując prędkość obrotową lub moment obrotowy silnika poprzez kontrolowane przełączanie faz silnika.
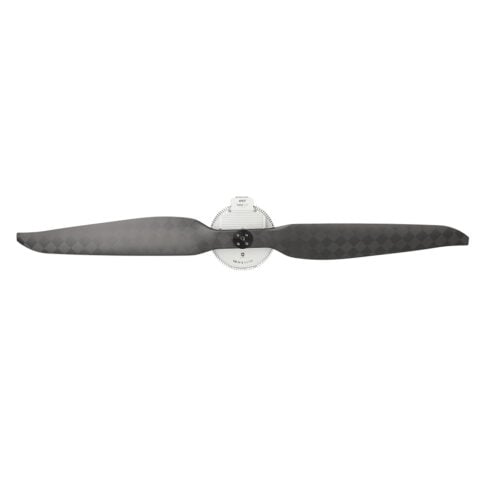
Śmigła i zespoły wirników: Przekształcają moc wału silnika w siłę ciągu aerodynamicznego; stosuje się konstrukcje o stałym skoku, składane oraz o zmiennym skoku, dobierane w zależności od konfiguracji statku powietrznego, prędkości roboczej oraz wymagań lotniczych.
Akumulatory i systemy magazynowania energii: Dostarczają energię elektryczną do układów napędowych. Powszechnie stosuje się akumulatory litowo-jonowe, w tym warianty litowo-polimerowe (LiPo), a na ich wybór wpływają pojemność energetyczna, zdolność rozładowania, napięcie robocze, masa oraz właściwości termiczne.
Tablice rozdzielcze i okablowanie: Przekazują energię elektryczną z akumulatorów, generatorów lub innych źródeł do urządzeń napędowych, przy czym dobór przekrojów przewodów i zabezpieczeń zależy od prądów roboczych, poziomów napięcia, strat elektrycznych oraz wymagań bezpieczeństwa.
Sterowniki silników i elektronika zarządzająca napędem: Koordynują działanie układu napędowego, monitorują parametry elektryczne oraz zarządzają dostarczaniem mocy. W zależności od architektury systemu funkcje te mogą być zintegrowane z regulatorami prędkości (ESC) lub realizowane przez oddzielne jednostki sterujące współpracujące z kontrolerem lotu.
Elementy chłodzenia i zarządzania temperaturą: Odprowadzają ciepło wytwarzane przez silniki, regulatory ESC, akumulatory oraz elektronikę mocy, wykorzystując rozwiązania takie jak radiatory, kanały przepływu powietrza, wentylatory chłodzące lub układy chłodzenia cieczą w zastosowaniach o większej mocy.
Czujniki i urządzenia do monitorowania układu napędowego: Mierzą parametry, takie jak temperatura silnika, prędkość obrotowa, napięcie i prąd, dostarczając dane, które mogą wspierać ocenę wydajności, wykrywanie usterek oraz ochronę układu napędowego.
Kompatybilność tych elementów ma bezpośredni wpływ na sprawność napędu, szybkość reakcji układu sterowania oraz niezawodność. Polecenia kontrolera lotu są przetwarzane przez regulatory ESC, które regulują pracę silników w celu napędzania śmigieł i generowania wymaganego ciągu, co sprawia, że dopasowanie silników, regulatorów ESC, śmigieł i źródeł zasilania ma szczególne znaczenie podczas integracji bezzałogowego statku powietrznego (UAV).
Elektryczne a spalinowe układy napędowe bezzałogowych statków powietrznych
Elektryczne i spalinowe układy napędowe charakteryzują się odmiennymi właściwościami pod względem zasięgu, złożoności mechanicznej, wymagań eksploatacyjnych, dostarczania mocy oraz integracji z bezzałogowym statkiem powietrznym. Napęd elektryczny jest szeroko stosowany w małych i średnich bezzałogowych statkach powietrznych, natomiast układy spalinowe nadal odgrywają istotną rolę w statkach powietrznych i misjach wymagających większej pojemności energetycznej na pokładzie lub wydłużonego zasięgu.
Czynnik porównawczy
Napęd elektryczny bezzałogowych statków powietrznych
Napęd spalinowy bezzałogowych statków powietrznych
Gęstość energii i czas lotu
Systemy zasilane akumulatorowo charakteryzują się zazwyczaj niższą gęstością energii na pokładzie, co może ograniczać zasięg lotu.
Paliwa płynne zapewniają wyższą energię właściwą, co potencjalnie pozwala na dłuższy czas lotu.
Dostarczanie mocy i reakcja przepustnicy
Silniki elektryczne zapewniają szybką reakcję momentu obrotowego oraz precyzyjne sterowanie elektroniczne.
Reakcja silnika zależy od sterowania przepustnicą, dynamiki silnika oraz powiązanych elementów układu napędowego.
Złożoność mechaniczna i konserwacja
Mniejsza liczba ruchomych części w układach z napędem bezpośrednim zazwyczaj zmniejsza wymagania dotyczące konserwacji mechanicznej.
Silniki wymagają dodatkowych układów mechanicznych oraz konserwacji, w tym układów zasilania paliwem, smarowania oraz serwisowania.
Charakterystyka hałasu i drgań
Zazwyczaj generują mniejsze drgania układu napędowego i mogą pracować ciszej, chociaż hałas śmigła lub wirnika pozostaje znaczny.
Spalanie w silniku oraz elementy tłokowe lub obrotowe generują dodatkowy hałas i drgania.
Ładowność i rozmiar statku powietrznego
Nadają się do szerokiego zakresu rozmiarów bezzałogowych statków powietrznych (UAV), przy czym ładowność zależy od mocy silnika, masy akumulatorów oraz konstrukcji płatowca.
Często stanowią one zaletę w przypadku większych statków powietrznych oraz misji długotrwałych, w których gęstość energetyczna paliwa pozwala na wydłużenie całkowitego czasu trwania misji.
Logistyka operacyjna i uzupełnianie energii
Wymagają ładowania akumulatorów, ich wymiany lub innego źródła energii elektrycznej.
Wymagają magazynowania paliwa, obsługi i tankowania, co może umożliwić szybką obsługę w miejscach, gdzie dostępna jest odpowiednia infrastruktura paliwowa.
Napęd hybrydowo-elektryczny jako alternatywa
Napędy elektryczne mogą być zasilane z akumulatorów i pokładowych generatorów, co pozwala połączyć sterowanie elektryczne z dłuższą dostępnością energii.
Silniki spalinowe mogą dostarczać moc mechaniczną lub energię elektryczną w ramach układów hybrydowych.
Normy i wymagania dotyczące napędu elektrycznego bezzałogowych statków powietrznych (UAV)
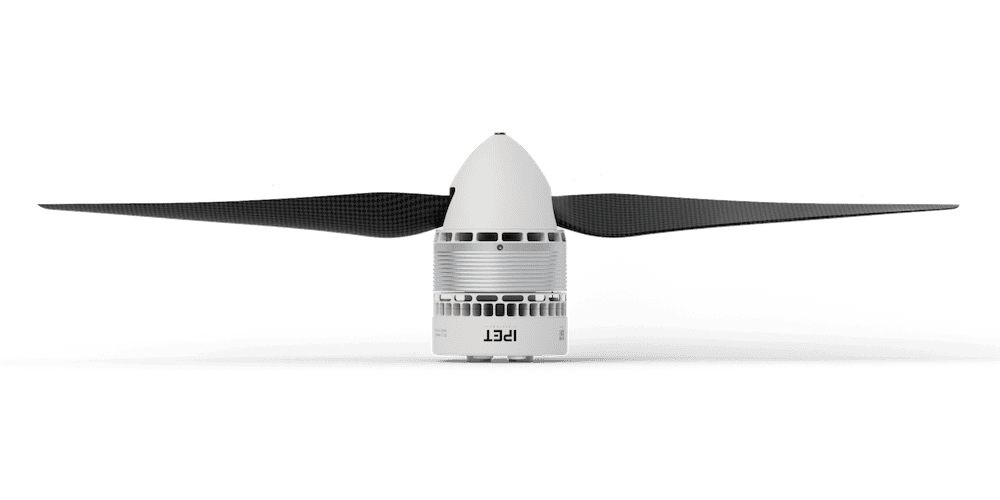
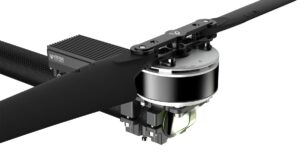
Elektryczny układ napędowy bezzałogowego statku powietrznego (UAV) typu N8L firmy IPET Systems.
Elektryczne układy napędowe bezzałogowych statków powietrznych mogą podlegać wymaganiom elektrycznym, środowiskowym, dotyczącym oprogramowania, sprzętu oraz zdatności do lotu, w zależności od klasyfikacji statku powietrznego, środowiska eksploatacji, przeznaczenia oraz podstawy certyfikacji. Odpowiednie normy określają metody i wytyczne dotyczące oceny projektu jednostki napędowej, charakterystyki środowiskowej, sprzętu elektronicznego, zapewnienia jakości oprogramowania oraz ochrony wyposażenia.
ASTM F3338: Norma dotycząca projektowania elektrycznych układów napędowych dla małych bezzałogowych systemów powietrznych, określająca wymagania związane z opracowywaniem i oceną układów napędowych.
RTCA DO-160: Określa procedury badań środowiskowych i elektromagnetycznych dla wyposażenia pokładowego, w tym oceny dotyczące drgań, temperatury, zasilania elektrycznego oraz kompatybilności elektromagnetycznej.
RTCA DO-178C: Zawiera wytyczne dotyczące zapewnienia jakości oprogramowania dla systemów pokładowych i może mieć zastosowanie do oprogramowania sterującego napędem, o ile wymagają tego obowiązujące procedury certyfikacyjne lub procesy oceny zdatności do lotu.
RTCA DO-254: Zawiera wytyczne dotyczące zapewnienia jakości projektowania lotniczego sprzętu elektronicznego i może mieć zastosowanie do elektroniki sterującej napędem o krytycznym znaczeniu dla bezpieczeństwa oraz powiązanego sprzętu.
IEC 60529: Określa klasyfikacje stopnia ochrony (IP) dla obudów urządzeń, wspierając specyfikację ochrony przed wnikaniem pyłu i wody w odniesieniu do odpowiednich elementów układu napędowego.
Obowiązujące wymagania zależą od podstawy certyfikacji bezzałogowego statku powietrznego (UAV), ram zatwierdzenia operacyjnego, specyfikacji zamówień oraz roli układu napędowego w statku powietrznym. Producenci mogą również przeprowadzać testy ciągu, wytrzymałości, termiczne, wibracyjne, elektryczne oraz na poziomie systemu w celu weryfikacji osiągów w przewidywanych warunkach eksploatacyjnych.
Najnowsze osiągnięcia w dziedzinie elektrycznych układów napędowych bezzałogowych statków powietrznych
Rozwój w dziedzinie napędu elektrycznego bezzałogowych statków powietrznych koncentruje się na poprawie gęstości mocy, efektywności energetycznej, zarządzania temperaturą, integracji systemowej oraz sterowania napędem. Postępy te mają szczególne znaczenie w przypadku większych bezzałogowych statków powietrznych, platform do transportu ciężkich ładunków, statków powietrznych autonomicznych oraz misji o długim czasie trwania, w których parametry elektryczne i mechaniczne muszą być starannie zrównoważone względem masy statku powietrznego.
Rozproszony napęd elektryczny: Liczne, niezależnie sterowane jednostki napędowe obsługują zaawansowane konfiguracje wielowirnikowe i VTOL, umożliwiając elastyczny rozkład ciągu oraz potencjalnie zwiększając odporność na awarie w połączeniu z odpowiednimi architekturami sterowania.
Integracja napędu hybrydowo-elektrycznego i ogniw paliwowych: Pokładowe generatory z silnikami spalinowymi oraz systemy wodorowych ogniw paliwowych stanowią alternatywne metody zasilania silników napędowych, wspierając architektury energetyczne przeznaczone do misji wymagających większej wytrzymałości niż porównywalne konstrukcje oparte wyłącznie na akumulatorach.
Architektury napędowe wysokonapięciowe: Wyższe napięcia robocze pozwalają na przesyłanie danego poziomu mocy elektrycznej przy niższym natężeniu prądu, co potencjalnie zmniejsza straty rezystancyjne oraz masę przewodów w większych instalacjach napędowych bezzałogowych statków powietrznych (UAV).
Zintegrowane moduły napędowe: Połączenie silników, regulatorów prędkości (ESC) i śmigieł upraszcza dopasowanie komponentów i ich montaż, natomiast zintegrowana elektronika monitorująca i sterująca może zmniejszyć złożoność okablowania oraz usprawnić produkcję bezzałogowych statków powietrznych (UAV).
Ciągłe udoskonalenia w zakresie konstrukcji silników, elektroniki mocy, zarządzania temperaturą oraz systemów energii elektrycznej poszerzają zakres rozmiarów statków powietrznych i profili misji, które mogą być obsługiwane przez elektryczny układ napędowy bezzałogowych statków powietrznych.