Les services d'étude sous-marine utilisent des véhicules télécommandés (ROV) et des véhicules sous-marins autonomes (AUV) pour collecter des données géospatiales, acoustiques, visuelles, environnementales et structurelles sous la surface. Ces services utilisent généralement des sondeurs multifaisceaux, des sonars à balayage latéral, des profileurs de sous-fond, des caméras, des systèmes laser, des magnétomètres et des capteurs océanographiques pour mener à bien leurs opérations de levé.
Cette page présente les services de levés par ROV et AUV destinés aux levés hydrographiques et bathymétriques, à la cartographie des fonds marins, aux levés de conduites et de câbles, à la surveillance environnementale et aux opérations de recherche.
Technologies innovantes d'imagerie sous-marine haute résolution et d'alimentation électrique pour les missions d'exploration sous-marine commerciales, scientifiques et militaires
Si vous concevez, construisez ou fournissez Services d’étude par ROV et AUV, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet des services d'étude par ROV, AUV et UUV
Vue d'ensemble par
William Mackenzie
Mise à jour:
Présentation des services d’étude par ROV et AUV
Les services de levés sous-marins utilisent des véhicules télécommandés (ROV) et des véhicules sous-marins autonomes (AUV) pour collecter des données géospatiales, acoustiques, visuelles, environnementales et structurelles sous la surface, facilitant ainsi les levés sous-marins dans des zones où l’accès direct est difficile, dangereux, coûteux ou irréalisable.
Les services de levés par ROV sont couramment utilisés lorsque le contrôle en temps réel et un examen minutieux sont nécessaires, tandis que les services de levés par AUV sont particulièrement adaptés à la collecte autonome de données répétitive ou sur de vastes zones. Ces deux approches sont utilisées pour les levés sous-marins, les levés maritimes, les levés d’actifs offshore, les travaux sur les pipelines et les câbles, la caractérisation des fonds marins, l’évaluation environnementale et d’autres opérations de levés sous-marins.
Principaux types de services de levés par AUV et ROV
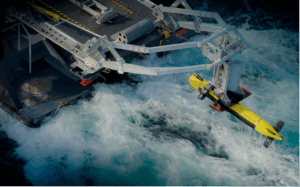
Relevé par USV avec le planeur ALSEAMAR SEAEXPLORER.
Levés hydrographiques
Les services de levés hydrographiques utilisent des systèmes acoustiques et de positionnement pour mesurer la profondeur de l’eau, la topographie des fonds marins, les dangers sous-marins et d’autres caractéristiques pertinentes pour la navigation, l’ingénierie, la construction et les opérations maritimes. Les ROV et les AUV permettent d’étendre cette collecte de données à des zones difficiles d’accès avec des navires de surface seuls, notamment autour de structures, dans des zones confinées ou sur des fonds marins au relief complexe.
Levé bathymétrique
Les levés bathymétriques cartographient la profondeur et la topographie des fonds marins à l’aide de capteurs tels que les échosondeurs multifaisceaux, produisant ainsi des représentations détaillées du relief sous-marin. Les levés par AUV sont particulièrement efficaces pour maintenir une altitude et un espacement des lignes constants sur de vastes zones, tandis que les levés par ROV permettent d’obtenir une couverture bathymétrique détaillée autour des structures et des reliefs sous-marins complexes.
Levés géophysiques
Les services de levés géophysiques sous-marins étudient les caractéristiques et la structure superficielle des fonds marins à l’aide d’instruments tels que les profileurs de sous-fond, les sonars à balayage latéral et les magnétomètres. Les données ainsi obtenues peuvent faciliter la planification des itinéraires, la construction offshore, l’évaluation des sites et l’identification d’objets enfouis ou exposés susceptibles d’affecter les opérations maritimes.
Cartographie des fonds marins
La cartographie des fonds marins combine des données acoustiques, optiques, de positionnement et de navigation afin de caractériser le relief, les caractéristiques sédimentaires, les objets et autres structures du fond marin. En fonction de la résolution requise et de l’ensemble de capteurs utilisé, les levés sous-marins peuvent générer des surfaces bathymétriques, des mosaïques sonar, des images ou des représentations tridimensionnelles des fonds marins.
Levé des infrastructures sous-marines
Les services de levés par ROV et AUV peuvent être utilisés pour évaluer les structures offshore, les fondations, les amarrages, les équipements de production sous-marins et d’autres installations, en fournissant à la fois des informations de position et des informations relatives à leur état. Les données de levé peuvent documenter l’emplacement des installations, l’état des fonds marins environnants, les dommages visibles, les déformations, la végétation marine, l’érosion par affouillement ou d’autres changements affectant l’infrastructure.
Levés de pipelines et de câbles
Les opérations de levé de pipelines par ROV et AUV permettent de collecter des données le long des pipelines sous-marins, des câbles électriques et des voies de télécommunications afin d’évaluer à la fois l’installation et son environnement. Un levé de pipeline sous-marin peut documenter la position, la profondeur d’enfouissement, l’exposition, les portées libres, l’interaction avec les fonds marins et les objets à proximité, ce qui facilite les activités d’installation, de maintenance et de gestion de l’intégrité.
Étude de l’environnement et des habitats
Les relevés environnementaux sous-marins utilisent des caméras, des sonars et des capteurs océanographiques pour documenter les habitats, l’état des fonds marins, les propriétés de l’eau et les caractéristiques biologiques sur l’ensemble de la zone d’étude. Les AUV permettent une couverture répétable sur de vastes régions, tandis que les ROV sont mieux adaptés à l’examen visuel détaillé d’habitats, de caractéristiques ou de sites d’échantillonnage spécifiques.
Étude de recherche et de détection
Les études de recherche et de détection servent à localiser et à examiner des objets tels que des débris, des épaves, du matériel perdu, des munitions non explosées et d’autres cibles situées sur les fonds marins. Les études à grande échelle menées par des AUV permettent dans un premier temps d’identifier des anomalies à l’aide d’un sonar ou d’une détection magnétique, après quoi un ROV peut être déployé pour un examen plus approfondi lorsque des vérifications détaillées s’avèrent nécessaires.
Capteurs et charges utiles utilisés pour les campagnes de prospection par ROV et AUV
Les ROV et les AUV peuvent embarquer différentes combinaisons de capteurs d’étude et de systèmes auxiliaires en fonction de l’objectif de l’étude, de la résolution requise, de la profondeur de l’eau et de l’environnement d’exploitation.
Charge utile de levé
Mesure principale
Résultats types
Applications adaptées
Échosondeurs multifaisceaux
Profondeur de l’eau et géométrie des fonds marins
Grilles bathymétriques, nuages de points et modèles de terrain
Cartographie des fonds marins, recherche et levés de conduites ou de câbles
Profilomètres sous-marins
Structure du sous-sol à faible profondeur
Profils sédimentaires et données sur les éléments enfouis
Levés géophysiques, évaluation des tracés et détection d’objets enfouis
Sonar à balayage vers l’avant
Objets et relief situés devant le véhicule
Imagerie acoustique en temps réel
Navigation, inspection et détection d’obstacles
Profilomètres acoustiques à effet Doppler
Vitesse de l’eau
Profils de courant
Études environnementales et collecte de données océanographiques
Magnétomètres
Anomalies magnétiques
Données relatives au champ magnétique et aux cibles
Détection d’objets ferreux, levés de câbles ciblés et levés géophysiques
Caméras optiques et systèmes vidéo
État visuel et aspect
Images et vidéos
Inspection de la coque, examen approfondi et évaluation de l’habitat
Scanners laser et profileurs laser
Forme et dimensions
Profils, nuages de points et modèles 3D
Relevé structurel, mesure dimensionnelle et inspection des actifs
Capteurs environnementaux et océanographiques
Propriétés de l’eau
Température, conductivité, profondeur, turbidité et autres ensembles de données
Levés marins et surveillance environnementale
Systèmes de positionnement et de navigation
Position, profondeur, mouvement et trajectoire des véhicules
Trajets géoréférencés des véhicules et données de positionnement
Géoréférencement des levés, cartographie, levés d’itinéraires et levés répétés
Le choix de la charge utile détermine à la fois le type d’informations collectées et le niveau de détail disponible lors du traitement. Les mesures des capteurs sont généralement synchronisées dans le temps avec les données de positionnement et de navigation du véhicule, afin que les observations puissent être localisées avec précision et converties en cartes géoréférencées, en modèles, en images et en autres livrables issus des levés.
Résultats des levés par AUV et ROV
Les levés par AUV et ROV peuvent produire toute une gamme de jeux de données traités et de rapports destinés à des applications techniques, scientifiques, environnementales et opérationnelles, les produits finaux dépendant des capteurs, de la précision de positionnement, de la conception du levé et du processus de traitement.
Cartes bathymétriques : produits géoréférencés de profondeur et d’élévation des fonds marins dérivés de données de levés acoustiques.
Mosaïques sonar : représentations continues des caractéristiques des fonds marins générées à partir de couvertures sonar qui se chevauchent.
Profils sous-marins : données en coupe transversale montrant les couches géologiques peu profondes et les caractéristiques enfouies.
Données sur le tracé des conduites et des câbles : informations sur la position, l’état, l’enfouissement, l’exposition et les caractéristiques du fond marin environnant.
Imagerie géoréférencée : images fixes et vidéos associées à une position sous-marine et aux coordonnées de levé.
Modèles 3D et nuages de points : représentations spatiales de structures, de reliefs ou d’actifs générées à partir de données optiques, acoustiques ou laser.
Listes de cibles et rapports d’anomalies : coordonnées et classifications des objets ou caractéristiques détectés nécessitant une étude plus approfondie.
Ensembles de données prêts à être intégrés dans un système d’information géographique (SIG) : informations de levé traitées et préparées en vue de leur intégration dans des systèmes d’information géographique.
Services de levés par ROV et AUV
Les ROV et les AUV permettent d’effectuer bon nombre des mêmes tâches de levé sous-marin, mais leurs modes de fonctionnement les rendent plus adaptés à différents profils de mission, notamment en termes de contrôle, de couverture, d’autonomie, de communications et de proximité avec les infrastructures sous-marines.
Opérations de levé par ROV
Opérations de levé par AUV
Commande directe par l’opérateur via un câble de liaison
Fonctionnement autonome à l’aide de plans de mission programmés
Particulièrement adaptés à la cartographie de vastes zones et aux lignes de relevé reproductibles
Retour d’information continu en temps réel par vidéo et capteurs
Les données de levé sont souvent stockées principalement à bord pendant la mission
Le câble d’alimentation peut fournir de l’énergie et permettre des communications à haut débit
L’autonomie dépend principalement de la capacité énergétique embarquée
Efficace à proximité d’infrastructures nécessitant des manœuvres précises
Efficace pour une couverture systématique sur des itinéraires étendus
Le lancement, la récupération et la gestion du câble peuvent nécessiter le soutien d’un navire
Les exigences en matière de lancement et de récupération varient en fonction de la taille du véhicule et de la mission
L’interaction avec le câble peut affecter les opérations dans des zones confinées ou à fort courant
La précision de navigation et l’évitement autonome des obstacles sont essentiels dans les environnements complexes
Pour certains projets, les deux approches sont complémentaires plutôt qu’interchangeables : un AUV effectue d’abord un levé sous-marin à grande échelle avant qu’un ROV ne soit déployé pour un examen détaillé de cibles sélectionnées ou de zones d’intérêt.
Évolutions récentes dans les services de levés par ROV et AUV
Les services de levés par ROV et AUV intègrent de plus en plus des niveaux élevés d’autonomie, de traitement embarqué et de technologies de cartographie avancées afin d’améliorer l’efficacité des levés, leur reproductibilité et la quantité d’informations utiles pouvant être collectées au cours de chaque mission.
Une plus grande autonomie des véhicules : une prise de décision embarquée accrue peut faciliter la navigation adaptative, l’exécution des levés et l’étude des cibles, permettant ainsi aux véhicules de s’adapter plus efficacement à l’évolution des conditions de mission.
Traitement des données assisté par l’intelligence artificielle (IA) : les flux de travail automatisés peuvent aider à détecter, classer et hiérarchiser les éléments au sein de vastes ensembles de données sonar et optiques, réduisant ainsi le volume de vérification manuelle de routine nécessaire après une étude.
Véhicules sous-marins en permanence en place :les systèmes d’amarrage et de recharge permettent de mener des levés sous-marins répétés sans qu’il soit nécessaire de ramener le véhicule à la surface après chaque mission.
Cartographie 3D améliorée : les systèmes sonar, photogrammétriques et laser à plus haute résolution augmentent le niveau de détail disponible pour les applications d’étude des fonds marins, des structures, des conduites, des coques et des actifs offshore.
Ensemble, ces avancées élargissent l’échelle, la répétabilité et le niveau de détail pouvant être atteints dans le cadre des services modernes de levés sous-marins et d’exploration sous-marine.