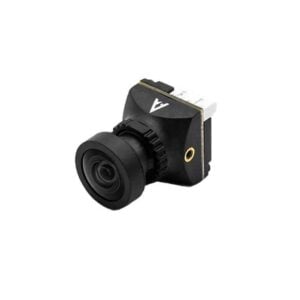
FPV-Drohnenkameras liefern das Live-Videobild, das zum Steuern von UAVs verwendet wird, wobei ein reaktionsschnelles visuelles Feedback und eine zuverlässige Interpretation der Umgebung von entscheidender Bedeutung sind. Die Systeme reichen von analogen und digitalen FPV-Kameras bis hin zu Konfigurationen für schlechte Lichtverhältnisse, Wärmebildkameras und Multisensor-Systemen.
Dieser technische Leitfaden befasst sich mit FPV-Drohnenkameras für Rennanwendungen, Inspektionen, Lageerfassung, Aufklärungsunterstützung und Luftbildaufnahmen.
FPV-Drohnenkameras liefern die Live-Bilder, die zum Steuern unbemannter Fluggeräte benötigt werden, wenn eine präzise Sicht aus der Perspektive des Piloten erforderlich ist. Im Gegensatz zu einer allgemeinen Bildaufnahmegerät-Nutzlast wird eine FPV-Drohnenkamera in erster Linie aufgrund einer reaktionsschnellen und brauchbaren Videoübertragung ausgewählt, sodass Latenz, Sichtfeld, Dynamikbereich, Größe und Kompatibilität mit der Videoverbindung ebenso wichtig sein können wie die Auflösung.
Eine FPV-Kamera für den Einbau in eine Drohne kann eine analoge Board-Kamera, eine digitale HD-Kamera, ein Sensor für schlechte Lichtverhältnisse oder Teil einer Multisensor-Nutzlast sein. Die Kamera ist nur ein Element des Systems. Sender, Empfänger, Antennen, Display, Stromversorgung und die Schnittstellen zum Flugcontroller bestimmen gemeinsam, wie effektiv der Pilot die Situation interpretieren und darauf reagieren kann.
Wichtige Typen von FPV-Drohnenkameras
Analoge FPV-Kameras
Eine analoge FPV-Kamera gibt ein herkömmliches analoges Composite-Videosignal aus, das von einem kompatiblen Videosender (VTX) übertragen wird. Diese Kameras sind nach wie vor nützlich, wenn geringe Verzögerung, einfache Integration, geringes Gewicht und vorhersehbare Signalverschlechterung im Vordergrund stehen. Eine Mikro-FPV-Kamera oder eine FPV-Board-Kamera eignet sich für kompakte Multirotoren. Ältere Modelle verwenden möglicherweise CCD-Sensoren, während CMOS-FPV-Kameraarchitekturen mittlerweile in kompakten Systemen weit verbreitet sind. Die Kompatibilität kann auch vom Videostandard, dem Seitenverhältnis und den Fähigkeiten des angeschlossenen Anzeigesystems abhängen.
Digitale FPV-Kameras
Eine digitale FPV-Kamera überträgt Bilddaten über eine digitale Videoverbindung und ermöglicht so hochauflösendere Pilotenbilder sowie komplexere Bildschirmanzeigen. HD-FPV-Kameras können mit 720p, 1080p oder anderen Formaten arbeiten, während manche Systeme eine FPV-Flugkamera mit einer hochauflösenderen Bordaufzeichnung kombinieren. Eine 4K-FPV-Kamera liefert nicht automatisch ein 4K-Pilotbild mit geringer Latenz, da die Übertragungsbandbreite und die Verarbeitungsverzögerung weiterhin systemseitige Einschränkungen darstellen. Digitale Verbindungen können neben dem Videomaterial auch Telemetrie- und OSD-Daten übertragen, wobei Kameras, Sender, Empfänger und Displays in der Regel zu kompatiblen digitalen Ökosystemen gehören müssen.
FPV-Kameras für schlechte Lichtverhältnisse und Nacht
Eine FPV-Kamera für schlechte Lichtverhältnisse ist darauf ausgelegt, nutzbare Bilddetails zu bewahren, wenn die Beleuchtungsstärke unter das für eine herkömmliche Tageslichtkamera geeignete Niveau fällt. Die Leistung hängt von der Sensorempfindlichkeit, der Blendenöffnung, der Belichtungszeit, der Verstärkungsregelung, der Bildverarbeitung und dem Rauschverhalten ab. Eine FPV-Nachtsichtkamera kann eine verbesserte Empfindlichkeit im sichtbaren Licht oder eine Nahinfrarotbeleuchtung nutzen, während eine IR-FPV-Kamera von einer echten Wärmebildkamera unterschieden werden sollte. Der Schwerpunkt liegt auf verwertbarem Kontrast und Bewegungsdetails und nicht allein auf der Helligkeit, da eine zu lange Belichtungszeit oder eine zu hohe Verstärkung die Bewegungsschärfe beeinträchtigen können.
Wärmebild- und Multispektral-FPV-Kameras
Eine Wärmebild-FPV-Kamera erfasst thermische Infrarotstrahlung anstelle von sichtbarem Licht, wodurch Bediener Temperaturkontraste in der Dunkelheit und unter anderen visuell schwierigen Bedingungen beobachten können. Multispektralkameras erfassen Informationen in mehreren definierten Wellenlängenbereichen, während Multisensorsysteme Wärmebild- und Sichtkameras kombinieren können, um sich ergänzende Informationen zu liefern. Thermische Auflösung, Spektralband, Sichtfeld, Bildrate, Empfindlichkeit und Bildverarbeitung sollten daher getrennt von den Spezifikationen von Sichtkameras bewertet werden.
Dual-Sensor- und Mehrkamera-Systeme
Dual-Sensor- und Mehrkamera-Konfigurationen bieten einem UAV mehr als eine visuelle Perspektive oder Bildgebungsmodalität. Eine Plattform kann nach vorne und nach unten gerichtete FPV-Kameras, sichtbare und thermische Sensoren oder eine fest installierte FPV-UAV-Kamera mit geringer Latenz mit einer stabilisierten Bildgebungsnutzlast kombinieren. Das Umschalten zwischen den Ansichten kann die Navigation, Inspektion und Beobachtung unterstützen, ohne dass eine einzelne Kamera alle Anforderungen erfüllen muss. Bei der Integration müssen zusätzliche Masse, Stromverbrauch, Videokanäle, Verarbeitungskapazität, Umschaltverhalten und die Arbeitsbelastung des Bedieners berücksichtigt werden.
Kernanwendungen von FPV-Drohnenkameras
FPV-Rennen und Hochgeschwindigkeitsflüge
Bei einer FPV-Renn-Drohnenkamera stehen eine schnelle visuelle Reaktion, eine klare Bewegungswiedergabe und ein für schnelle Fluglagenänderungen geeignetes Sichtfeld im Vordergrund. Eine geringe Latenz ist besonders wichtig, da eine Verzögerung zwischen der Flugbewegung und dem angezeigten Videobild die Fähigkeit des Piloten beeinträchtigt, präzise Korrekturen vorzunehmen. Eine Weitwinkel-FPV-Kamera kann das periphere Sehfeld verbessern, allerdings kann eine übermäßige optische Verzerrung die Einschätzung von Entfernungen und Hindernissen weniger intuitiv machen.
Luftinspektion
Inspektionsdrohnen nutzen FPV-Kameras, um Piloten dabei zu unterstützen, das Fluggerät um Bauwerke, Anlagen, enge Räume oder andere relevante Punkte herum zu positionieren. Eine kompakte Drohnenkamera kann als spezielle Navigationsansicht dienen, während eine separate hochauflösende oder stabilisierte Nutzlast Inspektionsdaten erfasst. Bei Arbeiten aus nächster Nähe können Dynamikumfang, Leistung bei schlechten Lichtverhältnissen, Objektivgeometrie, Belichtungsreaktion und mechanischer Schutz wertvoller sein als die maximale Aufnahmeauflösung.
Suche und Lageerfassung
FPV-Kameras für Drohnen, die bei Such- oder Lageerfassungsmissionen eingesetzt werden, müssen unter Umständen bei Tageslicht, im Schatten, in der Dämmerung und unter kontrastarmen Bedingungen funktionieren. Sichtbildaufnahmen bei schlechten Lichtverhältnissen unterstützen die natürliche Interpretation der Szene, während Wärmebilder zusätzliche Informationen auf der Grundlage von Temperaturunterschieden liefern. Multisensor-Konfigurationen können daher den Bedienern helfen, zwischen kontextbezogenen sichtbaren Bildern und thermischen Erkennungshinweisen zu wechseln.
Unterstützung bei Kartierung und Aufklärung
Bei Kartierungs- oder Aufklärungsaufgaben dient die FPV-Kamera der Drohne in der Regel eher der Steuerung und der Routenorientierung als dem Ersatz eines kalibrierten Vermessungs- oder Aufklärungssensors. Eine nach vorne gerichtete FPV-Kamera kann die Geländewahrnehmung und die Orientierung des Fluggeräts unterstützen, während die Missionsnutzlasten die für die Analyse erforderlichen hochauflösenden, georeferenzierten, spektralen oder stabilisierten Bilder erfassen. Durch die Trennung von Navigations- und Nutzlastfunktionen kann jede Kamera für ihre spezifische Aufgabe optimiert werden.
Luftbildaufnahmen aus der Ich-Perspektive
Die Luftaufnahmen aus der Ich-Perspektive erfordern eine reaktionsschnelle Pilotenansicht zur Gestaltung dynamischer Flugwege, doch müssen die Navigationsansicht und die Aufzeichnungskamera nicht identisch sein. Bei einigen Fluggeräten wird eine leichte Drohnenkamera für die Steuerung mit einem Aufnahmegerät höherer Auflösung kombiniert oder – sofern es die Anwendung zulässt – eine FPV-Kamera mit Gimbal-Stabilisierung eingesetzt. Diese Anordnung ermöglicht es der Flugkamera, den Schwerpunkt auf reaktionsschnelle Steuerung zu legen, während die Aufnahmekamera Bildqualität und Stabilisierung in den Vordergrund stellt.
Wichtige Spezifikationen von FPV-Kameras
Die wichtigsten Spezifikationen sollten nicht isoliert, sondern als Teil der gesamten FPV-Kamera- und VTX-Kette bewertet werden.
Spezifikation
Technische Bedeutung
Sensortyp und -größe
CMOS-Sensoren sind in kompakten FPV-Konstruktionen weit verbreitet; Sensorfläche, Pixeleigenschaften und Ausleseverhalten beeinflussen Empfindlichkeit, Rauschen, Dynamikbereich, Bewegungswiedergabe und Gehäusegröße.
Auflösung
Eine höhere Auflösung kann mehr Details sichtbar machen, doch 1080p- oder 4K-Spezifikationen geben für sich genommen keinen Aufschluss über die Latenz des Pilot-Feeds oder die übertragene Auflösung.
Bildfrequenz
Höhere Bildraten können die Bewegungswiedergabe verbessern, sofern die Kamera, die Übertragungsverbindung, der Empfänger und die Anzeigekette diese unterstützen.
Latenz
Die End-to-End-Verzögerung umfasst die Aufnahme, Bildverarbeitung, Kodierung, Übertragung, Dekodierung und Anzeige, weshalb eine geringe Latenz eine Anforderung auf Systemebene darstellt.
Sichtfeld
Ein breiteres Sichtfeld verbessert die Wahrnehmung des Umfelds, während ein engeres Sichtfeld eine höhere Detailwahrnehmung und in der Regel weniger geometrische Verzerrungen bietet.
Dynamikbereich
Ein großer Dynamikbereich trägt dazu bei, Szeneninformationen zu bewahren, wenn heller Himmel und tiefe Schatten gleichzeitig auftreten und sich die Beleuchtungsverhältnisse während des Fluges rasch ändern.
Brennweite des Objektivs
Brennweite und Sensorgröße bestimmen den Blickwinkel und beeinflussen Perspektive, Verzerrung sowie die wahrgenommene Größe von Hindernissen.
Videoformat
Analoge und digitale Formate erfordern kompatible Sender, Empfänger, Brillen oder Monitore. Analoge Systeme können zudem von unterstützten Videostandards abhängen, während digitale Systeme möglicherweise ökosystemspezifische Hardware erfordern. Eine FPV-Kamera mit OSD benötigt zudem kompatible Schnittstellen.
Gewicht und Abmessungen
Eine kleine FPV-Kamera verringert die Nutzlast, doch Montage, Zugang zu den Anschlüssen, Eingangsspannung, Stromverbrauch, Wärmemanagement und Objektivschutz spielen weiterhin eine Rolle.
Diese Faktoren sollten gegen die Größe des Fluggeräts, das Flugprofil, die Betriebsumgebung sowie die Leistungsfähigkeit des gesamten FPV-Drohnenkamera- und Sendersystems abgewogen werden.
Neue Technologien für FPV-Kameras
Die Entwicklung konzentriert sich zunehmend darauf, verwertbare visuelle Informationen zu verbessern, ohne dabei übermäßige Latenz, Bandbreite, Masse oder Strombedarf zu verursachen.
Digitales Video mit höherer Auflösung und geringer Latenz: Neue digitale Architekturen verbessern kontinuierlich die Bilddetails für den Piloten und zielen gleichzeitig darauf ab, Verzögerungen bei der Aufnahme, Codierung, Übertragung, Decodierung und Anzeige zu minimieren.
Verbesserte Sensoren für schlechte Lichtverhältnisse: Empfindlichere CMOS-Architekturen und verbesserte Signalverarbeitung können nützliche Bilddetails bei geringerer Beleuchtungsstärke erhalten, ohne sich ausschließlich auf eine erhöhte Verstärkung verlassen zu müssen.
Fortschrittliche Bildverarbeitung: Die bordseitige Verarbeitung kann Belichtungssteuerung, Dynamikumfang, Rauschunterdrückung, Verzerrungskorrektur und Kontrast verbessern, bevor die Bilder den Piloten erreichen.
Multisensor-Bildgebung: Kompakte Sensoren für den sichtbaren Bereich, für Schwachlicht, für Wärmebild und andere Spektralbereiche können kombiniert werden, um innerhalb einer Nutzlast komplementäre Informationen bereitzustellen.
KI-gestützte Bildverarbeitung: Eingebettete Bildverarbeitung kann die Erkennung, Klassifizierung, Verfolgung und Navigationsunterstützung fördern, wobei die Leistung von der Sensorqualität, den Umgebungsbedingungen, den Rechenressourcen, der Verarbeitungslatenz und den zugrunde liegenden Modellen abhängt.
Kleinere integrierte Kameramodule: Die kontinuierliche Verringerung von Größe, Gewicht und Strombedarf ermöglicht eine immer leistungsfähigere Kameraintegration in kleine UAVs.
Für UAV-Konstrukteure und -Betreiber sind jene Entwicklungen am nützlichsten, die das Situationsbewusstsein verbessern und gleichzeitig eine vorhersehbare Latenz, eine zuverlässige Integration sowie angemessene Abmessungen, ein angemessenes Gewicht und einen angemessenen Energieverbrauch gewährleisten.
Präsentiere deine Fähigkeiten
Wenn Sie entwerfen, bauen oder liefern FPV-Drohnenkameras, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.